打印关节走向全身
UC Berkeley RSS 2025 开放人形平台:3D打印摆线执行器、22关节结构和公开学习控制。按原版BOM展开采购与图解,保留原电机缺货及杂项清单缺口;代码MIT,项目资产CC BY-SA4.0。
alan000
RSS 2025(DOI为arXiv预印本) 2025
目标:先固定全身关节数、型号和IMU配置,避免电机或控制器混版。
本页记录原22关节全身结构,6512执行器10个、5010执行器12个,双夹爪另列。下肢由8个6512和4个5010组成,上肢2个6512和8个5010。先解决5010 110KV原电机缺货;不能把不同KV原样沿用电流环、扭矩常数和策略。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,
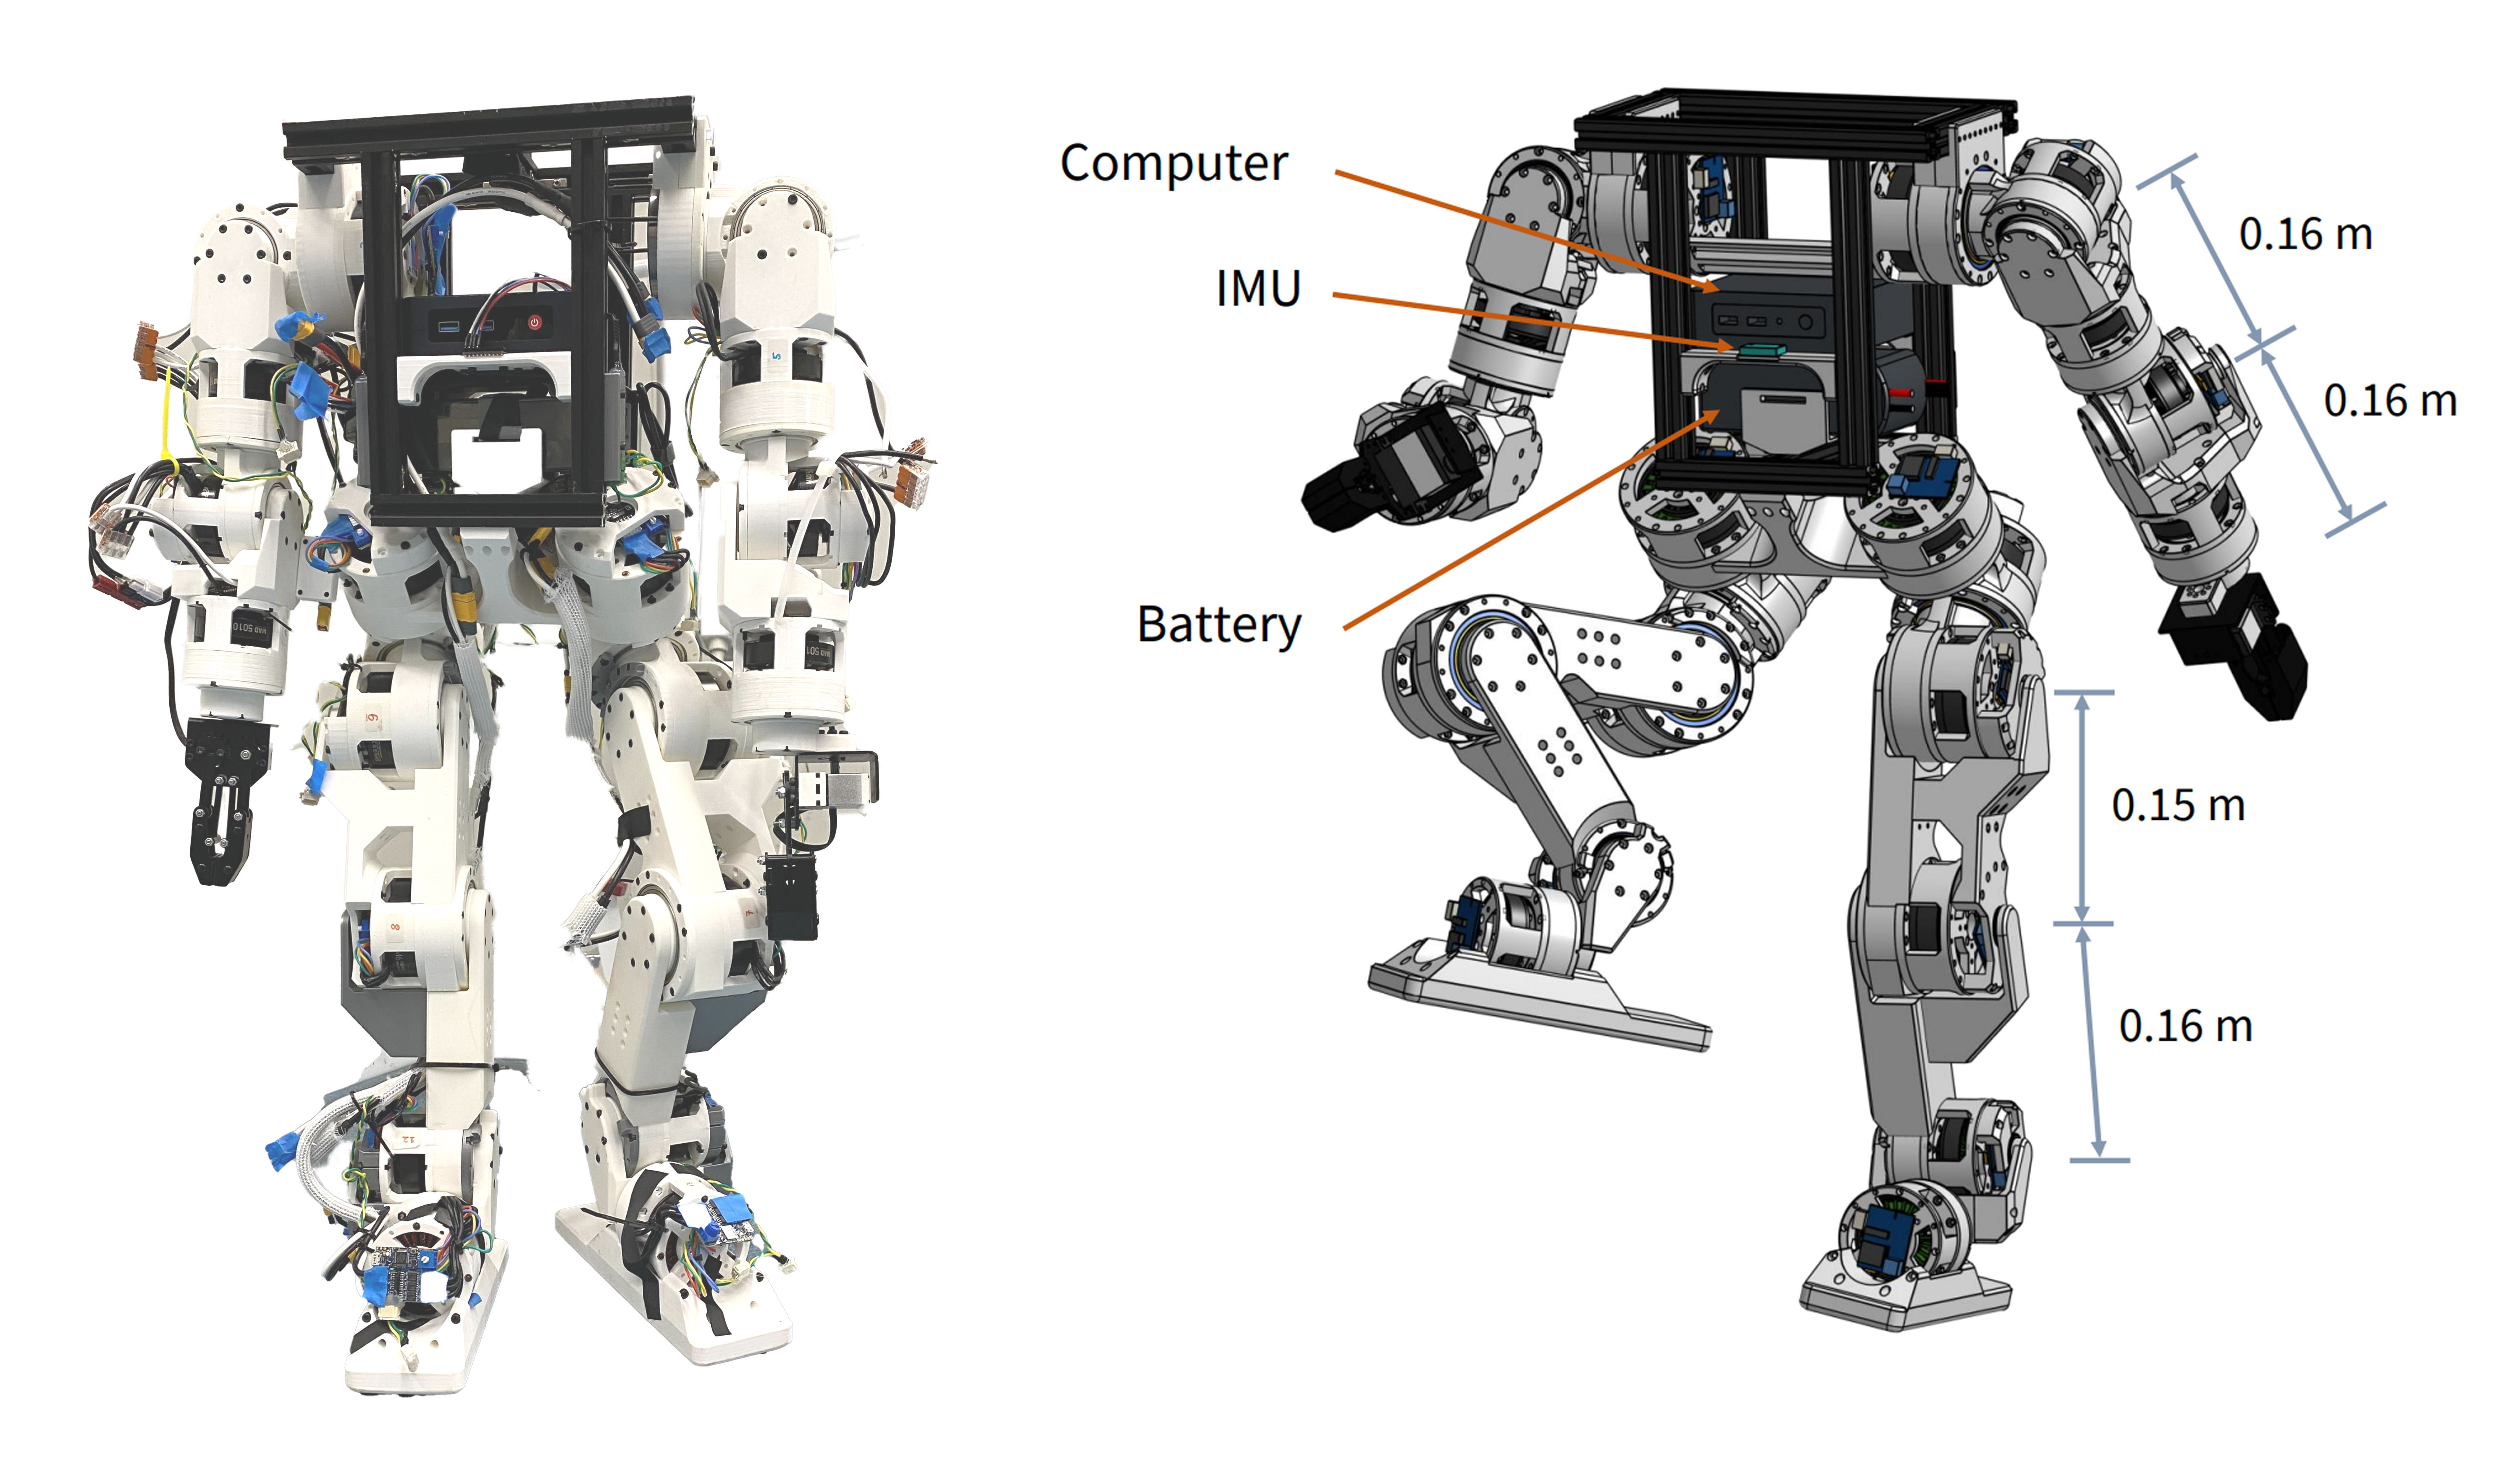
**检查**:数量为10个6512、12个5010;110KV缺货未解决时暂停采购/替代。
目标:把三页BOM变成可执行采购清单并识别缺货阻塞。
A/B行已经分别乘10/12,不再购买另一份执行器总成;H行保留机体电气和结构。原Misc线材和紧固件尚未完全拆分,M2控制板嵌件、磁铁、充电配套与操作设备需核对。历史4312美元或低于5000美元不代表现在完整到岸价。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,
**检查**:执行器数量不重复;Misc线材、紧固件、嵌件、磁铁及充电/操作设备缺口已列清。
目标:按两类打印参数先做一个执行器样件,验证后再批量打印。
用官方最新MakerWorld修正版。外壳、输出轴、motor shell用Housing profile;摆线盘、输入轴、motor shaft和垫片用Shaft profile,不能统一降低精度。全身Upper/Lower Body板需沿X镜像再各打印一份。先做一个执行器,检查轴承配合、齿面、限位件和自由转动后再批量。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,

**检查**:Housing与Shaft profile分别匹配;试装轴承、齿轮和限位无卡滞。
目标:装好磁编码器并检查同轴和连续读数。
按原AS5600修改教程调整电阻配置,再焊VCC/GND/SDA/SCL。使用随编码器的径向磁化磁铁并按图固定在电机轴端,不使用普通轴向磁铁。保持同轴与间隙,转一圈检查读数连续性;5010与M6C12轴端固定方式不同。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,
**检查**:按图确认径向磁化方向;读数随手动转动连续,型号特定固定方式核对完成。
目标:按顺序装摆线执行器并保护传感器、CAN焊点和线束。
按原执行器视频依次装轴承、偏心轴、双摆线盘、输出轴和壳体,核螺钉长度与嵌件方向。连接三相电机、编码器和B-G431B-ESC1;对照原接线图核5V/GND及数据线,焊后做拉力释放。CAN小焊盘容易被线缆扯掉,未固定线束不继续装机。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,
**检查**:减速器可顺畅手转,控制板和线束固定可靠,CAN焊点无受力。
目标:刷入匹配固件、设CAN ID并安全校准单个执行器。
依原固件教程完成首次Flash配置,再写正确CAN ID与电机profile,恢复正常从Flash读配置。CAN先以1Mbps连通并ping,电气标定时模块应卸载且可自由转动;原流程先逆时针一圈再顺时针,方向相反要按原说明校正。先低增益、小扭矩限值试转,未通过不装入机械链。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,
**检查**:ID/电机profile匹配且CAN可ping,卸载电机低限值校准通过。
目标:按原结构顺序组装四肢和机体,检查活动范围。
分别跟随原Arm、Leg和Entire robot分段视频,对照当前Onshape核每个关节轴向。结构紧固后检查机械限位、支撑和线缆活动余量。原3D打印摆线关节刚度、温升和寿命有限,官方后续版本规划也指出脆弱点,首次测试采用低负载并检查温升与结构状态。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,

**检查**:轴向与左右对应图纸,限位、支撑和线束活动余量合格。
目标:按IM10A基线路线布置四条CAN总线和供电。
四条USB-CAN分别管理左右臂和左右腿。适配器端标CAN-L/CAN-H/GND,按板背丝印核,不凭颜色。原总图为Arduino桥接BNO085;本文选原作者更新推荐的IM10A直接USB,取消对应Arduino/I2C支路而非串接两套IMU。电源主路XT60、分路XT30,断路器和电压/电流监测按图接入;先断电查极性。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,
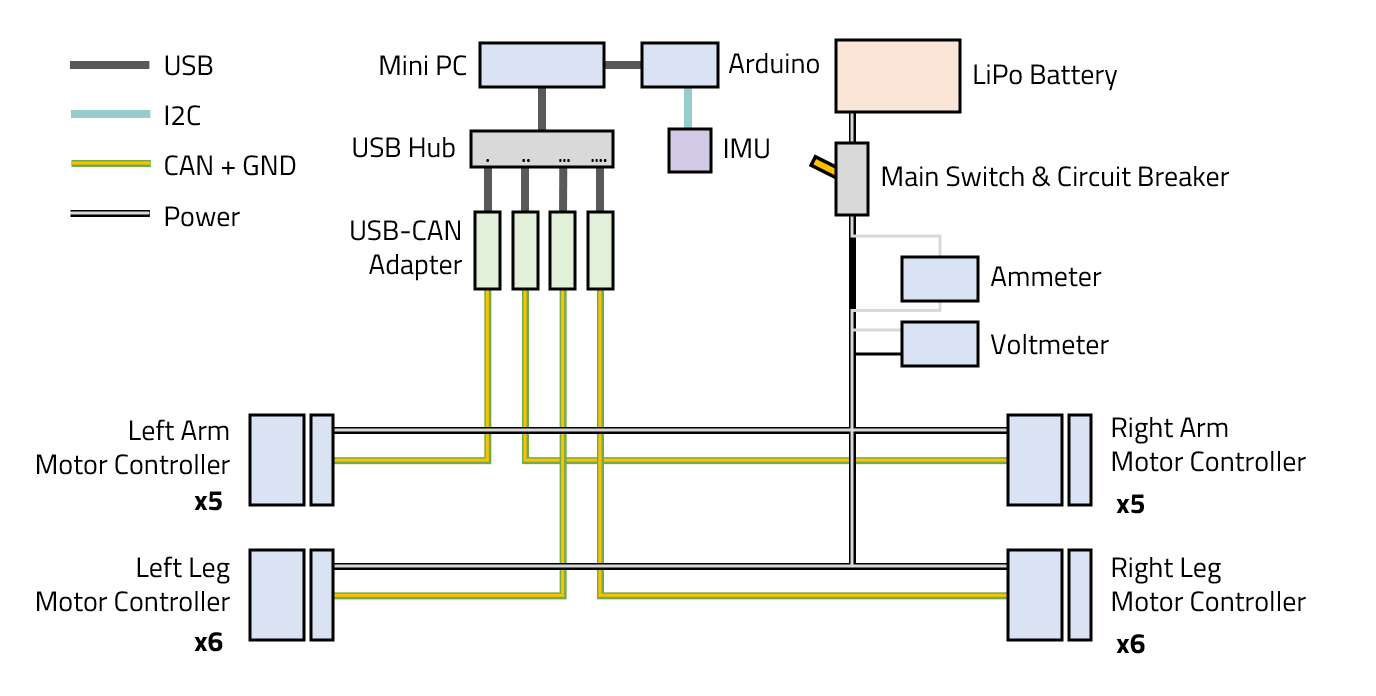**检查**:端口按丝印核线;IM10A直接USB,未把Arduino/BNO085历史支路并入。
目标:在连接整机前验证软件环境、仿真和各通信设备。
主库当前提交984741a3623c93b0583ccfdc479f1f8b1c4d900e使用Python3.11及新的Isaac依赖;旧文档仍有旧路径,安装与启动按锁定提交真实文件核对。仿真确认策略观察量和关节顺序,再单独测CAN、IMU、游戏手柄。外部lowlevel示例calibrate\_[joints.py](http://joints.py)只含12个腿关节,上肢关节需使用匹配配置另行归零。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,

**检查**:锁定提交的依赖可安装,仿真启动,CAN/IMU/手柄分别可见;12关节脚本不当作22关节归零。
目标:建立关节零位并在支撑保护下逐级测试整机。
原电机单编码器方案每次掉电后需重新建立关节零位,按对应机械限位和正确版本脚本保存calibration.yaml。先受支撑站立,再低速短距离双足测试;上肢控制单独验证。确认退出策略、被动阻尼、彻底失电的行为都可控。保存打印参数、料号、固件、校准、步态视频和失败日志。
[执行器原教程](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-actuator) · [整机原教程与视频](https://berkeley-humanoid-lite.gitbook.io/docs/getting-started-with-hardware/building-the-robot) · [原BOM](https://docs.google.com/spreadsheets/d/1AQEHcH_nPkXYfor2-h7bwNIUMmsePtAm53epnsWgZXc/edit)
原图:Yufeng Chi等与Berkeley Humanoid Lite贡献者;项目资产声明CC BY-SA4.0。中文说明/示意同许可,

**检查**:先支撑站立、再低速短测;断电零位重建和急停/失电行为已记录。