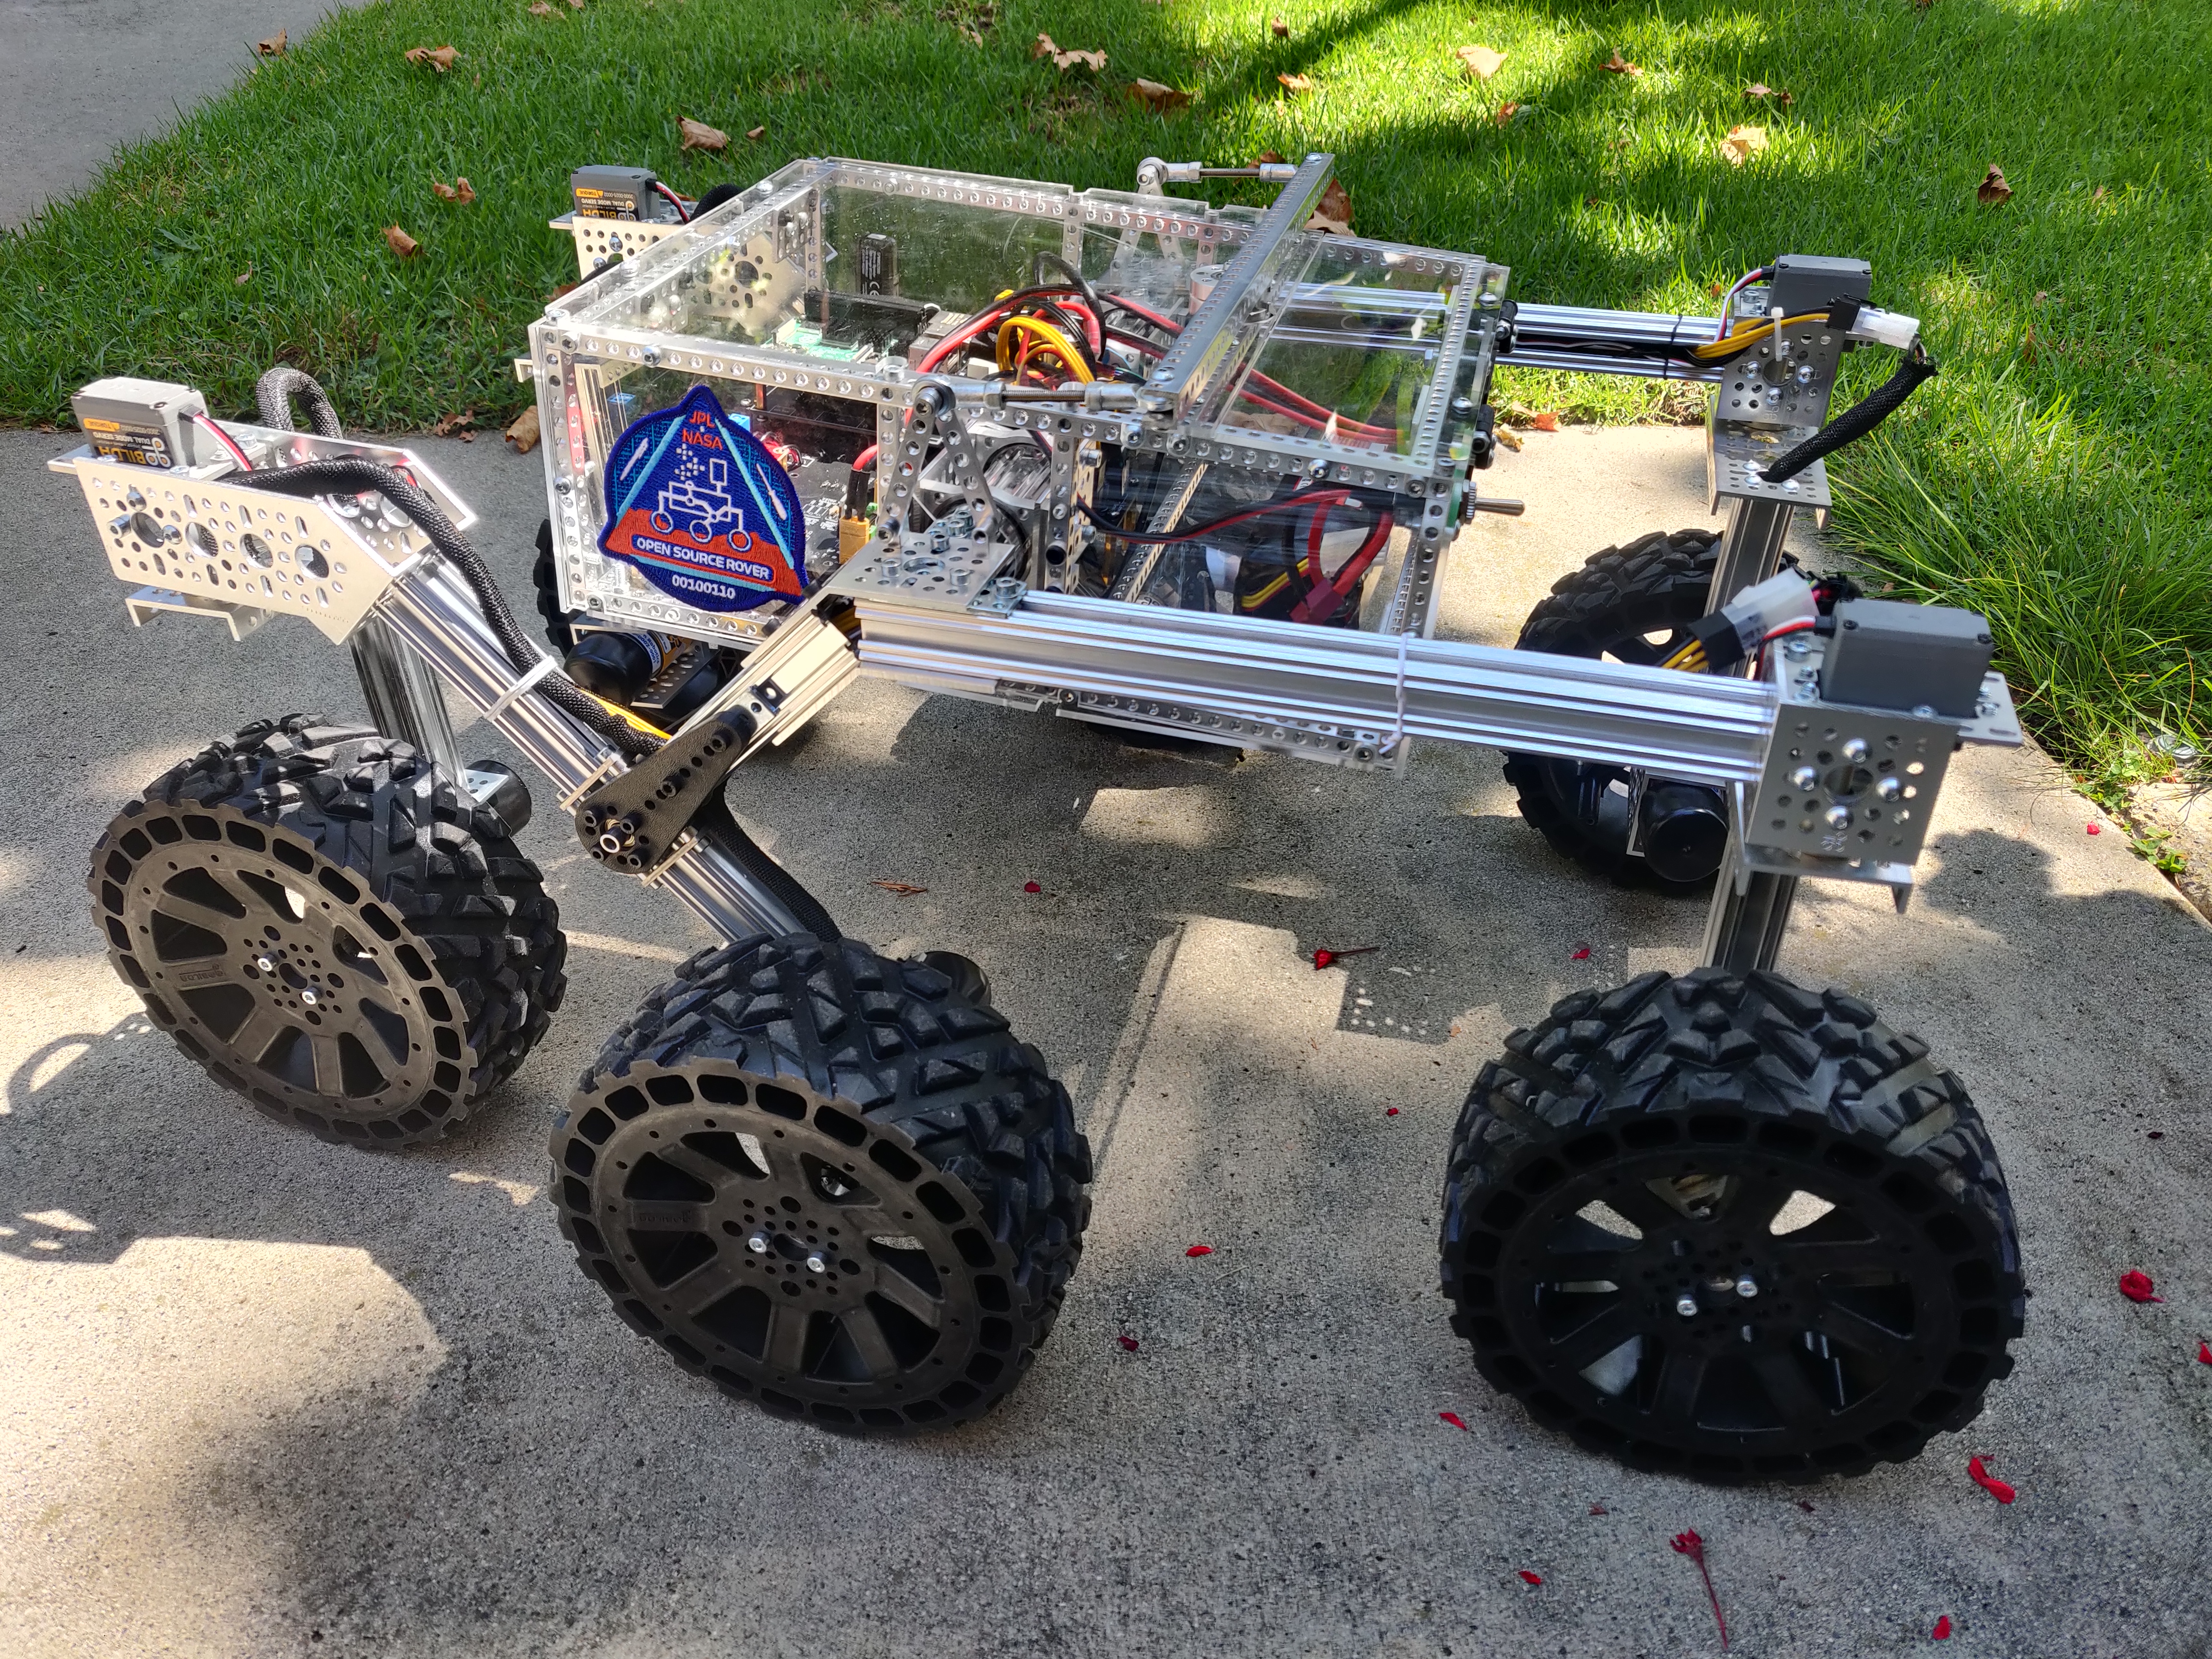
亲手搭建六轮探索者
NASA JPL发布的六轮开源机器人,以标准铝型材、六驱动四转向和Raspberry Pi复现火星车悬架原理。包含137行原版采购资料、15章图解、CAD动画与具名团队实物案例,并标明原图和BOM版本差异。
alan000
NASA JPL 官方项目发布(非期刊论文) 2018
目标:把硬件、控制板和软件固定到同一版,并分清装机数量与采购包装。
1. 记录硬件提交 `0bea8240`、控制板 v2.0.3、软件提交 `6b17c22a`;不要用 README 链接中的旧 v3.1.0 替代。
2. 按机械 CSV 的“每组件×组数”计算用量;带 2/4/25 Pack 的条目按整包采购,勿把备件数量全部装上车。
3. 电子 BOM 分别核对装配数和订购数;单车基线为 6 个驱动电机、4 个转向舵机和 2 块 PCB。
4. 另清点 extra 材料页,并记录历史 US$1,421.18 不包含的项目和运输费。
**检查**:硬件、控制板和软件版本写入清单;装配数量、包数、备件和 extra 分栏核算,没有把旧版螺钉或备件误混入。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/parts_list/README.md)
目标:先把编码器、动力和舵机线分组加工,留出端接余量再入车架。
1. 按线束图分别标记角轮编码器、前/后延长、中轮编码器、6 路动力和 4 路舵机线。
2. 按图量取裁线长度,原清单长度含约 1 cm 端接余量:编码器 36 cm×4、53 cm×2、46 cm×2、54 cm×2;动力红/黑线 3、54、41 cm 各 2;舵机 54 cm×2、36 cm×2。
3. 使用原线束分配的 18/20/22 AWG 多股线分别做动力、舵机和编码器连接;不要用硬单芯线替代活动线束。
4. 汇总端子数量存在歧义,依逐线束图逐根核算端子、压接件与护套;标签标出前/中/后和左右位置。
**检查**:各线束两端标签、长度和线规均能对应图纸;端子数量已按逐线束图核清,转弯处留有活动余量。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/electrical/wiring/README.md)

目标:在接入 PCB 前验证所有线束针序、连续性和相邻端子绝缘。
1. 按连接器外壳的 1 号脚标记确定方向;不要依据线色或照片镜像猜针序。
2. 依图将 JST 端排为 enB、enA、GND、5V;另一端按对应镜像针位接入。
3. Molex 6 针端按图区分四路编码器信号与 M+/M− 动力线。
4. 每根压接端做轻拉检查,再用万用表测通断和相邻脚短路;通过后贴上 F/M/B 与左右标签。
5. 在未确认极性和连续性前,不连接电池或电机板。
**检查**:所有线束针位和极性与图一致,逐根拉力/通断检查通过,相邻针脚无短路,未确认的线仍保持断开。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/electrical/wiring/README.md)

目标:先完成 v2.0.3 motor 板焊接,再用限流电源逐段检查电源轨。
1. 按 v2.0.3 丝印和原理图定位元件;旧照片中的 v2.0.1 仅作布局参考,遇差异按 v2.0.3 文件核对。
2. 断电焊接隔柱、XT30、保险座、R1 和 D1;逐项确认二极管、保险座及输入连接极性。
3. 只有在板卡输入额定值、供电极性和无短路检查已确认后,才按原测试流程使用 14.8 V 限流 1 A 台式电源做空载分段检查。该测试值不代表整车工作电流。
4. 断电后每完成一个电源段再测一次;先核 T4 对 T2 输入,再依原测试点检查 3.3 V、5 V、12 V 输出。任一读数异常即断电排查。
**检查**:焊接点无桥连或反向元件;输入与测试点电压按 v2.0.3 流程核对正常,异常时保持断电,不连接主控板。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/electrical/pcb/README.md)
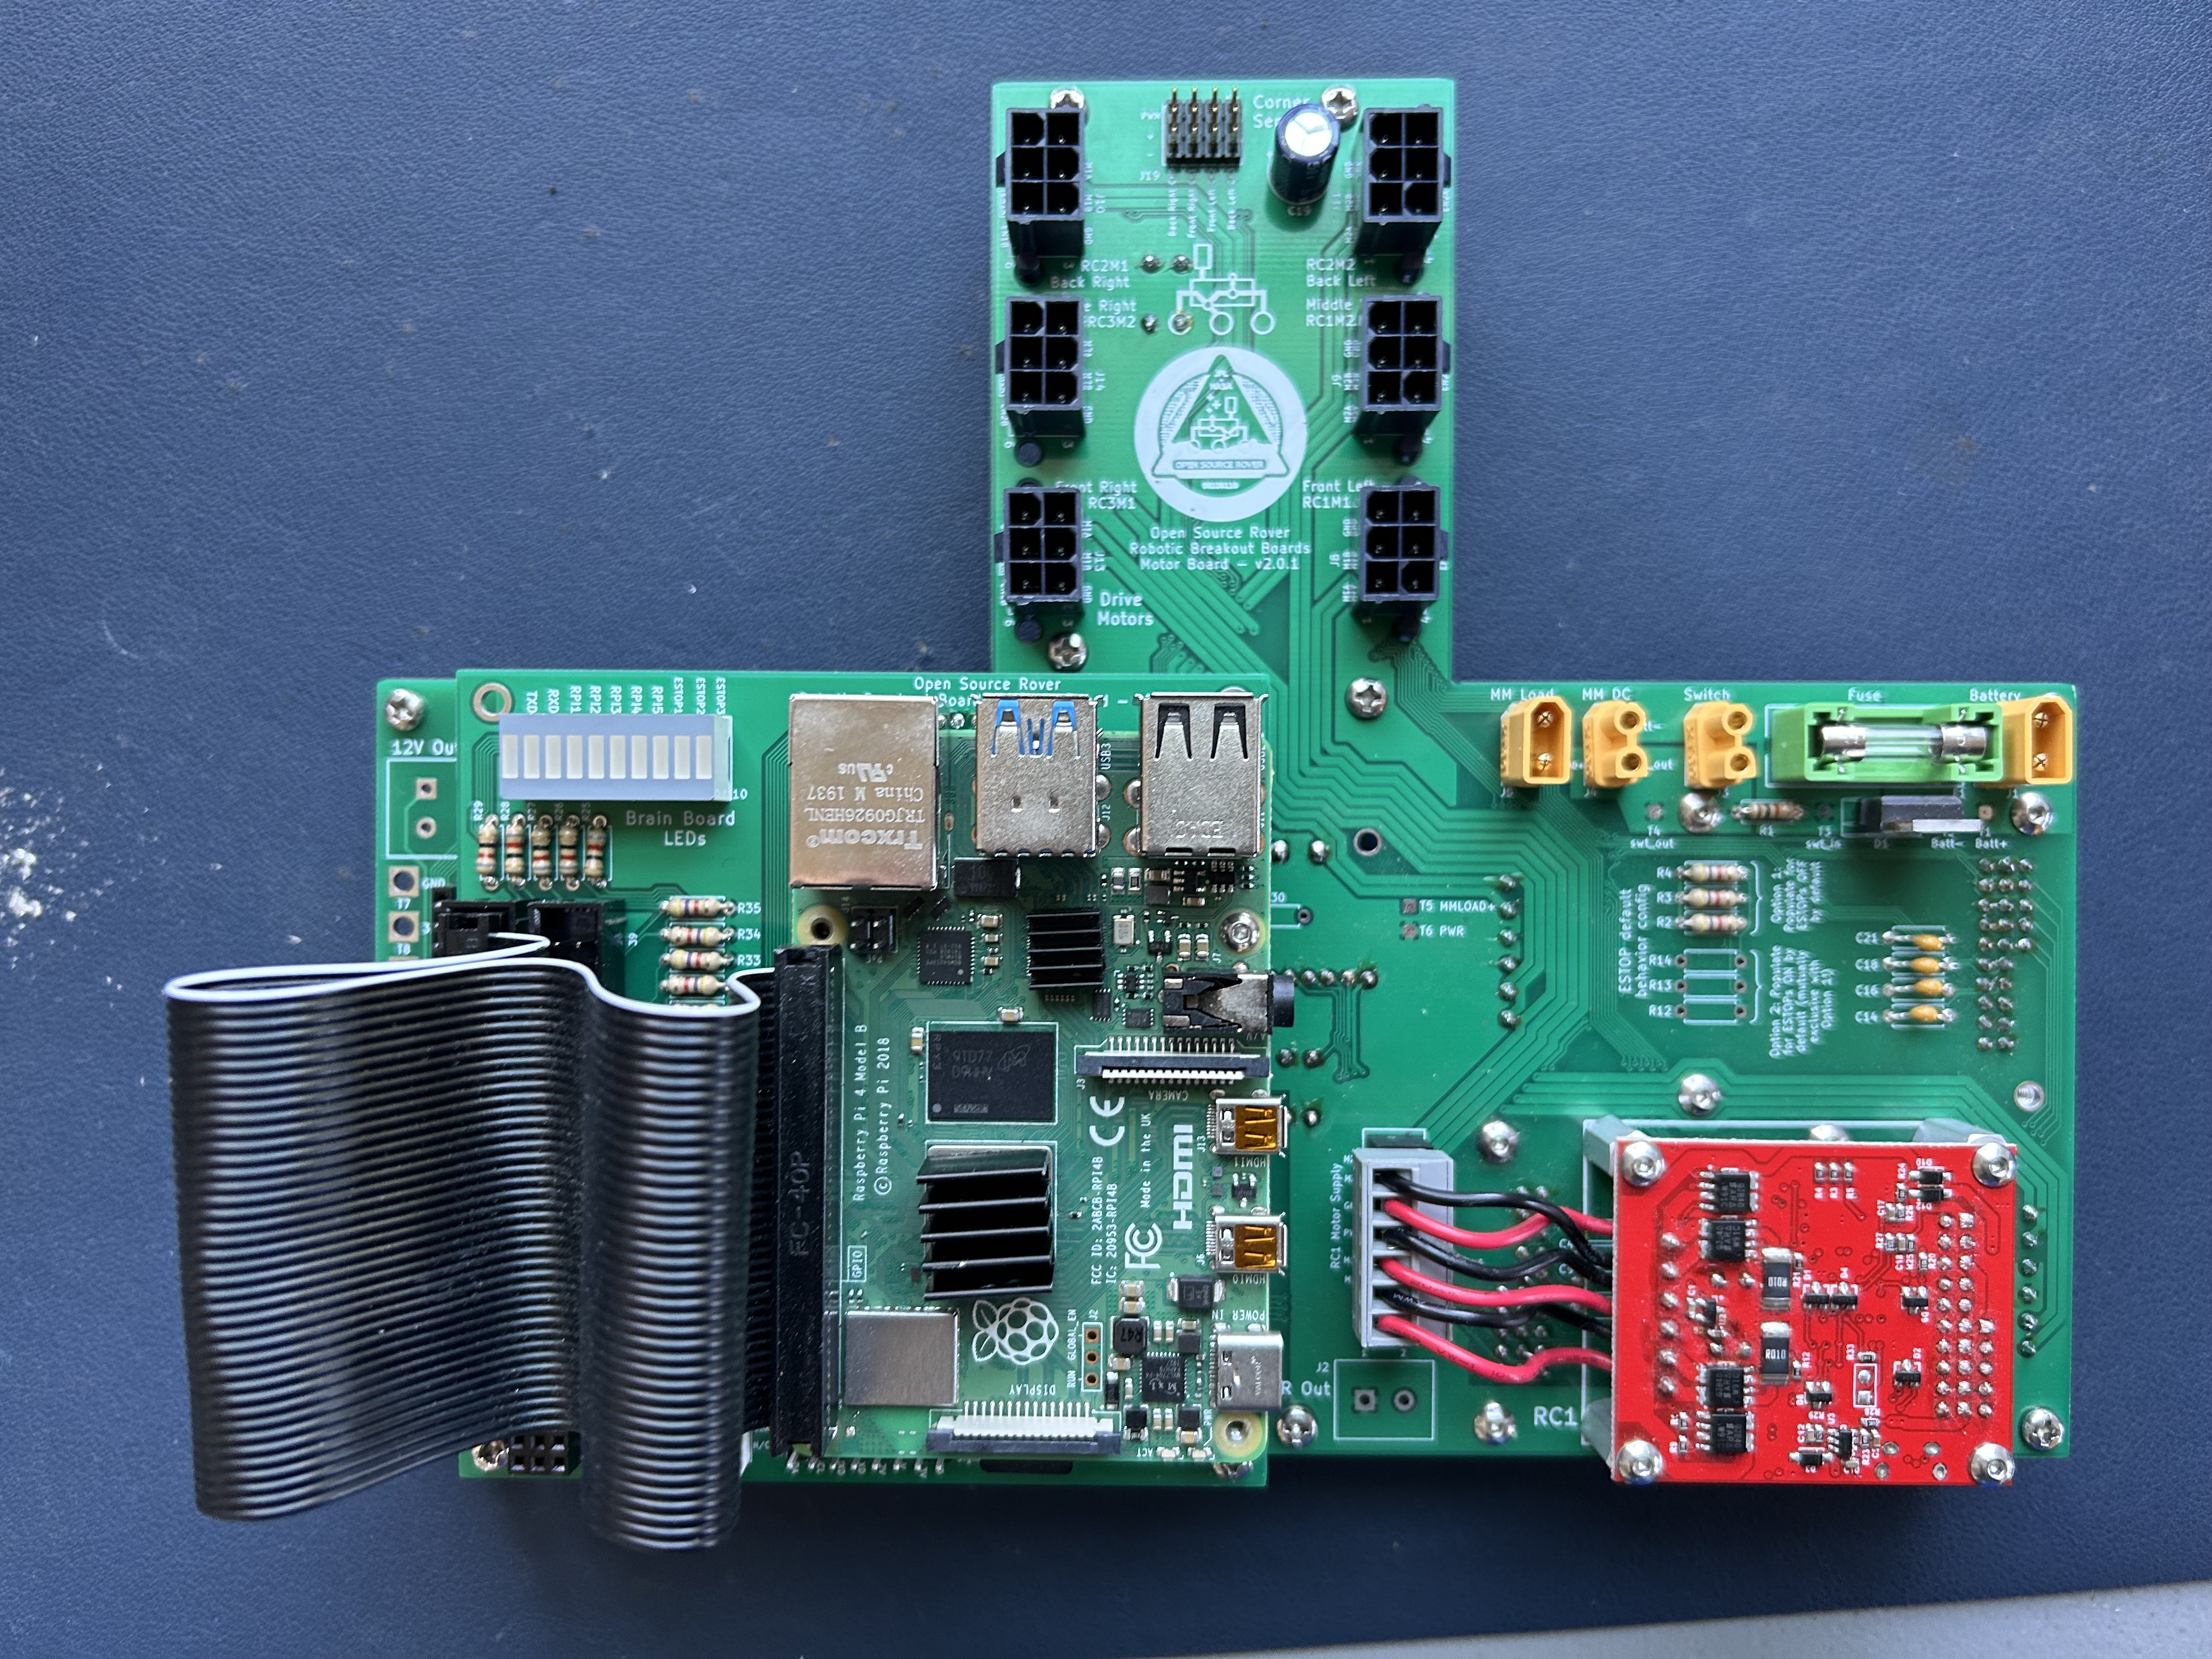
目标:完成控制板上的电流检测、驱动和计算单元,先逐路验电再连接负载。
1. 本路线保留 INA260 电流检测:A0/A1 焊桥设为 0x45,R30 旁路不安装;若实际选择旁路,应记录无电流采样。
2. 按 v2.0.3 板图安装 5 V、12 V、3.3 V 稳压模块、PCA9685、三块 RoboClaw、LED 阵列、brain 板和 Pi 4。
3. 逐个核对带极性电容、二极管和连接器方向;用万用表确认各电源轨无短路、输出值符合各模块额定输入。
4. 板件供电检查通过后,再接主控和传感线;38 组电子位号按配套资源表逐项勾选。
**检查**:INA260 地址与 R30 状态有记录,稳压输出符合各模块规格,极性和 38 组位号均经复核后才接主控。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/electrical/pcb/README.md)

目标:设置三台驱动器地址和编码器,再在车轮完全离地时检查方向。
1. 安装 BasicMicro 驱动与 Motion Studio;USB 每次只连接一块 RoboClaw,设置 Packet Serial、115200、Multi-Unit,分别分配地址 128、129、130。
2. 接入 Quadrature 编码器后,点动检查正 PWM 时轮向和编码器增量一致;方向不一致时分别核对 Reverse 与 Invert 设置。
3. 将车体稳定架空,确保六轮离地且车架不会翻倒,再按 Motion Studio 流程 Tune M1/M2。
4. 保存前在 Device → Write Settings 写入控制器;重启后再次读回地址、波特率和编码器模式。
5. 原文 11.5 V 参数不等于 4S 电池安全放电下限;按实际电池、稳压器和驱动器规格设保护阈值。
**检查**:三块驱动器均能独立读回地址与设置;六个轮子架空点动方向正确、编码器增量匹配,设置已写入并复读。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/electrical/pcb/README.md)

目标:按 144 mm Wasteland 轮路线装驱动轮与转向总成,避免混用旧轮毂。
1. 本版本采用 144 mm Wasteland 轮;无需执行旧 Traxxas 轮的钻孔步骤。
2. 逐个组装电机夹、REX 轮毂和 U 槽;四个角轮使用立轨及低边 U 槽,左右形成两对镜像,U 槽开口朝后。
3. 先穿入编码器和动力线,再按对应装配位置使用 M4×6 按钮头、M4×8 杯头等紧固件;确认长度不会顶住结构。
4. 每紧固一处就手转车轮,检查线束未被夹住且车轮不碰支架螺钉。
**检查**:六个驱动轮和四个转向轮位置符合版本图,左右角轮镜像正确,全部车轮可手动转动且不磨线、不碰螺钉。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/mechanical/wheel_assembly/README.md)

目标:先完成单侧轴承与摇臂,再镜像复制;尺寸冲突的螺钉需停在装配前。
1. 按爆炸图将轴承、8 mm 轴和夹具关节组装;突出侧使用 4 mm 隔套,平侧使用 6 mm 隔套。
2. BOM 对 6 mm 隔套的料号拼写与装配文字不同,先以尺寸、孔位和实际配合核实具体零件。
3. 依序连接控制臂、96 mm 与 288 mm 轨和前/后 ServoBlock;穿好线束后再封闭结构,另一侧按镜像组装。
4. 45°连接处原文要求螺钉不长于 6 mm,但总表未独立列 M4×6 杯头螺钉;先核实规格并补料,不可用较长螺钉硬拧顶住铝轨。
**检查**:两侧摇臂结构方向镜像,轴和隔套尺寸逐处核实,45°连接的正确螺钉长度已确认;未确认前不锁紧该接点。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/mechanical/rocker_bogie/README.md)

目标:按当前修订文字定位横梁与竖梁,轻锁后校正框架再紧固。
1. 清点框架型材:初始部分使用 328 mm×4、232 mm×5、96 mm×8;差动机构另用 232 mm×2,因此 232 mm 总数为 7 根。
2. 按当前修订文字将底横梁定位在从前数第 16 孔;竖梁依次位于第 1、17、25、41 孔。
3. 中间轴承支撑按第 17 孔定位;总览 CAD 孔位与文字有差异,装配时以当前文字修订和具体孔位核对。
4. 所有型材先轻锁,检查框架方正、左右对称和轴承支撑同轴后再依次紧固。
**检查**:型材数量及孔位已按文字清点,框架方正,左右轴承支撑对齐;未按旧照片中的不同孔位钻孔或硬装。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/mechanical/body/README.md)

目标:组装差动机构和外壳前先解决螺杆长度、孔径及紧固件版本不一致。
1. 按差动结构图试装球头、连杆、惰轮轴承和横梁;BOM 的 50 mm 螺杆与装配文字 20 mm 不一致,先用实物几何和轴向余量确认长度,再采购或加工。
2. 按 7 种 DXF 清点 9 片外壳;side 与 gap 各 2 片,板厚约 3 mm。
3. 原文外壳 M8×16、总表 M4 及切割说明 M3 孔径备注互相冲突;先测外壳孔和安装面,取得匹配规格后再钻孔或装螺栓。
4. 将确认后的螺杆长度、板厚、孔径和紧固件写入装配记录;未解决前不强行扩孔或锁壳。
**检查**:差动机构能无干涉试装,螺杆长度已按实物确认;外壳孔径与紧固件规格一致后才进入最终固定。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/mechanical/body/laser_cut_parts/README.md)

目标:将两侧悬架装入主体框架,支撑重量并逐段复查机械行程。
1. 将主体架稳固架高,穿线进入主体轴承和 32 mm 轴套;装入左右摇臂并限制轴向滑移。
2. 连接差动腿,再安装中轮与角轮;组装时由另一人托住电机和摇臂,不让电缆承重。
3. 用手缓慢活动每侧悬架和转向机构,确认左右运动无卡点、碰撞或线束拉紧。
4. 核对舵机安装和锁止螺钉;完成校准后再按规格锁紧,逐根复测电机、编码器和舵机线连续性。
**检查**:六轮悬架可手动活动且左右无干涉,线束不承重、不摩擦铝边,电机/编码器/舵机连接逐根复核。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/mechanical/README.md)

目标:固定操作系统与 ROS2 版本,先在独立环境完成源码构建。
1. 硬件表指定 Raspberry Pi 4B;安装前对照官方 Ubuntu/ROS2 支持矩阵,记录系统镜像、ROS2 发行版和源码提交。
2. 仓库安装章节采用 Jazzy,但根 README 仍保留 Foxy 测试记录;不得将两套依赖混装。版本对应关系未确认时先停在安装前。
3. 按官方依赖说明准备 rosdep 和 Python 包,在独立工作区固定源码版本后运行 colcon 构建,保存完整构建日志。
4. 首次启动不设置 systemd 自动运行;遥控器采用独立 USB 接收器路线,避免 Pi 3/4 蓝牙与 RoboClaw 串口资源冲突。
**检查**:系统和 ROS2 发行版、源码提交及依赖清单彼此匹配,工作区构建完成;未在版本冲突未解决时启动机器人。
[对应原版完整图文步骤](https://github.com/nasa-jpl/osr-rover-code/blob/6b17c22a900182f5339c23ba1f86739b5c9e8c1c/setup/rpi.md)

目标:把运行参数写入配置文件,并在启动 ROS2 节点前逐个验证控制器通信。
1. 建立 `osr_params_mod.yaml` 与 `roboclaw_params_mod.yaml`,按当前硬件填写底盘尺寸、转向和驱动器配置。
2. 软件默认轮半径为 0.075 m,BOM 144 mm 轮的几何半径为 0.072 m;测量受载滚动半径并把实测值写入配置,不直接照搬默认值。
3. 按 Pi 系统配置启用 I²C 与串口硬件接口,并关闭占用目标串口的登录 shell。
4. 对照官方串口说明设置接口后,逐个测试 RoboClaw 地址 128、129、130 的通信;4S 电池使用前确认连接极性和保护阈值。
**检查**:两个 YAML 文件保存且记录了实际尺寸;三块控制器地址均可分别通信,系统串口未被登录 shell 占用。
[对应原版完整图文步骤](https://github.com/nasa-jpl/osr-rover-code/blob/6b17c22a900182f5339c23ba1f86739b5c9e8c1c/setup/rpi.md)

目标:在轮子离地时校准四个转向角、验证手柄轴,再进行受控低速试车。
1. 依 bringup 文档复制并编辑自定义 launch 配置,逐个校准四个转向角的方向和中位。
2. 识别并记录 joystick 的转向轴、油门轴和使能按钮;先架空点动检查映射。
3. linear、angular、turbo 比例均从原文 0.05 低值开始;确保急停和松开使能后轮子停止,再落地试车。
4. 运行 `ros2 launch osr_bringup osr_mod_launch.py`;依次检查前进、后退、缓慢转向和原地转向。
5. 手动验收未通过前不启用 systemd 自动启动,也不提高速度或进入障碍场地。
**检查**:四个转向角中位与方向正确,遥控轴映射清楚,松开使能可停止;低速动作平顺且可随时断电。
[对应原版完整图文步骤](https://github.com/nasa-jpl/osr-rover-code/blob/6b17c22a900182f5339c23ba1f86739b5c9e8c1c/setup/rover_bringup.md)

目标:先验证供电和机械可靠性,再逐步测试转向与移动能力。
1. 选择平整、空旷、无人员的场地;确认电池按制造商说明平衡充电,4S 接线极性与控制板输入已复核。
2. 从低速、短距离直行开始,检查供电、控制板与电机温升、螺钉松动、轮子干涉和线束磨损。
3. 基础直行、转向和停止均通过后,才逐步增加行驶范围;未完成安全检查不加入障碍。
4. 保存 BOM 和原链接、硬件/软件版本、关键尺寸、控制器参数、电池信息、运行日志和照片。
5. 分别记录本车实测速度、所用电池容量和续航时间。
**检查**:低速路测中能受控启动、转向和停止;检查记录完整,异常项处理后才继续扩展测试。
[对应原版完整图文步骤](https://github.com/nasa-jpl/open-source-rover/blob/0bea824015778922d4d7e373fbf56a112efea46d/examples/README.md)
