拼装一辆视觉自动驾驶小车,在自建赛道完成循迹
把摄像头、Jetson计算板和带编码器的轮子装成Duckiebot,在黄白胶带道路上观察视觉、定位与控制怎样协作。源自MIT课程,有ICRA论文和多校教学实践。本页选择含Jetson Nano 4GB的DB21-J4 v3套件与含地垫的道路包,目标是无障碍、无路口的单车循迹。
alan000
目标:把车体、道路包和 v3 改版件核对到同一份收货清单。
1. 采购 Nano 4 GB 配置的 DB21-J4 DIY 套件和 With Tiles 道路包;No Jetson 选项不属于本路线。
2. 按两份随箱清单分别清点车套件和道路包;原物料表按 55 项车体件、8 项道路件列出,套件链接各采购一次。
3. 重点核对 v3 替换的塑料万向轮及底盘尼龙紧固件;照片中旧金属轮组件不作为本版采购或装配依据。
4. 另备本路线所需电脑和充电电源;记录缺件、型号和包装数量后再开始组装。
**检查**:收到的计算板标为 Nano 4 GB,车体与地垫包均有逐项清点记录,v3 万向轮和尼龙件齐全。

目标:先固定镜头板,再正确插入摄像头软排线。
1. 取下底盘两侧保护膜,保持车体断电。
2. 轻抬摄像头连接器卡扣,将软排线插到底;蓝色加强条背向摄像头 PCB,随后压回卡扣。
3. 用 4 颗 M2×8 尼龙螺钉和 4 个 M2 螺母固定镜头板。
4. 检查排线没有歪斜、露铜或被镜头板夹住,再轻拉确认接头锁定。
**检查**:摄像头板无晃动,排线蓝色面朝向正确且两端平直插到底,连接器卡扣闭合。
[原版步骤1–2](https://docs.duckietown.com/ente/duckietown-manual/10-setup/03-duckiebot/assembly-instructions-duckiebot-db21j.html#camera-assembly)

目标:安装新版球轮和卡扣盖,再把组件固定到车架。
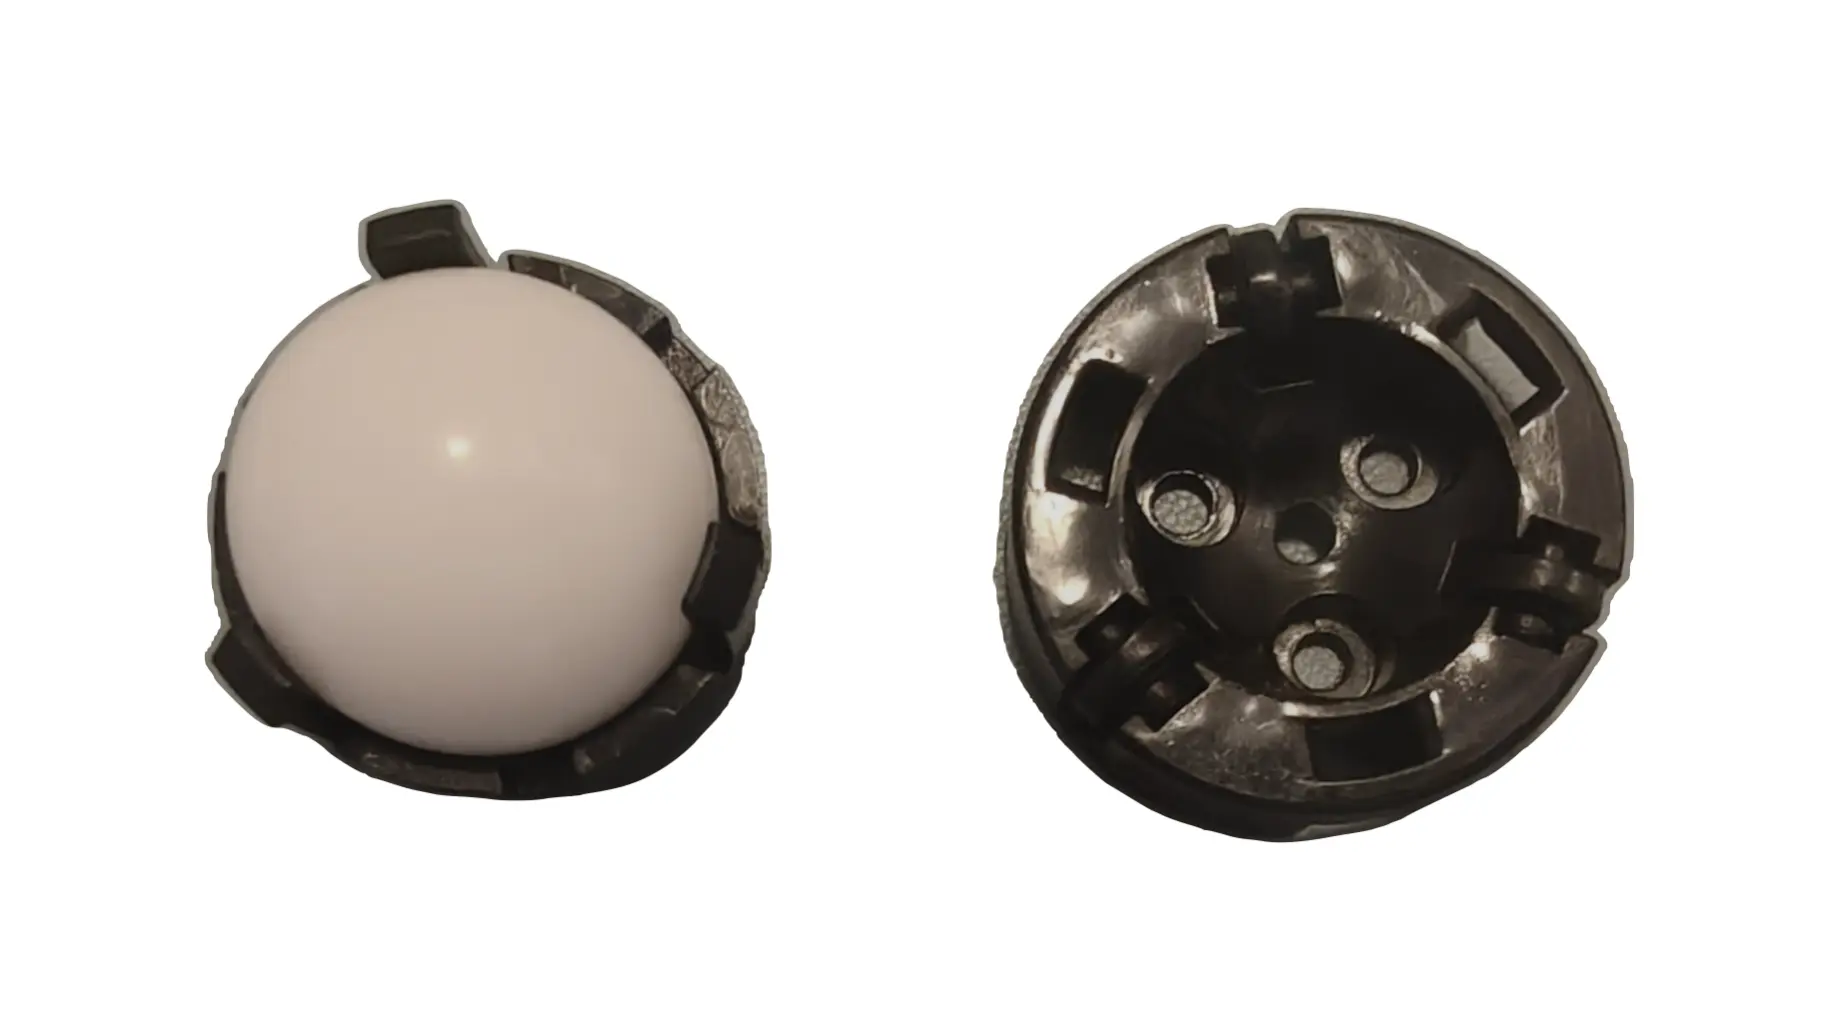
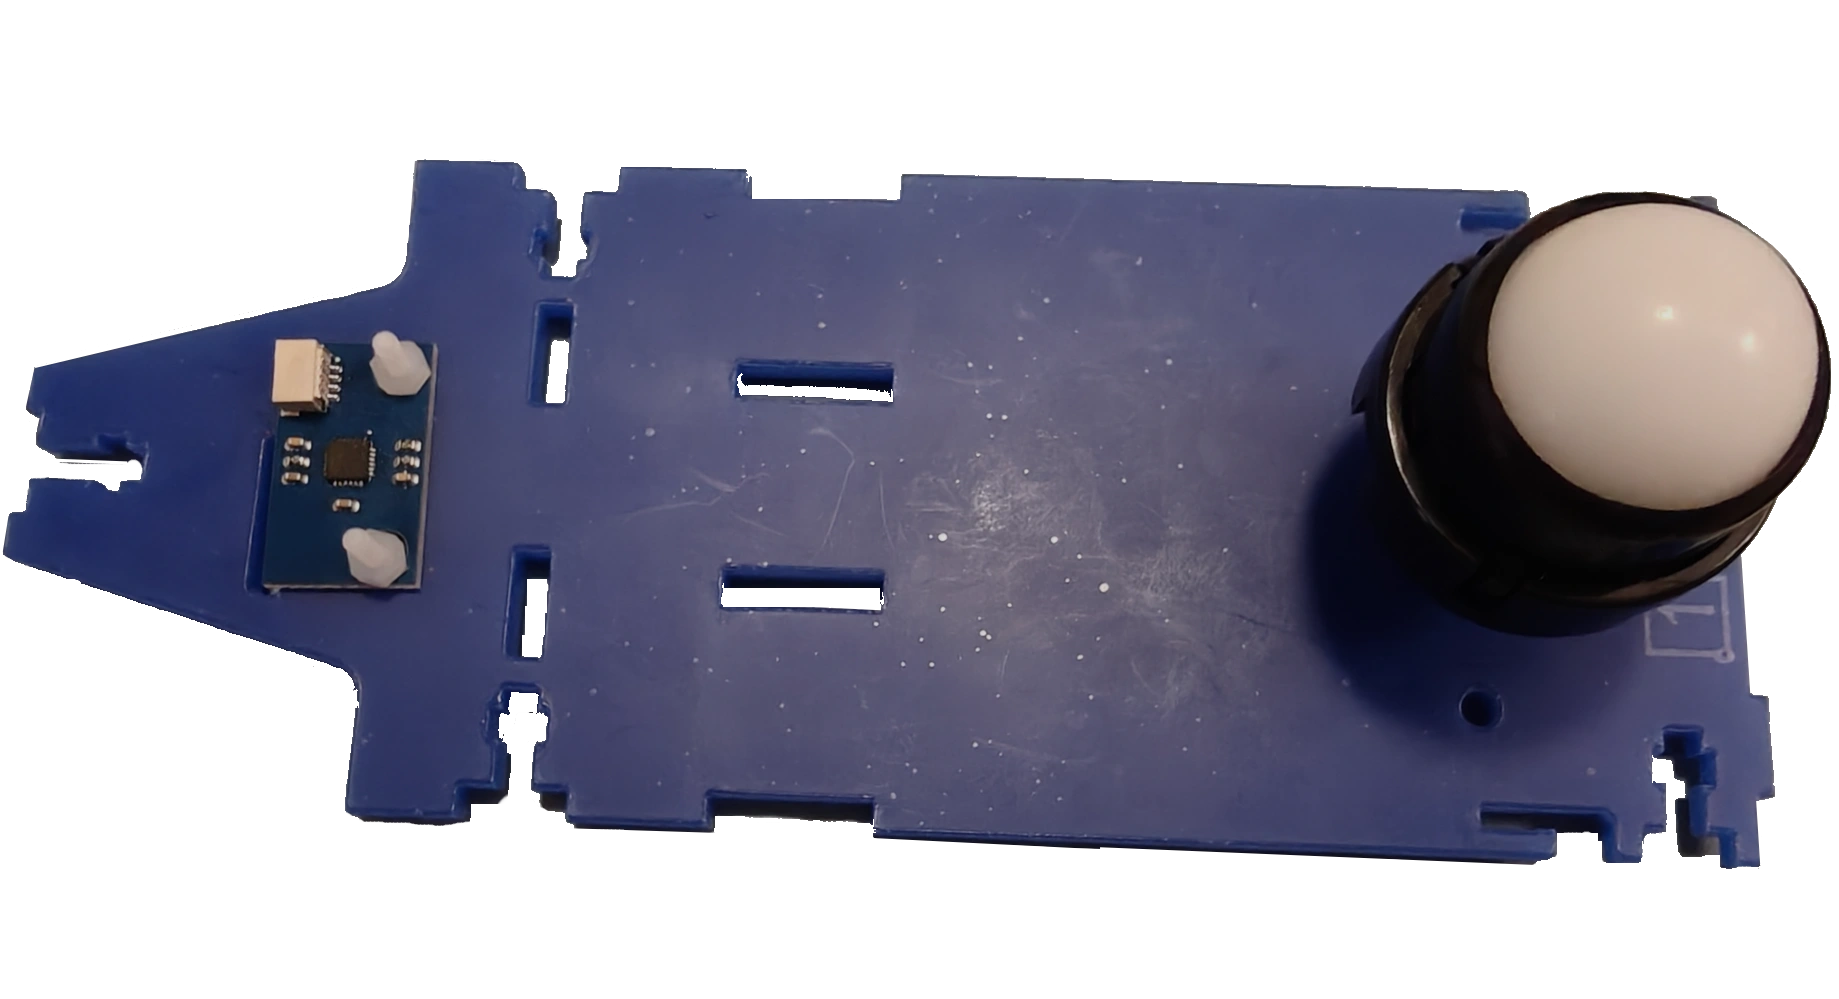
1. 先按 v3 图示安装 IMU,并保留其连接线到后续布线。
2. 依次将底座螺钉、间隔柱、塑料球体和卡扣盖装成一组;检查球体能在座内滚动。
3. 将组件卡入底盘指定位置并锁紧;按 v3 说明完成剩余万向轮组。
4. 不用旧版金属万向轮图替代塑料组件;若卡扣不能到位,拆下检查方向,不强压。
**检查**:塑料球体滚动顺畅,盖扣完全到位,轮组平整固定在 v3 底盘指定孔位。
[展开v3全部7步图](https://docs.duckietown.com/ente/duckietown-manual/10-setup/03-duckiebot/assembly-instructions-duckiebot-db21jv3.html)
目标:完成底盘驱动结构,并为电池留出正确的放置空间。
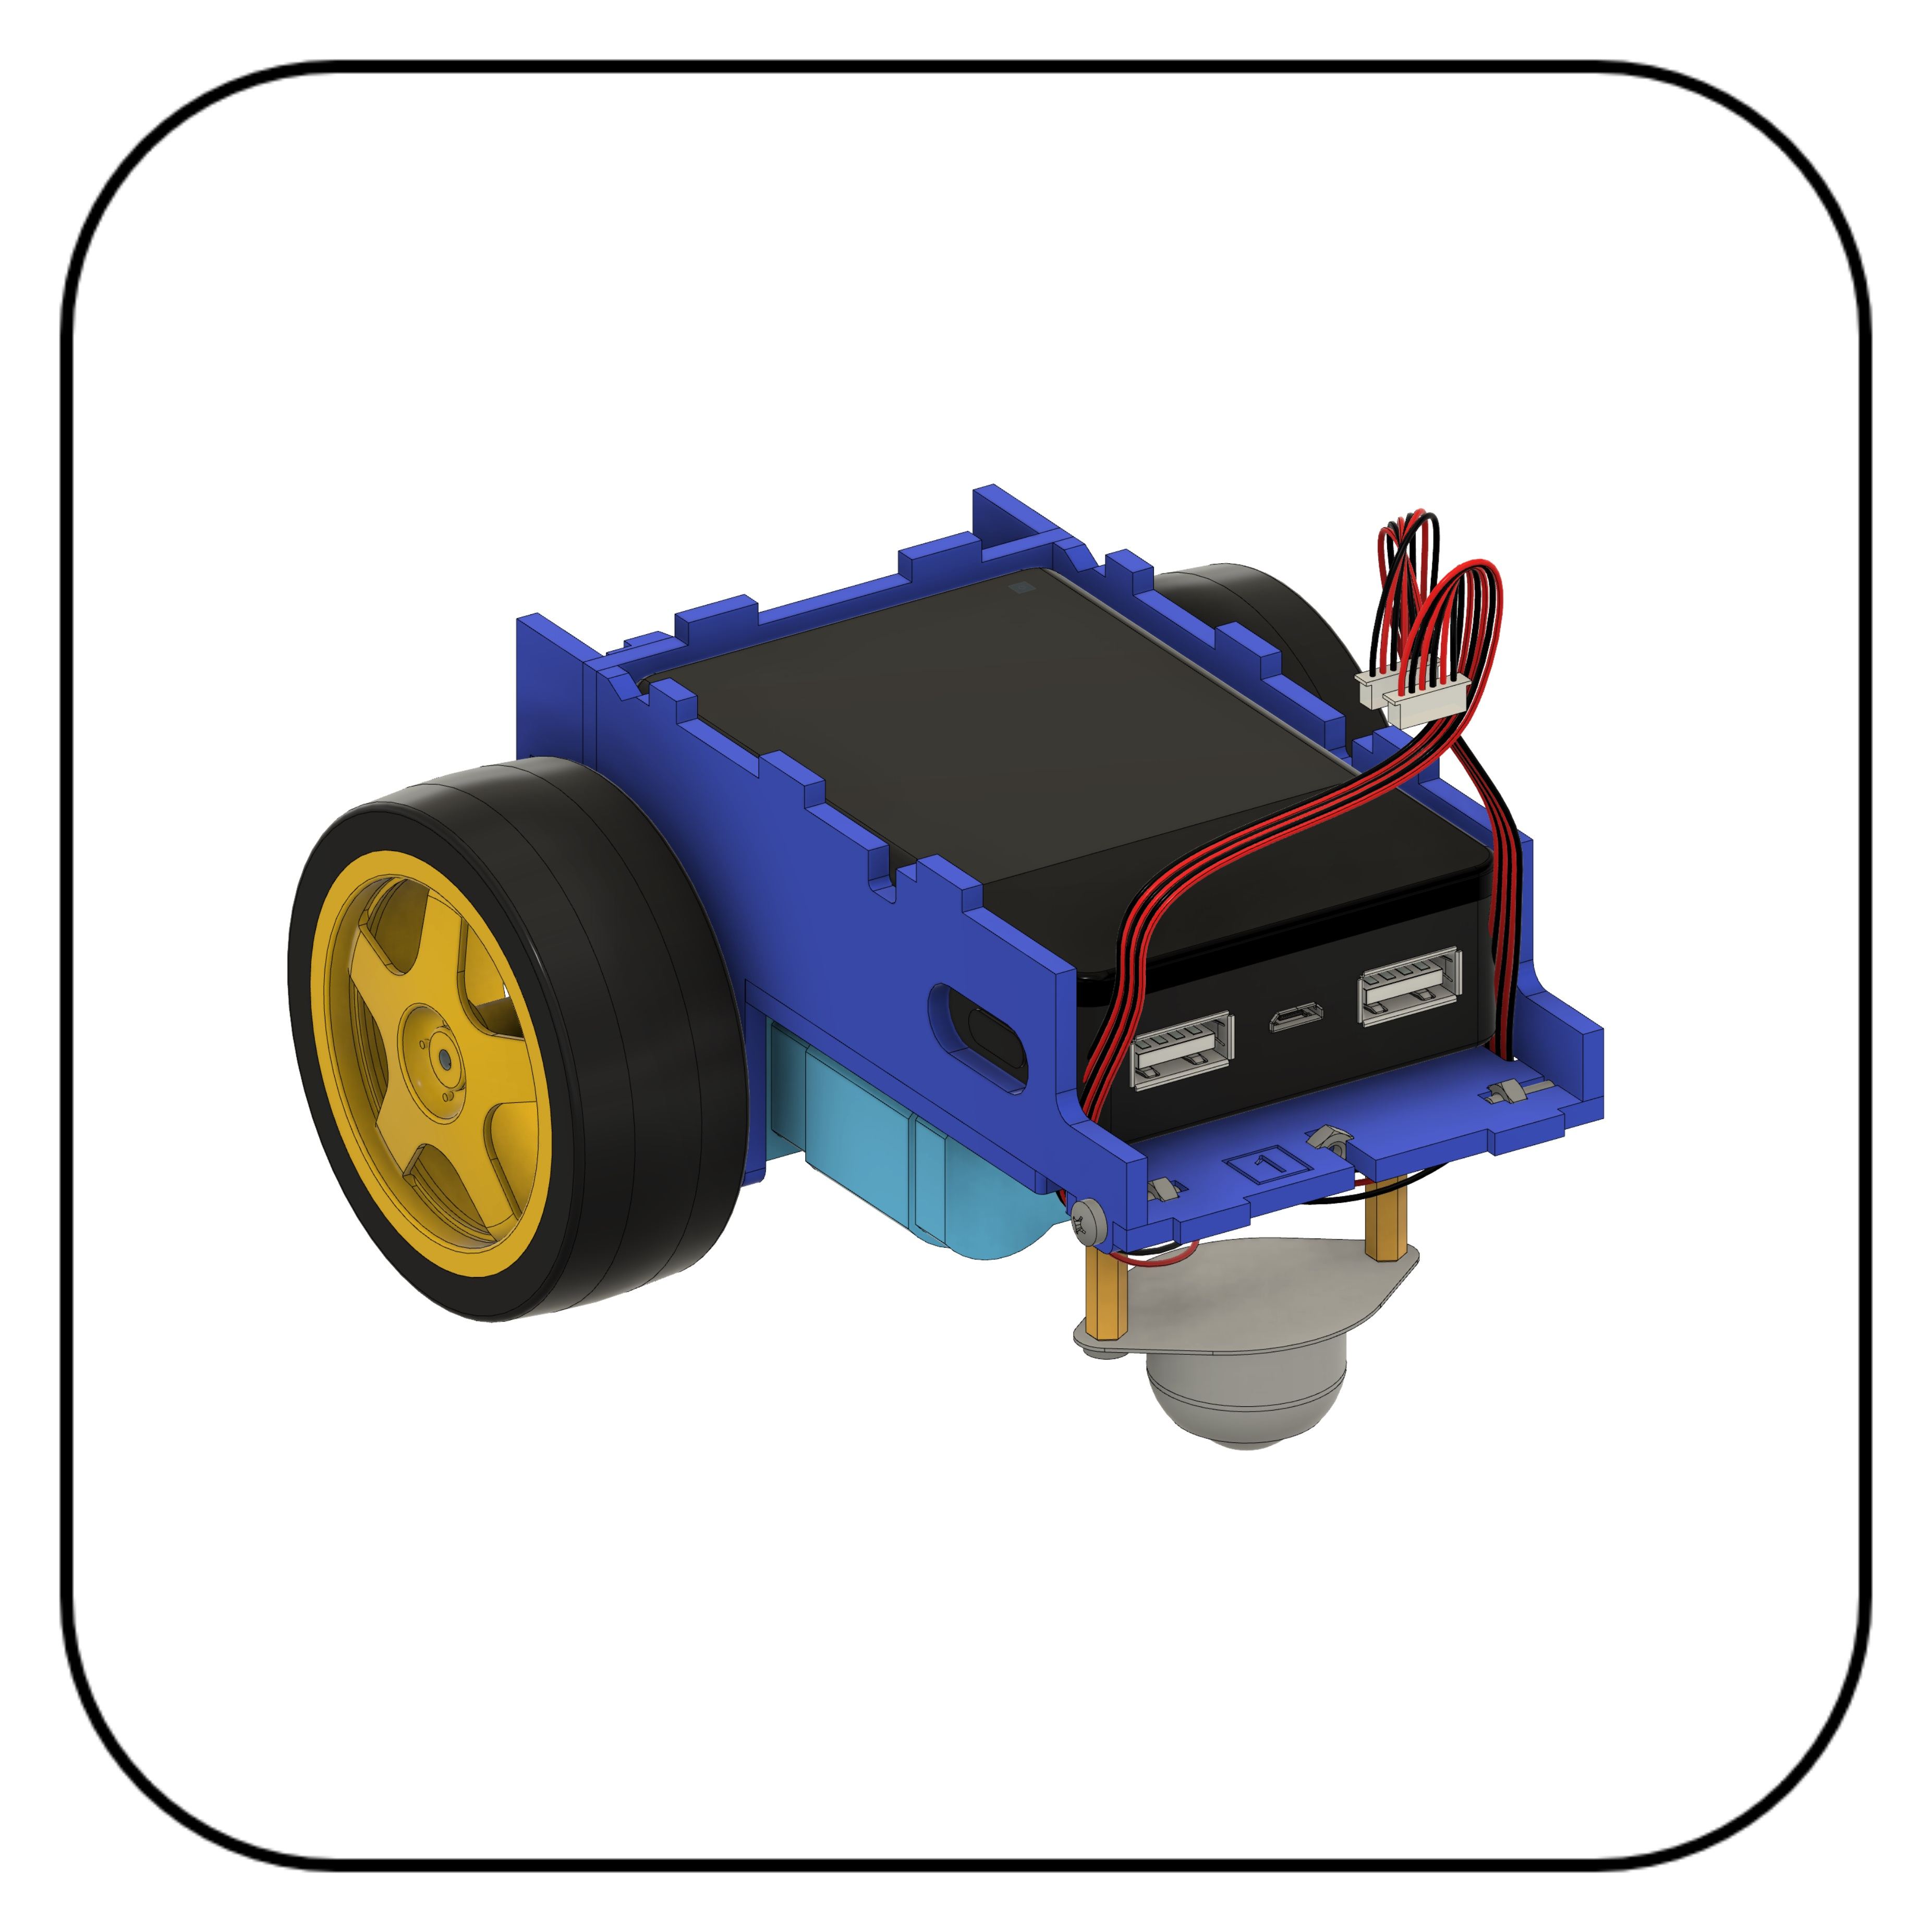
1. 按 DB21-J4 v3 装配顺序固定侧板和电机支架,再安装左右电机、垫片与车轮。
2. 对照左右标记安装电机,检查车轮旋转时不擦碰支架螺钉。
3. 安装电池隔板;安装电池前先拔下 USB 和其他供电线。
4. 新版底盘连接处使用随箱尼龙紧固件,指定电机位仍按对应装配图选用螺钉。
**检查**:左右电机和车轮位置与图一致,车轮空转无摩擦;电池隔板稳固,电源仍断开。
[逐步装配图](https://docs.duckietown.com/ente/duckietown-manual/10-setup/03-duckiebot/assembly-instructions-duckiebot-db21j.html#bottom-assembly)
目标:安装计算单元和风扇,同时检查排针方向与风扇极性。
1. 依次安装中层板、Jetson Nano、隔柱和风扇,螺钉长度按 DB21-J4 图示位置选择。
2. 安装 HUT 时对准 GPIO 排针方向,逐排确认无错位后再压合。
3. 风扇红线接图示 5 V、黑线接 GND;不要将该连接误接到屏幕使用的 3.3 V。
4. 理顺风扇线,确认叶片可自由转动且线缆不会卷入。
**检查**:HUT 每排针脚对齐,风扇极性与标注一致、叶片无遮挡,计算板稳固固定。
[原图与螺钉位置](https://docs.duckietown.com/ente/duckietown-manual/10-setup/03-duckiebot/assembly-instructions-duckiebot-db21j.html#computation-unit)

目标:把后部传感器和驱动接到正确 HUT 接口,并检查电池线方向。
1. 保持所有电源断开;依次连接后灯到 LED-B、左电机到 MOT-1、右电机到 MOT-2。
2. 按接线图将 IMU 接到对应 I²C 接口,再连接后保险杠线和电池多头线。
3. 插入 Wi-Fi 适配器;沿车架固定线缆,避免夹在板件间或接触车轮。
4. 逐个核对插头标签、接口针脚方向和极性;不能只凭 USB 外壳形状判断电池线方向。
**检查**:LED-B、MOT-1、MOT-2、IMU 和电池线均逐项对照接线图确认,线束不受挤压,仍未上电。
目标:完成前部模块安装并分别连接摄像头、测距板和前灯。
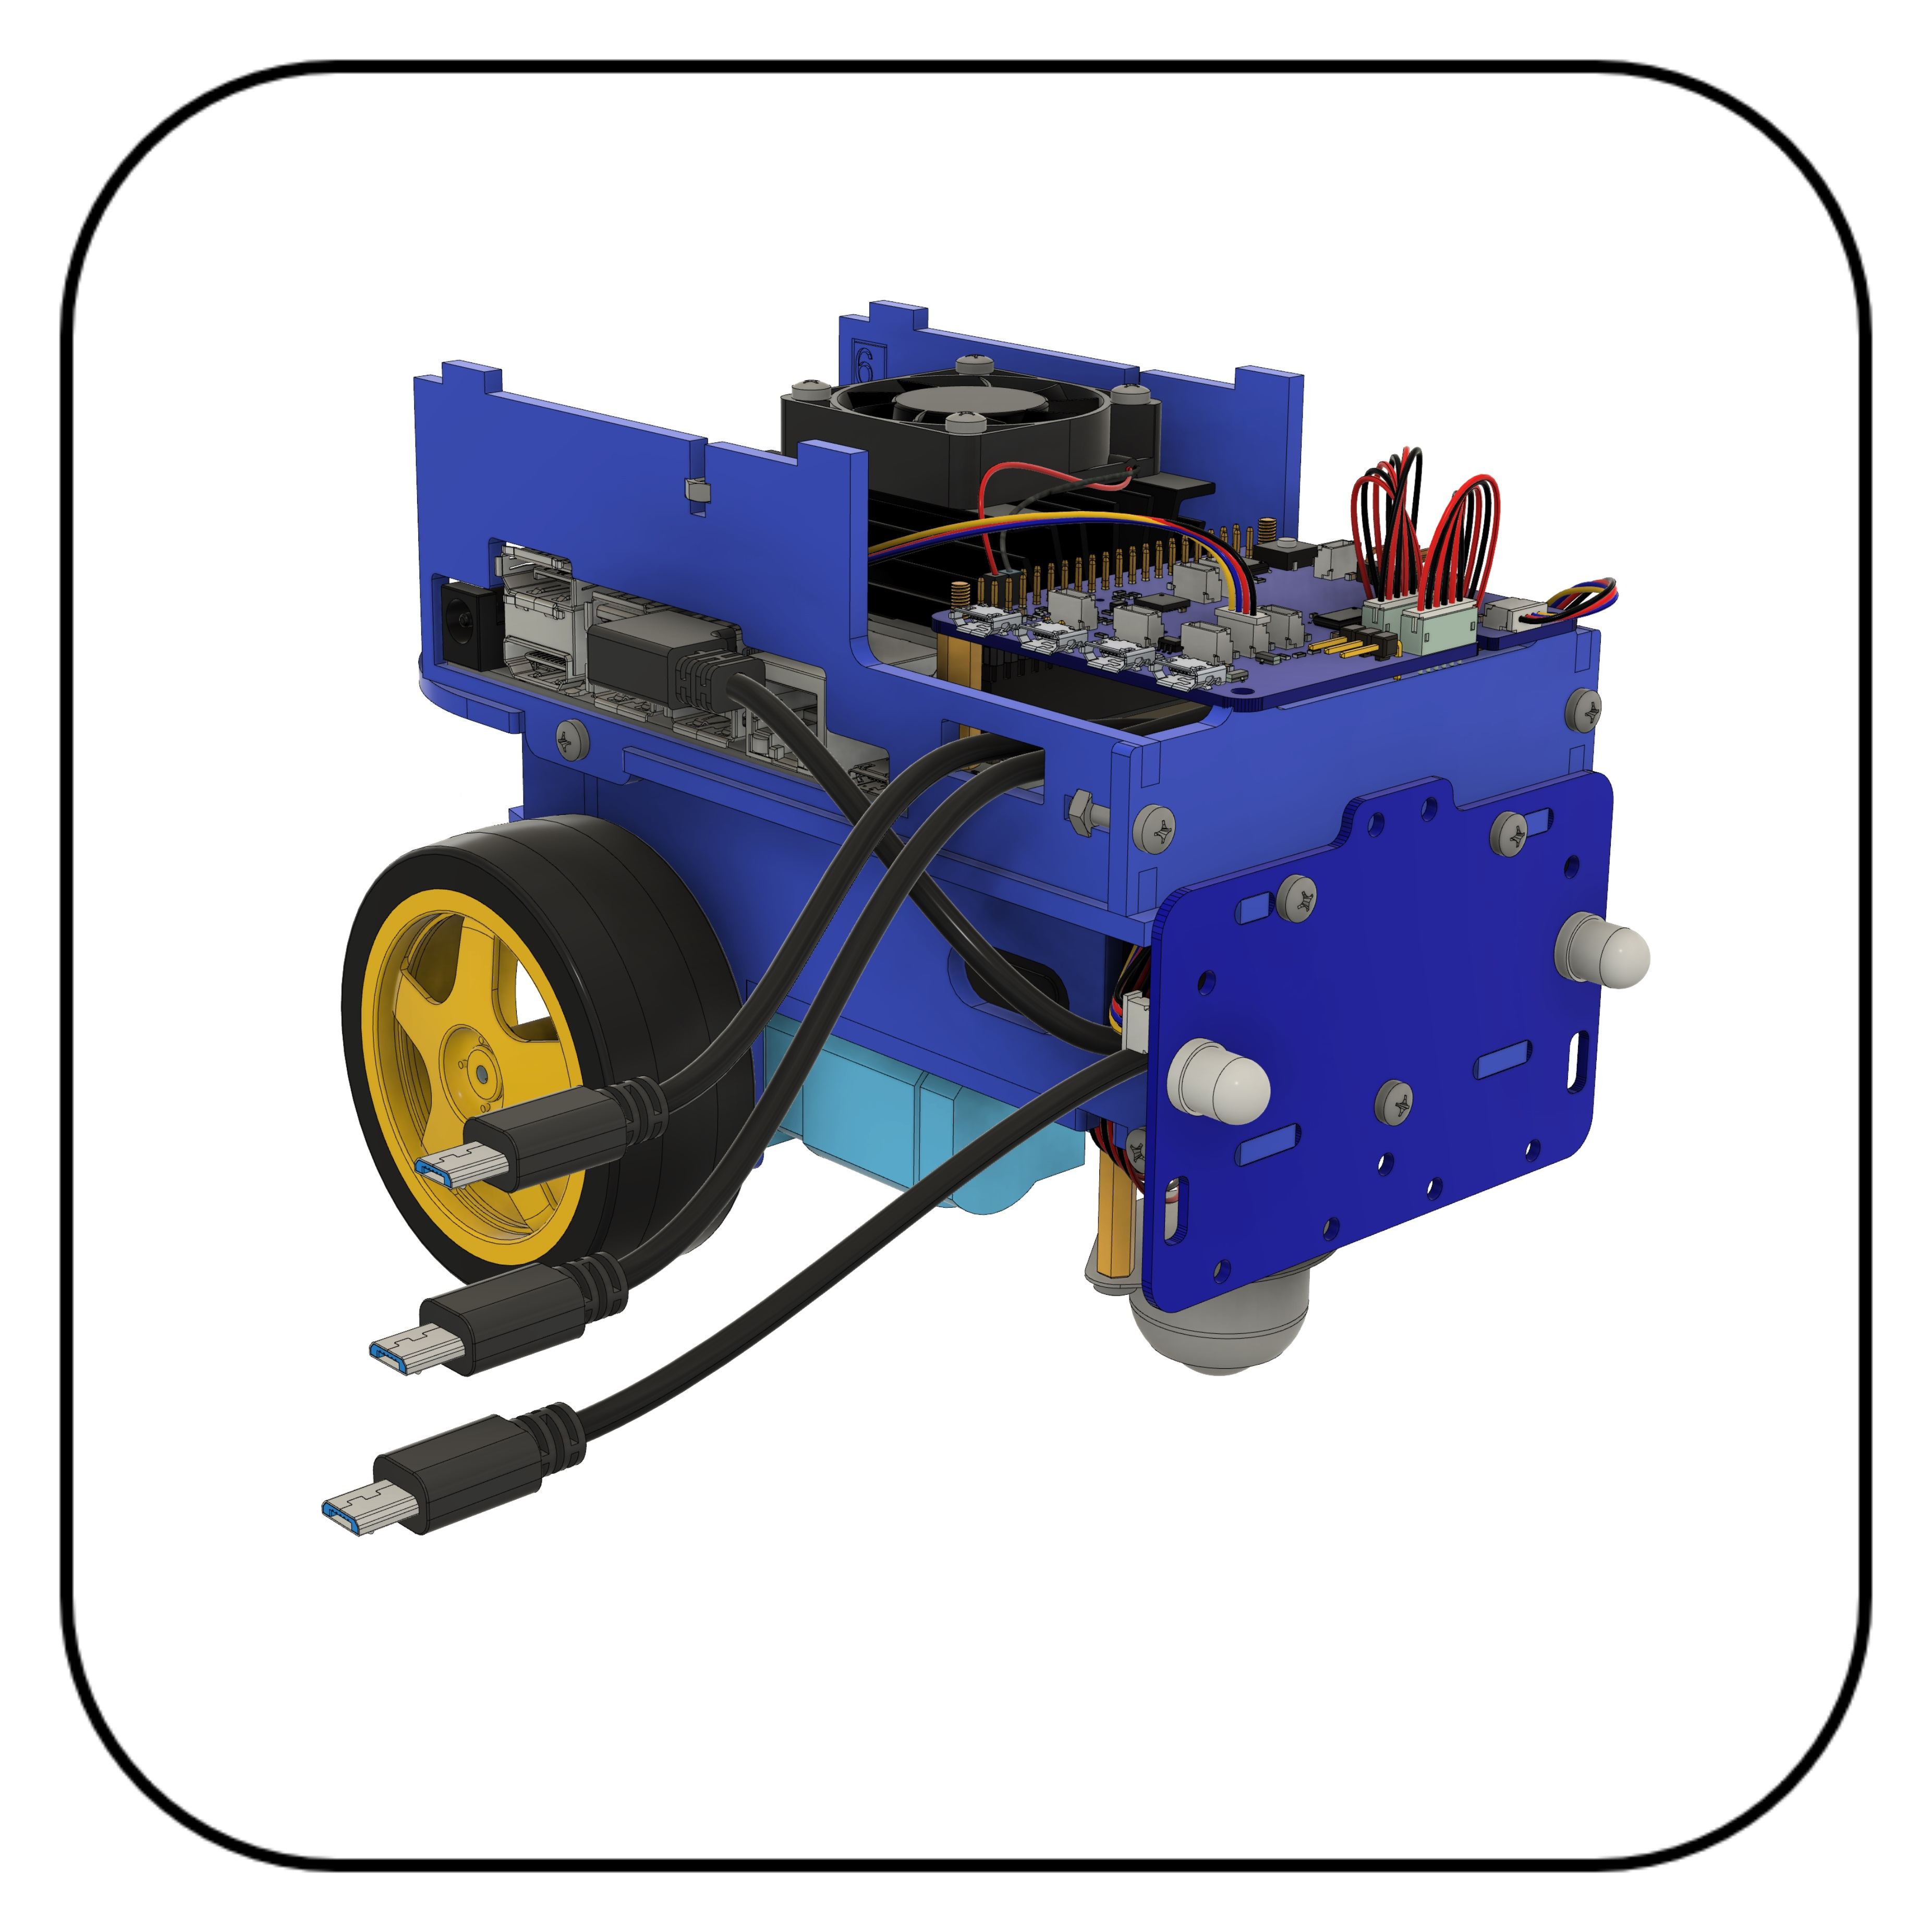
1. 按 v3 前部总成图固定摄像头支架、ToF 板和 LED-F。
2. 将摄像头排线接到 Jetson 对应摄像头连接器,插到底后锁紧卡扣。
3. 将 ToF 板接到图示 I²C 接口,核对线束标签后再接 LED-F。
4. 原步骤 51 已删除;按 v3 当前装配顺序检查已安装项目,不补装旧版零件。
**检查**:摄像头排线锁定,ToF 与 LED-F 接口对应,前部线缆无拉扯且传感器朝向无遮挡。

目标:接入显示与控制线,确认 3.3 V、5 V 和充电支路各自独立。
1. 按顶层装配图连接屏幕:蓝线 SDA、黄线 SCL、黑线 GND、红线 3.3 V。
2. 按各自标签连接充电线和 5 V 供电线,不互换接口。
3. 将 microSD 卡插入 Jetson 的专用槽;可选时再装顶部图案、AprilTag 和小鸭。
4. 装顶板前逐线检查标签、针脚方向和极性;未确认时保持电池断开,不通电试错。
**检查**:屏幕四线颜色与信号对应,充电与 5 V 线分开,microSD 到位;顶板合上不压线。

目标:搭出单车循迹路线,并留出安全操作和停车空间。
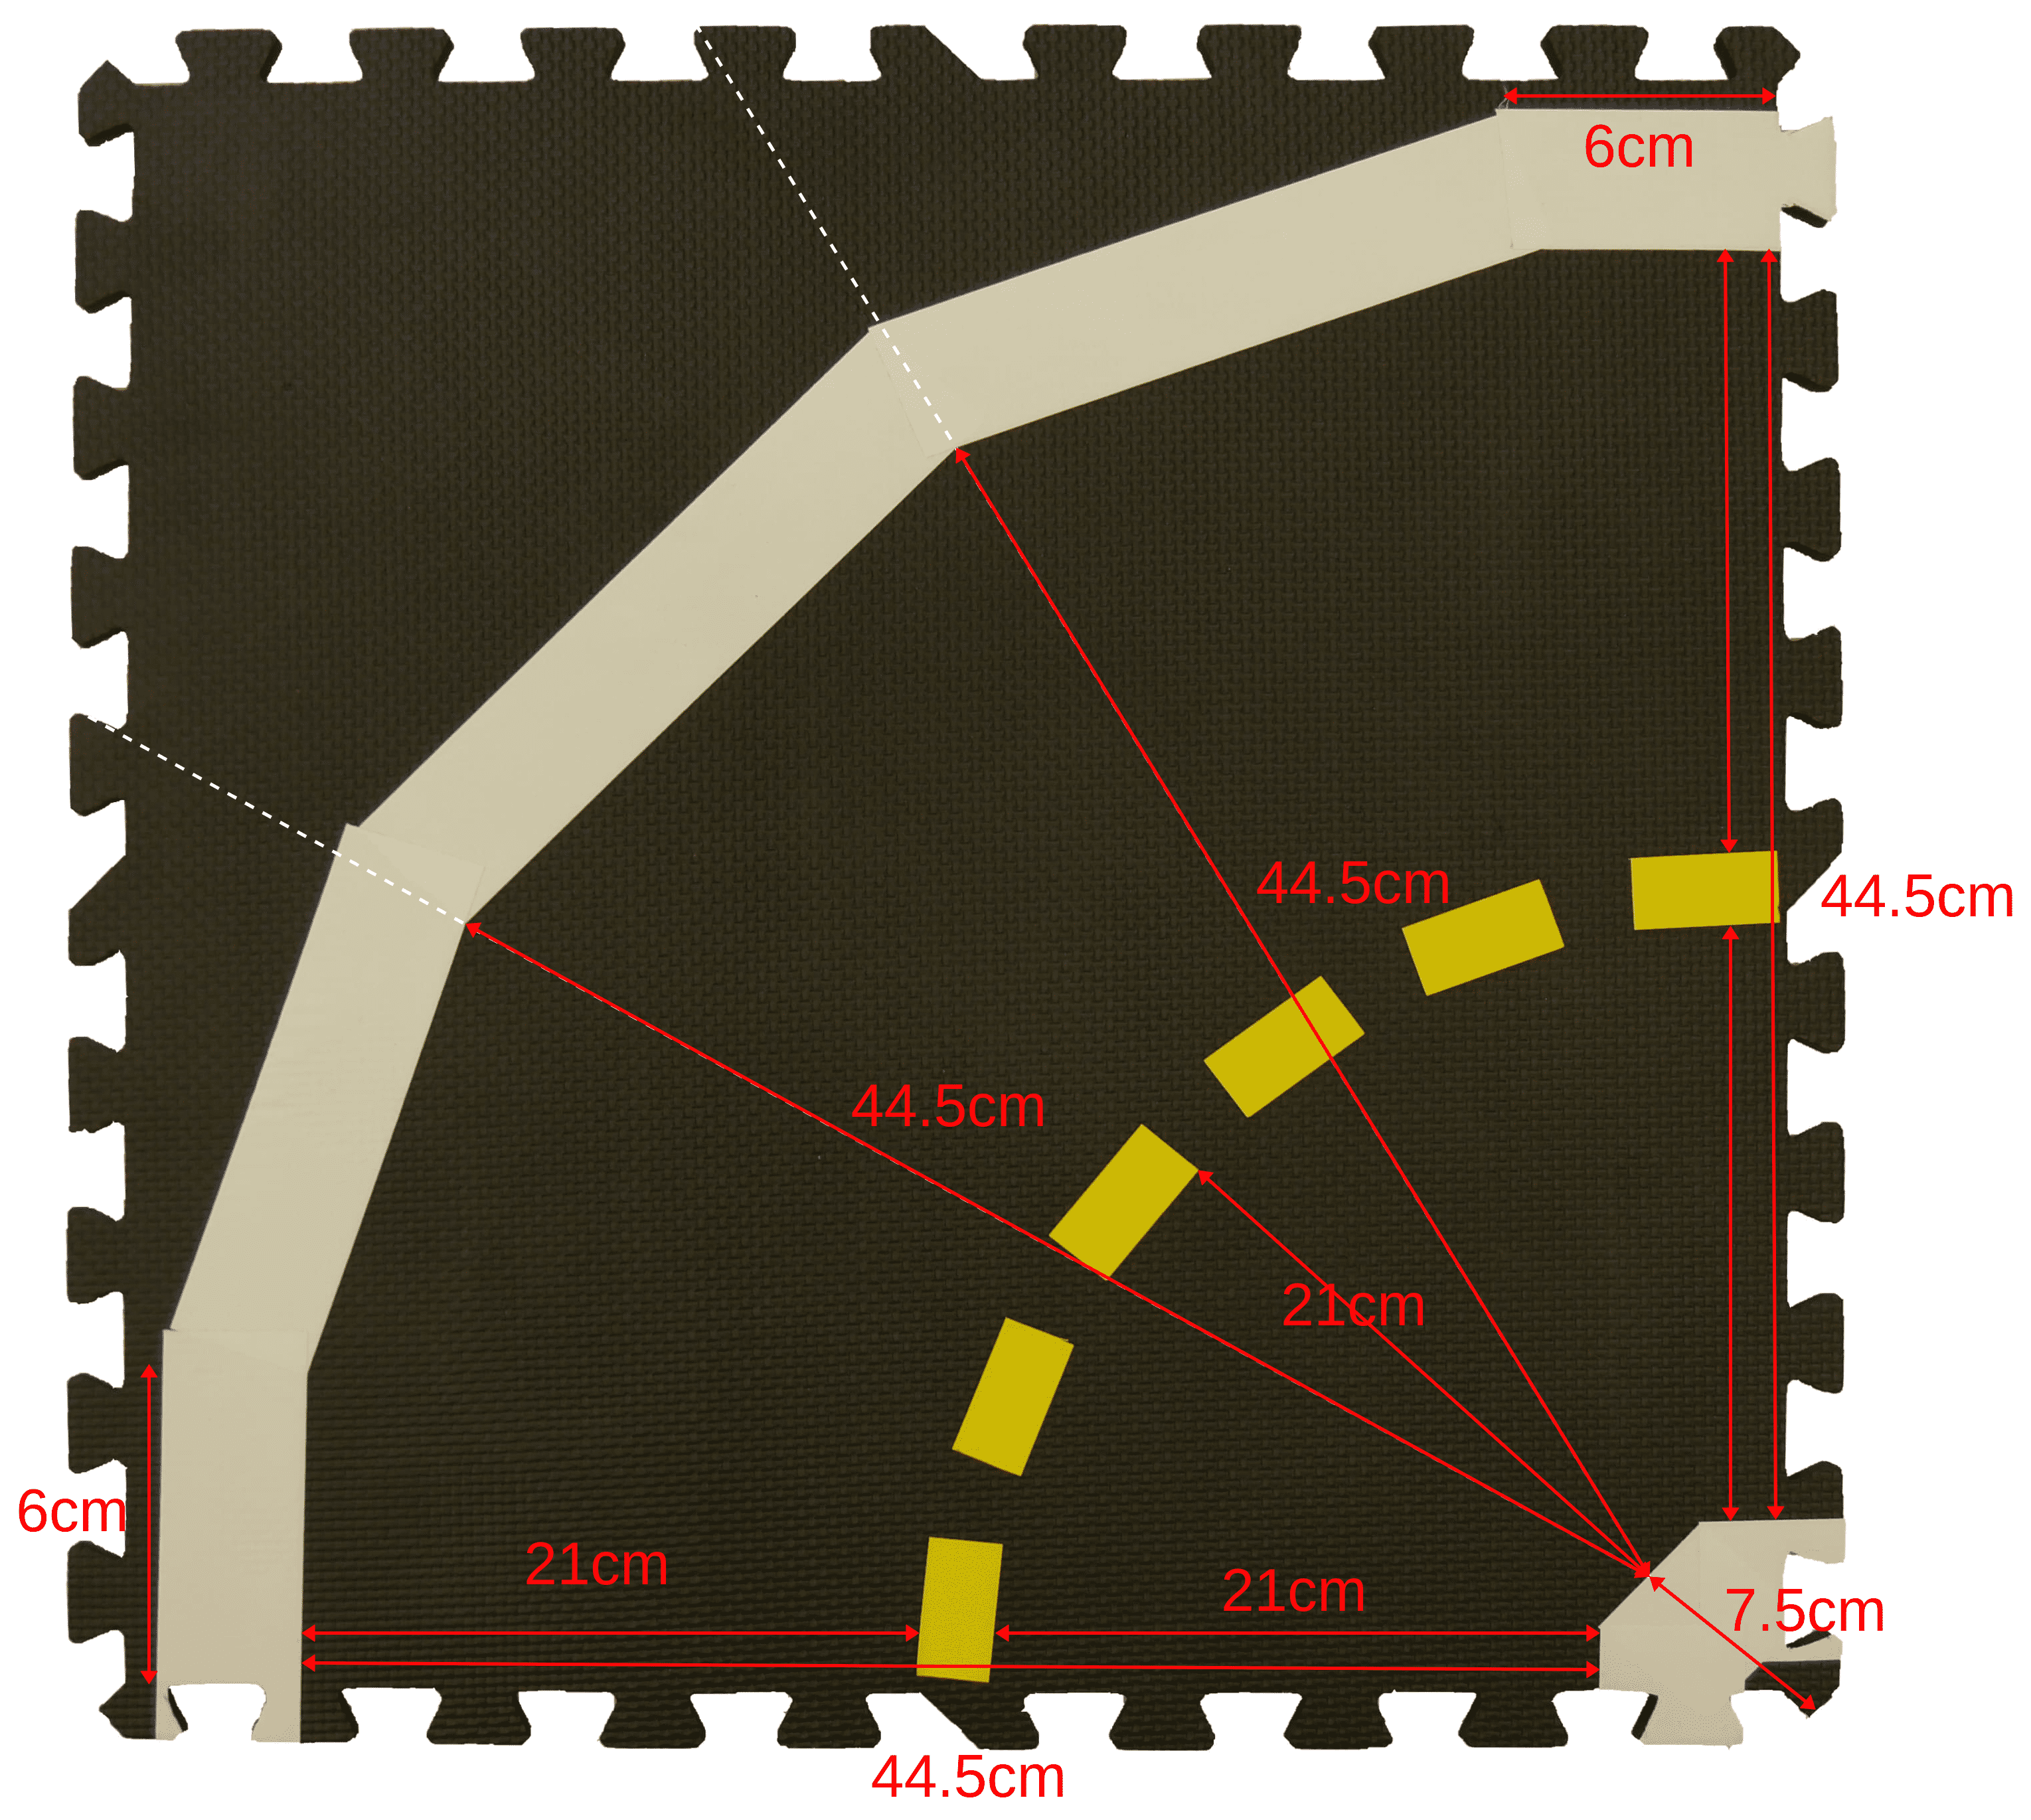
1. 在干燥、平整的地面拼接 15 块地垫,按原道路图测量直道和弯道。
2. 保持车道净宽约 21 cm,白色实线作外边界、黄色虚线作中心线。
3. 用弯道和直道组成连续闭环;本入门路线不加入路口、红色停线或障碍。
4. 地垫外侧留出人员操作区域和可手动截停车辆的空间,移走绊脚物。
**检查**:赛道闭合、边界连续,车道净宽与标线符合原图;路线内外没有人员或障碍物。
[全部原版道路尺寸](https://docs.duckietown.com/ente/duckietown-manual/30-duckietown-city/assembly/tilemap/duckietown-smart-city-road-assembly-instructions.html)
目标:在电脑和机器人连入同一网络后完成首次启动检查。
1. 按官方 Workspace 说明准备电脑端工作环境;按初始化说明检查随箱 microSD 卡和系统版本。
2. 若卡上已有可用系统,先备份再决定是否刷写,避免覆盖唯一可用介质。
3. 按首次启动流程设置机器人名称和网络,使电脑与机器人位于可互通网络。
4. 打开官方仪表盘并确认机器人在线、计算板和必要服务状态可见;未在线时先处理网络和启动问题。
**检查**:机器人在仪表盘显示在线,名称与网络记录明确,原系统卡已有可恢复备份。
[Workspace说明](https://docs.duckietown.com/ente/duckietown-manual/10-setup/00-computer/setup-duckietown-workspace.html)[初始化说明](https://docs.duckietown.com/ente/duckietown-manual/10-setup/03-duckiebot/flashing-sd-card-duckiebot-initialization.html)[首次启动](https://docs.duckietown.com/ente/duckietown-manual/10-setup/03-duckiebot/duckiebot-first-boot.html)
目标:用随箱标定板获得相机参数,再校准轮速里程计。
1. 确认摄像头画面方向和清晰度正常,手动控制时左右车轮能分别响应。
2. 使用随箱标定板完成相机内外参校准;标定板保持平整,按官方要求放置并覆盖不同视角。
3. 再按官方车轮里程计流程完成车轮校准,记录结果和系统版本。
4. 校准未通过时先检查相机、标定板尺寸与车轮运动,再复测;不要直接用控制参数掩盖校准错误。
**检查**:相机校准通过且车道图像可用,车轮校准完成并保存记录,左右轮手动方向正确。
[相机内外参校准](https://docs.duckietown.com/ente/duckietown-manual/20-operations/04-calibrations/duckiebot-camera-calibration.html)[车轮校准](https://docs.duckietown.com/ente/duckietown-manual/20-operations/04-calibrations/duckiebot-motor-odometry-calibration.html)

目标:先验证停止操作,再让小车沿空赛道低速循迹。
1. 将车放在赛道车道内,移开相机或电机占用容器;在终端运行 `dts duckiebot demo --demo_name lane-following --duckiebot_name DUCKIEBOT_NAME --debug`,替换为实际机器人名称。
2. 另开终端运行 `dts duckiebot keyboard_control DUCKIEBOT_NAME`,将名称替换为同一机器人名,并让控制窗口获得焦点。
3. 先按官方控制说明确认急停键 E 可停止车轮,再按 F 启用循迹;测试时人在赛道旁随时可切断电源。
4. 车辆偏出车道、响应延迟或急停失效时立即停止并断电,排查标定、视野、网络和占用进程后再试。
**检查**:车辆在无路口闭环上跟随中心线行驶,E 急停可立即停止;系统日志和调试画面无持续错误。
[原版运行与排故说明](https://docs.duckietown.com/ente/duckietown-manual/40-demonstrations/lane-following-lf.html)

目标:把画面、软件版本与赛道条件一起记录,便于重复对比。
1. 在另一个终端运行 `dts duckiebot image_viewer DUCKIEBOT_NAME` 查看摄像头和车道检测结果。
2. 若检测线偏移或颜色识别不稳,先检查环境光、地垫标线、摄像头校准和镜头视角,再按官方循迹说明调整阈值或增益。
3. 结束时按 E 停止车辆,再在演示终端按 Ctrl+C 结束进程;确认车轮停止后关闭电源。
4. 保存一段连续闭环录像,并记录赛道布局、系统版本、校准文件和失败条件。
**检查**:录像显示车辆完成连续闭环且可安全停止,图像检测与地垫边界对应,复现记录包含软件和校准版本。
