把遥控车变成能看见人的视觉机器人,先手动驾驶,再尝试跟随
选用官方RC-Truck改装路线:1:16遥控车、打印车架、Arduino Nano与安卓手机。手机处理摄像头图像,Nano控制油门和转向。先完成低速手动驾驶和断连停止,再尝试人物检测/跟随;不承诺装好即实现可靠自动驾驶。
alan000
先确认手机能运行 Robot App,并能通过 USB OTG 与 Nano 串口通信。
1. 在现有安卓手机安装项目 Robot App。
2. 用手机 USB OTG 线连接 Nano,检查 App 是否能识别串口;同时打开摄像头预览。
3. 确认底盘为原链接的 1:16 车型;若车型不同,先测 d1/d2 孔距再采购结构件。
**检查**:App 能打开摄像头且串口连接成功,车架孔距与所选车型匹配。

打印结构件并核对数量,确保主框架适配打印平台。
1. 打印主框架 1 件、侧盖 2 件、手机夹上/下各 1 件、PCB 支柱 4 件、电子盖 2 件。
2. 按原参考设置 0.2 mm 层高、1.5 mm 壁厚、20% 填充;主框架需要 260 × 220 mm 打印平面。
3. 另备 M3×25 螺丝 6 颗;本路线不使用增高件。
**检查**:零件数量齐全,主框架完整且无缺层,螺丝数量为 6 颗。
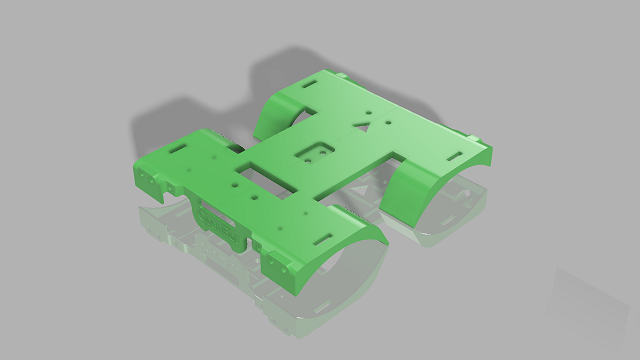
拆下原车外壳,保留后续要复用的安装柱和原车电源驱动组合。
1. 拔掉 2S 电池,再拆车壳。
2. 拆下 4 根安装柱和配套螺丝,按组收好以便安装主框架时复用。
3. 保留原车驱动电机、ESC 与 2S 电池配套,充电仅使用原配充电器。
**检查**:底盘固定点露出,4 根安装柱与螺丝均已收好;电池仍与车辆断开。

制作或取得 PCB v2 Nano 载板,并确认焊接方向和电气状态。
1. 按 PCB v2 Gerber 与 16 行 BOM 制板,或选择原版代贴装。
2. 确认 C124408 的数量 2 指排母,Nano 主控数量为 1。
3. 对照 PCB 图检查焊点、极性与短路,再按图确定 Nano 插针方向。
**检查**:板上无桥连或极性反接,Nano 插座与图示方向一致。

先装手机夹,再装侧盖,为手机提供固定支撑。
1. 用 2 颗 M3×25 螺丝和螺母固定下夹。
2. 插入上夹并装橡皮筋,将手机夹紧后轻摇,检查手机不会滑出。
3. 将两片 side_cover 分别插入车架两侧;本路线不装 camera_elevator。
**检查**:手机被夹稳,左右侧盖均就位且不妨碍夹具活动。
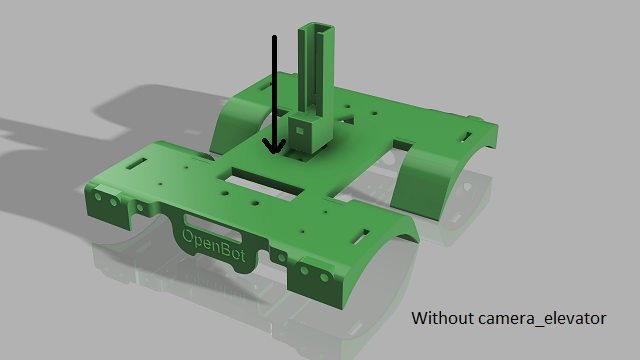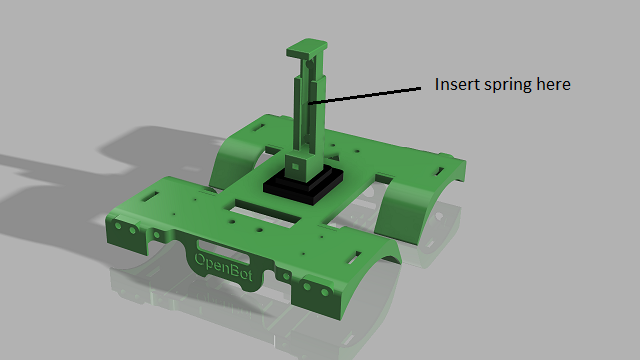
利用原车安装柱固定主框架,并让线束从指定开口通过。
1. 将主框架三角标记朝前,对准底盘固定位置。
2. 复用 4 根原车安装柱和原螺丝固定框架。
3. 电池线从前方开口引出,信号线从后方开口引出,检查线束没有被压住或靠近轮胎。
**检查**:框架稳固,线束按前/后开口分路并远离车轮。
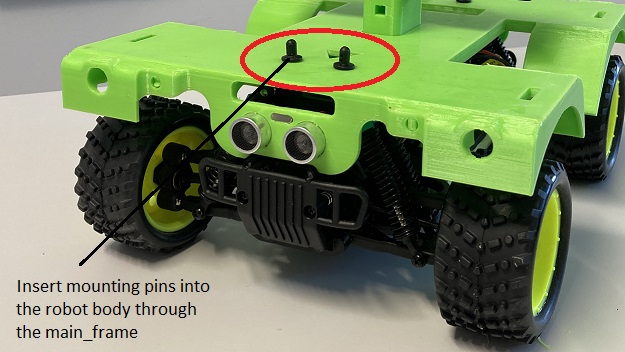
固定 PCB 载板,连接油门与转向信号并保持共地。
1. 用 4 颗 M3×25、4 支柱和 4 颗螺母固定载板。
2. 将 ESC 控制信号接 Nano A0,舵机信号接 A1;ESC、舵机与 Nano 共地。
3. 舵机保留原车额定 UBEC 供电。Nano 由手机 USB 供电,不将 UBEC 正极再接 Nano VIN/5V。
**检查**:载板不晃动,A0/A1 信号线及共地已核对,Nano 的 USB 供电与 UBEC 正极保持分离。

把与 RC 车匹配的 RC_CAR 固件写入 Nano。
1. 固件目标选 OPENBOT RC_CAR;虽使用 v2 载板,也不要选 PCB_V2 固件。
2. 本配置不安装声呐、指示灯或分压器,HAS_SONAR、HAS_INDICATORS、HAS_VOLTAGE_DIVIDER 保持 0。
3. Arduino IDE 选择 Arduino Nano 与实际 bootloader,串口速率设 115200 后上传。
**检查**:IDE 显示上传完成,配置仍是 RC_CAR,三个选装项为 0。

在车轮悬空时先验证遥控、转向和停止行为。
1. 将车架垫起使轮胎离地,再连接手机与蓝牙手柄,在 App 选择手动/Gamepad。
2. 小幅测试油门和转向,松开控制键并检查中位停止及断连行为。
3. ESC 校准依原车随附说明进行;若动作失控,立即拔掉电池。
**检查**:转向响应方向正确,松手可停止;未通过时不落地行驶。
固定电池、绝缘裸接点并装上电子盖。
1. 用粘扣带固定电池,确认不会滑动。
2. 用绝缘材料包好裸露接点。
3. 装前后电子盖,将 USB 线从后盖开口引出;基础方案不安装可选灯和超声传感器。
**检查**:电池牢固、裸接点绝缘,盖板不压线且 USB 线可接手机。

先在安全平地低速遥控,再测试视觉识别与人工停止。
1. 在无台阶、无车辆混行的平地低速手动驾驶。
2. 在 Robot App 中验证人物检测;只有确认手机和模型支持后,再尝试跟随功能。
3. 先核对手柄按键映射和 R1 退出网络控制的行为,再开展演示;记录识别人框、低速响应与人工停止过程。
**检查**:可看到人物检测框,车辆响应保持低速,并能用手柄人工停止;不在道路上运行。
