约¥2000–2600,搭一对能同步动作的桌面机械臂
TheRobotStudio与Hugging Face的开源SO-101双臂项目。固定Pro舵机包与双臂打印件,按12步图文完成电机编号、装配、校准和跟随抓取。附原版购买链接、独立制作记录及分组件开放许可;基础路线无需摄像头或AI训练。
alan000
将舵机包中的 6 只主臂电机标为 L1–L6、6 只从臂电机标为 F1–F6;同一只电机在整套流程中沿用标签。
1. 按电机标签/规格区分主臂齿比:L1 与 L3 为 1:191,L2 为 1:345,L4–L6 为 1:147;Follower 六关节均为 STS3215 1:345。
2. 将主臂打印件 12 件、从臂打印件 11 件分组;把 M2×6、M3×6 螺丝、舵盘和 3 芯线分别放入小盒。
3. 核对两套控制板、USB 线和各自电源齐全;主臂配 5V 电源,从臂配 12V 电源。
4. 清除打印支撑并逐个试配关节件;不使用本路线的附赠扩展夹具/柔性夹爪。
检查:12 只电机均有唯一的 L/F 标签,齿比与标签对应,打印件孔槽无支撑残留,紧固件分规格备齐。
[LeRobot SO-101 电机规格表](https://huggingface.co/docs/lerobot/so101) · [Seeed 零件及逐图装配](https://wiki.seeedstudio.com/lerobot_so100m_new/)
\
[CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

在连接电机之前,在电脑上安装本教程固定的 LeRobot 源码和 Feetech 支持。
1. 安装 Miniforge 后打开终端,建立 Python 3.12 环境:
```
conda create -y -n so101 python=3.12
conda activate so101
conda install ffmpeg=7.1.1 -c conda-forge
```
2. 克隆仓库并切换至固定提交:
```
git clone https://github.com/huggingface/lerobot.git
cd lerobot
git checkout ff71cae1ae2d09fd035553c35da65888ed6c8304
```
3. 在仓库根目录安装遥操作脚本与 Feetech 驱动:
```
pip install -e ".[core_scripts,feetech]"
```
4. 保持 `so101` 环境激活,执行 `lerobot-find-port --help` 检查命令已安装。
检查:安装命令无依赖错误,终端能识别 `lerobot-find-port`、`lerobot-setup-motors` 和 `lerobot-calibrate`。使用固定提交时,不另行升级包版本。
[LeRobot SO-101 软件准备](https://huggingface.co/docs/lerobot/so101) · [固定提交源码](https://github.com/huggingface/lerobot/tree/ff71cae1ae2d09fd035553c35da65888ed6c8304)
\
[Seeed SO-101逐图装配](https://wiki.seeedstudio.com/lerobot_so100m_new/) · [CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

每次只将一只新电机连到对应控制板,通过 LeRobot 设置脚本写 ID;电机从出厂默认 ID 1 改为关节所需 ID。
1. 将主臂控制板 USB 接电脑,主臂控制板接 5V 电源;运行 `lerobot-find-port`,按提示拔下/重接 USB 并分别记下 Leader、Follower 端口。
2. 从臂控制板使用配套 12V 电源,先只连接 F6(gripper),保持它没有串接其他电机;运行:
```
lerobot-setup-motors --robot.type=so101_follower --robot.port=<F控制板串口>
```
按提示确认,看到 gripper ID 设为 6 后断开这只电机。
3. 按脚本提示依序单只连接 F5 wrist_roll→F4 wrist_flex→F3 elbow_flex→F2 shoulder_lift→F1 shoulder_pan;每只都等到成功设 ID 再换下一只。
4. 将主臂控制板接 5V,使用 `lerobot-setup-motors --teleop.type=so101_leader --teleop.port=<L控制板串口>`,按提示从 L6 到 L1 单只写入对应 ID。
5. 换电机或线缆前先断开电机电源;只有所有电机 ID 写完后,才将每臂电机按肩部 1→夹爪 6 串接到控制板。
检查:每个电机只在提示的关节位置单独连接,终端依次显示 ID 设置成功;记录两块板的实际串口名供校准与遥操作复用。
[官方 find-port 与 setup-motors 操作次序](https://huggingface.co/docs/lerobot/so101)
\
[Seeed SO-101逐图装配](https://wiki.seeedstudio.com/lerobot_so100m_new/) · [CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

分别为两臂安装底座电机和肩部件;主臂 L1 为 1:191,从臂 F1 为 1:345。
1. 在底座电机两侧安装舵盘;舵盘上侧中心用 1 颗 M3×6 固定,下侧中心孔不装螺丝。
2. 将电机放进底座,顶面与底面各用两颗 M2×6 固定,共 4 颗;套上第一个电机支架,两侧各用 1 颗 M2×6。
3. 把肩部件对准舵盘,上下各用 4 颗 M3×6 固定,再安装肩部电机支架。
4. 先将 3 芯线插入电机并沿槽走线,留出底座旋转余量;螺丝拧至贴合即可。
检查:肩部件正对底座舵盘、线缆位于槽中并可随底座转动,塑料件未被螺丝压裂。
[Joint 1 装配步骤及视频](https://huggingface.co/docs/lerobot/so101) · [Seeed 图解](https://wiki.seeedstudio.com/lerobot_so100m_new/)
\
[CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

安装肩部抬升电机并将上臂连接到两侧舵盘。主臂 L2 为 1:345,从臂 F2 为 1:345。
1. 在电机两侧装舵盘,上侧舵盘中心用 1 颗 M3×6 固定,下侧中心孔留空。
2. 将电机从肩座上方插入,用 4 颗 M2×6 固定。
3. 将上臂两侧对准舵盘,每侧用 4 颗 M3×6 固定。
4. 在继续装关节 3 前,将电机 3 芯线穿过关节槽,避免夹在线和塑料接缝中。
检查:上臂与肩座轴线对正,两侧螺丝数量一致,手动摆动时线缆不被夹扁。
[Joint 2 装配步骤及视频](https://huggingface.co/docs/lerobot/so101) · [Seeed 图解](https://wiki.seeedstudio.com/lerobot_so100m_new/)
\
[CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

在上臂末端安装肘部电机,再将前臂固定在电机舵盘上。主臂 L3 为 1:191,从臂 F3 为 1:345。
1. 在关节 3 电机两侧装舵盘,上侧中心用 1 颗 M3×6 固定;下侧不加中心螺丝。
2. 将电机插入上臂末端位置,用 4 颗 M2×6 固定。
3. 将前臂两侧接到电机舵盘,每侧用 4 颗 M3×6 固定。
4. 把 3 芯线放入前臂线槽,缓慢屈伸手臂检查余量。
检查:肘部开口方向与装配图一致,前臂无扭转,线缆在屈伸时不绷紧或擦齿轮。
[Joint 3 装配步骤及视频](https://huggingface.co/docs/lerobot/so101) · [Seeed 图解](https://wiki.seeedstudio.com/lerobot_so100m_new/)
\
[CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

先在前臂末端装腕屈伸电机(J4),再接腕部旋转电机(J5)。主臂 L4/L5 为 1:147,从臂 F4/F5 为 1:345。
1. 给 J4 电机安装两侧舵盘,上侧用 1 颗 M3×6 固定;滑入腕部支架并用 4 颗 M2×6 固定电机。
2. 把 J5 电机插入腕部支架前端,用前方两颗 M2×6 固定;只在电机一侧装一个舵盘,并用 1 颗 M3×6 固定中心。
3. 将腕部组件接到 J4 舵盘两侧,每侧用 4 颗 M3×6 固定。
4. 按原 Joint 4/5 图检查舵盘面、支架方向及线槽,保证腕部线材有松弛余量。
检查:J4 与 J5 轴向不同、腕部能屈伸并绕轴旋转,线缆没有夹入支架。
[Joint 4/5 装配步骤与视频](https://huggingface.co/docs/lerobot/so101) · [Seeed 图解](https://wiki.seeedstudio.com/lerobot_so100m_new/)
\
[CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

两臂末端不同:Follower 装夹爪,Leader 装手柄和扳机,不要互换。
1. Follower:夹爪座用 4 颗 M3×6 接到腕部舵盘;F6 电机放入夹爪座,两侧各用 2 颗 M2×6 固定。
2. 在 F6 两侧装舵盘,上侧中心用 1 颗 M3×6 固定;将活动夹爪两侧用 4 颗 M3×6 固定到舵盘。
3. Leader:手柄座用 4 颗 M3×6 接腕部,手柄用 1 颗 M2×6 固定;L6 电机两侧各用 2 颗 M2×6 固定,装一个舵盘并用 1 颗 M3×6 固定中心。
4. 把扳机用 4 颗 M3×6 固定到 L6 舵盘;手动开合夹爪,确认无支撑残留或卡滞。
检查:从臂末端是可开合夹爪,主臂末端是手柄/扳机,活动件手动运动顺畅。
[Follower gripper 与 Leader handle 装配](https://huggingface.co/docs/lerobot/so101) · [Seeed 图解](https://wiki.seeedstudio.com/lerobot_so100m_new/)
\
[CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)
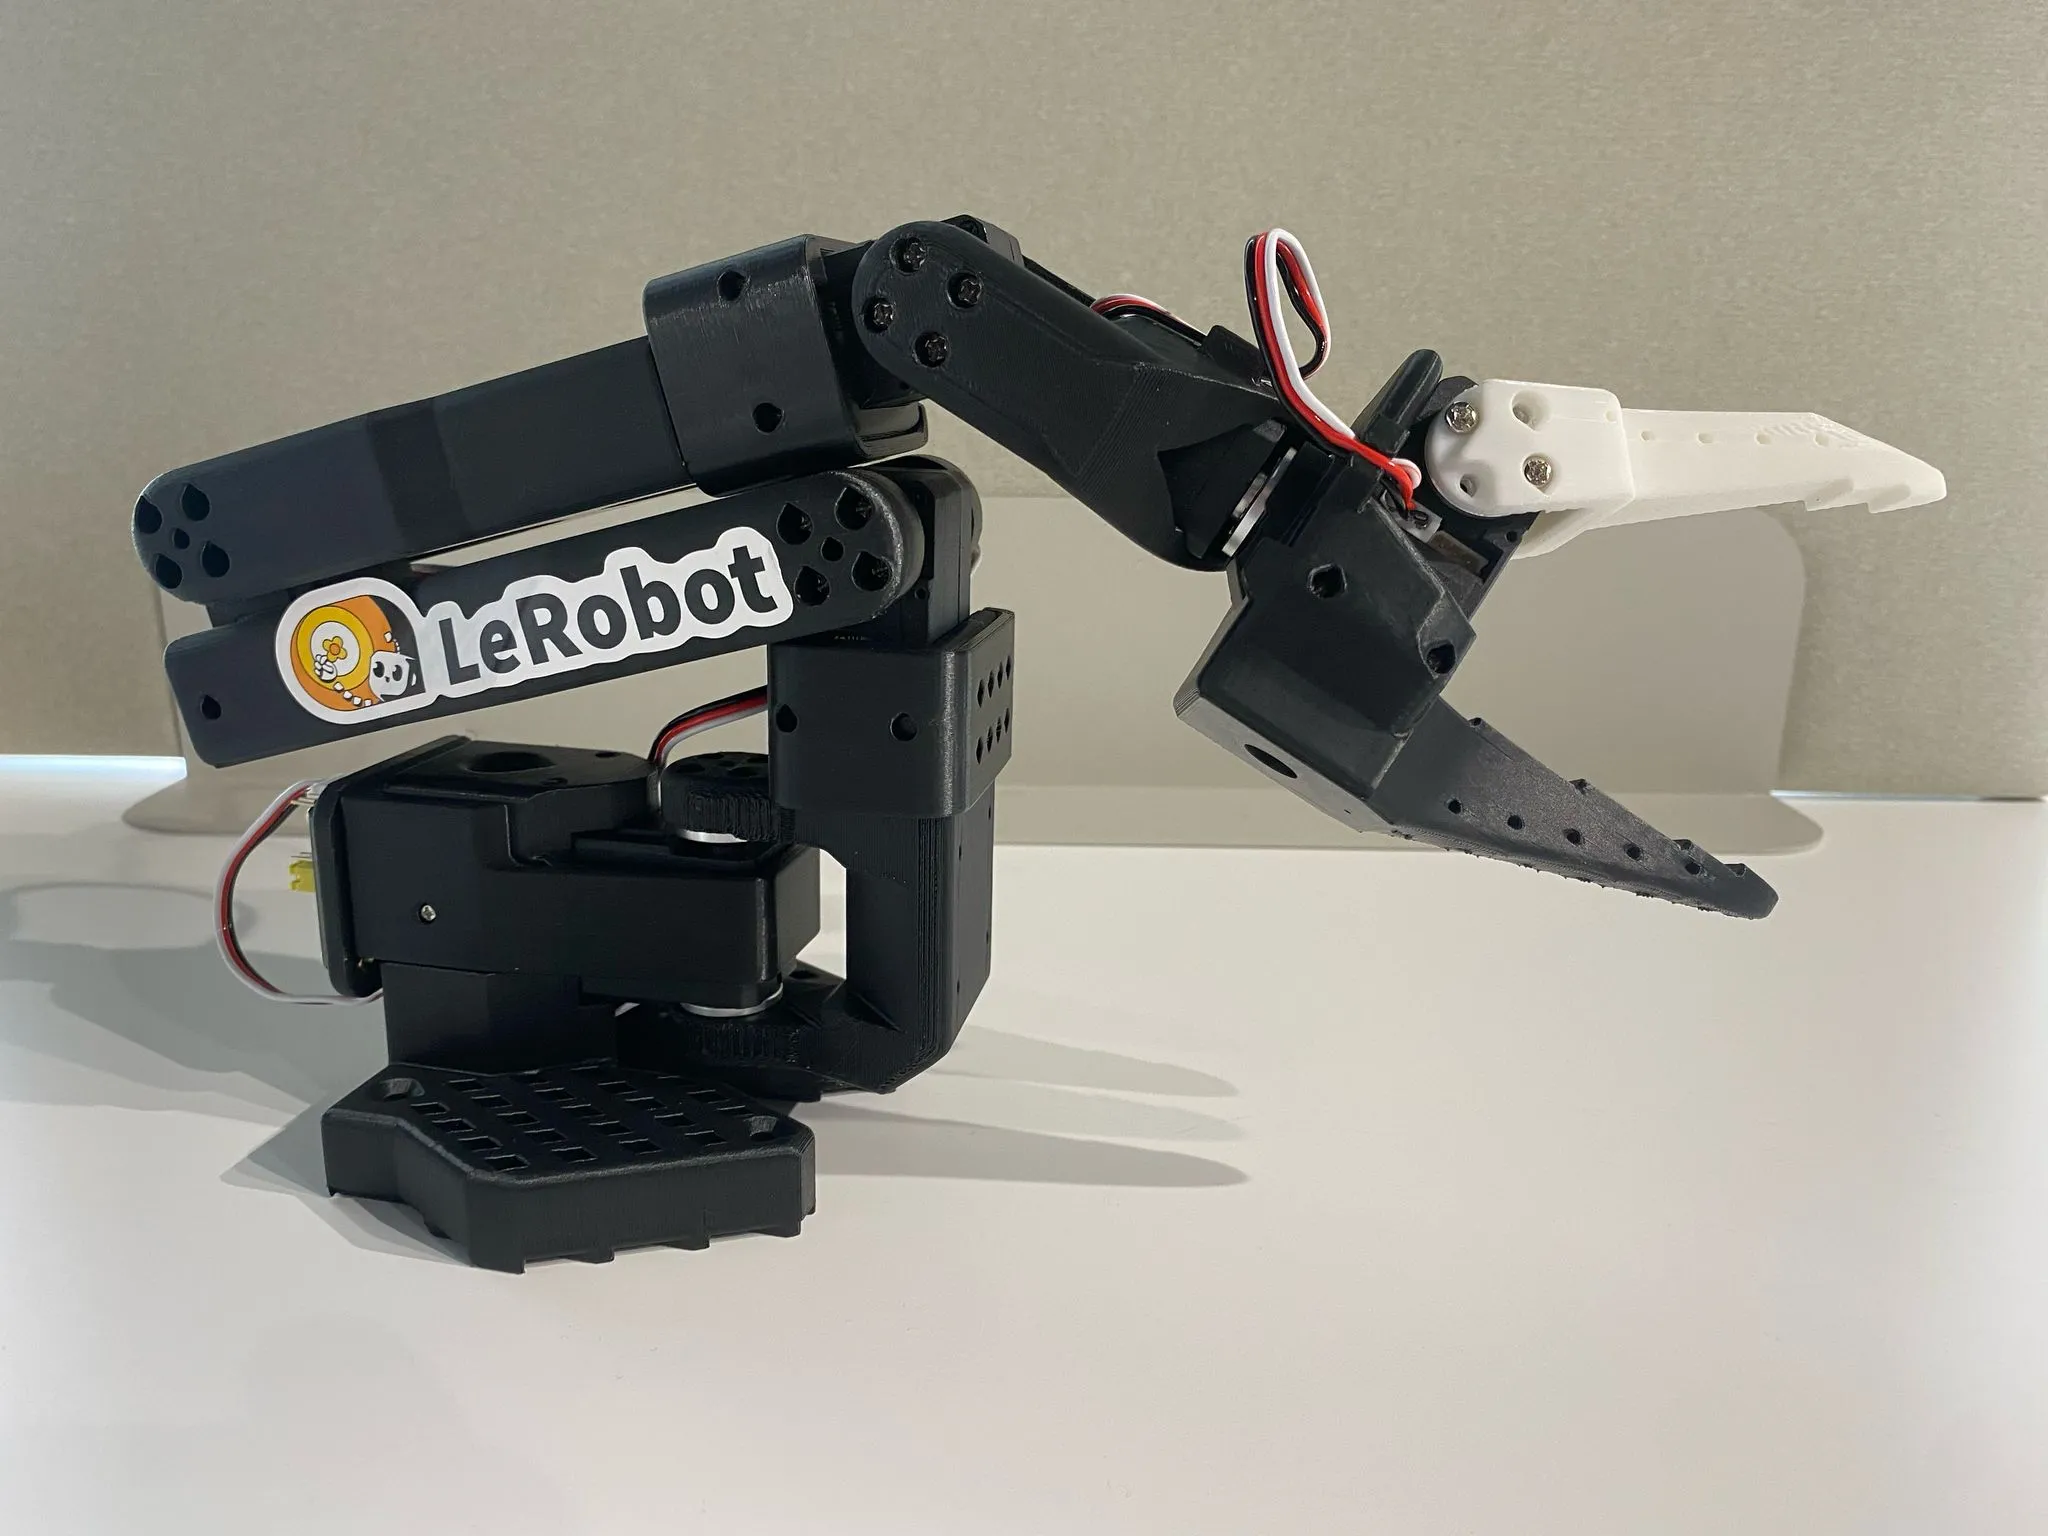
将控制板固定到各自底座,按电机编号连接舵机总线,并接入对应电源。
1. 用原配安装柱和固定螺丝将控制板装在每臂底座;板背与桌面/金属件保持间隙。
2. 按板卡标注将舵机依次串接:控制板 → 关节 1 → 2 → 3 → 4 → 5 → 6。3 针插头按卡扣方向平直插入,勿强压错位。
3. 先确认两块板卡直流电源端子 `+`、`−` 丝印,再接配套 DC 转接线;主臂用 5V 电源,从臂用 12V 电源。不同板卡修订版以本板丝印和套件线束标记核对。
4. 用每底座两只桌夹固定机械臂,桌面夹牢;整理 USB 和电机线,使关节运动时线不挂住底座。
5. 断电检查裸线无短接、端子紧固后再打开电源。
检查:两臂的电机链顺序为 1 到 6,电源电压按 Leader/Follower 区分,底座不晃动;控制板端子极性与板上 `+/-` 标记一致。
[LeRobot 控制板、电机链与供电说明](https://huggingface.co/docs/lerobot/so101) · [Seeed SO-101 板卡接线图](https://wiki.seeedstudio.com/lerobot_so100m_new/)
\
[CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

为两台设备单独执行校准;每个关节先置于机械行程中间,再按程序要求逐个走完可用范围。
1. 清空双臂活动区域,激活安装环境,在终端用前面记录的真实串口替换下例端口。
2. 校准从臂:
```
lerobot-calibrate --robot.type=so101_follower --robot.port=<Follower端口> --robot.id=so101_follower
```
3. 按提示将所有关节摆在行程中间并按 Enter;随后按终端列出的关节逐个缓慢移动,覆盖结构允许的行程;若提示排除 wrist_roll,则保持该轴不动。支撑臂段以防失去力矩时下垂,不连续转圈或拉紧线缆,再按提示确认和保存。出现卡滞时停止,不强压关节越过限位。
4. 校准主臂:
```
lerobot-calibrate --teleop.type=so101_leader --teleop.port=<Leader端口> --teleop.id=so101_leader
```
重复中位姿势与逐关节全行程确认。
5. 保持上述两个 ID,后续启动遥操作时使用同一 ID 读取校准文件。
检查:两个校准命令都完成并退出,终端无连接错误;摆到相同的中位姿势时,主从各关节位置大致对应。
[固定版 SO-101 校准操作与视频](https://huggingface.co/docs/lerobot/so101)
\
[Seeed SO-101逐图装配](https://wiki.seeedstudio.com/lerobot_so100m_new/) · [CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

启动 Follower 跟随 Leader 的程序,先空载、小幅度操作,确认方向和停止方式。
1. 检查桌夹、线缆、活动范围和供电;两臂周围移开工具与易碎物。
2. 在已激活的 `so101` 环境运行下列命令,把端口替换成第 3 步记录值,并使用第 10 步相同 ID:
```
lerobot-teleoperate --robot.type=so101_follower --robot.port=<Follower端口> --robot.id=so101_follower --teleop.type=so101_leader --teleop.port=<Leader端口> --teleop.id=so101_leader
```
3. 先轻动 Leader 一个关节,观察 Follower 同方向响应;再逐一尝试其他关节和夹爪扳机。
4. 结束时在终端按 Ctrl+C;若有跳动、异响或撞机械限位,立即停止程序并关闭电机电源,断电后再检查串口、ID、线序和校准记录。
检查:主臂的各个小幅动作由从臂平稳同步,夹爪开合对应扳机,没有关节突然跳位或线缆拉紧。
[SO-101 设备配置](https://huggingface.co/docs/lerobot/so101) · [LeRobot teleoperate 命令参考](https://huggingface.co/docs/lerobot/main/en/getting_started_real_world_robot)
\
[Seeed SO-101逐图装配](https://wiki.seeedstudio.com/lerobot_so100m_new/) · [CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)

空载动作通过后,用软质轻物做简单取放,并记录硬件/软件配置,便于之后复现。
1. 把软泡沫块放在从臂可达范围内;保持臂下方和两侧没有手、线缆或工具。
2. 通过 Leader 慢慢靠近泡沫块,闭合夹爪、轻抬、移动至旁边再张开;连续重复几次。
3. 结束 teleoperate 程序后,记录 L/F 电机型号和编号、控制板批次、电源规格、LeRobot 提交、串口名及异常。
4. 如后续开展示教数据录制,再按对应 LeRobot 版本配置摄像头和数据集;基础跟随本身不要求先训练模型。
检查:从臂可夹住并放下泡沫块,三次过程无卡滞;复现记录中包含所有电机编号、端口、版本和电源信息。
[LeRobot SO-101 文档](https://huggingface.co/docs/lerobot/so101) · [Seeed 装配和控制板资料](https://wiki.seeedstudio.com/lerobot_so100m_new/)
\
[CC BY-SA 4.0](https://wiki.seeedstudio.com/License/)
