可组装的五指抓握机械手|RUKA

3D打印骨架、绳索肌腱与11台电机,让五根手指动起来

纽约大学RUKA拟人灵巧手公开了结构、原采购表和控制代码。本页采用右手11电机版本,目标是先完成逐指活动、张力校准和轻物抓握;学习控制与遥操作作为后续扩展。适合有打印、焊接和Python基础的进阶制作者。

alan000

参数信息

驱动电机
11 台

复现文档

锁定右手版本与物料

目标:准备同一配置的右手 CAD、零件和电机,避免装配中左右件或电机型号混用。

1. 下载并记录右手 CAD、BOM 和代码版本。

2. 清点 8 台 XL330-M288-T 与 3 台 XM430-W350-R,按型号分袋。

3. 对照包装逐项核对螺丝、三针/四针线缆及采购表;把打印板、连接线和耗材列入缺件清单。

**检查**:数量与型号记录完整,左右手文件没有混用;缺失或型号不符的电机/紧固件已补齐后再进入打印装配。2025 年价格为历史参考,不作为当前报价。

![Grasps.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/836dbd93339c4adba7e0426044868fd7.png)![guide-1.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/258a8239356343f2a845274ced602d8b.jpg)

打印六块右手结构板

目标:打印与右手手型匹配的结构件,并在装电机前验证销轴配合。

1. 下载右手六板 STL。

2. 按原打印表设置:滑轮与手指 100% 填充、0.12 mm 层高;电机侧板、指根、掌腕 35% 填充、0.12 mm;底板、顶板、前板 35% 填充、0.2 mm。

3. 为各板按原表启用对应支撑,打印后去除支撑并检查孔口。

4. 试装销轴:外侧孔应可自由转动,内侧孔略紧;仅在需要时用 2.5 mm 钻头少量清孔。

**检查**:六块板无影响装配的缺层或堵孔;销轴转动和定位符合上述配合要求,不需强压才能装入。

![finger_dowel_assembly.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/5da6333dd643481bb5c27ac7c93a9dc8.jpg)![guide-2.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/5c06b7bdb5bd4058bf173419f18f0161.jpg)

安装热熔嵌件

目标:将螺纹嵌件垂直压入与所选 CAD 相匹配的预留孔。

1. 按 CAD 标注逐孔清点嵌件尺寸与数量,再逐个加热压入,保持轴线垂直、顶部与表面齐平。

2. 记录掌部 M2×3×3.5(4 只)、手背 M2×6×3.5(2 只)及侧板图示 M3×8×5 的位置。

3. 小指嵌件图示数量为 5、总表写 6;侧板数量也有差异。先按所选 STL 逐孔核对并标注实际需求。

**检查**:每个已确认孔位的嵌件齐平且不旋转;小指或侧板孔位与表格不符时停下核对版本,不要把不匹配嵌件压入塑料。

![guide-2.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/5c06b7bdb5bd4058bf173419f18f0161.jpg)

组装四根手指

目标:为食指、中指、无名指和小指装好指节、腱绳和销轴。

1. 前三指使用标准三节指件,小指使用专用指件。

2. 依对应动态图从近端和末端穿入肌腱并打结,再按结构图连接每指的 2 根销轴。

3. 每根手指配 2 根销轴、2 只拉簧和 4 枚 M2×4 螺丝;逐指装配并避免腱绳穿过销轴夹缝。

**检查**:四指总计 8 根销轴、8 只拉簧、16 枚 M2×4;每指弯曲后能回弹,腱绳不被关节夹住。

![finger_dowel_assembly.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/5da6333dd643481bb5c27ac7c93a9dc8.jpg)![finger_springs_screws_assembly.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/e35b6cee8db74c489765298bdb956ce3.jpg)

组装拇指和指根

目标:完成专用拇指,再把四指与拇指固定到指根组件。

1. 按拇指图装三节、2 根销轴、2 只拉簧、4 枚 M2×4 和 1 枚 M3×12。

2. 把四指指根与掌部连接,按 CAD 定位孔安装销轴和弹簧。

3. 指根 M2×4 数量存在差异:总表列 9 枚,分步合计 8 枚;先按当前 CAD 孔位和组件清点。

4. 拇指页有旧版视频标注,选用该页当前更新版演示并与零件形状核对。

**检查**:拇指和四指各自能手动弯曲、弹回,指根固定无松脱;M2×4 数量未核清前不以“多一颗”替代版本确认。

![finger_springs_screws_assembly.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/e35b6cee8db74c489765298bdb956ce3.jpg)![guide-2.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/5c06b7bdb5bd4058bf173419f18f0161.jpg)

布置 PTFE 管并合拢手掌

目标:为肌腱建立低摩擦通道,然后合上手背与掌部。

1. 将内径 2 mm、外径 4 mm 的 PTFE 管沿掌腕结构的指定通道装入。

2. 腕端与端面齐平;掌端按原图留出约 1/8–1/4 英寸。

3. 逐根确认肌腱对应的手指与电机,再安装四指组件、拇指连接销和掌部螺丝。

4. 合上手背前拉动各肌腱,整理到对应通道,避免压入接缝。

**检查**:肌腱能在 PTFE 管内滑动,管口位置符合图示;手掌接缝闭合后无被夹线或卡住的关节。

![guide-2.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/5c06b7bdb5bd4058bf173419f18f0161.jpg)

核对双电压线束

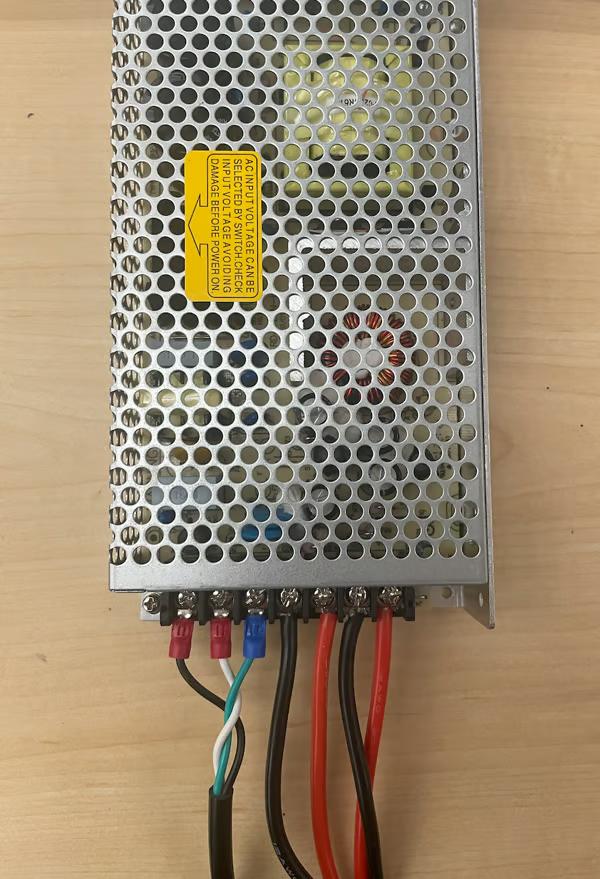
目标:在接电机前识别并检查 5 V TTL 与 12 V RS485 两条电源/通信支路。

1. 保持电机断开,用万用表按接线图逐针核对 5 V 三针 TTL 和 12 V 四针 RS485 线束的极性及端口。

2. 检查四针 RS485 的差分线对,不要短接或接入三针 TTL 端口。

3. 整手约需 9 根三针线和 3 根四针线,计入用于制作分支的原线。

4. 若采用图中开放式市电电源,由具备资质人员完成保护接地、外壳防护和线缆固定;未完成这些措施时不接市电。

**检查**:万用表读数和连接器定义与本版接线图逐项一致,线束两端标签清楚,电机仍处于断电状态直到确认无短路、无错接。
![wiring.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/6cdc1fe08b4349e2b2a030ea97cb2d07.jpg)

逐台设置 ID 并检查初始位置

目标:为每台电机分配唯一 ID 和相同通信速率,再按面板图定位。

1. 用 ROBOTIS DYNAMIXEL Wizard 2.0 一次连接一台电机,依次设置唯一 ID 1–11 和 2,000,000 bps。

2. 贴上型号与 ID 标签。右手说明中的约 100、左手约 4000 是装滑轮前的编码起点;按所选手型核对,不将其当作最终行程。

3. 代码 `constants` 中的 0–10 是数组索引,不等同于物理电机 ID。

4. 按右手面板图放置电机,暂不装腱绳滑轮。

**检查**:逐台读取型号、ID 和波特率均正确且无重复;电机编码处于对应手型装配起点,标签与安装位一致。

![motor-panel-0.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/f22b7639c6d24c2ebbf722c14cb7cb61.jpg)![motor-panel-1.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/5b555d74a802458aa056f112fc05a0a7.jpg)![motor-panel-2.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/c39404337db2476589d7fc59bc5b459e.jpg)

安装电机并组装底座

目标:按对应总线和面板位置安装 11 台电机及底座结构。

1. 拇指面板安装 3 台 XM430,其余两块面板共安装 8 台 XL330;依原图标注各自总线。

2. 每台电机至少用 2 枚原安装螺丝固定,共 22 枚;先确认电机耳位与面板孔位对齐,再均匀拧紧。

3. 按原图连接串联线:三针 4 根、四针 2 根,并接入前一步已核对的线束。

4. 安装侧板、底板、U2D2 和前面板,整理线缆避开滑轮、关节和壳体接缝。

**检查**:3 台 XM430 与 8 台 XL330 位于正确面板且总线分开;22 个固定点无松动,线缆不与运动部件接触。

![motor-panel-0.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/f22b7639c6d24c2ebbf722c14cb7cb61.jpg)![motor-panel-1.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/5b555d74a802458aa056f112fc05a0a7.jpg)![motor-panel-2.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/c39404337db2476589d7fc59bc5b459e.jpg)

连接腕部并固定腱绳滑轮

目标:将腱绳按手指—电机对应关系引入底座,并逐条固定到卷线轮。

1. 腕部材料表写 M5×8,而装配步骤写上、下各 2 枚 M5×6;先用所选 CAD 核对孔深和可用长度,未确认前不要拧入。

2. 确认电机位于原点,将 11 根肌腱按图穿入底座。

3. 安装 8 个小滑轮和 3 个大滑轮,按对应电机将肌腱逐根固定。

4. 打结前预留调整量;逐根消除松弛,遇到卡滞先查走线和手指活动,不用大力拉紧。

**检查**:每根腱绳到达对应卷轮且无交叉夹线,手指可活动;螺丝长度已确认不会触底或顶坏结构。

![guide-3.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/8123ab1e06ad42cb9d66328a9288bdaf.jpg)

安装软件并校准行程

目标:安装官方代码环境、映射 USB 串口,然后为右手保存张紧和弯曲限位。

1. 获取官方仓库及子模块:`git clone --recurse-submodules https://github.com/ruka-hand/RUKA`,进入目录 `cd RUKA`。

2. 按仓库 README 创建并启用环境:`conda env create -f environment.yml`,然后 `conda activate ruka_hand`;继续执行 `pip install -r requirements.txt` 和 `pip install -e .`。

3. 连接右手 USB,按 README 在插拔前后观察 `ls /dev/ttyUSB*` 找到新增端口;在 `ruka_hand/utils/constants.py` 的 `USB_PORTS` 字典中把右手键映射到该设备,例如 `USB_PORTS = {"left": "/dev/ttyUSB0", "right": "/dev/ttyUSB1"}`,端口值需替换成实际识别结果。

4. 确认右手供电、波特率、ID 和运动区域安全后,运行 `python scripts/reset_motors.py --hand_type right` 检查目标手能否回到张紧/张开位。

5. 执行 `python calibrate_motors.py --hand-type right`,按提示逐项设置完全弯曲与张紧伸展边界;需要只调一类边界时可用 `--mode curl`、`--mode tension` 或 `--mode both`。

6. 校准中若指节不能完全弯曲,先排除机械卡滞;只有确认无阻挡时才轻柔辅助。按脚本提示保存结果,再运行 `python scripts/reset_motors.py --hand_type right` 复核。

**检查**:串口字典右手值与实际端口一致;复位命令只驱动右手;校准文件写入 `motor_limits/right_*_limits.npy`,复位后手指张开且肌腱保持张紧。出现夹线、异常声响、持续顶住或端口不明时立即停止,不继续驱动。

![controller_training.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/253c4d4056404cc1ac1b300cbd5f1ced.png)![guide-3.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/8123ab1e06ad42cb9d66328a9288bdaf.jpg)

轻载验收并保存版本记录

目标:先验证基础开合,再用轻小物体验收抓握与资料归档。

1. 在手指周围留出空间,先观察五指开合、回弹和肌腱是否逐渐松弛。

2. 确认无卡滞后,用轻且不易碎的物体做短时抓放,记录无法闭合的手指和对应肌腱。

3. 如需运行预训练控制器,先按官方流程取得匹配的 OSF 数据;遥操作需另备 MANUS 手套或 Oculus 输入设备。

4. 归档采购差异、CAD/代码版本、校准限位文件和本机演示记录。

**检查**:五指能完成低速开合并放下轻载物体,肌腱无脱位、打结或异常松弛;记录包含所用左右手、代码版本和校准文件。

![Grasps.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/836dbd93339c4adba7e0426044868fd7.png)![strength_test.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/34a41c76-7357-49d1-96a3-974cee3a0007/files/image/1d621a25d11d40569064b8914a67fe8d.png)

相关科技单元