组装八电机四足机器人|Stanford Doggo

斯坦福经典四足机器人:从同轴传动到八电机控制

Stanford Student Robotics的经典四足平台,发表于ICRA2019。采用8台无刷电机、四套同轴传动和开源控制程序;本页先以机械装配、单腿台架和低速迈步为目标。原项目已停止维护,需要专用加工和旧版电控适配,不属于周末入门套件。

alan000

参数信息

主动驱动
8 台电机

复现文档

核对停更状态、制造版本与旧件

先确认使用的是 Stanford Doggo 原项目路线和一套一致的旧硬件版本,再准备采购或加工。

1. 检查原项目 End-of-life 说明,确认 Doggo 已停止维护;不要把后续 Pupper 结构或零件并入此版。

2. 对照 BOM、项目博文和设计文件核对 24 V/48 V、2 mm/4 mm、AS5047D/AS5047P 等不一致项,记录目标值和文件版本。

3. 确认 Teensy 3.5、旧版 ODrive、T-Motor 与编码器的可获取型号及互相兼容性;缺料时先找原规格,不用外观近似件代替。

4. 原 BOM 的约 US$2,971 是历史预算,水刀/CNC/SLS 和旧电控需重新询价。

**继续条件**:电压、轴径、编码器和电机/驱动组合均有同版依据;不一致项未解决前不整套下单或上电。

![hero.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/35f969b90a4a4b038fa519f0f447f1c9.jpg)![guide-1.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/18595376e28b44cd92c1559bcba88f2a.jpg)

询价并检验加工件

将定制金属件逐项交给加工方报价,并按 CAD 检查孔位、轴承座和同轴度。

1. 按原 Custom Fabricated Parts 清单核对腿杆 16 件、上下钣金支架、左右侧板各 1 件、电子板 1 件和外同轴套管 4 件。

2. 把加工文件版本、材料厚度和数量写在订单中;不要根据照片估计尺寸或孔位。

3. 收件后对照 CAD 检查轴承孔配合、同轴套管和腿杆长度;需要补钻/攻丝时,先确认设计图规定的紧定孔位置和螺纹。

4. 发现孔位偏差、侧板厚度不符或同轴度异常时,暂停后续装配并返工/确认。

**完成检查**:每类加工件数量与版本记录齐全,孔位和配合尺寸按图纸验收。
![frame.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/2f3fb5177f734618bb980848a933a4ab.jpeg)![diagram.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/b8bb48477a22420f8b2b18617d97207e.jpeg)

打印支架并制作 SLS 滑轮

打印非金属支架,并按原工艺订制 SLS 尼龙滑轮,确保轴承和螺栓定位面可用。

1. 从目标版本 CAD 导出支撑、编码器板、轴承座与间隔件,按图纸方向打印。

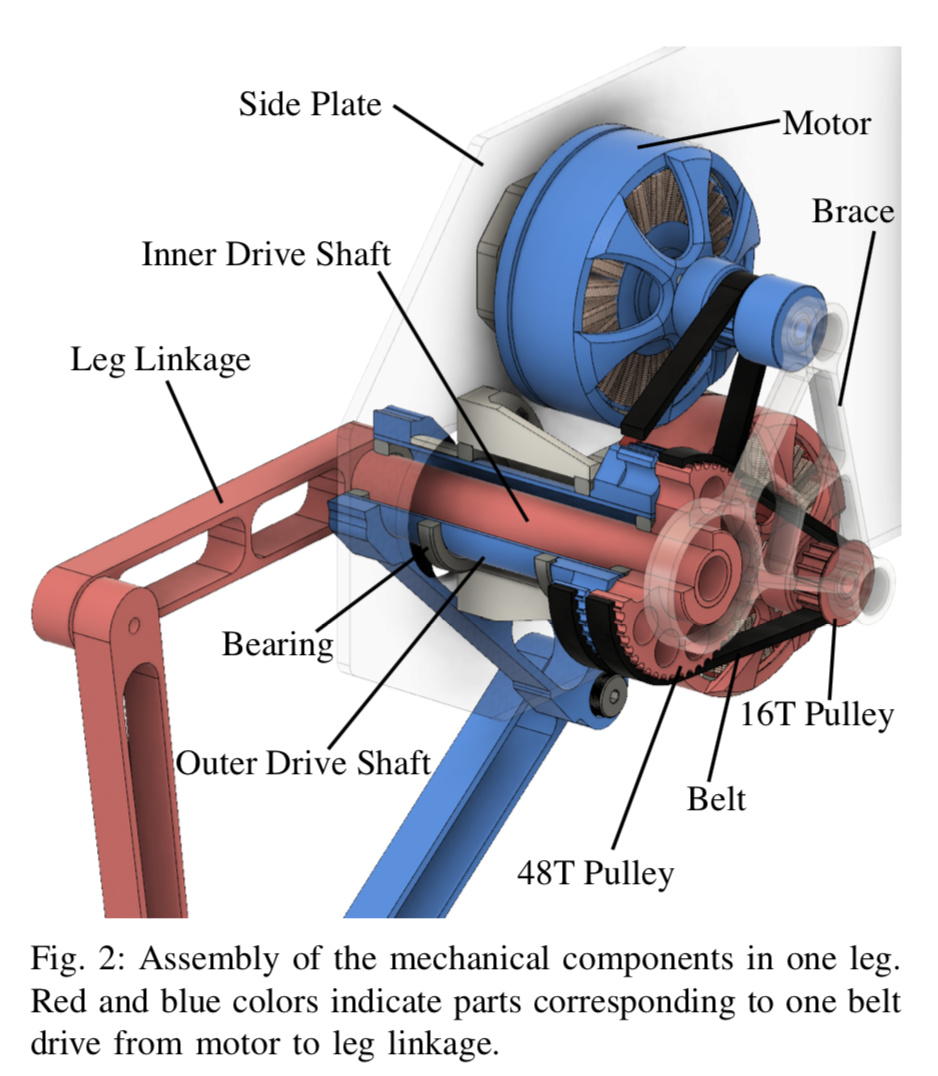
2. 清点 16T 上滑轮 4 件、16T 下滑轮 4 件,以及 48T 内滑轮 4 件、48T 外滑轮 4 件;原路线的齿形滑轮使用 SLS 尼龙件。

3. 在每件上核对嵌件位置和肩螺栓孔;先试配后安装,不用过大装配力压入轴承或嵌件。

4. 清除支撑和毛刺,检查转动面无裂纹、孔位无堵塞。

**完成检查**:每个腿机构所需的齿轮数量完整,轴承和肩螺栓可按同版 CAD 顺畅试配。

![coax.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/22382f94176e450480ac9f72f3f84564.jpeg)![diagram.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/b8bb48477a22420f8b2b18617d97207e.jpeg)

装配四套同轴传动

按原齿比装四套腿部同轴传动,每条腿由两台电机分别驱动内外轴。

1. 依目标版 CAD 将轴承、同轴轴套、同步带和防偏支撑按层次装入一套机构。

2. 装入匹配长度的同步带,确保齿形与带轮啮合;当前物料清单未能确定的带型/长度应先核对,不猜规格。

3. 保持电机座和带轮紧固件松装,手动转动两轴,观察是否偏摆、卡滞或跳齿。

4. 在确认两轴可平顺运动后逐步锁紧,并复查带张力和防偏支撑。

**完成检查**:四套齿比与零件相同,内外轴可独立转动且同步带不跑偏;精确尺寸以固定版本 CAD 为准。

![coax.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/22382f94176e450480ac9f72f3f84564.jpeg)![diagram.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/b8bb48477a22420f8b2b18617d97207e.jpeg)

安装腿杆与硅胶脚掌

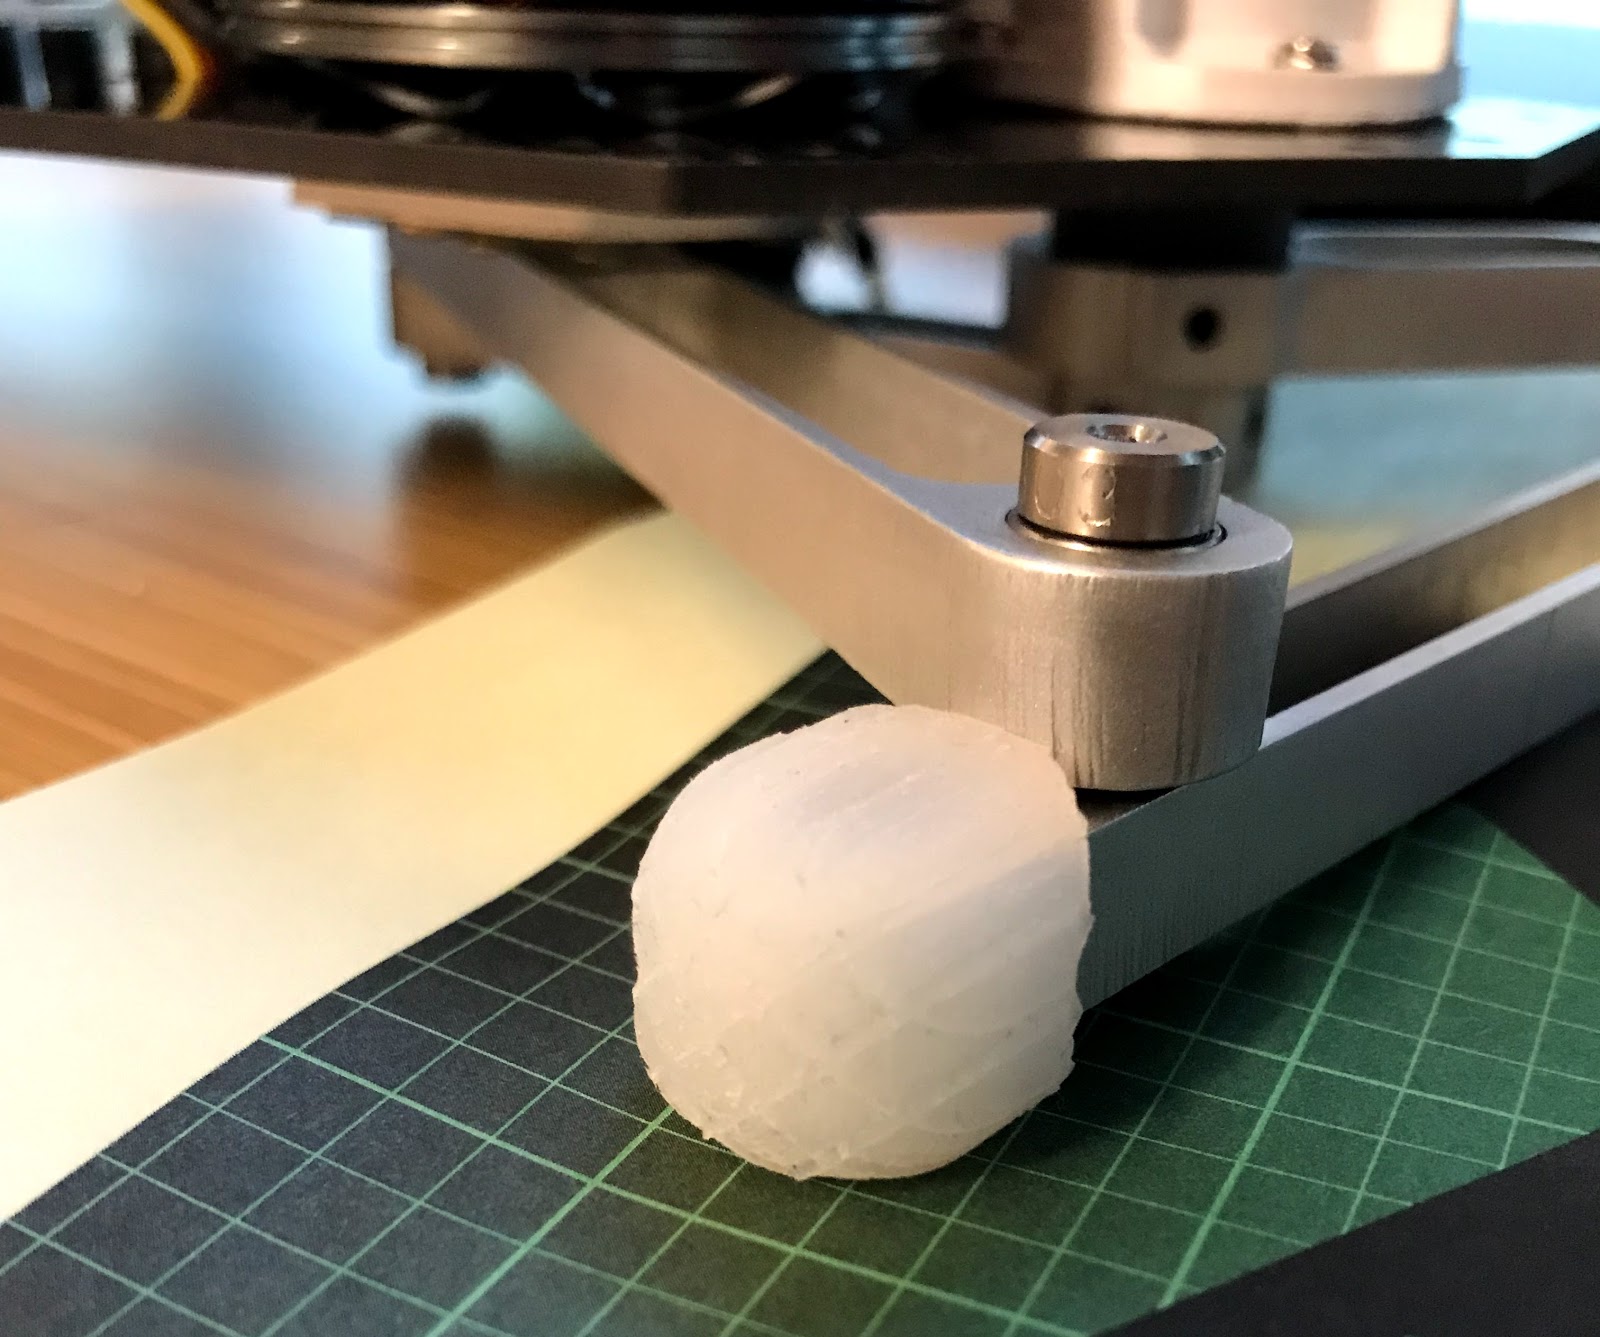
将腿杆、关节轴承和肩螺栓装到腿部机构,并为每只脚安装已固化的硅胶垫。

1. 按同版 CAD 将关节两侧的轴承成对安装,并用肩螺栓固定;逐个转动关节,确认夹紧后仍能自由摆动。

2. 按原路线使用两片模具制作 DragonSkin 30 脚掌,遵循材料说明完成混合、灌注和充分固化。

3. 将硅胶脚掌装到脚部安装位,检查固定可靠且不会干涉腿的运动。

4. 原外部装配记录也提到脚垫对抓地有影响;缺脚掌或材料未固化时不做行走测试。

**完成检查**:四个腿部关节活动顺畅,四只脚掌完全固化且安装牢靠。
![joint.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/38f7fa1bbabe45e99feb96807976f855.png)![foot.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/c2739ce2ee464c9e874e1834b7d6aadc.jpeg)

装配框架和电气平台

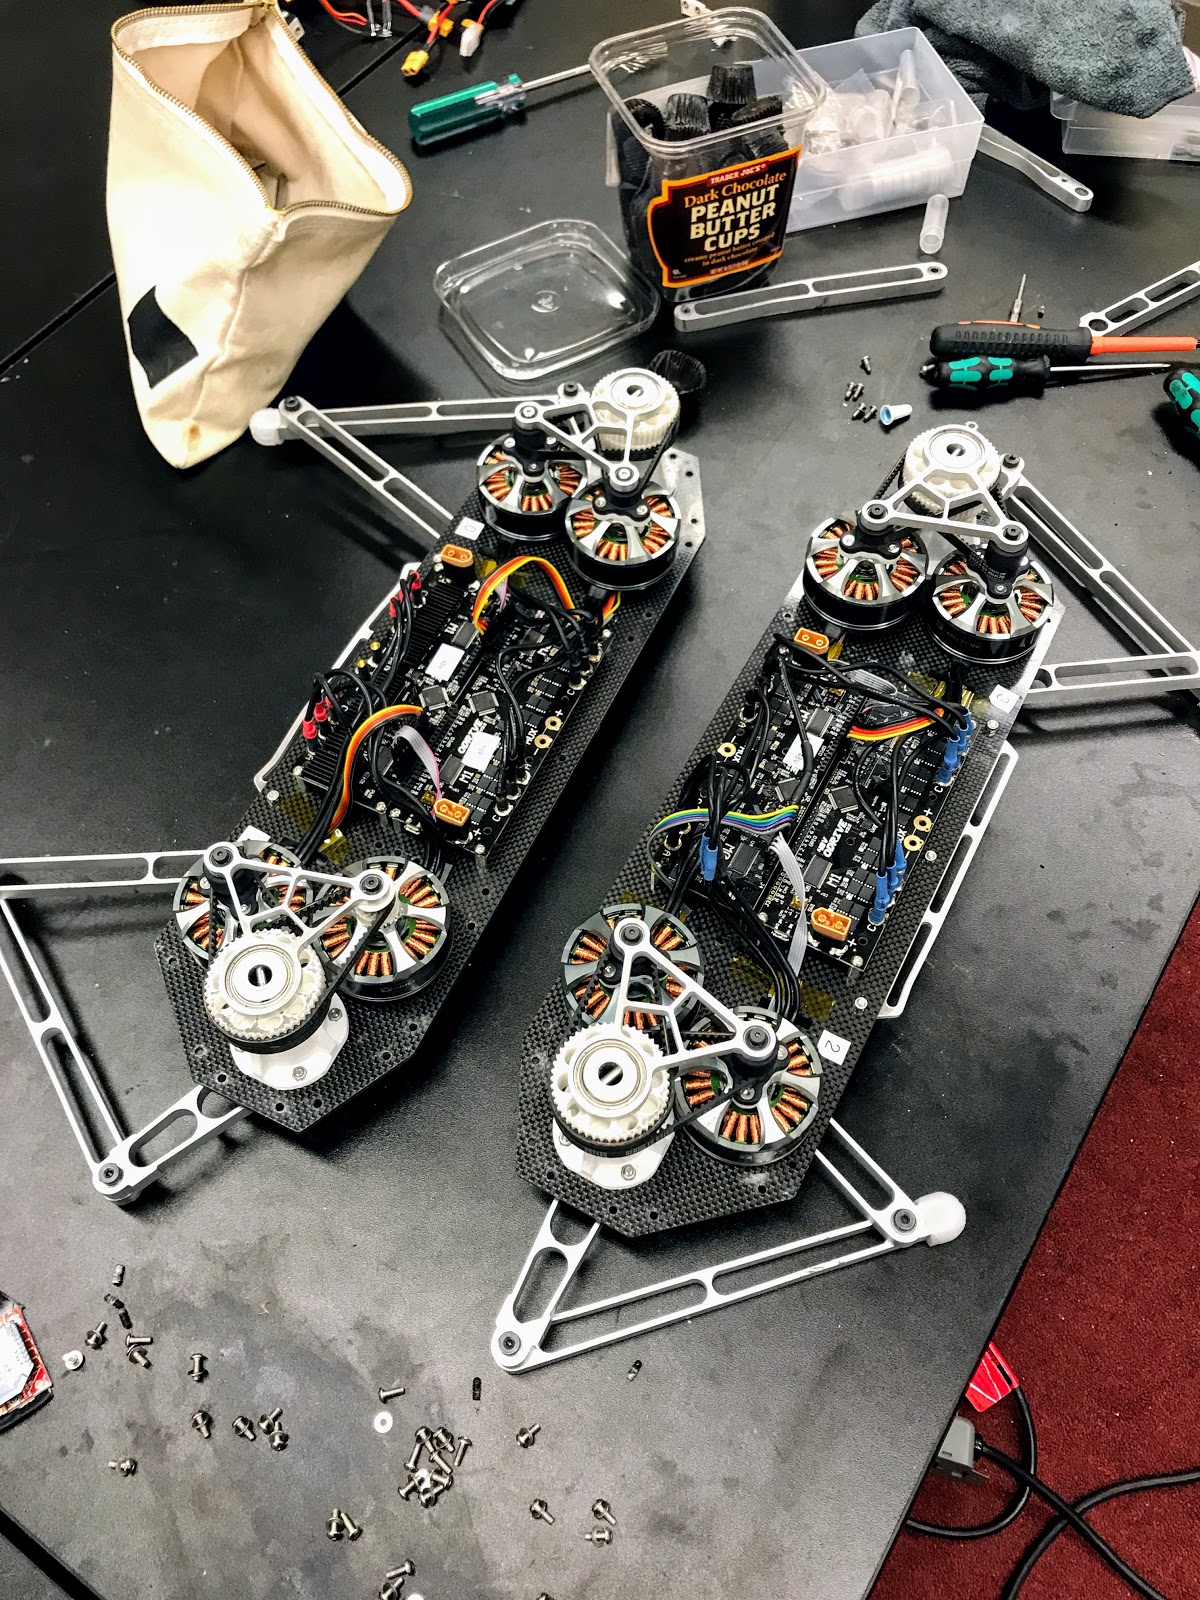
把侧板、四块 ODrive、Teensy/IMU 和分电板装到框架上,并将电路与碳纤维隔开。

1. 侧板厚度必须与选定 CAD 一致;在版本和厚度确认前不钻孔或夹紧框架。

2. 按原路线安装四块 ODrive,每块控制一条腿的两个电机;中心位置安装 Teensy/IMU 和分电板。

3. 核对每块驱动到所属腿电机的线束走向,线束固定后不接触同步带、带轮和活动关节。

4. 在电路板与碳纤维结构之间放置电气绝缘层,检查金属紧固件没有压坏绝缘或短接电路。

**完成检查**:四块驱动与腿编号一一对应、控制板固定、绝缘完整且线束避开运动部件。
![frame.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/2f3fb5177f734618bb980848a933a4ab.jpeg)![sides.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/9cc64f870464416bb45e3b3aaf9dd9ca.jpeg)

先解决供电冲突并验收急停

电源组合未确认前不要接电池;先由合格人员核定驱动、电池、继电器和急停方案。

1. 原路线使用两块 6S 电池;单块 6S 满电最高 25.2 V。旧资料同时出现 24 V 驱动,必须核对目标 ODrive 的允许输入范围和实际电池接法。

2. 不要自行推测两块电池串联或并联;取得同版接线图后再制作电源线和分电板连接。

3. FAQ 将 P105 继电器替换为 D06D100;确认实际型号、线圈电压和触点能力与电源/负载匹配。

4. 核对控制侧电源、保险、散热和物理急停设计;断开电池时检查急停能可靠切断运动动力回路。

5. 在额定电压冲突解决前,不接电池、不启用驱动、不安装可运动的输出负载。

**完成检查**:驱动输入范围覆盖最终电池配置,串并联接法、继电器、保险及急停均有工程核对记录;否则停在断电状态。

![wiring.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/a1155655cd384a71ba0f4a79efb07186.png)![belly.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/4b74687515184c3e9467b47a7cec292e.jpeg)

连接编码器、串口与 IMU

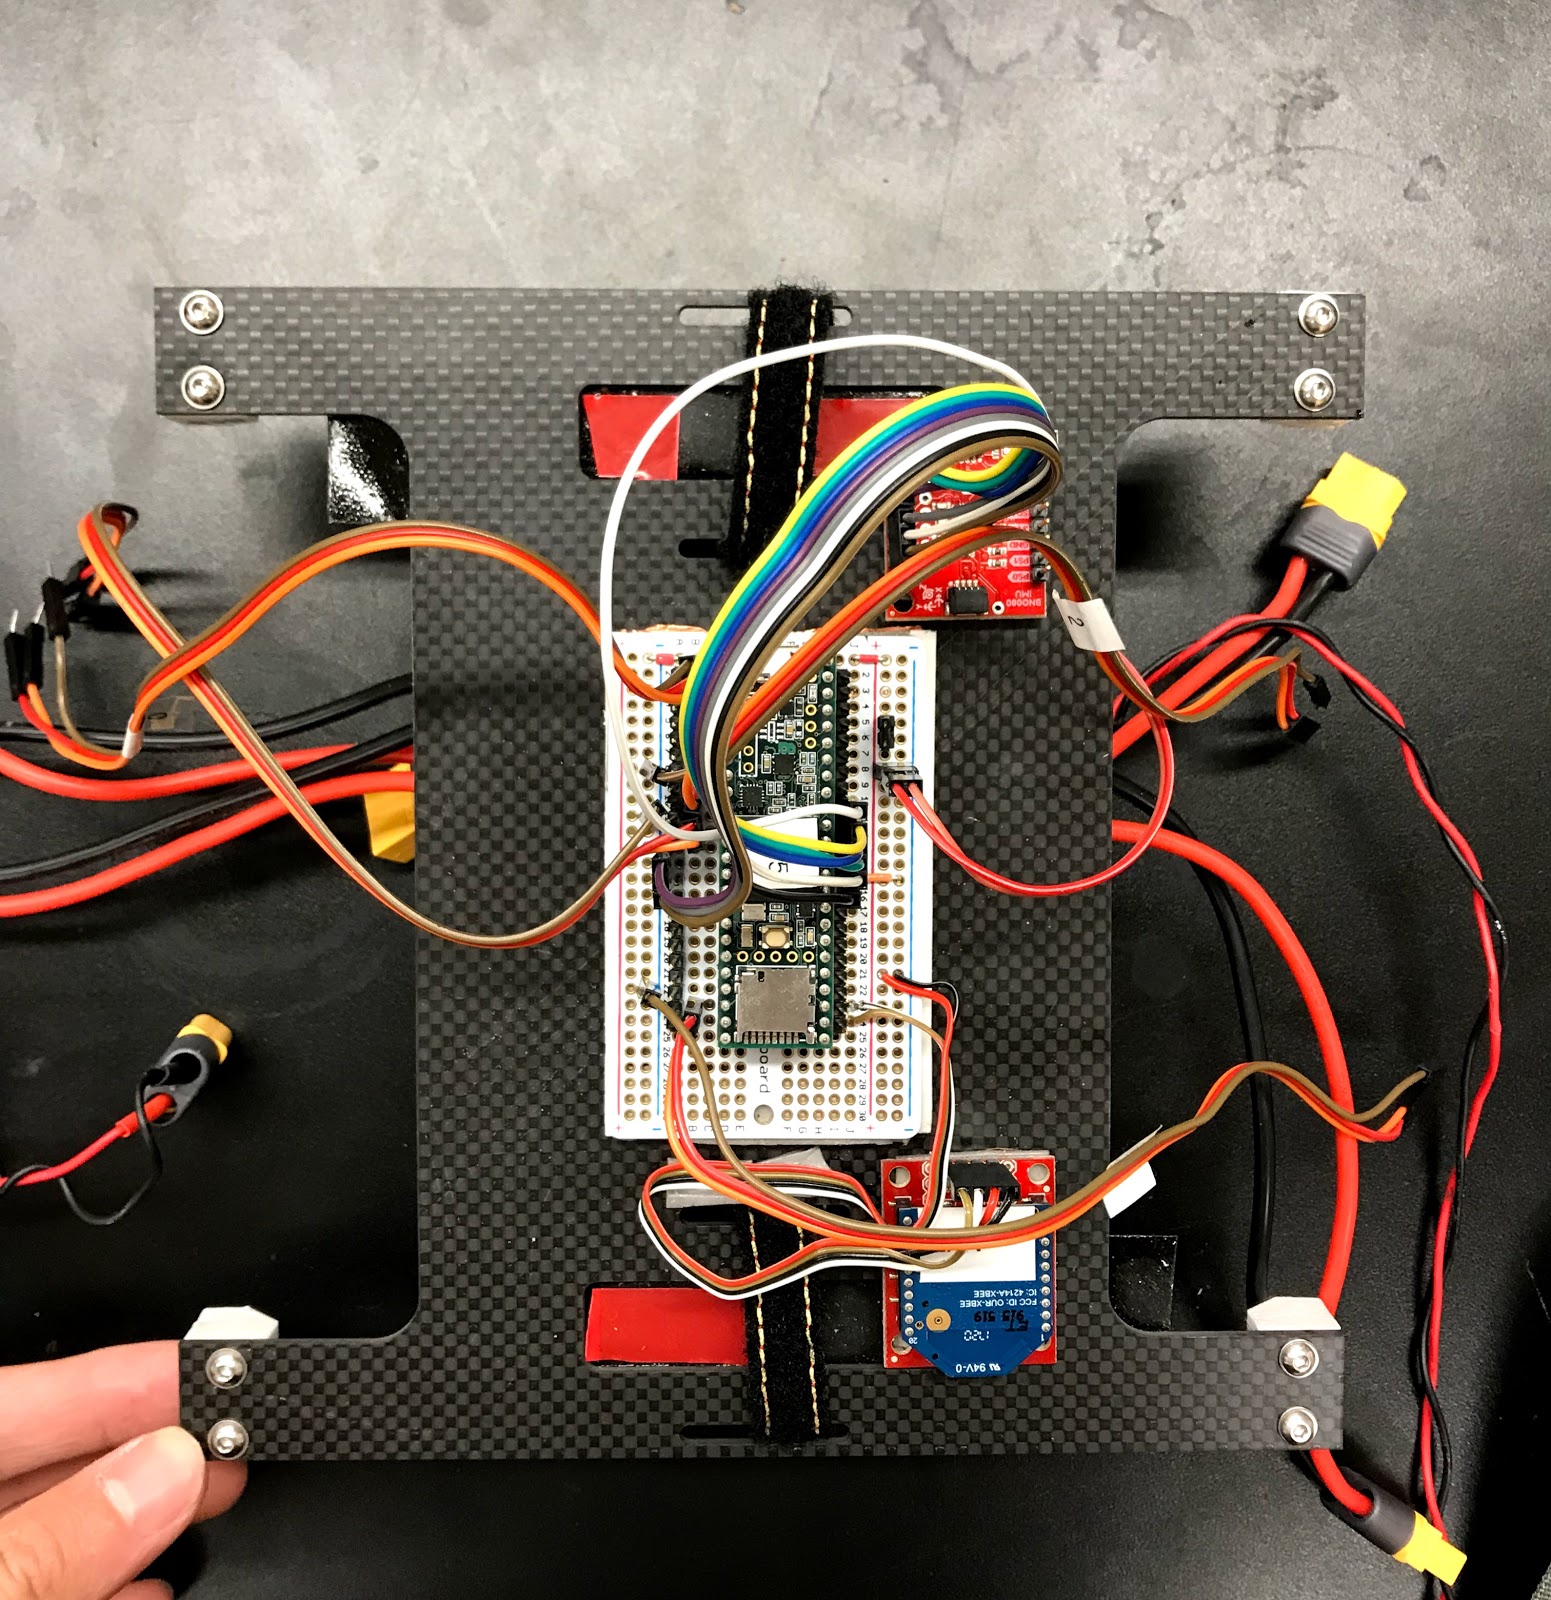
将每个电机的编码器接回对应驱动,并连接 Teensy 的四路 UART 与 IMU。

1. 每台电机配置一只编码器;对照编码器型号资料核对供电、电平、增量信号接口和 CPR。

2. 按原控制板连接关系将 Teensy 的四路 UART 分别接到四块 ODrive:TX 接对端 RX、RX 接对端 TX,并确认公共参考地。

3. 按原腿编号记录驱动映射:0 左前、1 左后、2 右后、3 右前;IMU 正 X 轴朝机体前方。

4. 断开电池后逐条做连续性检查,确认没有电源/信号短接、错接或线束碰到同步带。

**完成检查**:四路 UART 和八个编码器均有清楚标签,CPR/供电/方向按目标器件确认;具体连接脚位未确认前不通电。
![wiring.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/a1155655cd384a71ba0f4a79efb07186.png)![electronics.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/e401a73d8a24482d90f690e93834ed7f.jpeg)

构建匹配硬件的固件并单电机验证

使用 Doggo 对应的定制 ODrive 固件和控制程序,先在安全台架验证单台电机与编码器方向。

1. 获取与目标硬件匹配的 Doggo 定制 ODrive 代码,不用标准新版 ODrive 固件替代其自定义通信协议。

2. 记录代码 commit、编译器、驱动板型号、齿比和参数配置;按目标版本构建固件与 doggo_setup.py。

3. 确保机器人固定在不会翻倒/跑动的台架上,验证急停有效后,只启用一个电机和对应编码器。

4. 给出小幅控制命令,核对电机转向、编码器计数方向和失联响应;确认后断电,再逐路验证其余电机。

**完成检查**:每路电机方向、编码器反馈和急停行为一致于目标映射,固件版本已记录;通信协议或板型不匹配时停止验证。

![guide-3.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/faa381dd8d2e499bb3056ba4a8481088.jpg)

单腿标定后做悬空整机检查

逐条腿做原版标定动作,再在机体固定、足端悬空状态检查全机腿部运动和限位。

1. 标定区域留出腿部完整扫掠空间,将上连杆初始置于接近水平的位置。

2. 按原启动校准要求让连杆缓慢运动约 120° 再返回;由操作者保持急停可及,观察是否碰框架或触及行程边界。

3. 一次只测试一条腿,观察内外轴与同轴连杆动作关系;异常振动、跳齿、卡滞或冲限位立即停机断电。

4. 单腿确认后再逐条腿复核映射和动作方向,不并发执行未经验证的全机运动。

**完成检查**:四条腿均能按映射完成标定动作并安全返回,传动没有跳齿或撞限位。

![coax.jpeg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/22382f94176e450480ac9f72f3f84564.jpeg)![guide-3.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/faa381dd8d2e499bb3056ba4a8481088.jpg)

支撑条件下低速迈步并记录结果

先让机器人由支撑承载,再在封闭平整场地做低速、小幅迈步,记录每轮结果。

1. 确认供电/急停、单腿标定、腿部连接和脚掌均已通过检查;使用支撑架限制意外倒伏,并清空周围人员和障碍物。

2. 从低速小幅轨迹开始,安排操作者随时切断动力;出现失衡、异响、失联、过热或足垫脱落时立即停止。

3. 逐步调整步态与足垫接触,记录电流、温升、掉步、紧固件松动及场地条件。

4. 保存对应 CAD、采购批次、固件版本、步态参数和现场录像。

**完成检查**:低速迈步在支撑与急停措施下可控,问题和构型均有记录;未完成前不尝试跳跃、翻转或高速动作。

![trajectory.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/222bf29fc16b4e99ab886319c652c692.png)![hero.jpg](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/6e43fe6f-db21-4367-982d-7d95d81137ed/files/image/35f969b90a4a4b038fa519f0f447f1c9.jpg)

相关科技单元