简单个体协同成群
制作5台通过振动行走、红外通信的OpenKilo小机器人,配合一台WCU顶置控制器开展同步与梯度实验。先完成单机焊接、烧录和运动校准,再验证双机通信并扩展到五台。
alan000
Science 2014
先锁定 OpenKilo 五台机器人与一台 WCU 2017 OHC 的组合,并先做一台样机。
1. 按 OpenKilo 改版准备 5 台机器人和 1 台顶置控制器(OHC)。
2. 确定小群实验目标:闪灯、通信、同步或梯度,首台/双机通过后再复制到其余设备。
3. 为五台分别记录源码版本、物料和装配检查结果。
**检查**:机器人数量、OHC版本、测试目标和版本记录表均已确定。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)
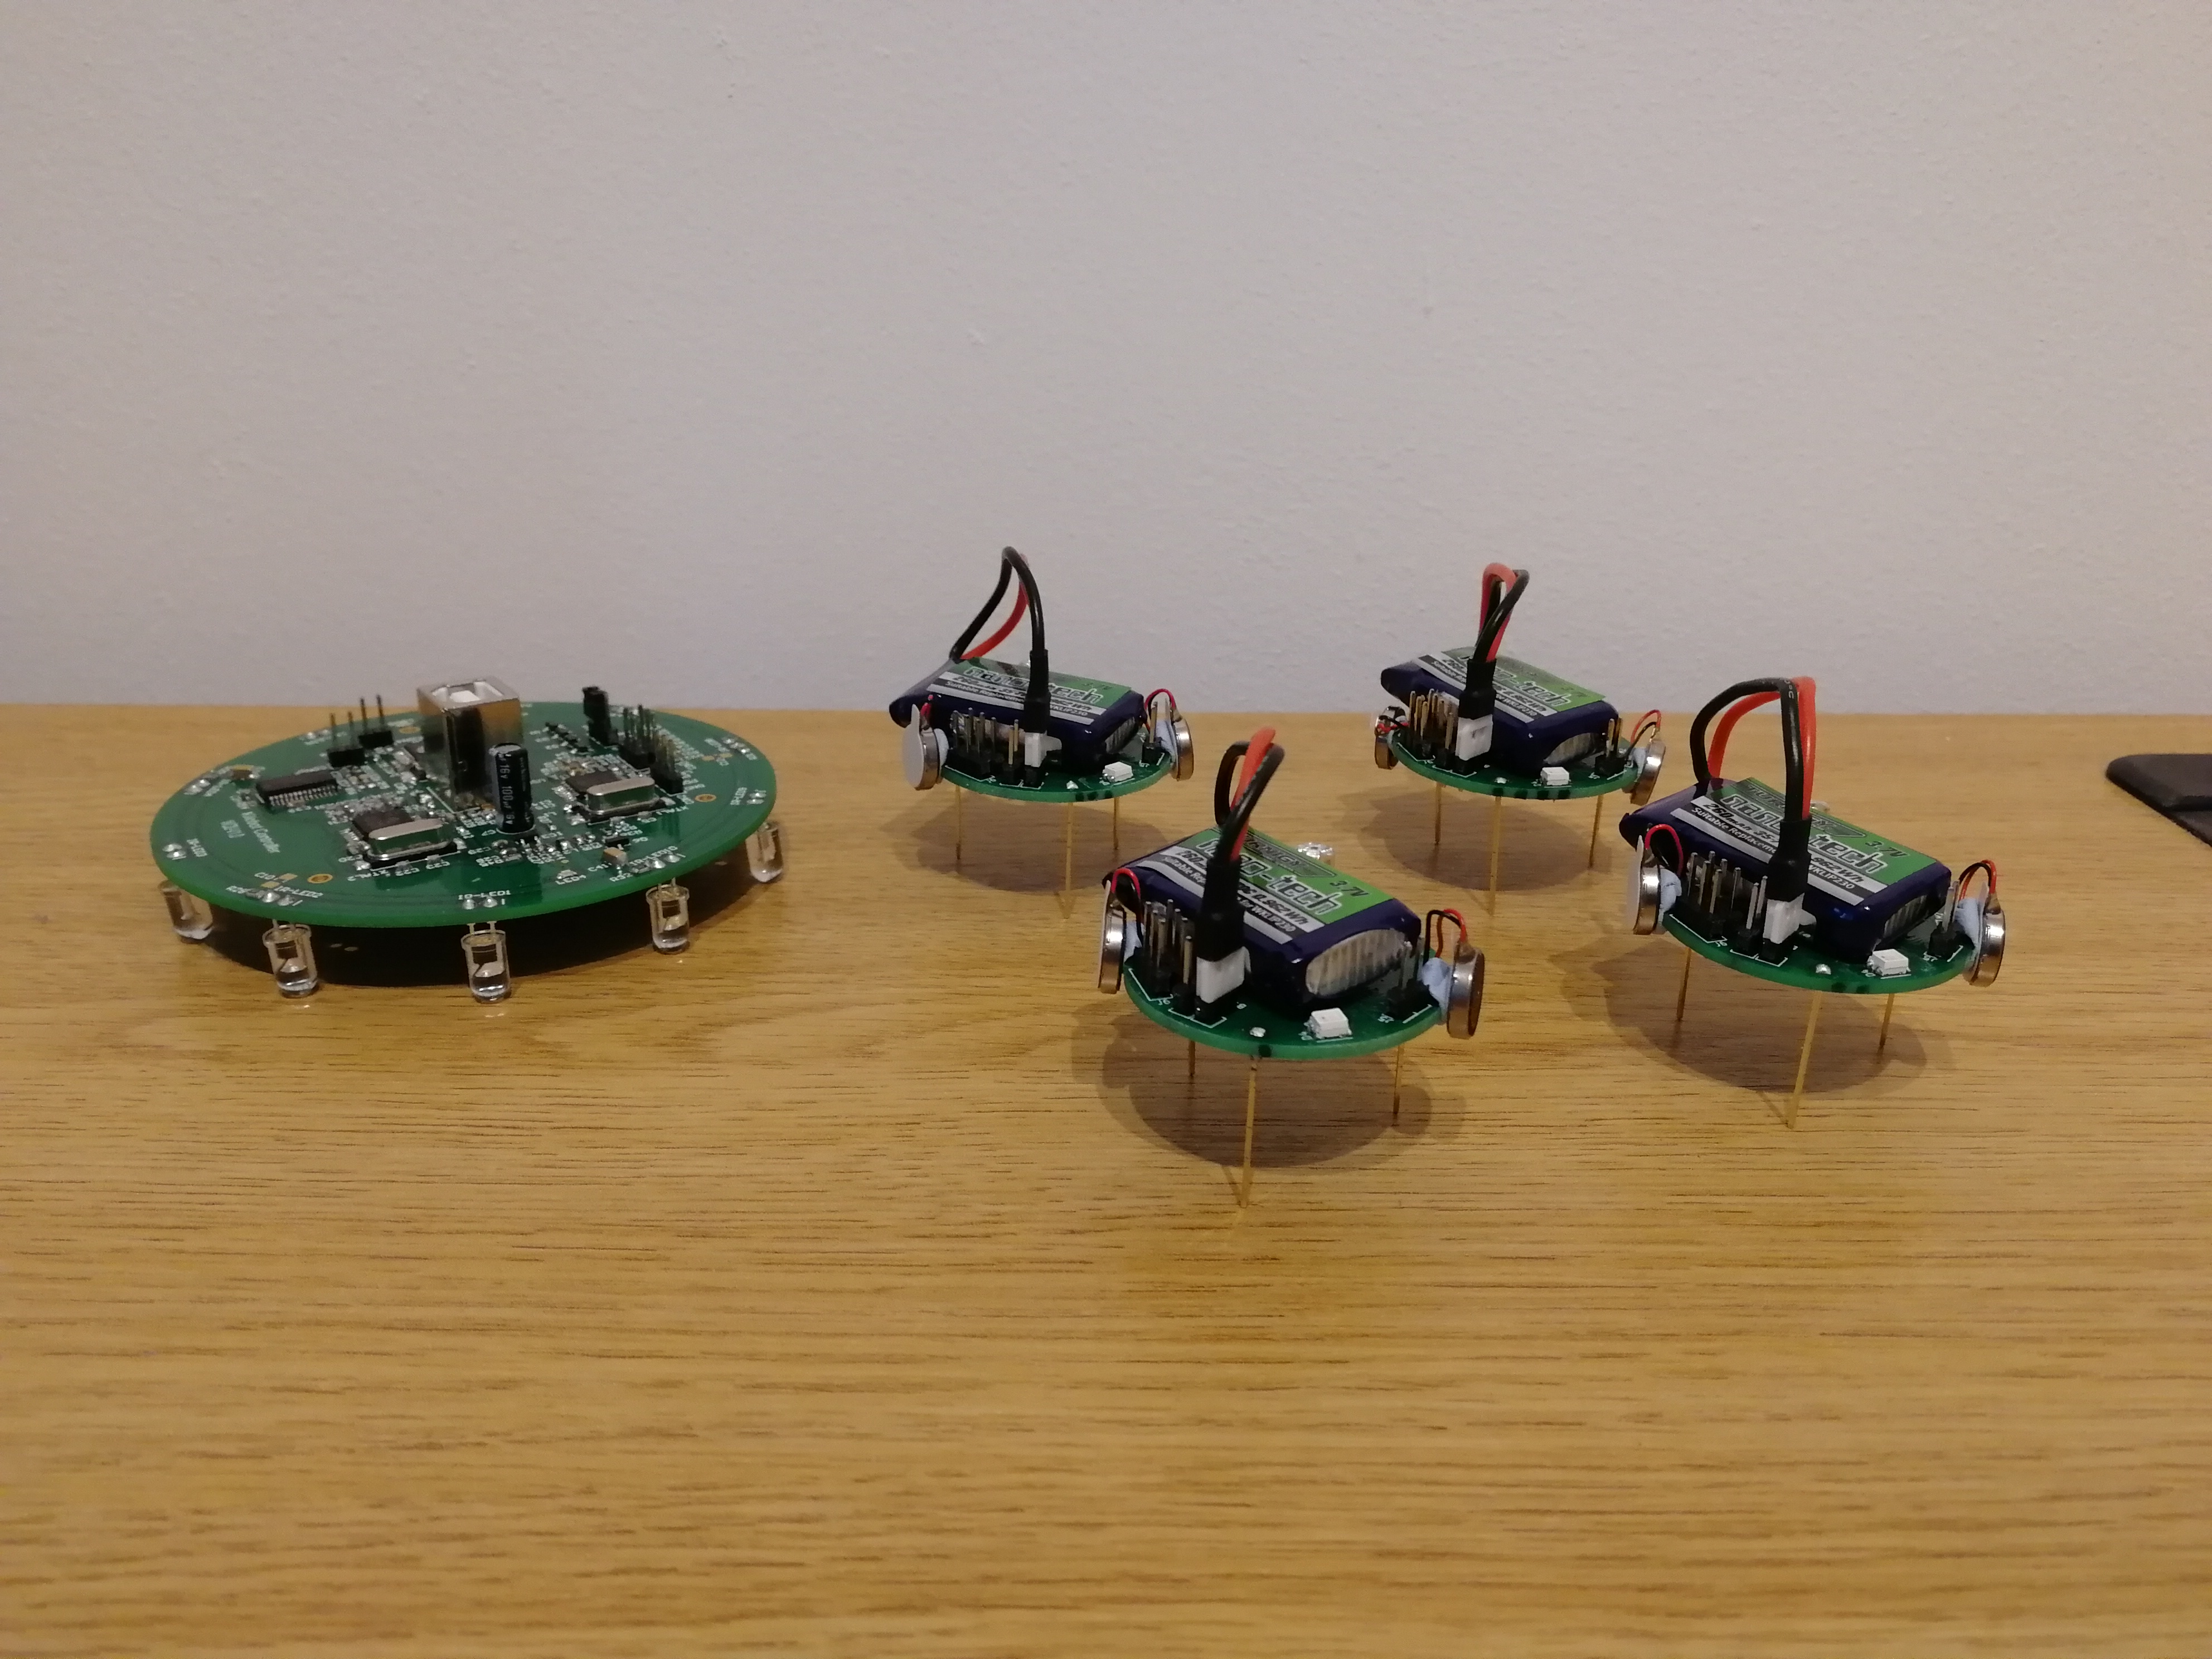
核对 MCU、PCB 封装、电池和采购数量,避免错料。
1. 对照锁定版原理图和 PCB,确认 Farnell 1715486 是 ATmega328P-AU/TQFP32;原 BOM 的 “VQFN” 与原理图 “ATmega48A” 标注不一致,未核实前不要下单替代封装。
2. 按原订单准备五只 260 mAh 单节 LiPo;图纸残留的 LIR2477 文字不代表还要购买纽扣电池。
3. 按装配表每块板的位号数量乘以 5,汇总机器人所需元件;余量另行记录。
4. PCB加工、电池板端连接件、部分线材与胶材的采购入口/规格未闭合,确认实物接口前先不下单。
**检查**:MCU料号/封装、电池接口和五台用量逐项有对应记录,未确认的采购项已列出。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)

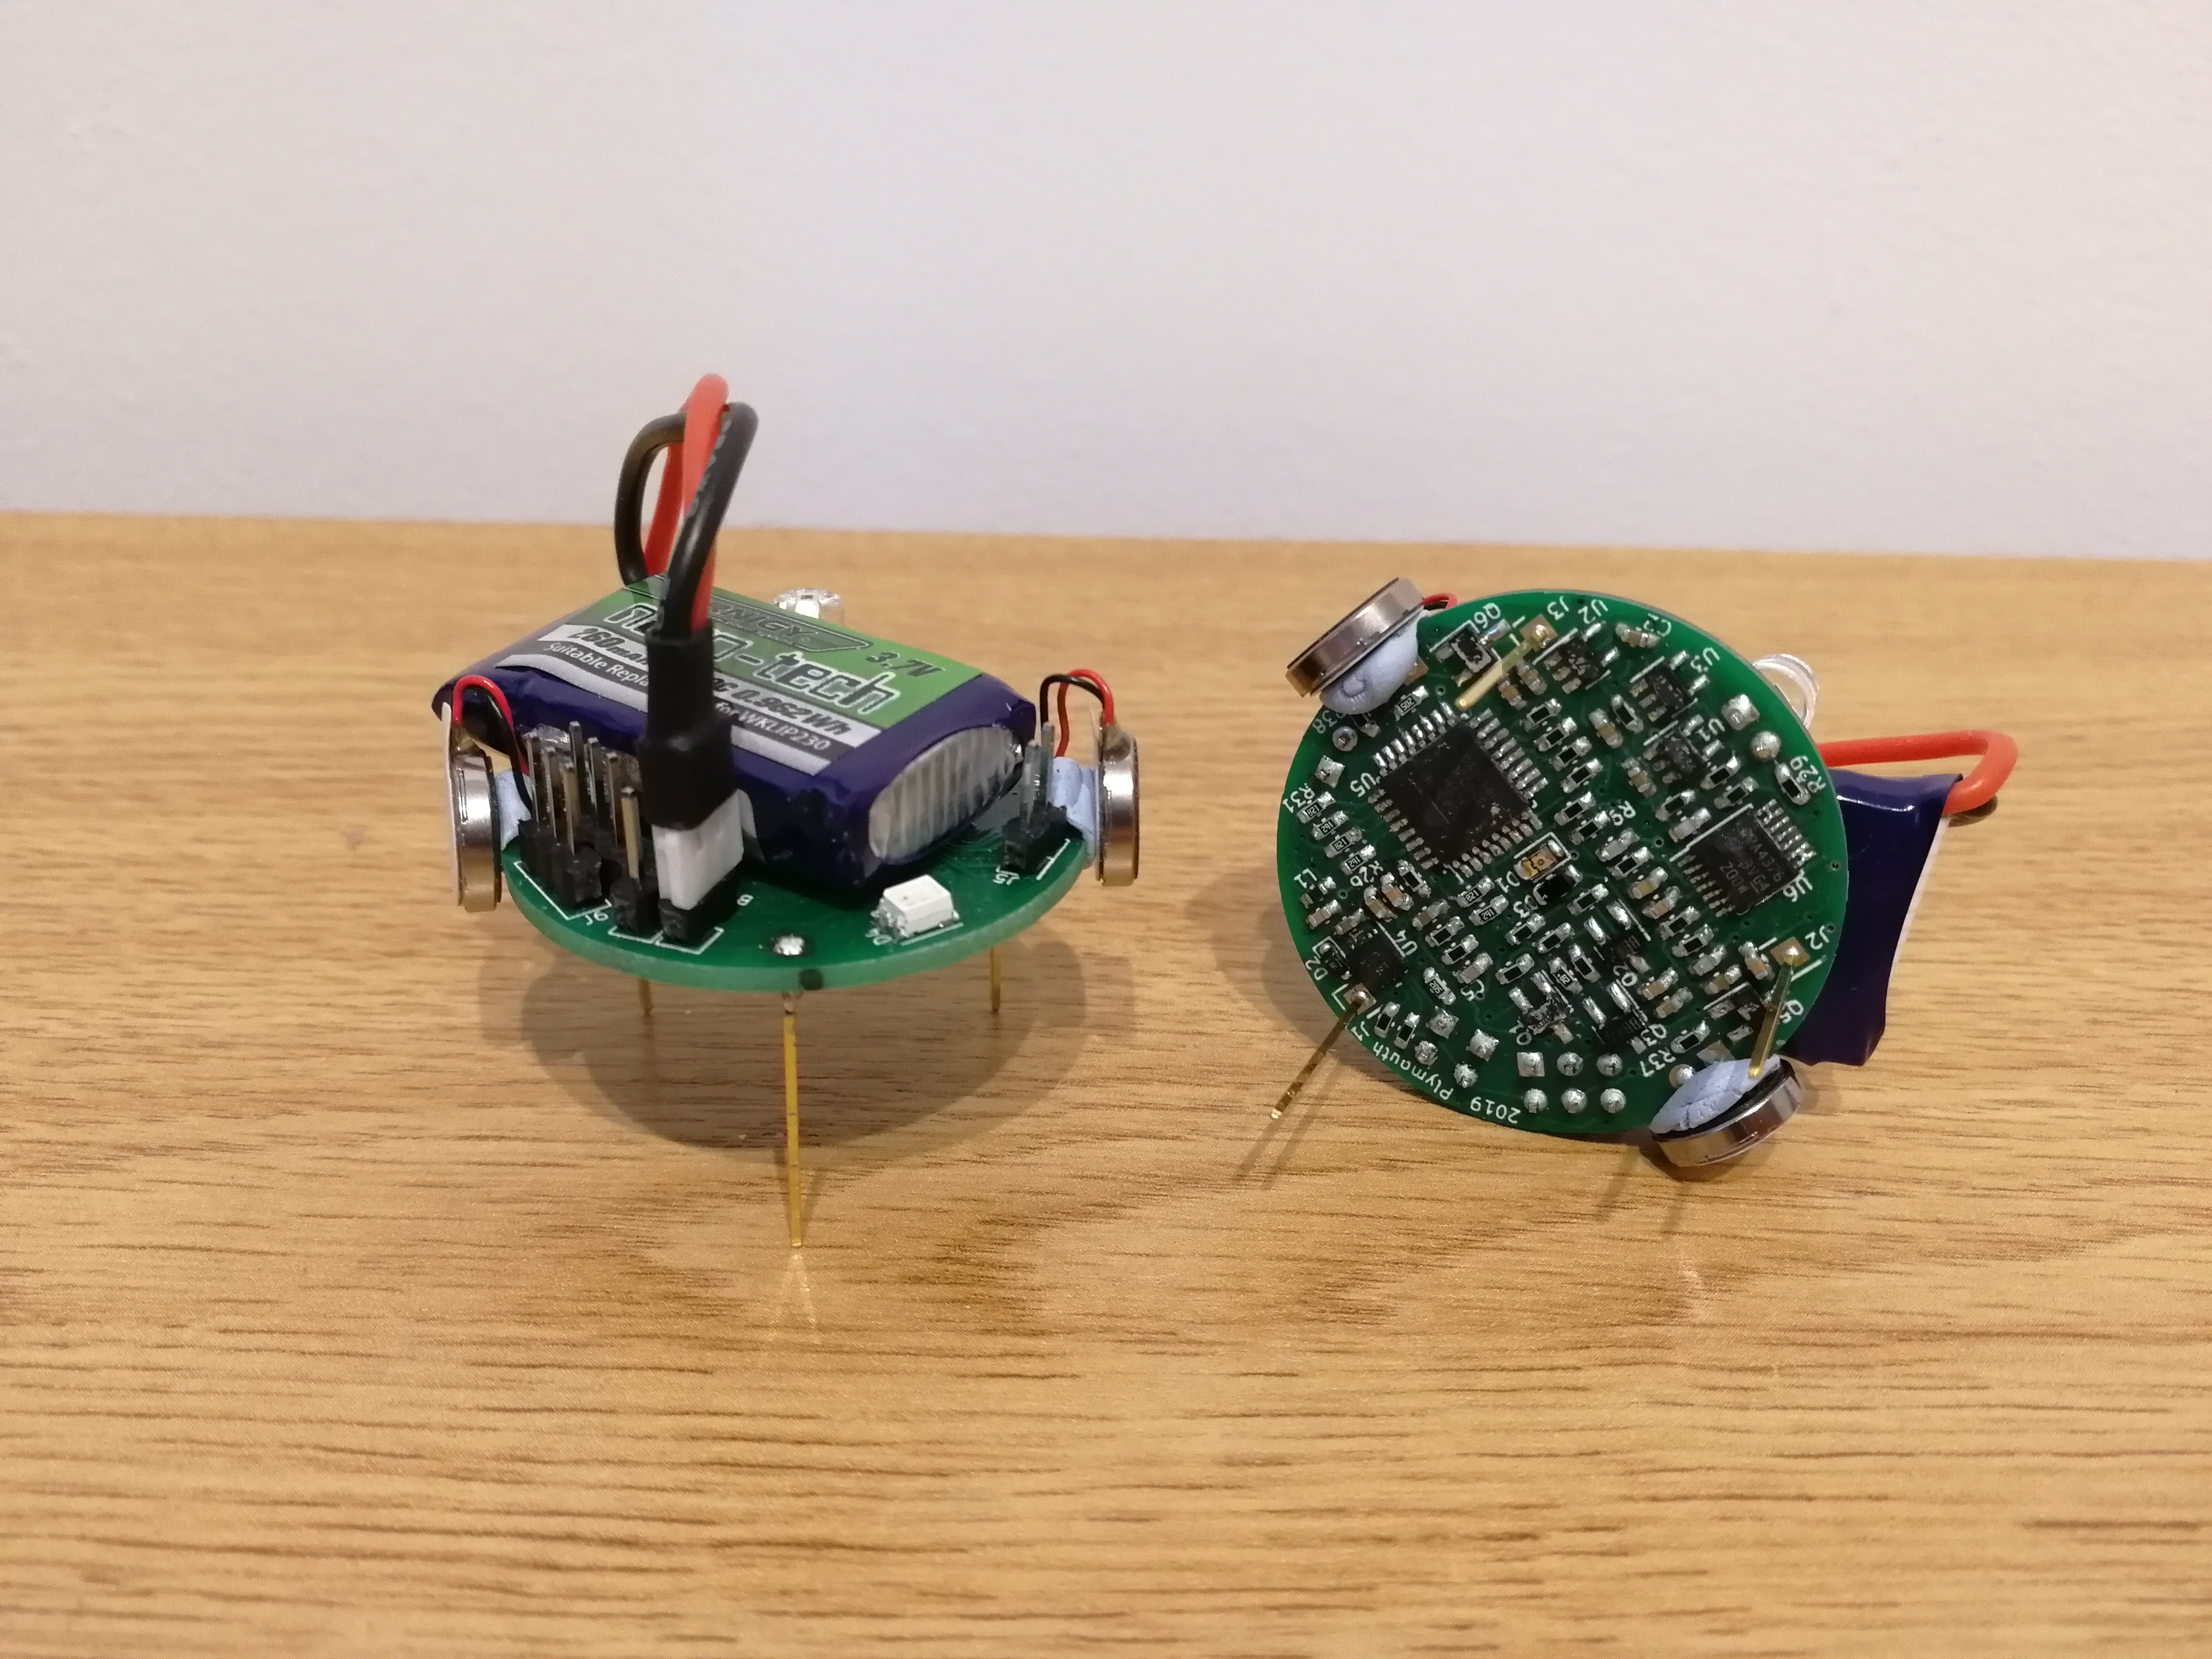
准备机器人与 OHC 电路板,并按底面视图建立逐板焊接清单。
1. 机器人板使用锁定版 Gerber,OHC 使用 WCU 2017 版 CAM。
2. 制板前核对板外形、安装孔、顶/底面和器件封装;保存项目要求的 KiCad 自定义库。
3. 装配底图表示底面,逐个对照位号时不要镜像混看顶面。
4. 把机器人与 OHC 元件分开摆放,按各板检查表标记位号。焊膏和回流曲线按实际器件及工艺设定,不套用未给出的温度值。
**检查**:两种板各有独立位号清单,器件分盘,板面方向已标清。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)

焊接底面器件并确认电源网络无短路后再接电池。
1. 先焊低矮阻容,再按对应封装装 MCU、运放、稳压器、晶体管和充电芯片。
2. 用放大检查 U4 的 WSON 散热焊盘、TQFP32 引脚桥接,以及二极管、红外器件和 RGB LED 的方向。
3. 按原理图检查 V1/V2/V3、GND 与电池输入的连续性;在排除供电短路前不要连接电池。
4. 原图电池标注与实物有差异,按实际电池和板端接口确认极性,不按照片直接夹线。
**检查**:电源域之间无意外短路,器件方向和电池极性已逐项核对。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)

安装振动电机、支脚、环境光传感器和单节电池。
1. 每台装 2 颗 10×2 mm 振动电机和 3 条等长支脚,按照片固定位置与角度;不要用腿长差异补偿 PWM。
2. 安装环境光传感器、电源跳帽和调试/电池连接件;J6 是烧录位置,按原 NM 说明使用对应夹具。
3. 用绝缘方式固定 LiPo,避免胶材挤压电芯或引线被振动拉扯;连接前再核对极性。
**检查**:三条支脚等长,电池固定且绝缘,导线不会受拉或碰到振动部件。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)
焊接 WCU 2017 OHC,并先确认电脑识别和测试区接收范围。
1. 按 WCU OHC 原图和检查表焊接对应控制板,核对 10 个红外发射器方向、USB接口、晶振与 MCU 配置。
2. 按其适用版本准备工具链和 USB 驱动,再安装 KiloGUI;连接后先检查电脑是否识别控制器。
3. 把 OHC 固定在测试区上方或按原图设定角度,完成第 7 步烧录后,再在覆盖区域内放置机器人进行接收检查。
**检查**:电脑识别 OHC;第 7 步烧录后再检查机器人能否接收控制指令。工具链兼容性未确认时先完成版本核对再继续安装。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)

用 ISP 按对应芯片目标烧录机器人与 OHC 固件。
1. 按 OpenKilo J6 顶视定义核线:1 RESET、2 GNDREF、3 SCK、4 MOSI、5 MISO、6 V1。
2. OHC 端 ISP 的编号方向与机器人端不同;逐线通断确认后再接编程器。
3. 读取芯片签名,确认实际目标为 328P、烧录电压和时钟/引导程序组合,再打开对应 WCU 固件与熔丝说明。
4. WCU 2017 归档的机器人熔丝为 extended=0xFF、high=0xD1、low=0xE2;OHC 主控为 extended=0xFF、high=0xD8、low=0xCE。仅在芯片、时钟和程序目标匹配时使用这些值。
5. 先完成有线烧录并检查启动,再按 WCU 资料验证 OHC 无线程序更新。
**检查**:有线烧录完成且芯片签名匹配;随后 OHC 无线更新能按原流程完成。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)

确认充电路径和电芯限制后,再运行单机闪灯检查。
1. 先依锁定版原理图确认充电输入、地线及 LM3658 与实际 LiPo 的连接和限制;原照片显示外部接触线给板载充电电路供电。
2. Harvard 原电路指南记载腿部 +6 V、充电片 GND;OpenKilo 改版须先按自身原理图测通充电路径,不能把照片中的正极直接夹到电芯。
3. 充电参数/接口尚未与实物确认前,不接电池、不上充电电源。禁止用不受控电源直接给 LiPo 充电。
4. 确认电池连接和充电状态可控后运行最小闪灯程序,再从 OHC 发出停止命令。
**检查**:充电输入、状态/电流/温度符合实际电芯与 LM3658 限制;灯色、重启和 OHC 停止命令均有响应。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)

逐台校准运动与红外距离,再验证两台机器人互发信息。
1. 在平整白色测试台逐台测左转、右转和直行;记录电机 PWM、表面材质和电池状态。
2. 选两台做发收测试,确认信息能够互通。
3. 按 WCU Software/Source Code/Distance Calibration 的配套流程运行 TX_CAL、RX_CAL、Read_Dist 和 Distance_Calibration,生成各机距离查找表。
4. 分别保存每台机器人自己的 PWM 参数和距离查找表;光照、底面反射或器件变化后重新检查。
**检查**:两台能够收发,单机运动参数和对应距离查找表分别保存。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)

先复核首台和双机结果,再扩展为五台小群实验。
1. 复制首台已验证的制造配置到其余四台,逐台记录硬件/固件版本、运动与通信检查。
2. 从 Kilobot Labs 选择同步、梯度或环绕等例程;先按例程流程预检,再在台面运行并保持 OHC 全体停止操作可用。
3. 保存五台实物照片、单机校准、固件/参数、采购差异和失败记录。
**检查**:五台均可启动并能统一停止,版本、校准表与实验参数可逐台追溯。
\
[锁定版本OpenKilo资料](https://github.com/yorkrobotlab/openkilo/tree/6292ee50bc49d6446dbe64fd71af6b7b9b2c4c8c) · [WCU原始OHC/固件资料](https://kilobot.wcu.edu/resources/)
