三泵、打印机身和图形界面,把重复移液变成自动流程
ETH Zurich公开的桌面移液机器人,发表于Nature Communications。本页选三泵基础版,先用清水完成归零、孔位校准和重复加液;显微镜、细胞培养、温控气路属于额外实验条件。需要精细机械装配、焊接与Windows MATLAB环境。
alan000
目的:本路线使用 3 个泵、4 个运动轴电机、7 个 DRV8825 和 V4 盾板。
1. 按三泵基础 BOM 清点:4 台运动电机加 3 台泵电机、7 个驱动器、7 个电容和 27 个轴承。
2. 仅制作更新后的 V4 盾板;V2 走线有过热/烧毁风险,不与 V4 混用。三泵基础硬件历史估价约 US$600,MATLAB 授权和缺项采购另计。
**检查**:电机、驱动器、轴承数符合三泵配置,板卡版本为 V4。

目的:按十组 STL 逐组打印一份;第 9/10 组文件各包含 6 套泵支架/转子,本路线只装 3 套。
1. 打印设置为 3 道壁、0.15 mm 层高;第 3 组填充 100%,其余 20%。
2. 清理螺母槽、轴承孔和丝杆孔,按零件左右标记分组摆放。
**检查**:十组零件齐全,泵部件只按需保留三套,孔槽可装入对应螺母与轴承。

目的:每个限位开关焊接 15 cm 红黑线,焊点做好绝缘;用 M1.5×10 螺丝固定开关。
1. 按左/右和 Z 轴位置给四个限位开关编号并布线,线材不穿过运动路径。
2. 将四台运动电机插入对应打印套,使电机平面轴与套内平面贴合;手动按动每个限位开关确认触发。
**检查**:四个限位都能按动回弹,电机轴与打印套平面贴合,线束不被夹住。

目的:同步转动两根打印丝杆,使升降平台保持平行;原资料的“30m”长度单位有误,丝杆长度需按 CAD 尺寸确认后再加工。
1. 将三个 3×8×4 轴承装入对应位置,确认每只可转动。
2. 依左右标记安装机械臂和机身底板,将螺母压入槽内后再紧固,避免螺纹歪斜。
**检查**:左右臂方向匹配,丝杆联动时平台不明显倾斜,螺母到位且关节可自由活动。

目的:每个泵转子用 8 只轴承、8 枚 M3×10 螺丝和 8 个螺母夹装于上下盖之间;三泵合计 24 只轴承。
1. 逐颗紧固后调整至轴承可自由转动,不能把滚轮锁死。
2. 在三台泵电机上分别安装泵支架和压管外框;另 3 只轴承用于机身,整机共 27 只。
**检查**:三套转子均可顺畅滚动,泵支架牢固,轴承总数与配置一致。
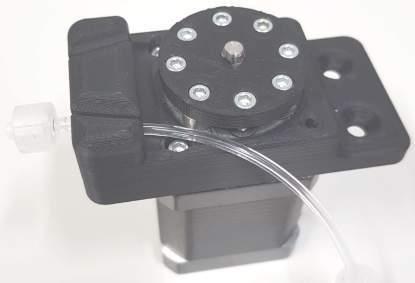
目的:每泵将 Tygon LMT55 管用原夹具切成 85 mm 段,并在两端各装一只 1/16 英寸鲁尔倒刺接头;三泵需要 6 只接头。
1. 接上 PTFE 管和不锈钢针,按泵编号标注供液端与排液端,管路固定时留出机械臂活动余量。
2. 手动转动各泵转子,确认软管受压路径连续、接头不松脱且管线不牵扯运动臂。
**检查**:每泵一段 85 mm 软管、两只倒刺接头,三条液路标识清楚且无松脱。

目的:在 V4 盾板上安装 Mega 接口排针、每个驱动器两条 8 针母座、7 组电机 4 针座、4 组限位 2 针座、端子和电容。
1. 逐个按板丝印核对电容极性、DRV8825 方向和连接器位置;驱动限流按所购电机与 DRV8825 规格设定。
2. 未接电源前检查焊桥和电源/地短路。
**检查**:7 个驱动位置和电机插座、4 个限位插座均已装好;电容极性正确且无短路。

目的:此步骤涉及 24V 市电电源:由具备电气装配能力的人将 24V/15A 电源、保险开关和保护接地装入绝缘防护箱;补齐电源及风扇固定螺丝。
1. 固定风扇并留出进出风空间,做好电缆应力释放;先由合格人员检查接地和箱体绝缘。
2. 封箱后测量 24V 输出极性和电压,再连接 Mega 与电机;驱动器或电机插拔前先断电。
**检查**:箱体封闭、保险与接地有效、风扇可转,输出极性正确;不得裸露市电运行。

目的:将 220516 版 Arduino 固件与 AccelStepper 库用于 Mega2560;选对板型和串口后烧录。
1. 在 Windows MATLAB 2020 中打开 220518 版 GUI 和对应配置,连接 Mega 的主机 USB 数据线;面板 USB 延长线不替代主机数据线。
2. 三泵路线只启用实际接好的 7 个通道;原十泵界面截图不是三泵通道配置。
**检查**:固件已写入,GUI 连接到 Mega 串口并显示三泵所需通道。

目的:断电检查针头高度并移到不会碰撞孔板的位置,再连接 GUI;确认串口后执行 Home。
1. 观察归零方向和限位触发;方向错误或限位未停时立即停止,排查接线后再试。
2. 放入普通 96 孔板,逐孔用 Go to Offset / Set offset 校准孔位,再缓慢设置 Well Bottom。校准完成前不运行自动任务。
**检查**:Home 可重复返回,限位能及时停止,各孔偏移已保存,针头进入孔位时不碰撞板底。

目的:逐泵灌入清水,运行至气泡排尽;检查鲁尔接头和管路无渗漏。
1. 对每一路执行重复清水加液,用可可靠测量的容器记录多次实际体积,再按所用管材、转向和速度调整参数。
2. 分别保存设定体积与实测值,计算平均偏差和重复间离散。
**检查**:三路均无气泡/泄漏,重复测量记录齐全,偏差在本次设定的验收范围内。

目的:在 GUI 中选择板型、任务步骤数、液体通道、时间间隔和吸/加液量,生成并保存 Excel 任务表。
1. 先用清水在少量孔位、低速执行任务,观察针头是否碰撞、液路是否串流、孔内是否溢出。
2. 保存任务表、校准结果、固件/GUI 版本和运行记录;基础路线不包含显微镜、温控气路或细胞培养。
**检查**:任务表可重新打开,清水按顺序到达目标孔位,无撞针、串液或溢流。
