让微流体实验看得见
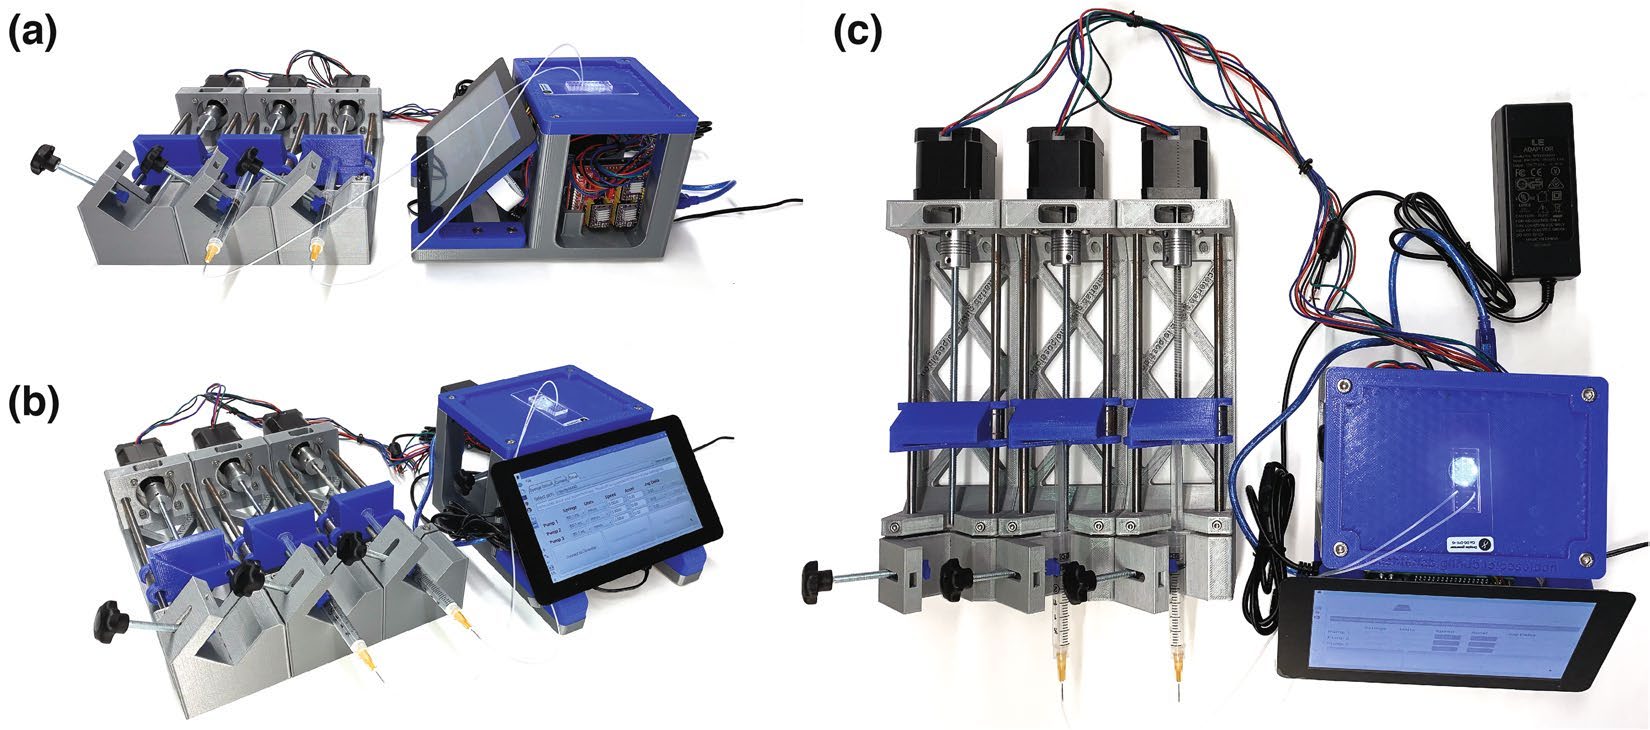
Caltech Pachter Lab 开发的模块化注射泵与USB显微镜系统,公开CAD、打印文件、Arduino固件和图形控制软件。按原版三泵及显微镜配置整理采购、装配视频和图解,区分历史成本、独立衍生搭建与尚未完成的实物验证。
alan000
Scientific Reports 2019
### 操作
本页采用release提交5a139fed350bbf5d775ffa9650f465e557b6ccb0和2019-01-28 BOM。泵硬件按每泵数量乘3,12V电源与Arduino/CNC套装各1套共用。先用原表与图S3/S5核对螺丝、螺母和旋钮差异,缺件补齐后再下单。
### 完成检查
原表没有完整列出实验用注射器、管路、接头及打印耗材采购规格;不能把已列行数当作完整实验采购闭合。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)
### 操作
每泵打印Base、Carriage Sled、Cover Slide、Syringe Brace各1件。显微镜打印Base和Top Stage各1件、Screen Leg Mount两件。用同一套STL或CAD导出,不混合不同修订。原项目采用PLA/FFF。
### 完成检查
先去除支撑和毛刺,试配导杆、轴承、丝杆与螺母槽;不编造统一层高或填充率,必要时先打印试配件。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)

### 操作
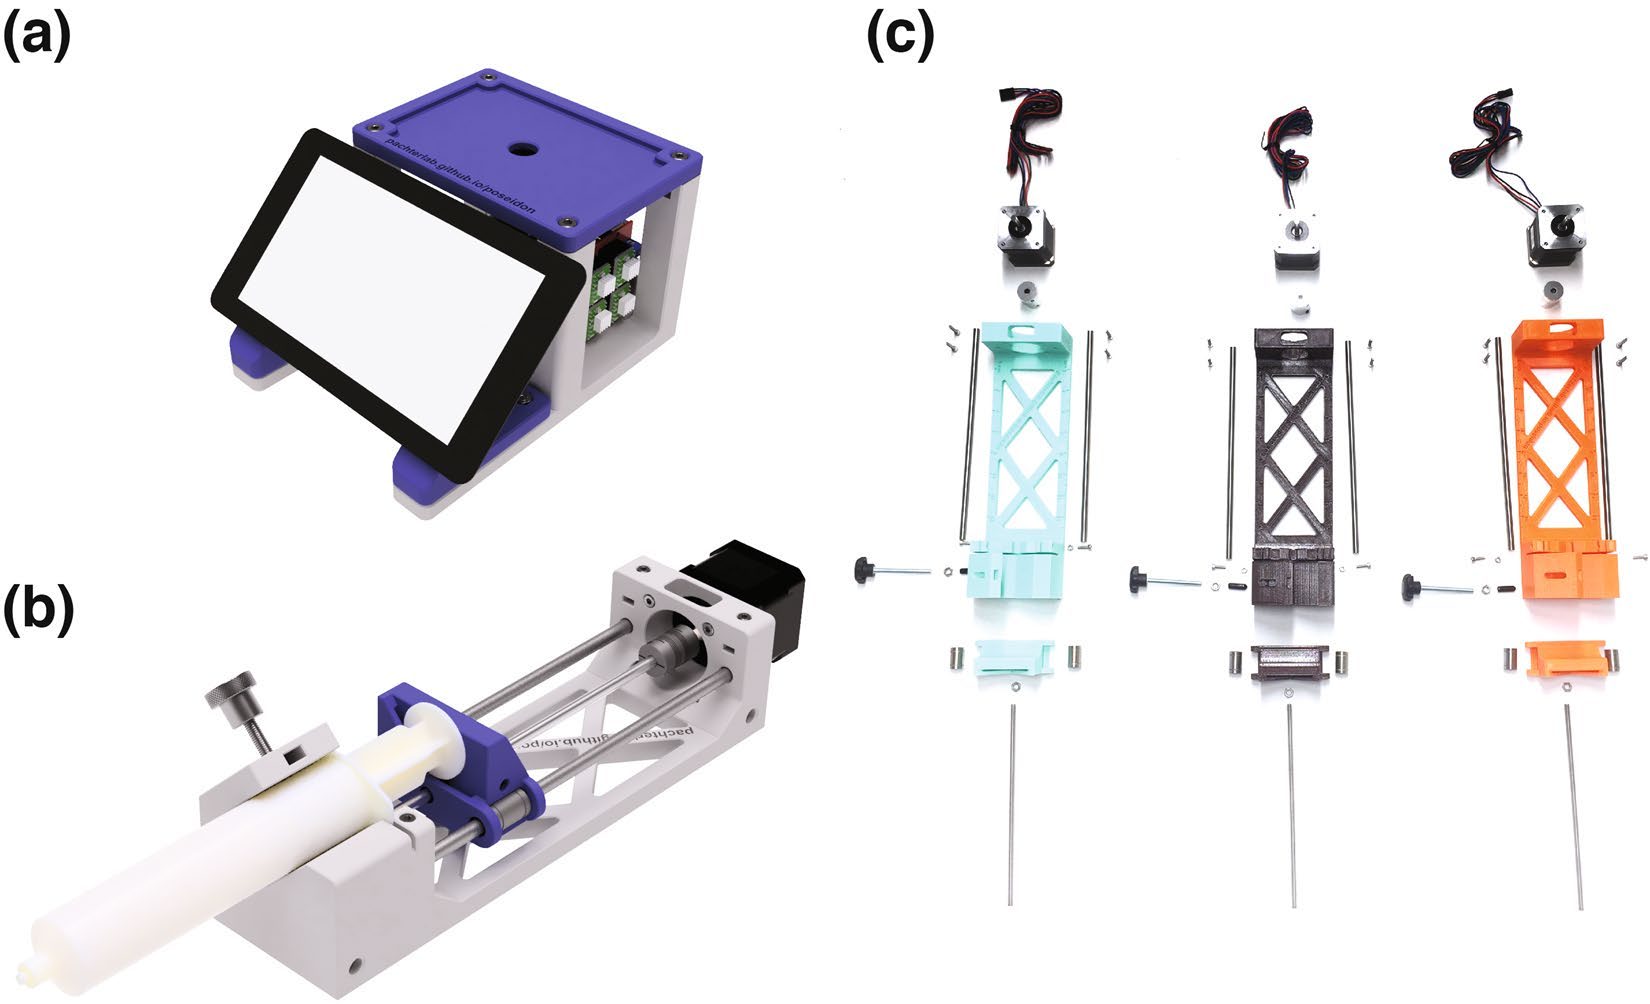
对照图S3,两个6 mm线性轴承装入滑台,穿入两根直径6 mm、长200 mm钢杆。按图中螺母槽放入驱动螺母,再把M5×0.8、长170 mm丝杆穿过。
### 完成检查
手动沿导杆移动滑台,不应明显偏斜或卡住。图S3列M5螺母2个/泵,采购表为1个/泵,核对CAD后补齐;勿以硬压解决尺寸不合。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)
[▶ 对应官方操作视频](https://www.youtube.com/watch?v=7YSiO6usR1M)

### 操作
用5 mm到5 mm联轴器连接NEMA17电机轴与丝杆,电机固定在泵体后端,导杆按原图限位。检查联轴器两端正确夹紧且与结构无干涉。
### 完成检查
图S3列每泵8枚20 mm M3螺丝、4个M3螺母;采购表列4枚20 mm螺丝、2枚10 mm螺丝、2个M3螺母。以所选CAD和装配视频逐处点数,不把版本差异强行合并。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)
[▶ 对应官方操作视频](https://www.youtube.com/watch?v=7YSiO6usR1M)

### 操作
装上滑盖与注射器支架,以M5旋钮固定注射器筒身;推杆端与滑台正确配合。三台泵逐台执行装配检查后再接电机。
### 完成检查
注射器筒身不滑移,推杆运动范围不超过自身行程;先空载手动确认全行程,无挤压和干涉。仪器用于实验液体输送,不用于人体输注。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)
[▶ 对应官方操作视频](https://www.youtube.com/watch?v=7YSiO6usR1M)
### 操作
按图S5安装Raspberry Pi与7英寸触屏、两只屏幕支脚、显微镜底座和上样品台。USB显微镜安装在中心定位孔,用调节旋钮稳定夹持。Arduino与CNC板固定在图示位置。
### 完成检查
核对4枚M3×10、8枚M5×14和8个M5螺母;图S5另有1个M5旋钮,原显微镜采购表漏列,应核对并补足。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)
[▶ 对应官方操作视频](https://www.youtube.com/watch?v=Szg-vjukonA)

### 操作
按官方Arduino视频和CNC板引脚标识安装DRV8825。200整步/转电机在1/32微步时为6400微步/转;根据原README给M0/M1/M2设置跳帽,核对使能跳帽及驱动方向。电源为泵组12V;Pi使用自己的适配电源。
### 完成检查
先核对极性、驱动型号和限流设置。带电不得插拔电机或倒转插头。原文4MPa是特定1mL注射器和限流条件下的研究结果,不是所有管路的安全额定压力。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)
[▶ 对应官方操作视频](https://www.youtube.com/watch?v=Xl02fsRCJ7U)
### 操作
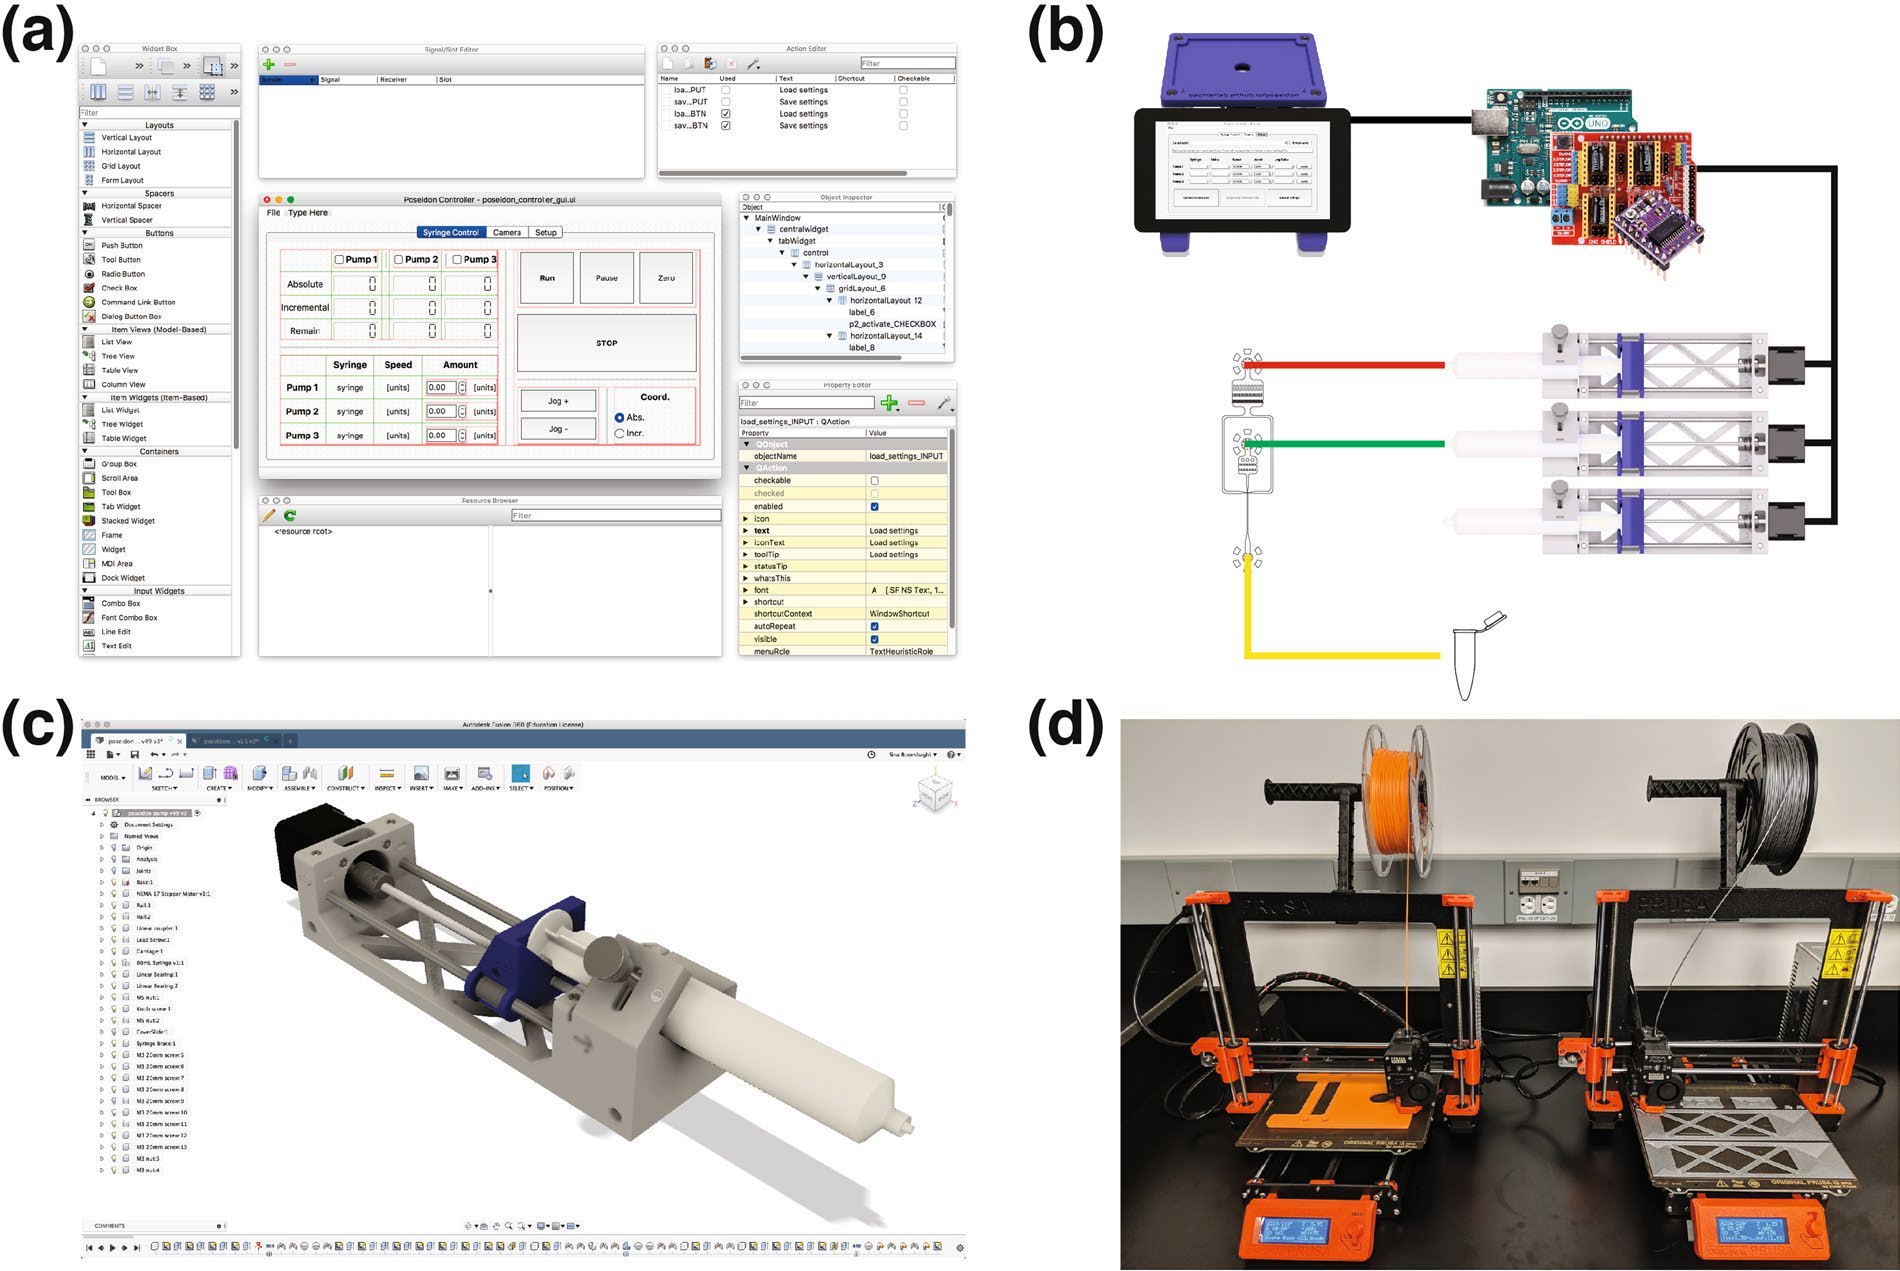
根据上游README安装Arduino环境及AccelStepper库,将SOFTWARE目录内arduino_serialCOM_v0.1草图写入Arduino。再准备Python3、PyQt5、pyserial和OpenCV,保留poseidon_main及GUI模块在同一软件目录。
### 完成检查
必须先写入固件,再运行图形控制器。原文依赖和打包说明较旧,新操作系统兼容性未实测;不要把旧Windows7方案当作现代系统已验证安装路径。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)
[▶ 对应官方操作视频](https://www.youtube.com/watch?v=g3pXNY8snOg)
### 操作
在GUI选择串口,更新端口列表,输入与硬件一致的微步、注射器型号及流速,连接控制器并发送全部设置。先逐泵低速点动,确认Jog+/-方向,再查看USB显微镜画面。
### 完成检查
电机方向不符时先断电,再按官方说明调整连接。若注射器不属于内置品牌/型号,必须实测内径并核对软件参数;理论步距不等于真实输液精度。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)
[▶ 对应官方操作视频](https://youtu.be/VmoB_fPc4L4)

### 操作
用清水和已核对额定压力的管路测试泄漏;分别设定已知体积与时间,实际收集并测量输出。记录每路设置、实际体积、误差、注射器型号、硬件和软件版本,再判断是否满足自己的实验。
### 完成检查
本页未进行实物测试。泵稳定性图表需同时阅读2023年更正;保留测试数据,不将论文的特定液滴实验结果当作任意流体/装置的保证。
[原版补充图 S1–S5](https://authors.library.caltech.edu/records/f2956-nyy34/files/41598_2019_48815_MOESM1_ESM.pdf?download=1)|[软件及接线说明](https://github.com/pachterlab/poseidon)