让机器人感知轻触
CMU与Meta团队的CoRL研究:磁性硅胶与5颗磁力计,让机器人获得可替换的触觉表面。整理原版电路BOM、同料号购买入口、模具图、采集软件和校准流程,并核查另一组作者180次实体布料操作实验的应用证据。
alan000
CoRL 2021 / PMLR 164 2022
目标:确定板型、主控和皮肤工艺均属于同一 ReSkin 原始配置。
1. 选择 20×29 mm 刚性 5X PCB、SAMD21 QT Py 和原 ReSkin 磁性皮肤路线。
2. 把柔性板、Trinket M0 和后续 AnySkin 方案留作替代配置,不混入本次 BOM。
3. 先确认目标机器人上的安装支架;制备皮肤的模具不是机器人指尖安装座。
**检查**:物料清单中只出现刚性 5X、QT Py 和原始皮肤材料;安装支架已单独确认,或暂不进入机器人固定步骤。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)
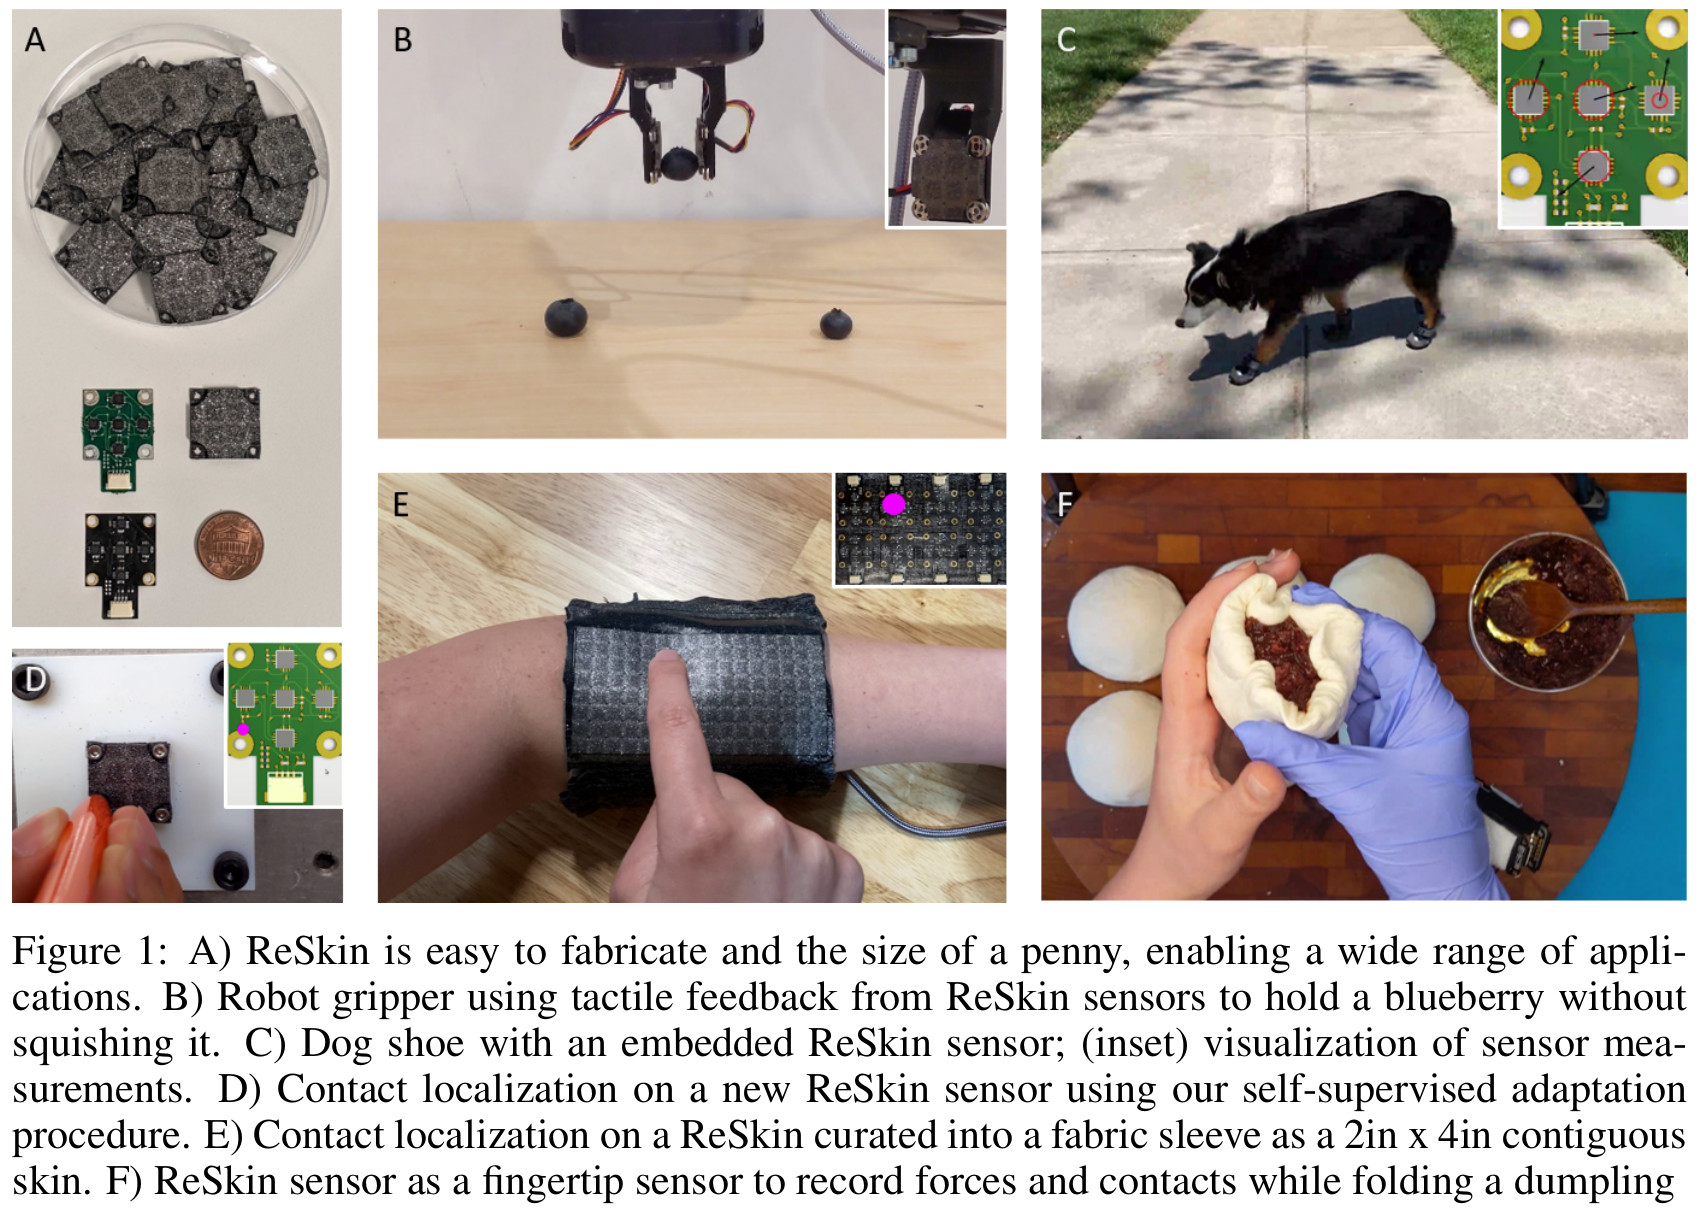
目标:取得可贴装的刚性板,并让厂家收到匹配的生产文件和物料表。
1. 从仓库取出完整 `5X_ReSkin.zip`、BOM 和贴装坐标文件,三者作为一个制造包提交;先核对压缩包和文件清单。
2. 要求刚性板参数为 2 层 FR4、厚 0.6 mm、20×29 mm、6/6 mil 线宽/间距、最小孔 0.3 mm、1 oz 铜。
3. 随板提交 BOM 与坐标;核对实际装配为 5 个磁力计、5 个电容、2 个电阻和 1 个连接器,共 13 个器件、5 种采购料号。
4. 下单前对照 PCB 文件与 BOM 检查每个封装和坐标,避免把柔性板制造参数用于刚性板。
**检查**:收到的板尺寸和层数符合刚性 5X 参数;贴装清单 13 个器件齐全,丝印与焊盘方向可辨。若仓库包内文件名、BOM 或坐标不一致,先停单核对。
[查看官方 5X 生产文件入口](https://github.com/raunaqbhirangi/reskin_sensor) · [原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)
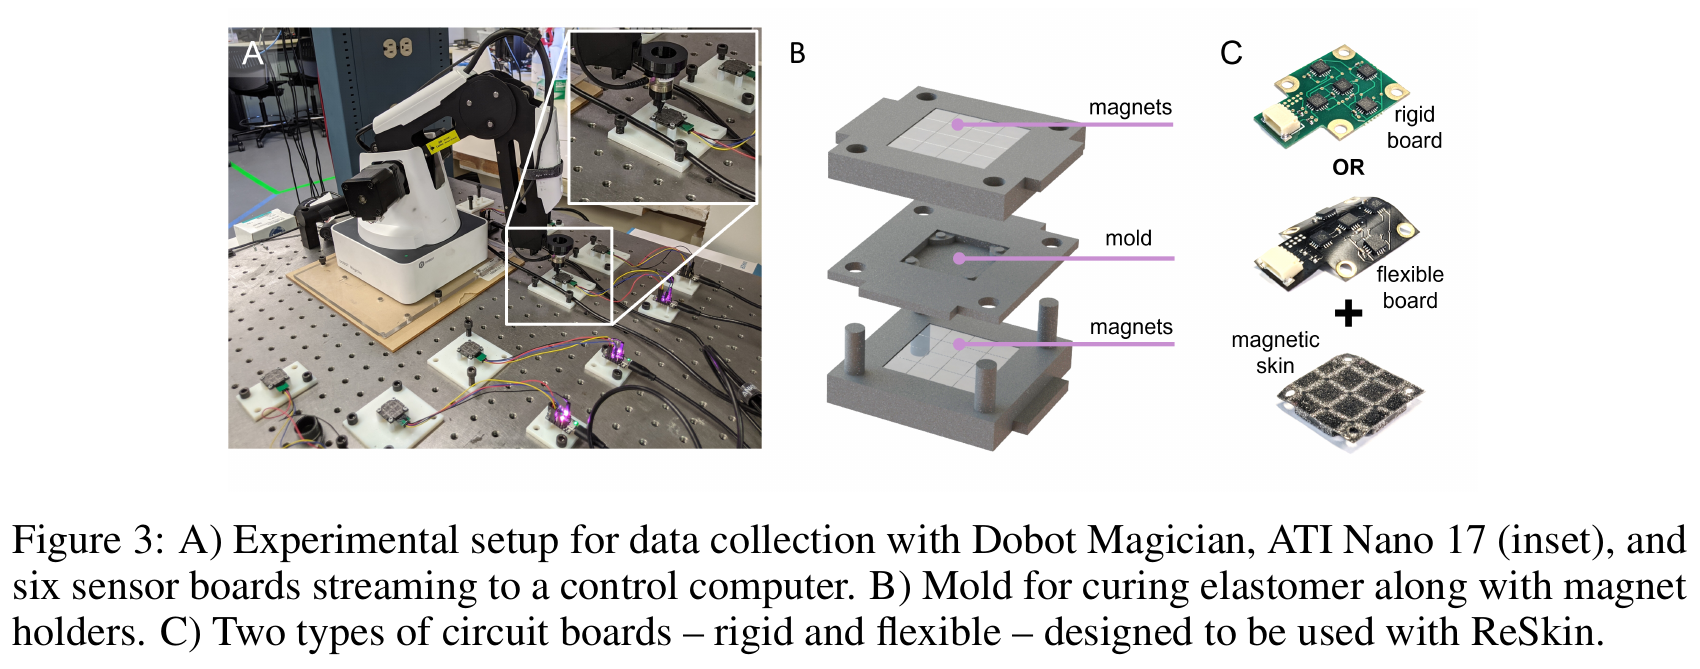
目标:按位置区分 MLX90393 变体,并避免把预留电容误装。
1. U1 使用 MLX90393 011-SP(原料表也列出可选 013-SP);U2–U5 使用 012-SP,不能只按芯片系列名混买。
2. C1–C5 各装 0.1 µF;R1、R2 各装 4.7 kΩ;J1 为 4-pin、1 mm 连接器。
3. C6–C9 是预留焊盘,不装元件,也不加焊膏。
4. 若自行焊接,按封装方向图复核后再加电;QFN 与 0402 器件使用合适的贴装设备。
**检查**:位号、变体、方向与 BOM 一致;C6–C9 保持空焊盘;显微检查无桥连、偏移或焊料短路。首次上电前确认板上无短路。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)

目标:制作容纳磁铁阵列和硅胶的三件模具。
1. 从原仓库打印 `bottom_holder`、`middle_mold`、`top_holder` 各一件。
2. 先用 0.25 in 立方磁铁试放孔位,再试合三件模具并检查模腔接缝。
3. 材料、打印方向与脱模方式按原作者制作视频逐项对照;先做小样确认不会粘模或变形。
**检查**:三件结构能按设计方向装合,磁铁孔位和模腔连续;试配时没有强压、明显错位或夹缝漏料风险。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)

目标:在模具两侧放置相同数量的磁铁,形成论文中的磁场结构。
1. 按原论文将磁铁排成上下两组 4×4 阵列,共 32 枚 0.25 in 立方磁铁。
2. 先用定位夹具与隔离片控制磁铁,防止相邻磁铁突然吸合;保持手指远离夹合面。
3. 每枚磁铁的极性和相邻方向必须按作者制作视频/原始图确认;现有文字没有给出足以复原的逐枚极性表。
**检查**:阵列数量、位置与上下关系均已核对;逐枚极性已根据作者原始演示记录。未确认极性排布前停止浇注,避免制作出磁化方向错误的皮肤。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)

目标:使用原论文指定磁粉和硅胶配方,先确认 2:1:1 的计量口径。
1. 原配方材料为 MQP-15-7 磁粉与 Dragon Skin 10 NV A/B 两组分,论文给出的比例为 2:1:1。
2. 论文文字未明确该比例按质量还是体积;先从作者制作视频或原配方记录核对计量基准,再记录本批称量值、批号和混合顺序。
3. Dragon Skin 的 A:B 说明为 1:1,不能据此推断磁粉比例的计量方式。
4. 按材料制造商安全数据表准备防护和通风;未确定计量基准前不要混料。
**检查**:已有明确、可追溯的 2:1:1 计量口径和批次记录;未确认时停在备料,不凭估算填写克数。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)

目标:让灌入模具的复合硅胶按论文工艺固化并保持磁化结构。
1. 将配好的混合物灌入模具并按作者工艺处理。
2. 原论文步骤为真空脱泡 3 分钟,随后在样品上下放置磁铁阵列,于约 24°C 室温至少固化 3 小时后脱模。
3. 记录实际室温、脱泡时长、开始/结束时间和模具状态;若材料仍未固化,继续依材料/原项目说明处理,不提前剥离。
4. 不要将 AnySkin 的先固化再脉冲磁化方法套用到这套原始 ReSkin 配方。
**检查**:皮肤完整脱模且无明显气泡、裂口或分层;记录阵列方向和固化条件,样品上下表面方向可辨。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)

目标:固定皮肤与刚性板,保留可替换界面并保护电路。
1. 按原论文在刚性板底面做绝缘隔离,避免皮肤或底座碰触电子元件。
2. 用 4 枚 M2×6 螺钉将皮肤固定到已确认的安装底座,受力点避开元器件和走线。
3. 柔性板路线使用原图所示 4/0 按扣,本次刚性板路线不混用按扣件。
4. 固定后保持皮肤位置和朝向可重复;更换皮肤后需重新采集无接触基线。
**检查**:皮肤可拆换、固定件没有压迫 PCB 元件,皮肤与磁力计阵列位置稳定;若机器人底座孔位未知,不钻孔或强行固定。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)
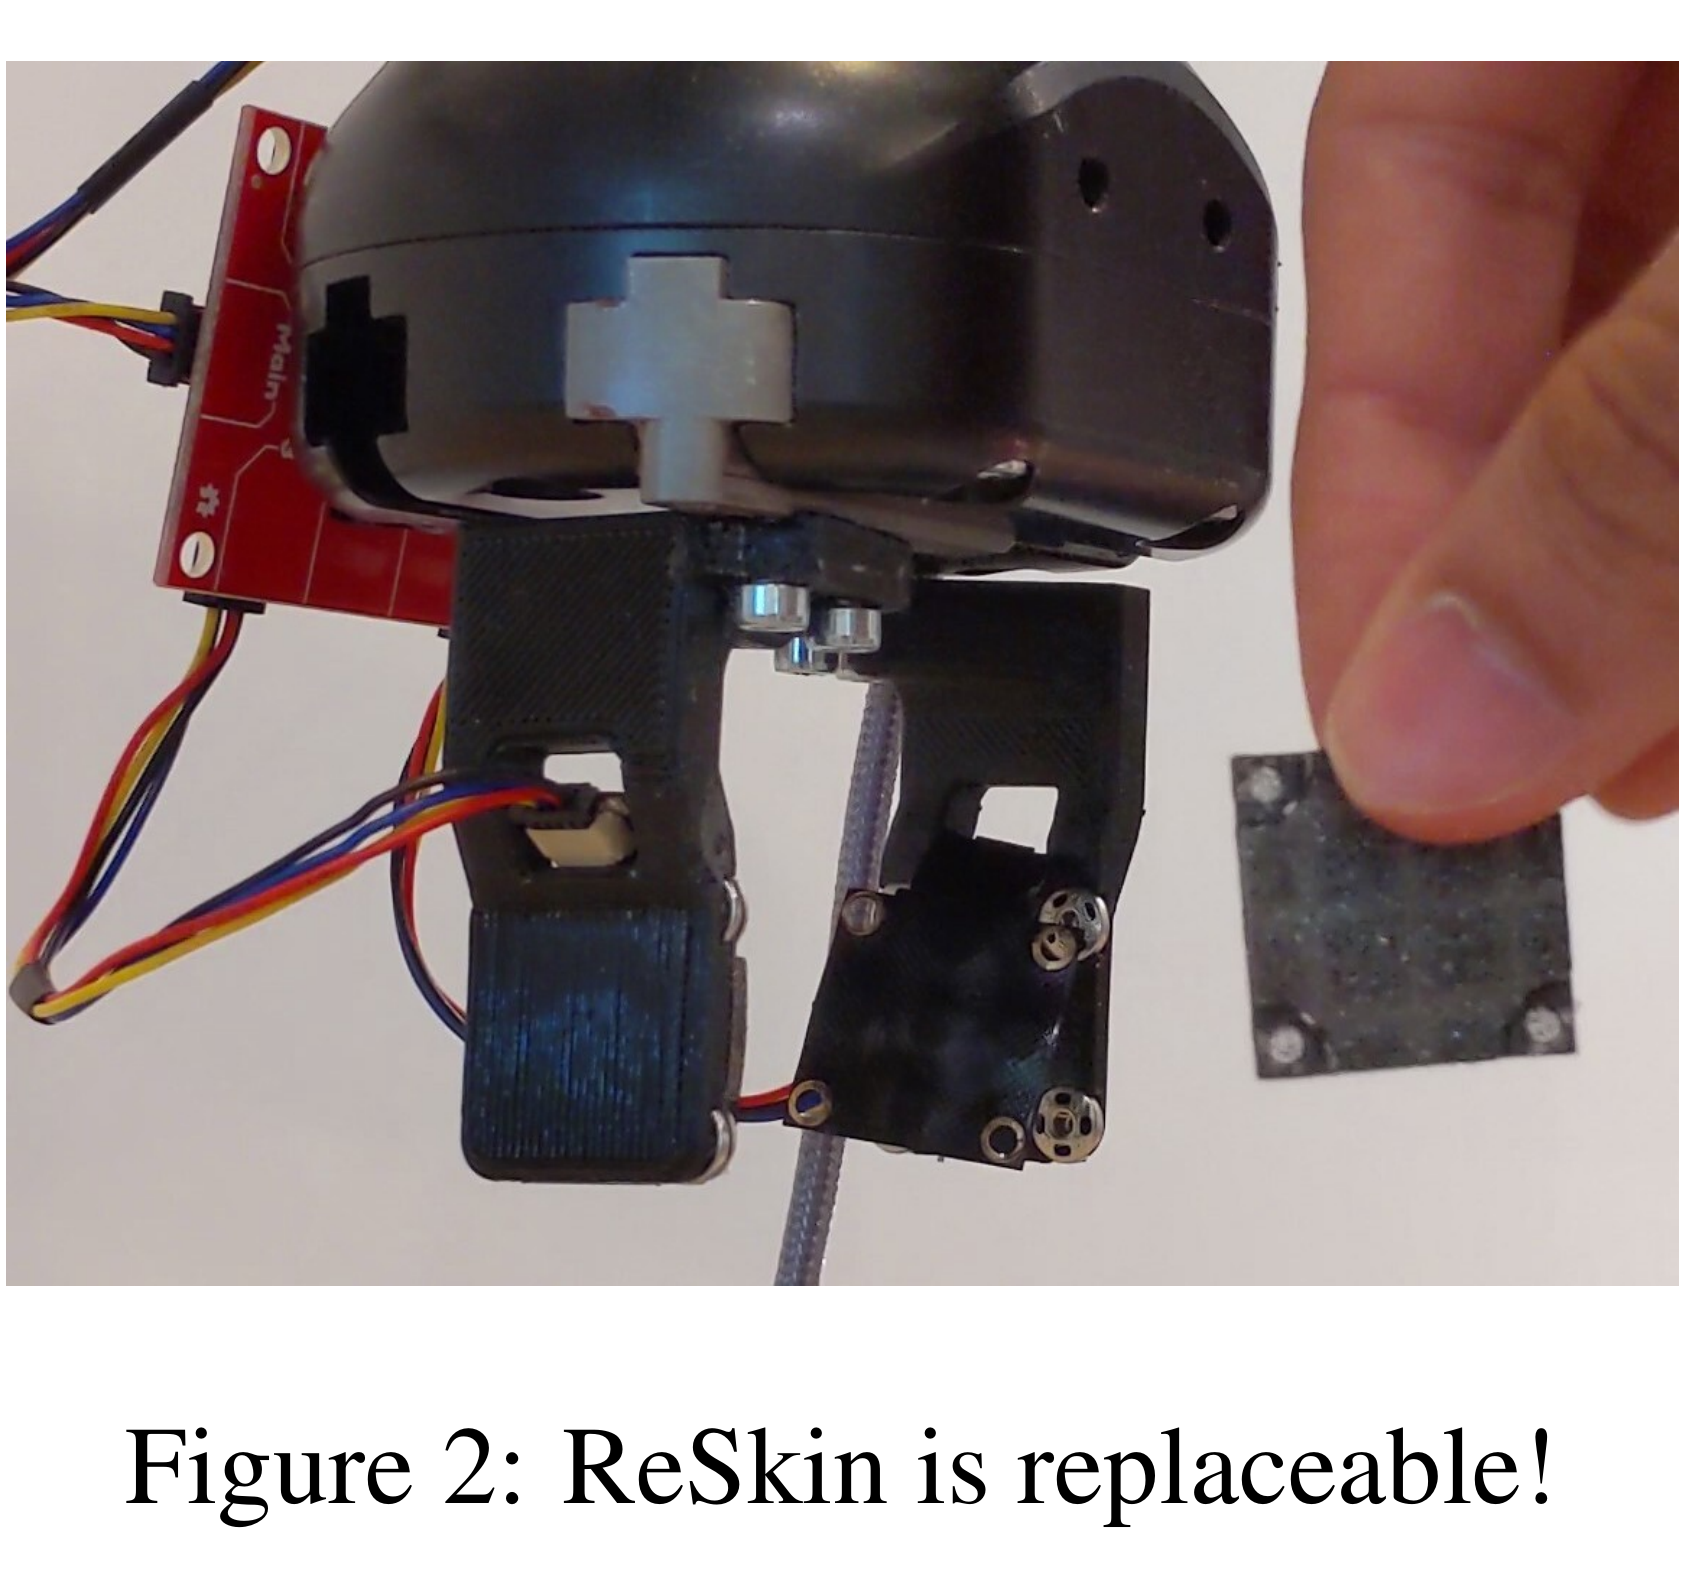
目标:让 SAMD21 主控采集五个磁力计通道。
1. 断电后用 Qwiic/STEMMA 线连接 5X 板与 QT Py;连接前对照对应板的连接器方向和电压标识。
2. 在 Arduino IDE 安装 Adafruit SAMD 板卡支持;从 `Tools > Board > Adafruit SAMD Boards > Adafruit QT Py M0 (SAMD21)` 选择板型,并从 `Tools > Port` 选择该 QT Py 的串口。
3. 打开仓库 `arduino` 目录下对应 5X 固件并上传。
4. 上传后按固件设置读取数据;该配置为 5 个传感器地址 0x0C、0x13、0x12、0x10、0x11,I²C 400 kHz,USB 串口 115200。
5. 如通道缺失,先断电检查板型、芯片变体、连接器和 I²C 地址;不要短接总线或尝试改变电压。
**检查**:固件上传成功,串口连续出现 5 个传感器的读数;地址和总线速率与该版固件一致,连接无发热或异常中断。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)

目标:通过官方 Python 库读取主控串口数据,验证协议和通道。
1. 获取原仓库及其子模块:`git clone https://github.com/raunaqbhirangi/reskin_sensor.git --recursive`,进入目录后执行 `pip install -e .`。
2. 连接 QT Py 并识别系统串口;按官方测试程序运行 `python tests/sensor_proc_test.py -p <port-name>`,将占位符替换为实际端口。
3. 测试前确认固件输出为二进制 5X 数据流;接口库的解析方式需与固件协议相符。
4. 若系统提示无串口权限,只为当前用户配置读写权限,不将设备权限无差别开放给所有用户。
**检查**:测试程序能够读到五组传感器数据且无串口异常;若值数量或协议不符,停止采集并核对固件与库的版本。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)
[的setup.py](http://%E7%9A%84setup.py)
目标:建立环境磁场基线,再观察轻微接触是否带来可重复变化。
1. 保持皮肤无接触,连续采集约 2 秒并保存原始数据和时间戳。
2. 检查每帧是否包含 5 组温度、Bx、By、Bz 共 20 个字段;确认时间间隔稳定、无连续丢帧。
3. 轻压皮肤一个已标记位置并松开,比较 15 个磁场字段相对基线的变化。
4. 温度字段单独处理;原始磁场读数不是直接的力值。论文报告最高约 400 Hz,实际速度以当前主控、串口和固件实测为准。
**检查**:基线数据和轻压数据均已保存,通道数、时间戳和接触变化可区分;不将磁场变化直接标成牛顿。
[原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)

目标:使用作者模型和输入缩放文件将传感器数据转换为接触估计。
1. 从作者官网获取 `models.zip`,检查压缩包中 `input_scaling.txt`、`models.py`、`test.py` 和权重文件。
2. 按输入缩放文件处理 15 维磁场特征,再依作者测试脚本加载匹配权重;保持模型与数据版本记录一致。
3. 若要报告以牛顿表示的力值,使用可追溯的力标定参考;论文中的 Dobot 和 ATI Nano17 是作者实验配置,不是读取原始磁场的前置必购物品。
4. 更换皮肤后重新采集无接触基线,并用相同位置、方向和负载条件比较漂移。
**检查**:模型输入维度、缩放和权重版本相符;记录测试条件与预测误差。未获得可信力标定参考时,只报告相对变化或位置估计,不写绝对力值。
[作者官网 models.zip](https://reskin.dev/models.zip) · [原论文与署名来源](https://proceedings.mlr.press/v164/bhirangi22a.html) · [原作者完整制作视频YouTubeYouTube](https://www.youtube.com/watch?v=UBCOBzOkMS0) · [原始仓库与文档](https://github.com/raunaqbhirangi/reskin_sensor)
[官网models.zip](http://%E5%AE%98%E7%BD%91models.zip)