把微观世界装进手机
源于耶拿大学与Leibniz-IPHT团队、发表于Nature Communications的开放模块化显微平台。本页整理UC2 v3机械手机显微镜:打印积木、双折叠反射镜与手动调焦,附原版装配图、STL及采购链接。高校教学与工作坊有实际使用记录;历史BOM版本差异明确标注,尚未实物验证。
alan000
Nature Communications 2020
先准备一套模块样件,核对底板、立方体和光学件的配合,再打印整套。
1. 打开[UC2 Configurator](https://uc2configurator.netlify.app/),按上游 mechanical README 选 APP_SIMPLE-Smartphone_Microscope;STL 也可从[固定提交的 CAD/RAW/STL](https://github.com/openUC2/UC2-GIT/tree/afc9de36f27d5a387e6b9ef1d85ae0cf33b4d3d6/CAD/RAW/STL)取得。
2. 按 BOM 点件:8 块底板、7 个立方体功能件(2 镜、Z 轴、样品夹、目镜/手机托板、2 空模块);另备 5 mm 球磁铁、30×30 mm 镜片、RMS 物镜、20×目镜、M3/M5 螺丝和 M3 螺母。
3. 先打印 1 块底板、1 个空立方体和各功能插入件试配。确认插入件可以无强压放入、盖板孔位对齐、底板可拼合后再批量打印;孔位不合先校准打印机,不用螺丝强拉变形。
4. 核对物镜有 RMS 螺纹、目镜外径可进入对应镜筒夹座;任何镜筒不合时停在此处,勿硬拧或压入。
**完成检查**:7 个功能模块、8 块底板、光学件及五金件均能按 BOM 逐项点清,试装件无干涉。BOM 价格页注明为 2020 年估算,采购按当前报价另核。
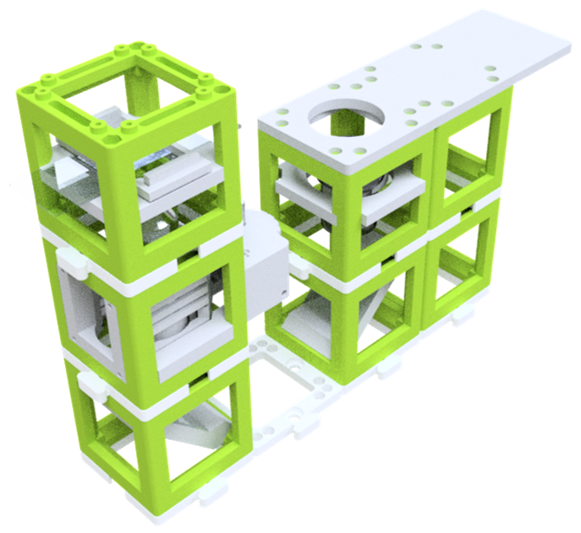机械配置结构示意。openUC2 contributors,UC2-GIT 固定提交 afc9de3;仓库 License.md 标注文档 CC-BY(版本未注明)。
[查看机械版模块清单及装配说明](https://github.com/openUC2/UC2-GIT/blob/afc9de36f27d5a387e6b9ef1d85ae0cf33b4d3d6/APPLICATIONS/APP_SIMPLE-Smartphone_Microscope/mechanical/Readme.md)
每块底板四角各装一颗 5 mm 球磁铁;8 块共 32 颗。
1. 将底板平放在稳固台面,确认四个角孔畅通。
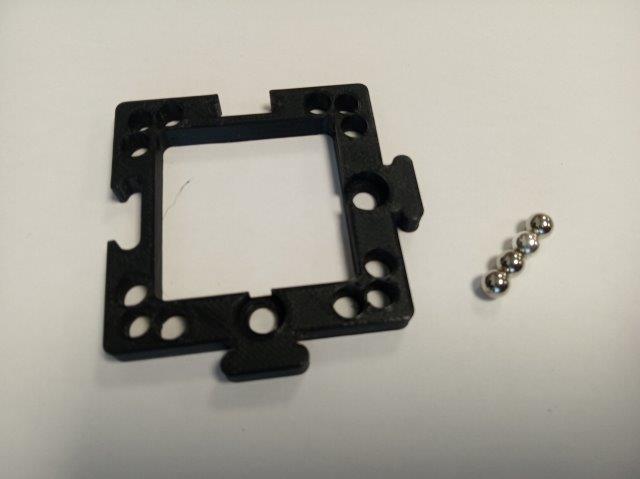每块底板四颗 5 mm 球磁铁的位置。图:openUC2 contributors,CC-BY。
2. 把一颗球磁铁放在角孔上,用钳子垂直、缓慢压入;不要斜压或敲击打印件。
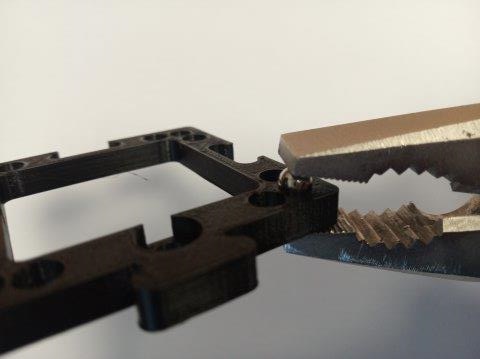垂直用钳压入的动作。图:openUC2 contributors,CC-BY。
3. 逐块重复,直到 8 块底板的四角孔全部装满。磁球远离幼儿,未装入的磁球放回收纳盒。
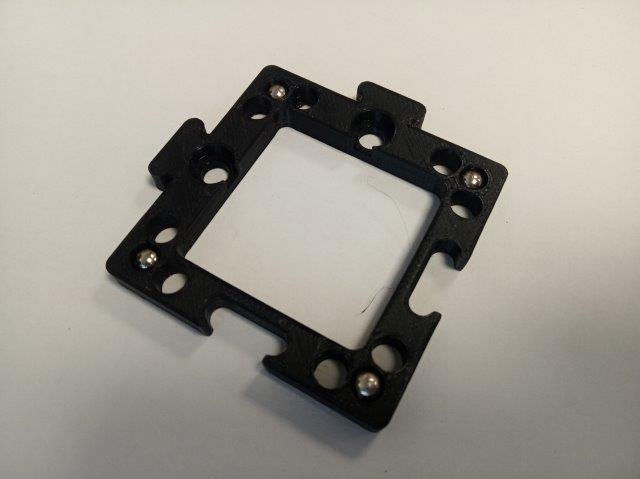四角装满后的底板。图:openUC2 contributors,CC-BY。
4. 将四块底板首尾拼成 4×1 底层,检查连接边完全咬合、板面齐平。
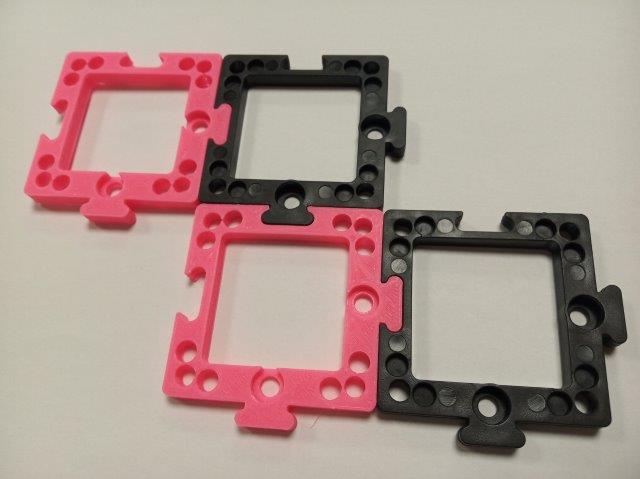底板拼接示例。图:openUC2 contributors,CC-BY。
**完成检查**:每块板四角各有一颗磁球,均坐在孔内且不松脱;4×1 底板平放时不摇晃。
先完成空立方体,再用同样的外壳装镜片、Z 轴、样品夹和目镜插入件。
1. 取立方体主体和盖板;在需要双面连接底板的主体上,按 3DP Cube 指南装入 M3×8 螺丝。
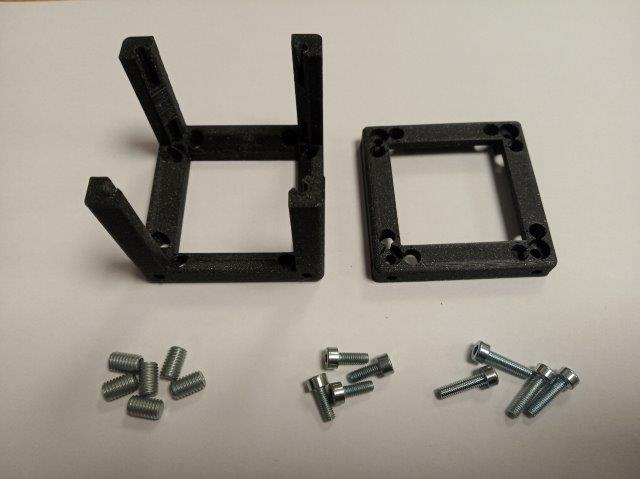3DP 主体、盖板及螺丝零件。图:openUC2 contributors,CC-BY。
2. 按每个模块所需的连接面分散装入 M5×8 定位螺丝;上游经验值为每个接触面 3 颗,彼此分开,不要拧得过深,以免顶住内部光学插入件。
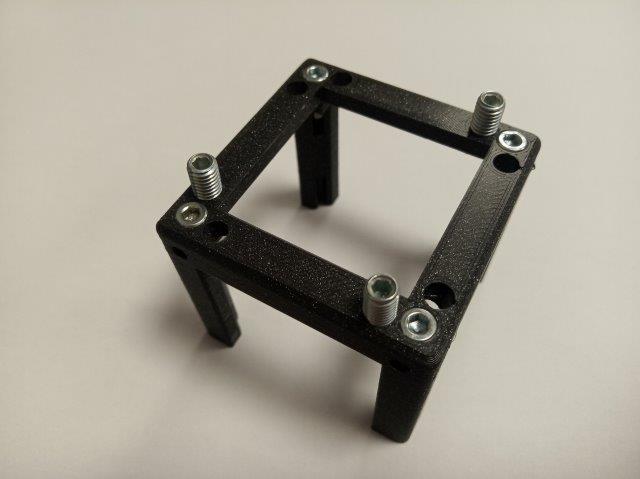M5×8 定位螺丝需分散布置。图:openUC2 contributors,CC-BY。
3. 将对应功能插入件放进主体:保持其开口轴线对准立方体两侧的通光窗口,定位筋贴合主体槽位。
4. 盖上盖板,用 4 颗 M3×12 螺丝均匀锁紧。磁吸连接底板的 M3 螺丝须为可被磁铁吸引的镀锌钢材;不要用不吸磁的不锈钢螺丝替代。
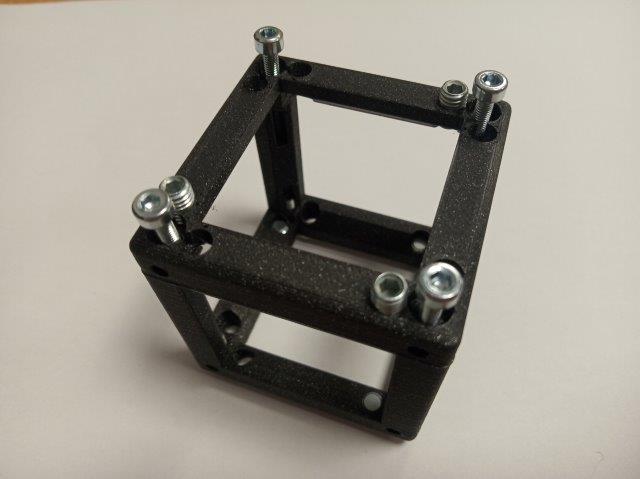功能插入件放入后再合盖。图:openUC2 contributors,CC-BY。
5. 逐个检查镜模块、样品夹模块、目镜模块、Z 轴模块与空模块:盖缝均匀、内部件不夹住、立方体可平稳吸附到底板。
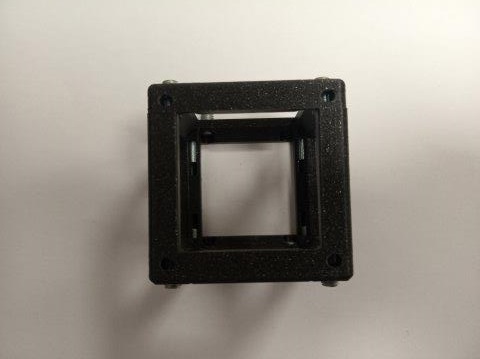闭合后的立方体外壳。图:openUC2 contributors,CC-BY。
**完成检查**:各立方体盖板闭合,M5 定位头没有顶到插入件,M3 磁吸螺丝能与底板磁球吸合。各版本资料对部分 M3 五金总数不同,按已选 3DP 模块页逐模块点件。
[3DP Cube 原始装配步骤](https://github.com/openUC2/UC2-GIT/blob/afc9de36f27d5a387e6b9ef1d85ae0cf33b4d3d6/CAD/ASSEMBLY_CUBE_Base/Readme.md)
齿轮推动柔性杠杆作精调,镜筒在导槽内滑动用于粗调。
1. 把 M3 螺母压入齿轮中心孔;齿轮放入调焦插入件的槽中,转动齿轮使螺纹孔对准贯通孔。
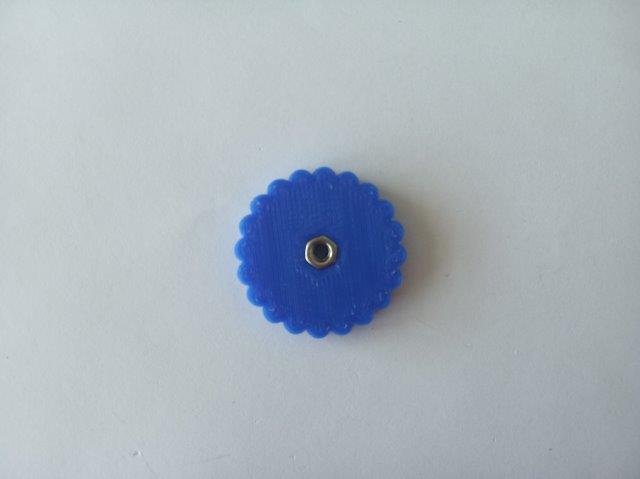齿轮中心装入 M3 螺母。图:openUC2 contributors,CC-BY。
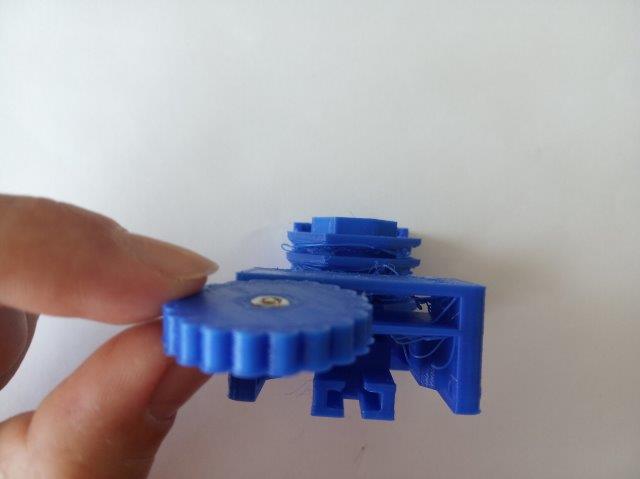齿轮嵌入插入件槽位。图:openUC2 contributors,CC-BY。
2. 轻压插入件顶部使柔性杠杆下移,将 M3×30 螺丝头放进杠杆末端槽,螺杆穿过齿轮和支撑孔;保持螺丝头留在杠杆槽内。
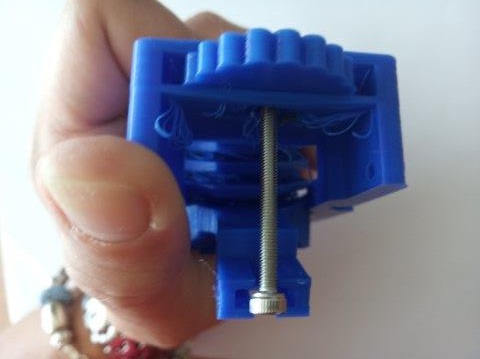保持螺丝头卡在杠杆端部槽内。图:openUC2 contributors,CC-BY。
3. 让螺丝轻推杠杆、略低于插入件表面,先从一侧拧入一颗 M3×8,再从另一侧拧入第二颗;两侧交替、等量锁紧,夹住螺丝头并防止 M3×30 随齿轮转动。不要过紧,以免折断柔性杠杆。
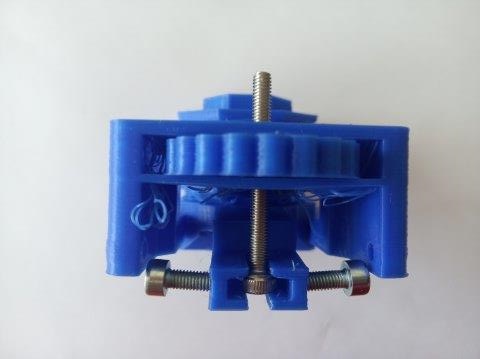从相对两侧均匀夹紧,避免主螺杆转动。图:openUC2 contributors,CC-BY。
4. 将调焦插入件放进立方体主体,按原图使外盖位于插入件侧面,再用 4 颗 M3×12 合盖。
5. 把 RMS 物镜旋入物镜座。将物镜座侧面的 M3×8 限位螺丝头留出约 1 mm 间隙,使其进入插入件导槽并可沿槽滑动;若座体有两个限位孔,按该版物镜座安装两颗以提高稳定性。
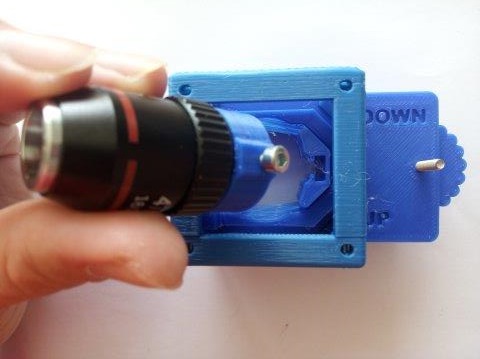物镜座限位头进入导槽后,物镜可沿槽粗调。图:openUC2 contributors,CC-BY。
6. 推拉物镜座,确认它能沿导槽平顺粗调;导槽全长约 35 mm,实际可用行程由座体尺寸决定;转动齿轮,确认柔性机构带动物镜平顺升降。原文给出的细调范围约 ±6 mm。
**完成检查**:齿轮旋转时杠杆随动、无卡死;物镜座可在槽内移动且不会脱出;物镜螺纹匹配且不触碰样片。
[机械 Z 轴原始装配步骤](https://github.com/openUC2/UC2-GIT/blob/afc9de36f27d5a387e6b9ef1d85ae0cf33b4d3d6/CAD/ASSEMBLY_CUBE_Z-STAGE_mechanical/Readme.md)
镜片以 45°折转光轴 90°;本配置的两镜反射面相向,使用普通滑动样品夹。
1. 取两个 30×30 mm 镜片插入件;揭下镜片背面的离型膜,将背胶面贴在插入件的斜面槽上,反射面朝外。若手中的镜片不是自粘款,先确认兼容的固定方式;不要让胶层或手指碰到反射面。
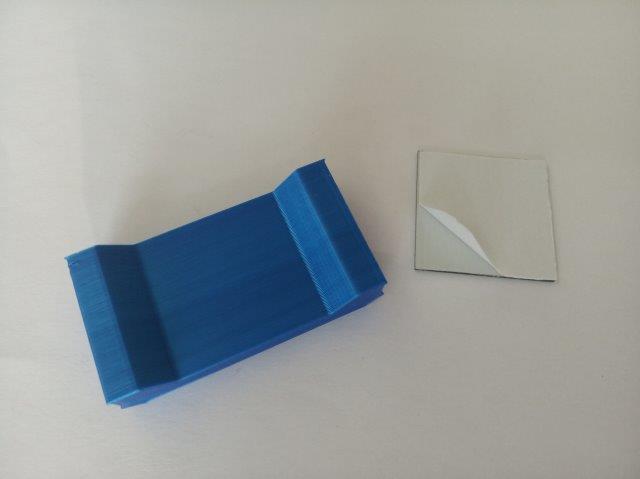镜片自粘面揭膜。图:openUC2 contributors,CC-BY。
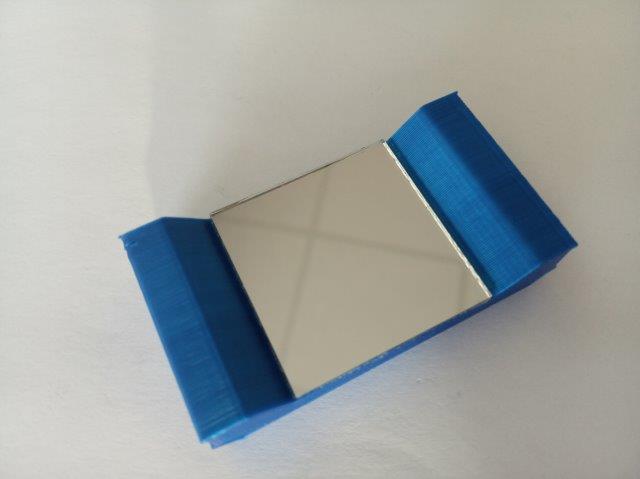镜片贴合 45°插入件。图:openUC2 contributors,CC-BY。
2. 将镜片插入件分别装进两个立方体。依本路线的底层布局选择镜面相向的朝向;对照原图中左右镜块,确认从一侧镜块的反射方向能转向另一只镜块,而不是朝立方体开口外侧。
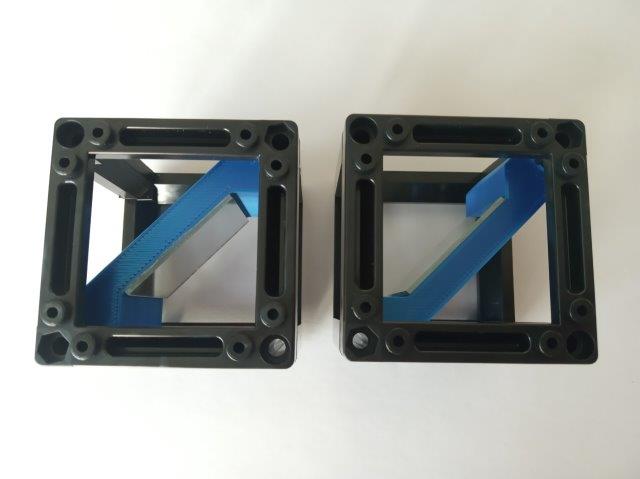镜片方向选项之一;最终以两镜反射面相向为准。图:openUC2 contributors,CC-BY。
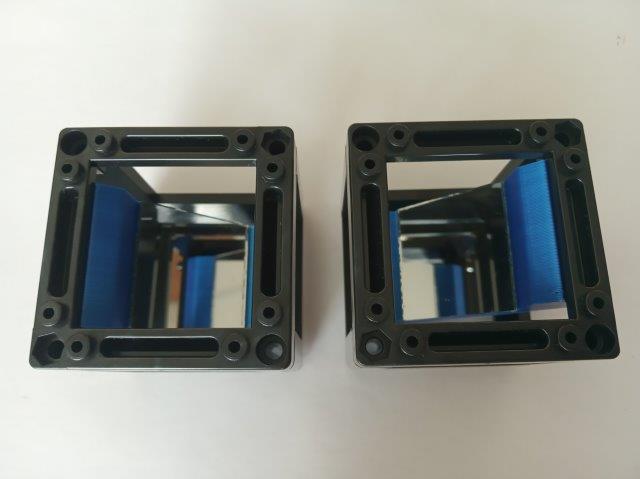对比另一方向;本路线按两镜相向选配。图:openUC2 contributors,CC-BY。
3. 把样品夹主体和压夹放在一起;将透明玻片或透明样片滑入压夹,夹住边缘但不要压碎玻片。普通样品夹可在立方体内沿 X/Y 方向滑动,保留滑动行程。
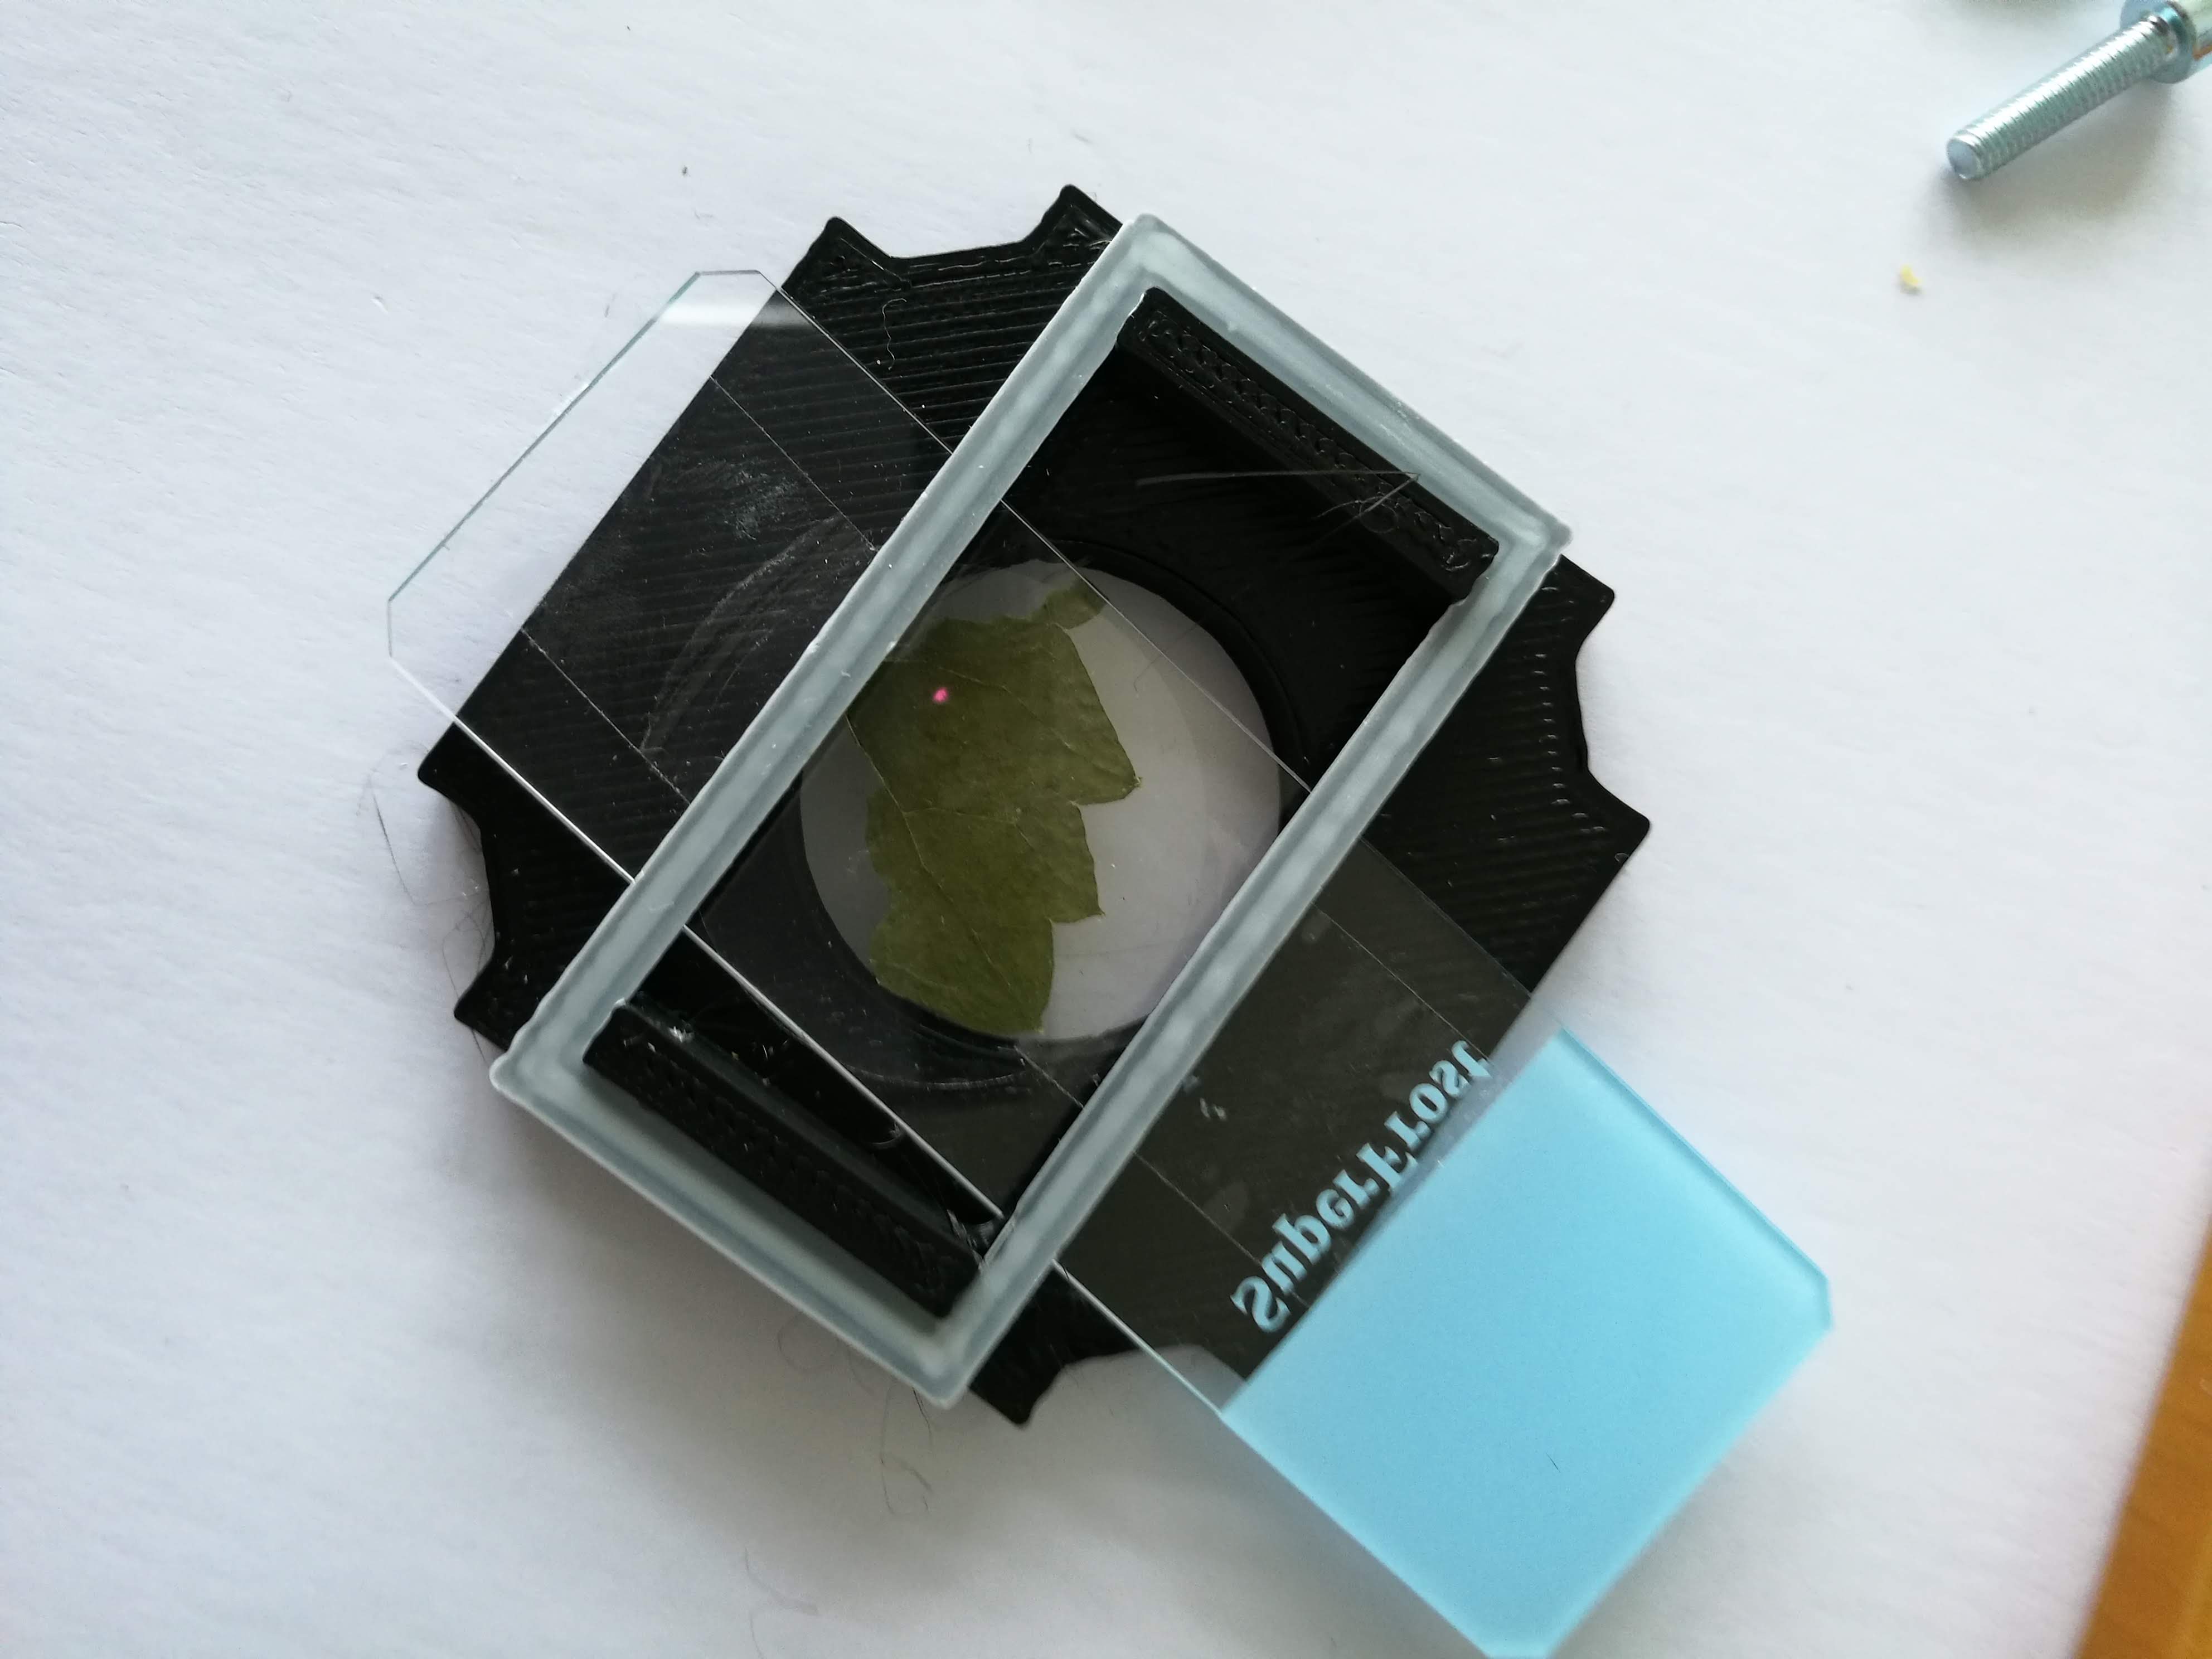普通滑动夹固定透明样片。图:openUC2 contributors,CC-BY。
4. 把样品夹插入件装入立方体并合盖;从相邻窗口观察,样片应位于通光口中央、可手动横向移动。
**完成检查**:两镜固定在 45°插入件中且朝向相对;镜面无指纹;样品夹能夹稳薄片并可在模块内平顺滑移。
[45°镜模块说明](https://github.com/openUC2/UC2-GIT/blob/afc9de36f27d5a387e6b9ef1d85ae0cf33b4d3d6/CAD/ASSEMBLY_CUBE_Mirror_45/Readme.md) · [普通样品夹说明](https://github.com/openUC2/UC2-GIT/blob/afc9de36f27d5a387e6b9ef1d85ae0cf33b4d3d6/CAD/ASSEMBLY_CUBE_Sample_Holder/Readme.md)
让目镜光轴沿立方体带定位销的两侧贯通,再将手机托板跨接目镜模块与支撑模块。
1. 将 20×目镜插入对应圆形镜筒夹座,镜筒肩部贴靠夹座台阶;避免触摸两端镜片。
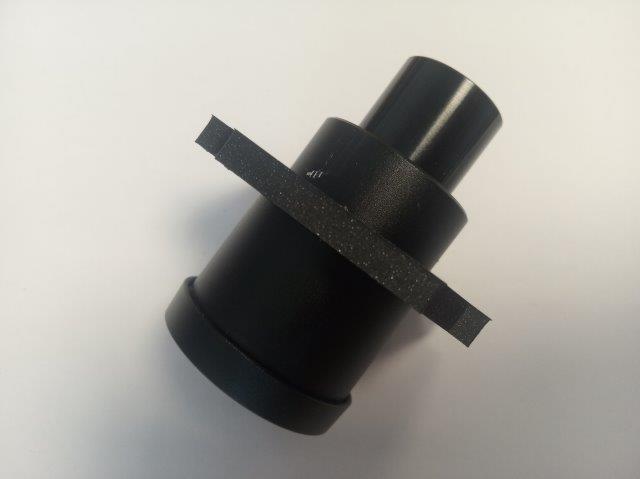目镜插入夹座。图:openUC2 contributors,CC-BY。
2. 把目镜插入件放入立方体,确认目镜从带定位销的两面贯通,眼端朝向上方手机托板位置;盖好外壳。
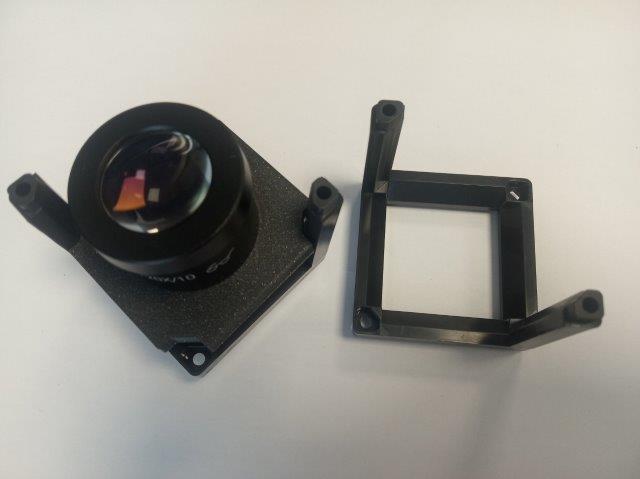确认目镜轴线贯通立方体两侧。图:openUC2 contributors,CC-BY。
3. 将手机托板的定位孔扣到目镜立方体和支撑立方体的定位销上,长板横跨两个支点。孔位需完整落到底,不让板端悬空。
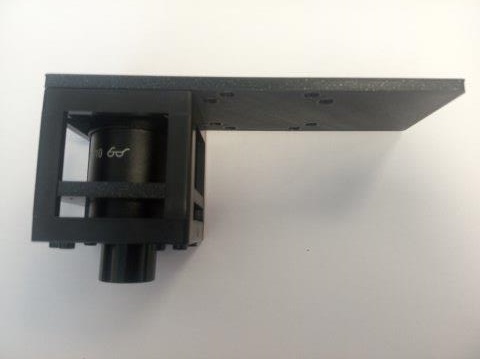托板由目镜模块和支撑模块共同承托。图:openUC2 contributors,CC-BY。
4. 将手机镜头对准目镜眼端上方的圆孔,先不锁死位置;确认托板不会倾斜、手机重心在支点范围内。
**完成检查**:目镜轴线穿过两侧窗口,手机托板牢靠搭在两个支点,手机镜头能覆盖目镜出口孔。
[目镜和手机托板原始装配说明](https://github.com/openUC2/UC2-GIT/blob/afc9de36f27d5a387e6b9ef1d85ae0cf33b4d3d6/CAD/ASSEMBLY_CUBE_Eyepiece/Readme.md)
把底板横向排成四格,从左到右编号 1—4。整机的三根立柱分别在第 1、3、4 格,第 2 格只保留底板和通光空间。
1. 在第 1 和第 3 格各放一个镜模块。两块镜片的反射面朝向彼此,同时朝上:光从第 1 格上方进入,经第一镜向右传播,再由第 3 格镜片转向上方。第 2 格保持空着。
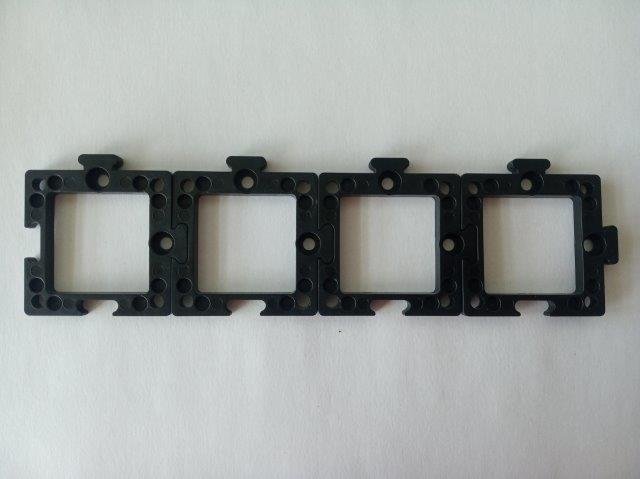4×1 底板起始排布。图:openUC2 contributors,CC-BY。
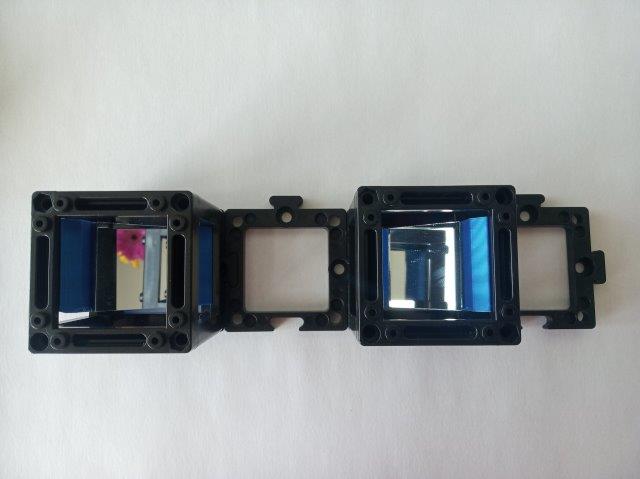两镜相向的底层位置。图:openUC2 contributors,CC-BY。
2. 第 4 格放一个空立方体作底层支撑。此时底层从左到右为:镜模块、空位、镜模块、空支撑模块。
3. 在第 1、3、4 格的立方体顶面各放一块磁吸底板,确认吸合平整。第二层分别放机械 Z 轴、目镜、另一个空支撑模块。Z 轴物镜朝上,目镜眼端也朝上。
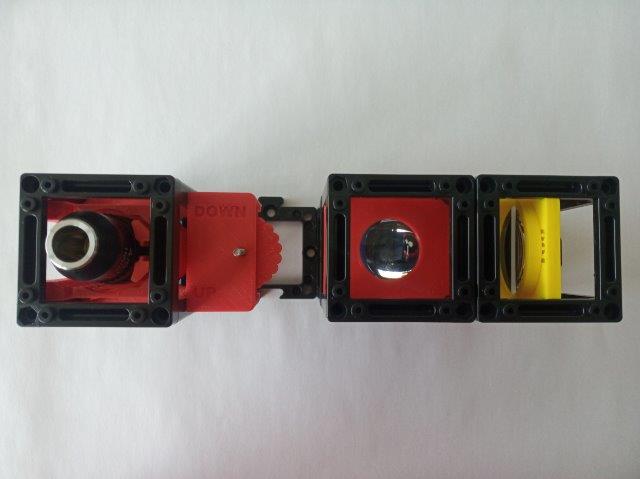上层功能模块位置示例。图:openUC2 contributors,CC-BY。
4. 在 Z 轴顶部放最后一块底板,再放样品夹模块。样品玻片在物镜上方,调焦时从侧面观察两者间隙,防止镜头顶到玻片。
5. 将手机托板跨接第 3 格的目镜模块和第 4 格的空支撑模块,托板圆孔对准目镜。先轻推检查底板和托板是否坐稳,再放手机。
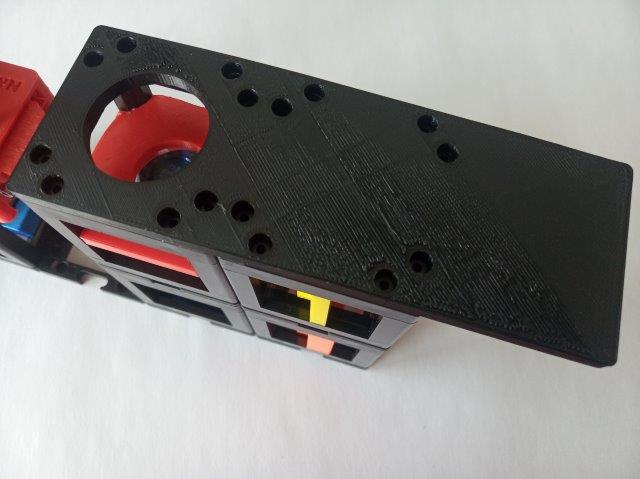手机托板扣在目镜模块与支点上。图:openUC2 contributors,CC-BY。
6. 逐列点件:左柱 3 个(镜、Z 轴、样品夹),目镜柱 2 个(镜、目镜),右侧支撑柱 2 个(空、空),共 7 个立方体;底层 4 块、第二层下方 3 块、样品夹下方 1 块,共 8 块底板。
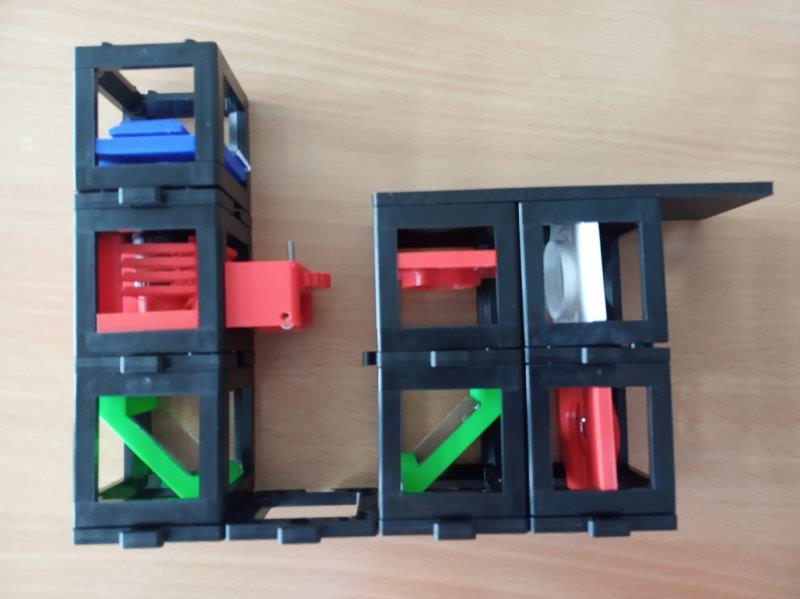原作者机械版整机侧视图,用于核对层位和支撑方向。图:openUC2 contributors,CC-BY。
完成检查:三柱排列为 3/空位/2/2 个立方体;样品—物镜—两镜—目镜的光路连通,手机托板由两个模块承托。
[查看原作者逐层排布文字](https://github.com/openUC2/UC2-GIT/blob/afc9de36f27d5a387e6b9ef1d85ae0cf33b4d3d6/APPLICATIONS/APP_SIMPLE-Smartphone_Microscope/mechanical/Readme.md)
用透明、已知结构的样片验证光路,例如已制好的植物组织玻片或显微镜刻度片;照明由外部均匀白光提供,装置本身不含电子照明。
1. 把物镜座沿 Z 轴粗调槽移动,使物镜环与镜筒接触的参考平面距目镜下方反射镜约 160 mm;这是原作者给出的整机摆位参考,不是物镜工作距离或手机到目镜的间隙。
2. 把透明样片夹在样品夹中,样品面朝向物镜;用外部白光照亮样片,先从目镜观察,再沿模块滑槽移动样品夹,直到出现样品轮廓。
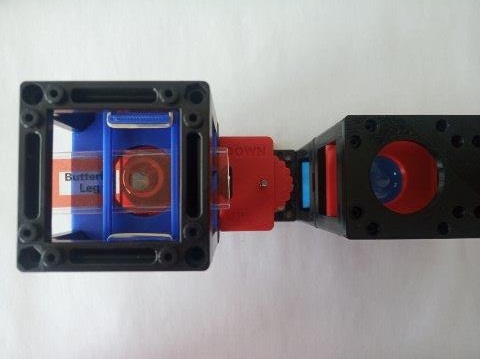样片置于物镜上方的示意。图:openUC2 contributors,CC-BY。
3. 缓慢转动齿轮作 Z 轴细调;观察细节从模糊变清晰后,轻轻反向再调回清晰位置,确认焦点可再次找回,避免物镜碰到玻片。
4. 将手机摄像头对准目镜出口孔,打开相机预览;若圆形视场不完整,取下手机壳让镜头更靠近目镜,或在托板支点处加薄垫让镜头稍远。微调到圆形视场完整、无明显偏心。
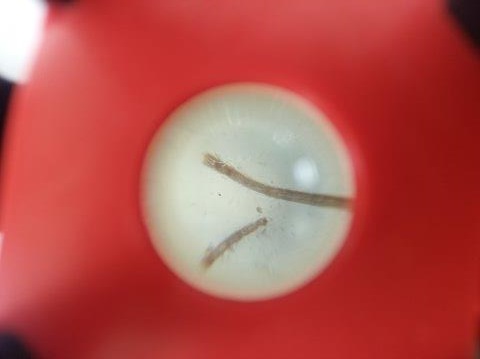原作者展示的手机观察视野。图:openUC2 contributors,CC-BY。
5. 拍摄并保存图像;记录手机型号、物镜/目镜型号、样片、照明方式及粗调/细调位置。需要量尺寸时,用已知刻度片另行标定像素尺寸。
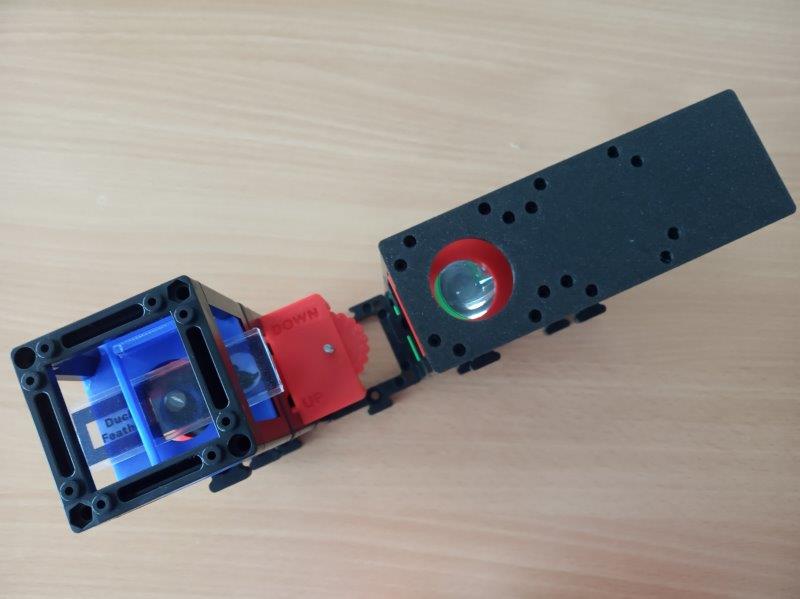机械版手机托板与目镜位置。图:openUC2 contributors,CC-BY。
**完成检查**:预览中能看到样片结构,转动 Z 轴可从虚焦调到清晰,松开手后结构位置稳定;重新转离焦再调回,可重复找到清晰焦面。
原页面另保留[作者演示视频](https://www.youtube.com/watch?v=q3-XW8Bfuww);其展示的是 miniBOX 变体,只作观察/对焦参考,本教程装配以机械版图文为准。