让手指顺应物体
耶鲁GRAB Lab的Model O三指机械手:3D打印、柔性关节和4台舵机,已有Bristol独立实体衍生研究。含11章原版图解、按XM430版本拆分的BOM、采购链接和控制代码;硬件CC BY-NC3.0,软件MIT。
alan000
IEEE Robotics & Automation Magazine 2017
目标:把电机、柔性关节、扭簧和模具分清,再按本配置统计用量。
1. 确认版本为 Model O v2.0、4 台 XM430-W350-R、PF 柔性远端关节、扭簧、薄壁模具和 blank 底板;可选掌垫按本次是否制作单独列项。
2. 对照每一页 BOM 分别清点打印件、金属件、树脂和控制供电件;三根手指各需一套薄壁模件。
3. 原综合表列 17 个嵌件,而本路线逐页合计为 11;4-40 螺钉总表列 4 颗但装配步骤只指明 3 颗。把差额列入待确认,不预先采购/安装用途不明件。
4. PF/PP 和拉簧/扭簧条目分属不同路线,本页只按 PF、扭簧路线采购。
**检查**:电机数为 4,三指 PF/扭簧路线清单完整;嵌件和 4-40 螺钉差额已查清或暂停对应装配。
[原版完整图解与参数](https://www.eng.yale.edu/grablab/openhand/model%20o/Fabrication%20-%20Model%20O%202.0.pdf)[R.R.Ma](http://R.R.Ma)
目标:按 v2.0 文件名制作掌板、三指零件、扭簧端件和配套模具。
1. 从 XM430 文件组准备 a1、a2、a3、a4_blank;b1×3、b2×1、b3×2;c1×3、左右 c2 各 1;掌垫底模各 1;finger_pf_torsion×3。
2. 不要同时打印另一套多片模具或把不同版本零件混入本次装配。
3. 先打印轴销和电机支架配合试件,检查孔径和电机外壳配合;不因单个试件偏紧而统一放大全部孔。
4. 依原版方向打印薄壁模和指身,逐个标注零件名与左右侧。
**检查**:全部零件按版本、左右和数量分盒,销轴与电机试配可顺畅装入,薄壁模无破损。
[原版完整图解与参数](https://github.com/grablab/openhand-hardware/tree/b10197dcd79e7bcfa92c6d5a0bfa479e6a789fba/model%20o/XM430)[R.R.Ma](http://R.R.Ma)

目标:按树脂配比制作三根 PF 柔性关节,避免漏料和未固化脱模。
1. 先用金属封模胶带封住薄壁模开口,检查接缝和浇口没有漏点。
2. 按原版材料路线使用 PMC-780 2:1 制作柔性关节、VytaFlex 30 1:1 制作指腹;先确认所购产品的具体版本、计量基准和 SDS。
3. 使用至少 0.1 g 分辨率的秤,分别称量并记录每种材料的质量;按产品说明混合、脱泡并沿模具边缘缓慢灌注。
4. 按产品规定温湿度和完全固化时间放置;PMC 干/湿版本和净用量未写明时,先向供应方核定,不凭外观判断固化完成。
5. 按 SDS 使用适当手套、护目和通风条件;未固化树脂避免接触皮肤。
**检查**:模具无渗漏,三件柔性关节和指腹完全固化且形状完整;材料批次、配比和固化条件均有记录。
[原版完整图解与参数](https://www.eng.yale.edu/grablab/openhand/OpenHand%20Finger%20Guide.pdf)[R.R.Ma](http://R.R.Ma)

目标:清理模具和浇口后加工销孔、嵌件孔与腱绳通道。
1. 树脂完全固化后,只切除牺牲模壁和浇口,切割时固定工件并佩戴护目镜,避开柔性聚氨酯关节。
2. 按图使用 0.1240/0.2490 英寸铰刀处理压配孔;需要转动的 1/4 英寸关节孔按 0.2510 英寸间隙尺寸加工。
3. 每根手指压入两根 Ø1/8×5/8 英寸导向销,再装 4-40 嵌件和指端锚定螺钉。
4. 沿图示腱绳路线往返检查,确认不刮擦孔边、模壁残片或嵌件;发现毛刺先清理再穿线。
**检查**:三根手指销轴牢固、关节孔可转动、嵌件无松动;腱绳通道无毛刺且不会磨线。
[原版完整图解与参数](https://www.eng.yale.edu/grablab/openhand/OpenHand%20Finger%20Guide.pdf)[R.R.Ma](http://R.R.Ma)

目标:逐指定位扭簧两端,让手指能顺畅弯曲并自行回位。
1. 每个 c1 指基安装一根 Ø1/8×1-1/4 英寸导向销和两根 Ø1/4×1-1/4 英寸轴销。
2. 将扭簧一端放在指基支承面,另一端落入指身定位孔,使轴销穿过簧圈。
3. 按图用切割片修剪弹簧端部;夹稳弹簧并佩戴护目镜,控制切割方向,避免端头弹出。
4. 逐指缓慢弯曲和释放,确认弹簧不脱槽、无刮碰且能回到自然位置,再接入腱绳。
**检查**:三指弹簧端点均在定位处,轴销穿过簧圈,手指弯曲无卡滞并可回位。
[原版完整图解与参数](https://www.eng.yale.edu/grablab/openhand/OpenHand%20Finger%20Guide.pdf)[R.R.Ma](http://R.R.Ma)

目标:先单台设址和验证方向,再安装对应驱动轮、齿轮和腱绳。
1. 用 U2D2 和四针 RS-485 供电 Hub 连接一台电机,使用独立 12 V 电源供电;U2D2 的 USB 不给电机供电。
2. 分别设置四个唯一 ID 并记录角色:三指展指齿轮、右侧正向、左侧反向和拇指电机;按控制配置核对方向与型号。
3. 在三台电机上各装 b1 驱动轮,用两颗 M2×5 固定,并各预留约 30 cm 腱绳;第四台在 a2 中安装 b2 齿轮,用两颗 M2×3 固定。
4. 连接腱绳前用控制器确认角色 ID 与零位方向,避免齿轮带载突然转动。
**检查**:四台电机 ID 唯一并对应角色表,电源独立于 U2D2;齿轮固定牢靠,腱绳长度已标记。
[原版完整图解与参数](https://github.com/grablab/openhand_node/tree/a7feecf042073dfcb315e5c5d738798a1e508bd4/README.md)[R.R.Ma](http://R.R.Ma)

目标:制作可选掌垫,并将嵌件安装到掌板和左右指基的对应孔位。
1. 若本次制作掌垫,在 d3 底座热熔两枚嵌件,试装模具并封好分模线。
2. 按 VytaFlex 30 1:1 配比称量、混合并灌注;按实际产品要求完全固化后再脱模。
3. 在 a1 与左右 c2 指基共安装 6 个嵌件;左右件是镜像,先按文件名核对再放入模具。
4. 手册部分页写 c1_left/right,但 XM430 文件名与后续页使用 c2_left/right;按 XM430 文件名和第 11 页结构确认左右件,未确认时不浇注。
**检查**:掌垫脱模完整,a1/左右 c2 中六个嵌件数量和朝向正确,左右件未互换。
[原版完整图解与参数](https://www.eng.yale.edu/grablab/openhand/model%20o/Fabrication%20-%20Model%20O%202.0.pdf)[R.R.Ma](http://R.R.Ma)

目标:把掌板、掌垫和指根齿轮按堆叠顺序固定,避免遮孔返工。
1. 先将 4 颗 8-32×3/4 英寸沉头螺栓放入 a1 指定孔,再用 2 颗 4-40×1/2 英寸螺钉固定掌垫。
2. 翻面安装左右齿轮指基与两件 b3;端部止挡对齐 a1 外轨边界,嵌件连线平行掌板短轴。
3. 再次确认齿轮电机位于规定零位,再合上 a1/a2;板面贴合后用 4 根支撑柱固定。
4. 紧固前确认线束和掌垫未夹在板面之间,不通过强拧螺钉拉平错位零件。
**检查**:掌垫未遮挡沉头孔,左右齿轮止挡齐平,嵌件连线方向正确,a1/a2 平整贴合。
[原版完整图解与参数](https://www.eng.yale.edu/grablab/openhand/model%20o/Fabrication%20-%20Model%20O%202.0.pdf)[R.R.Ma](http://R.R.Ma)

目标:将电机置于 a2,穿出各自腱绳并合上底板。
1. 把三台带腱绳轮的电机放入 a2,驱动轮朝远离 a2 的一侧,腱绳从指定通道穿出。
2. 按角色表标记反向运行的电机 ID;v1 实物照片只参考绕线方式,不据其外观更换 v2 零件。
3. 用四针电机线逐台级联并对照方向检查,整理线束避免进入板件夹缝。
4. 安装 a3 与 a4_blank,用剩余 4 颗 8-32 螺栓固定;未知用途的多余 4-40 螺钉先保留并标记。
**检查**:三台电机位置、齿轮朝向和腱绳出口正确,线束不夹线;底板贴合,四颗 8-32 螺栓已固定。
[原版完整图解与参数](https://www.eng.yale.edu/grablab/openhand/model%20o/Fabrication%20-%20Model%20O%202.0.pdf)[R.R.Ma](http://R.R.Ma)

目标:固定三指后分别校准腱绳长度和驱动轮零位。
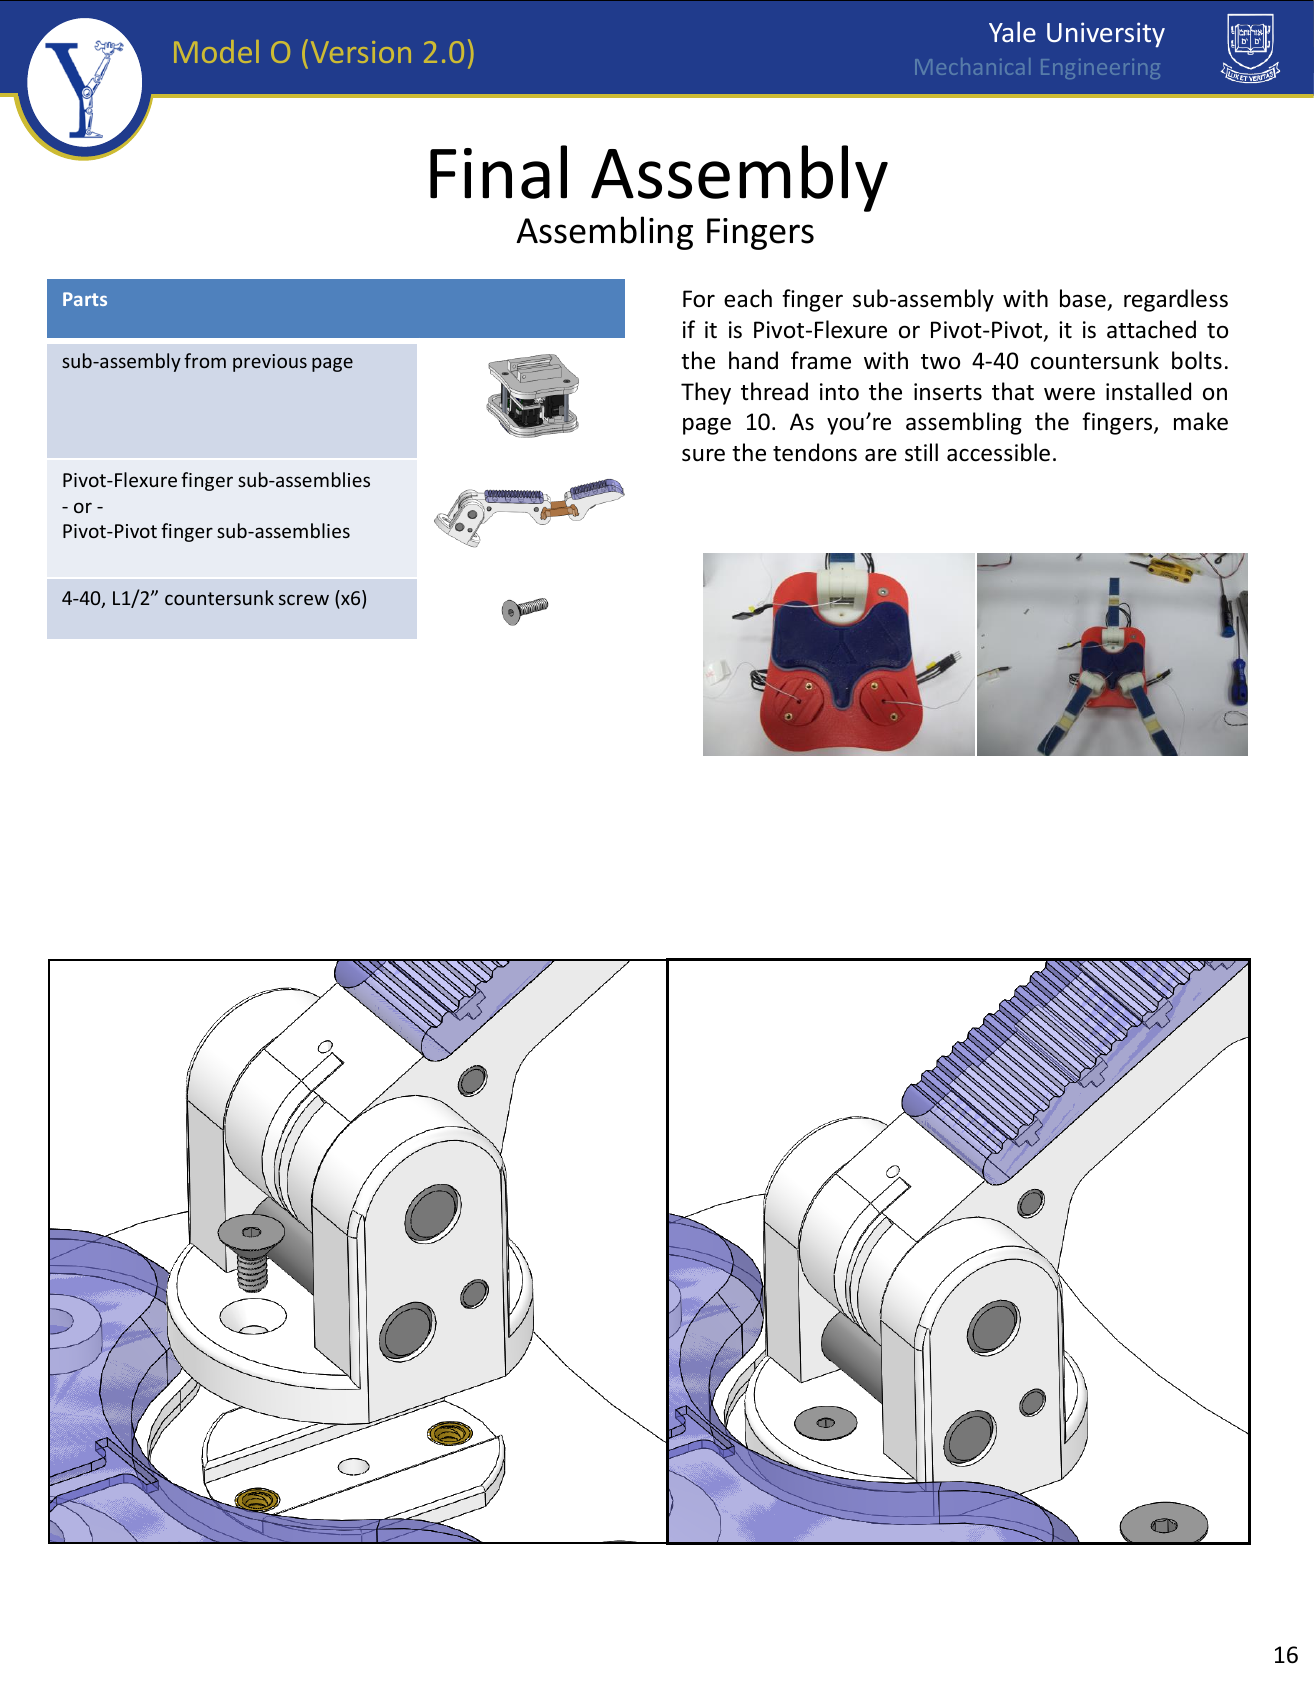
1. 每根手指用两颗 4-40×1/2 英寸螺钉固定到掌板预埋嵌件,共用 6 颗。
2. 保持腱绳可自由调整,按导向销路线穿到指端锚定螺钉,确认绳线不交叉、不磨边。
3. 逐指执行:将驱动归零、松开驱动轮使其能转动、收紧到腱绳刚好绷直,再锁紧驱动轮。
4. 不把手指预先拉弯;完成后用低力、小行程动作检查每个关节、指端锚点和绳路。卡滞或异常响声时断电检查。
**检查**:三指在松弛与轻微张紧之间均能活动,腱绳无磨擦或交叉,零位时手指未被预拉弯。
[原版完整图解与参数](https://www.eng.yale.edu/grablab/openhand/model%20o/Fabrication%20-%20Model%20O%202.0.pdf)[R.R.Ma](http://R.R.Ma)
目标:确认 XM430 协议和四角色 ID 后做小幅控制测试,不验证极限抓力。
1. 在控制程序中选择 XM 系列舵机与 Protocol 2,按角色表建立 Model O 三指控制实例;不要把 RX 示例直接用作 XM 配置。
2. 逐台以低力、小幅命令检查方向和停止/释放响应;异常方向、过热或齿轮卡滞时立即断电。
3. 确认方向后再做渐进闭合测试;只观察欠驱动顺应动作,不施加未设定的抓取负载。
4. 记录四台 ID、供电、电流限制、软件/固件版本、腱绳张紧状态和故障日志;保存实际手部动作视频。
**检查**:四电机角色和方向与配置表一致,低力闭合及释放可控;未通过小幅检查的电机保持断电待排查。
[原版完整图解与参数](https://github.com/grablab/openhand_node/tree/a7feecf042073dfcb315e5c5d738798a1e508bd4/README.md)[R.R.Ma](http://R.R.Ma)
