桌面上的微观实验室
PLOS Biology论文中的模块化开放仪器:树莓派相机、Arduino和3D打印结构,按需组合显微成像、荧光照明和温控。整理v1.0.0论文版BOM、原采购地址、逐页装配图与外部实际使用反馈,并保留原论文成像视频。
alan000
PLOS Biology 2017
目的:按论文关联版本 v1.0.0、v29_paper 结构与直插 PCB 制作;基础成像、照明、荧光、温控和调焦模块按需求分别选择。
1. 下载并归档 v1.0.0 对应的机械文件、PCB 与 27 页修订手册;不要混用 master 中的 SMD 板、v2 结构或不同元件值。
2. 清点打印件与外围耗材。微 SD 卡、部分长螺钉、绝缘/胶材和打印耗材需单独补齐;滤片表中的 0.001 是从整卷裁取的用量,不是可采购的卷数。
3. 打印整套零件前先按 CAD 核对相机座、可选模块和紧固件;当前资料未列全打印件和选配件数量,按件核对后再下单。
**检查**:版本、模块选择和实际待购项均已列清;v30 尚未打印验证,不用作本路线。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:按 v1.0.0 手册配置其时代所用的 Raspbian、旧版 PiCamera 与串口环境;此软件栈需匹配旧版 Raspberry Pi 相机接口。
1. 断电后插入 CSI 排线,触点朝向按相机座与树莓派接口标记对齐,再压下接口锁扣。
2. 启动系统后按该发行版的相机命令/工具检查预览,确认画面出现且方向正确。该旧版方法不能直接推定兼容 Pi 5 或最新系统。
**检查**:相机可被旧版系统识别并显示实时画面;若系统没有 legacy PiCamera 接口,停在此处,先匹配项目版本的系统。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:安装与 v1.0.0 配套的 Arduino 环境、NeoPixel/LED Backpack 库,以及项目提供的 Arduino sketch 和 Python GUI。
1. 将 Arduino sketch 烧录到控制板;用设备管理器/串口列表确认实际端口,再在 GUI 中选择相同端口。
2. 启动 GUI,先观察连接状态和基本控制响应;预制 SD 镜像是历史替代路线,使用前核实镜像来源与可用性,不沿用公开默认密码。
**检查**:Arduino 能完成烧录,GUI 连接到对应串口并显示可操作界面。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)
目的:按 BOM 与 v1.0.0 PCB 位号焊接,先小元件、后连接器;逐项核对电阻、电容、二极管和晶体管方向。
1. 安装 Arduino 排母时先插入 Arduino 对位,点焊两端定位,再拔出板子完成其余焊点,避免热量传到 Arduino。
2. 检查 L298N 的封装和引脚编号时对照对应 Multiwatt15 封装图,不能用手册概述的脚数替代封装资料。
**检查**:位号/极性与 PCB 标记一致,排母无歪斜,焊点无明显桥连。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:按 PCB 丝印和原理图安装 Raspberry Pi 供电电路;首次测量时先不连接 Raspberry Pi。
1. 检查供电输出电压和极性;USB 电源线的线色只作提示,用万用表确认实际导通关系。
2. 确认无短路、焊桥和松动后再接 Raspberry Pi;Arduino USB 接口按原图方向连接。
**检查**:空载输出与极性正确,连接 Raspberry Pi 后无异常发热或掉电。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:断电后按 PCB 标记连接 LED 环与 LED 矩阵的正极、GND 和信号线;逐根核对端子标记。
1. 温控模块按原图连接 L298N、功率电阻和 AD22100 温度传感器;AD22100 是有源模拟传感器。
2. 每完成一个模块先目视核线,再单独通电观察灯环/矩阵响应;LED 亮度测试时避免直视高亮光源。
**检查**:各模块供电、地线、信号端与图纸对应;单模块测试能产生预期灯光响应。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:使用 v29_paper STL 选择所需结构打印;先试印滑动配合件,再批量打印。手册建议约 15–25% 填充,整套打印约 30 小时,实际随设备变化。
1. 确认打印床尺寸可容纳最长 223.5 mm 零件;200×200 mm 床面需斜放该长件。
2. 按所用相机型号选择相机座;电动调焦另需舵机座和两只齿轮。装上相机后检查镜头与光路中心。
**检查**:打印件无影响滑动/装配的翘曲,长件未超出打印空间,相机座与相机型号匹配。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:选配温控时按手册将 40×40 mm Peltier 片与热端散热器配合安装,并使用导热膏改善接触。手册中的 4×4 mm 为尺寸笔误,不按该值采购。
1. 按原图在四角使用胶固定,等待胶固化;同时装配散热器与风扇,避免热量积聚。
2. 通电前检查 Peltier 极性、散热器固定和风扇转动空间。
**检查**:Peltier 尺寸为 40×40 mm,冷热端散热路径完整,风扇无阻挡。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)
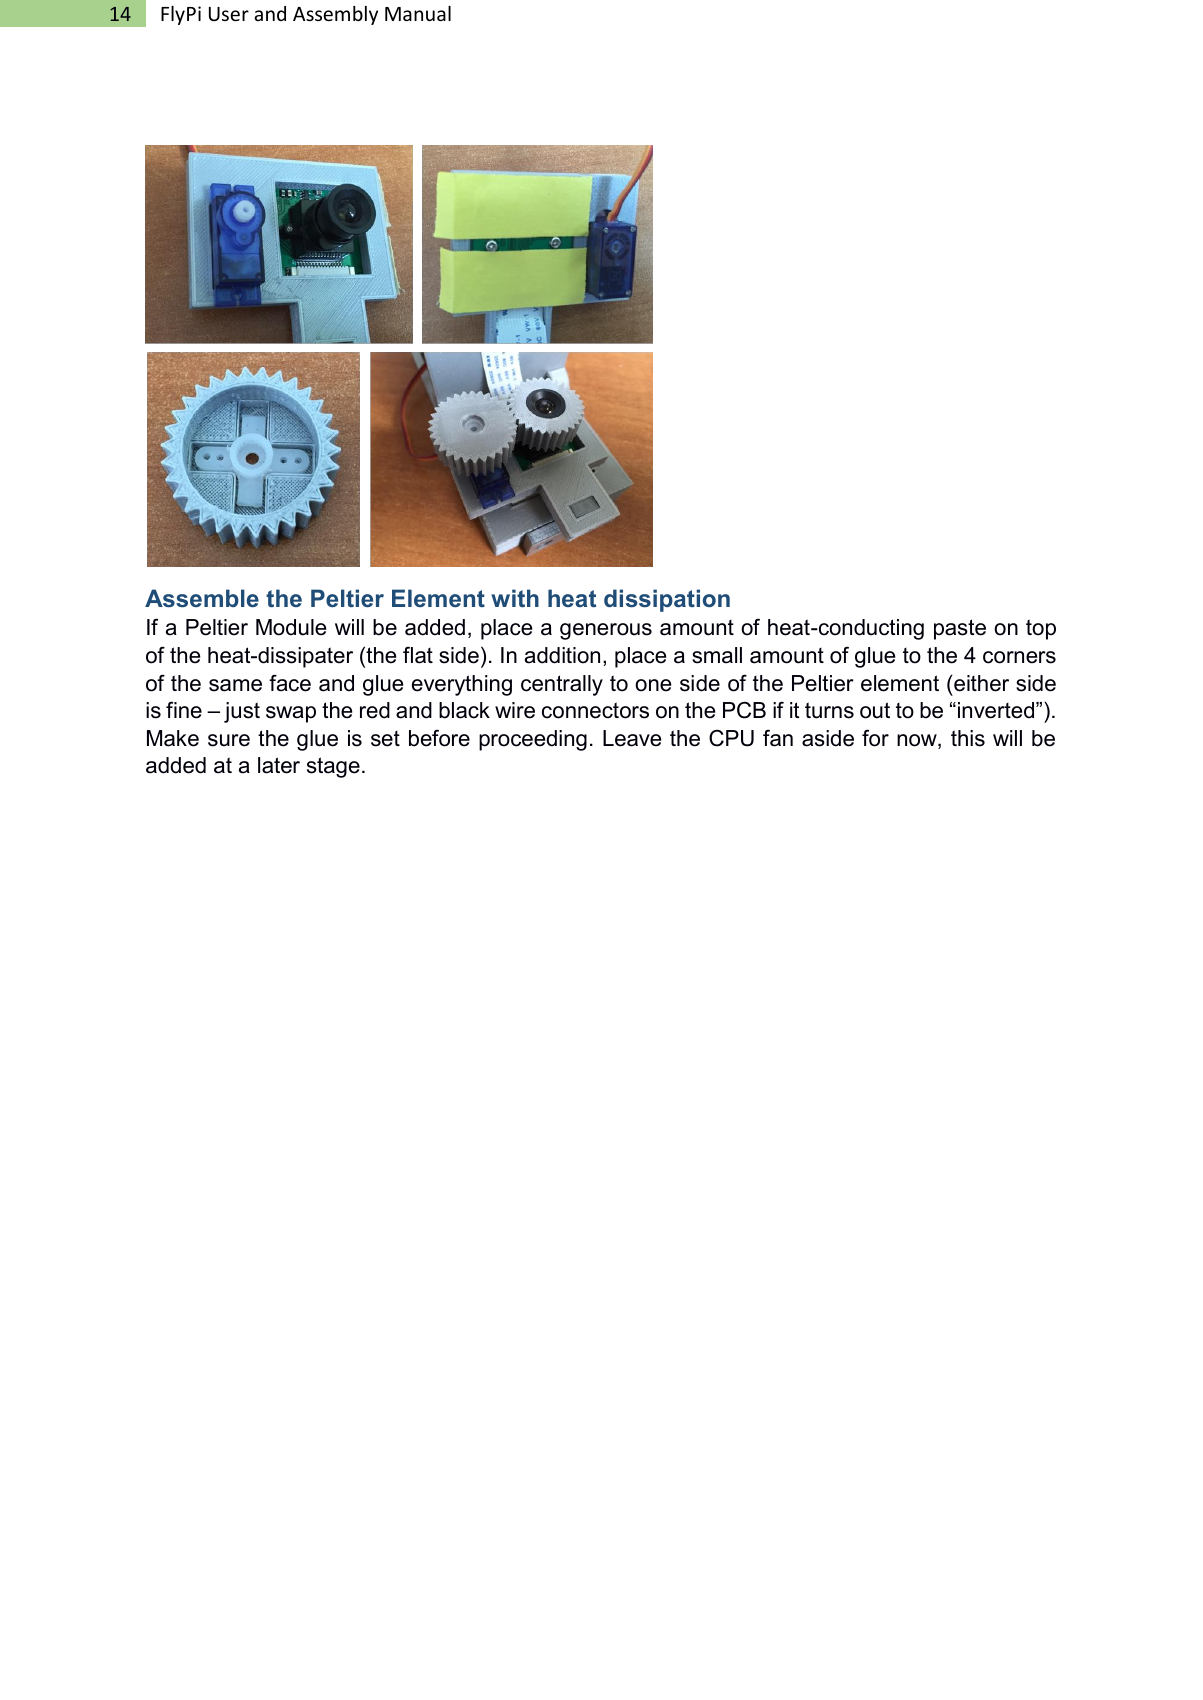
目的:将背板平放并对齐 Raspberry Pi 安装孔,先松装上方两颗 M3 螺丝。
1. 安装 PCB 支架,再装下方约 30 mm 长螺钉;支架不能压住 Raspberry Pi 元件。
2. 手册提示旧支架可能偏窄,装配前与 v29_paper CAD 核对孔位和支架边缘。
**检查**:板卡固定无翘起,支架不接触/压迫 Pi 元件,螺丝长度与实际层叠相符。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:装入底座、背板和相机。温控配置使用三短一长夹片,长夹片用于固定温度探头。
1. 将温度探头放在样品表面接触位置,LED 指示灯对准对应孔位;检查所有引脚绝缘。
2. 夹片螺钉长度在手册中写作“3\*x mm”且未填完整;装配前依据同版 CAD 与实际叠层确认,无法确认时先不要锁紧该夹片。
**检查**:相机、底座与背板对齐;探头能接触样品位置,导线/引脚不短接,螺钉未压到板卡。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:将 LED 环装入支架,从颈部孔位引出导线并按图连接。
1. 需要 LED 矩阵时按其安装图接入对应位置。
2. 将白色漫射材料固定在 LED 前方并留出间距,避免贴近发热元件;双层漫射片间隔几毫米为可选改善。
**检查**:导线不夹在框架间,灯光覆盖视野且漫射片不接触发热部件。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:先焊接荧光 LED 引线,再装准直器和散热器;使用原 BOM 指定的 Roscolux 381 激发滤片与 Roscolux 12 发射滤片。
1. 将激发光路按 45° 入射布置;滤轮每个孔位贴对应滤片,贴胶避开通光区,闲置孔位遮挡。
2. 紫光 LED 可能比肉眼感知更强,通电调试时避免直视光源并遮挡裸露光路。
**检查**:滤片型号、位置与光路对应,激发光指向样品区域,闲置孔被遮挡。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:按手册把培养皿或玻片支架放入样品台,确认样品位于相机视野中心。
1. 双玻片行为腔由两件打印件和两片玻片组成;安装盖片时保留可滑入的槽。
2. 选配微操纵器按其独立装配文件组装;原 BOM 未列齐所有螺母等细分件,逐项补料后再装。
**检查**:样品架平稳、样品区域可进入视野,行为腔盖片可沿槽滑入。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:仅启用已安装的模块对应 GUI 控件;当前手册文字把模块名写作“xxxxFlag”,具体 Flag 字段未明确,须对照 v1.0.0 GUI 代码确认后再操作该控件。
1. 先放置标尺或非生物样品,拍摄静态图、录像并分别切换实际安装的照明模块;保存输出文件并检查文件可打开。
2. 测试调焦时用 GUI 滑条控制连续舵机方向/速度;它不是自动清晰度算法。分别记录图像分辨率与帧率,帧率受降采样等设置影响。
**检查**:图像/视频已保存且可打开,照明切换有响应;测试记录分别写明分辨率和帧率。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)

目的:选配温控时用独立温度计测量样品表面;逐项记录目标设定、温度读数、达到稳定所需时间和散热情况。
1. 若读数变化方向与预期相反,断电后核查 Peltier 极性和传感器位置,再重新测试。
2. 保存系统镜像、源码版本、BOM 选配和验收记录;先完成非生物样品的基础观察与照明检查,再按项目目的安排后续实验。
**检查**:温控读数与独立温度计对照记录完整,配置/版本和观察数据均已保存。
[完整27页用户与装配手册](https://github.com/amchagas/Flypi/blob/v1.0.0/User%20and%20Assembly%20Manual_revised.pdf)
