CMU · RSS 2023|原版BOM与采购入口,分步骤装配和控制指南
LEAP Hand 是卡内基梅隆大学研究团队提出的低成本拟人灵巧手。本单元整理 v1 Full 右手版:16个DYNAMIXEL XC330-M288-T电机、3D打印结构、原版零件采购入口,以及装配、舵机编号和基础控制资料。原项目作者为 Kenneth Shaw、Ananye Agarwal、Deepak Pathak,论文发表于 Robotics: Science and Systems 2023。本页为第三方中文复现资料整理,不代表原团队官方发布或产品销售;未开展实物复现测试。
alan000
Robotics: Science and Systems (RSS) 2023
## 做一只 LEAP Hand v1 Full 右手
目标:完成四指、16自由度的桌面灵巧手装配,并用电脑识别16个电机。先完成低速、小幅度关节自检,再考虑抓取、遥操作或机器学习。
[打开原作者右手三维模型,可旋转查看背面与接口](https://sketchfab.com/models/229cba1aae88468aa7ce890306adba92/embed?camera=0)
### 按这个顺序做
1. 核对BOM:电机16个;支架H101/S101/S102;电源、线缆和全部小五金。
2. 准备打印件:手掌上下盖、指根支架、垫片和4个指尖。
3. 识别三类螺丝与电机零位。
4. 先组装一根普通手指,核对后再做另外两根。
5. 单独组装右手拇指,再固定到手掌。
6. 逐个设置电机ID 0—15,完成布线。
7. 安装控制软件,执行识别和低速自检。
### 时间、费用与技能
原作者给出约3—4小时装配、打印不足24小时的参考;初次制作还需预留采购、打印失败和调试时间。原版2023年8月Full材料估价为1771.74美元,仅作历史参考,不含当前运费、税费和工具。
需要3D打印、热熔螺母安装及基本电气操作能力。涉及市电电源的接线应由具备相应能力的人完成;通电前检查绝缘、极性与电压,运动时手指远离夹点。
### 本页验证范围
本页是原始资料核对与图解整理,未完成实物装配或软件运行测试。采购表保留原版地址;海外店铺可能限制配送地区或缺货,不代表可直接寄送中国。
来源:[LEAP Hand v1](https://v1.leaphand.com/);[官方零件表](https://v1.leaphand.com/parts);Kenneth Shaw、Ananye Agarwal、Deepak Pathak,CMU,RSS 2023。
## 先把容易混淆的东西分开
本项目固定为v1 Full右手;16个电机均为XC330-M288-T。购买右手打印件套装,或从[官方CAD入口](https://v1.leaphand.com/cad_request)取得模型自行打印。
| 打印件 | 数量 |
| --- | --- |
| P01手掌下壳 / P02上盖 | 各1 |
| P03线缆垫片 | 5 |
| P04 MCP指根支架 / P05 DIP垫片 | 各3 |
| P06指尖 | 4 |
原版PLA参考:手掌60%填充并加支撑,其他硬质件100%填充且不加支撑;喷嘴200°C、热床60°C。先按实际材料和打印机复核。清掉支撑和毛刺,核对孔位后再安装嵌件。
### A|看零位标记,再装舵盘
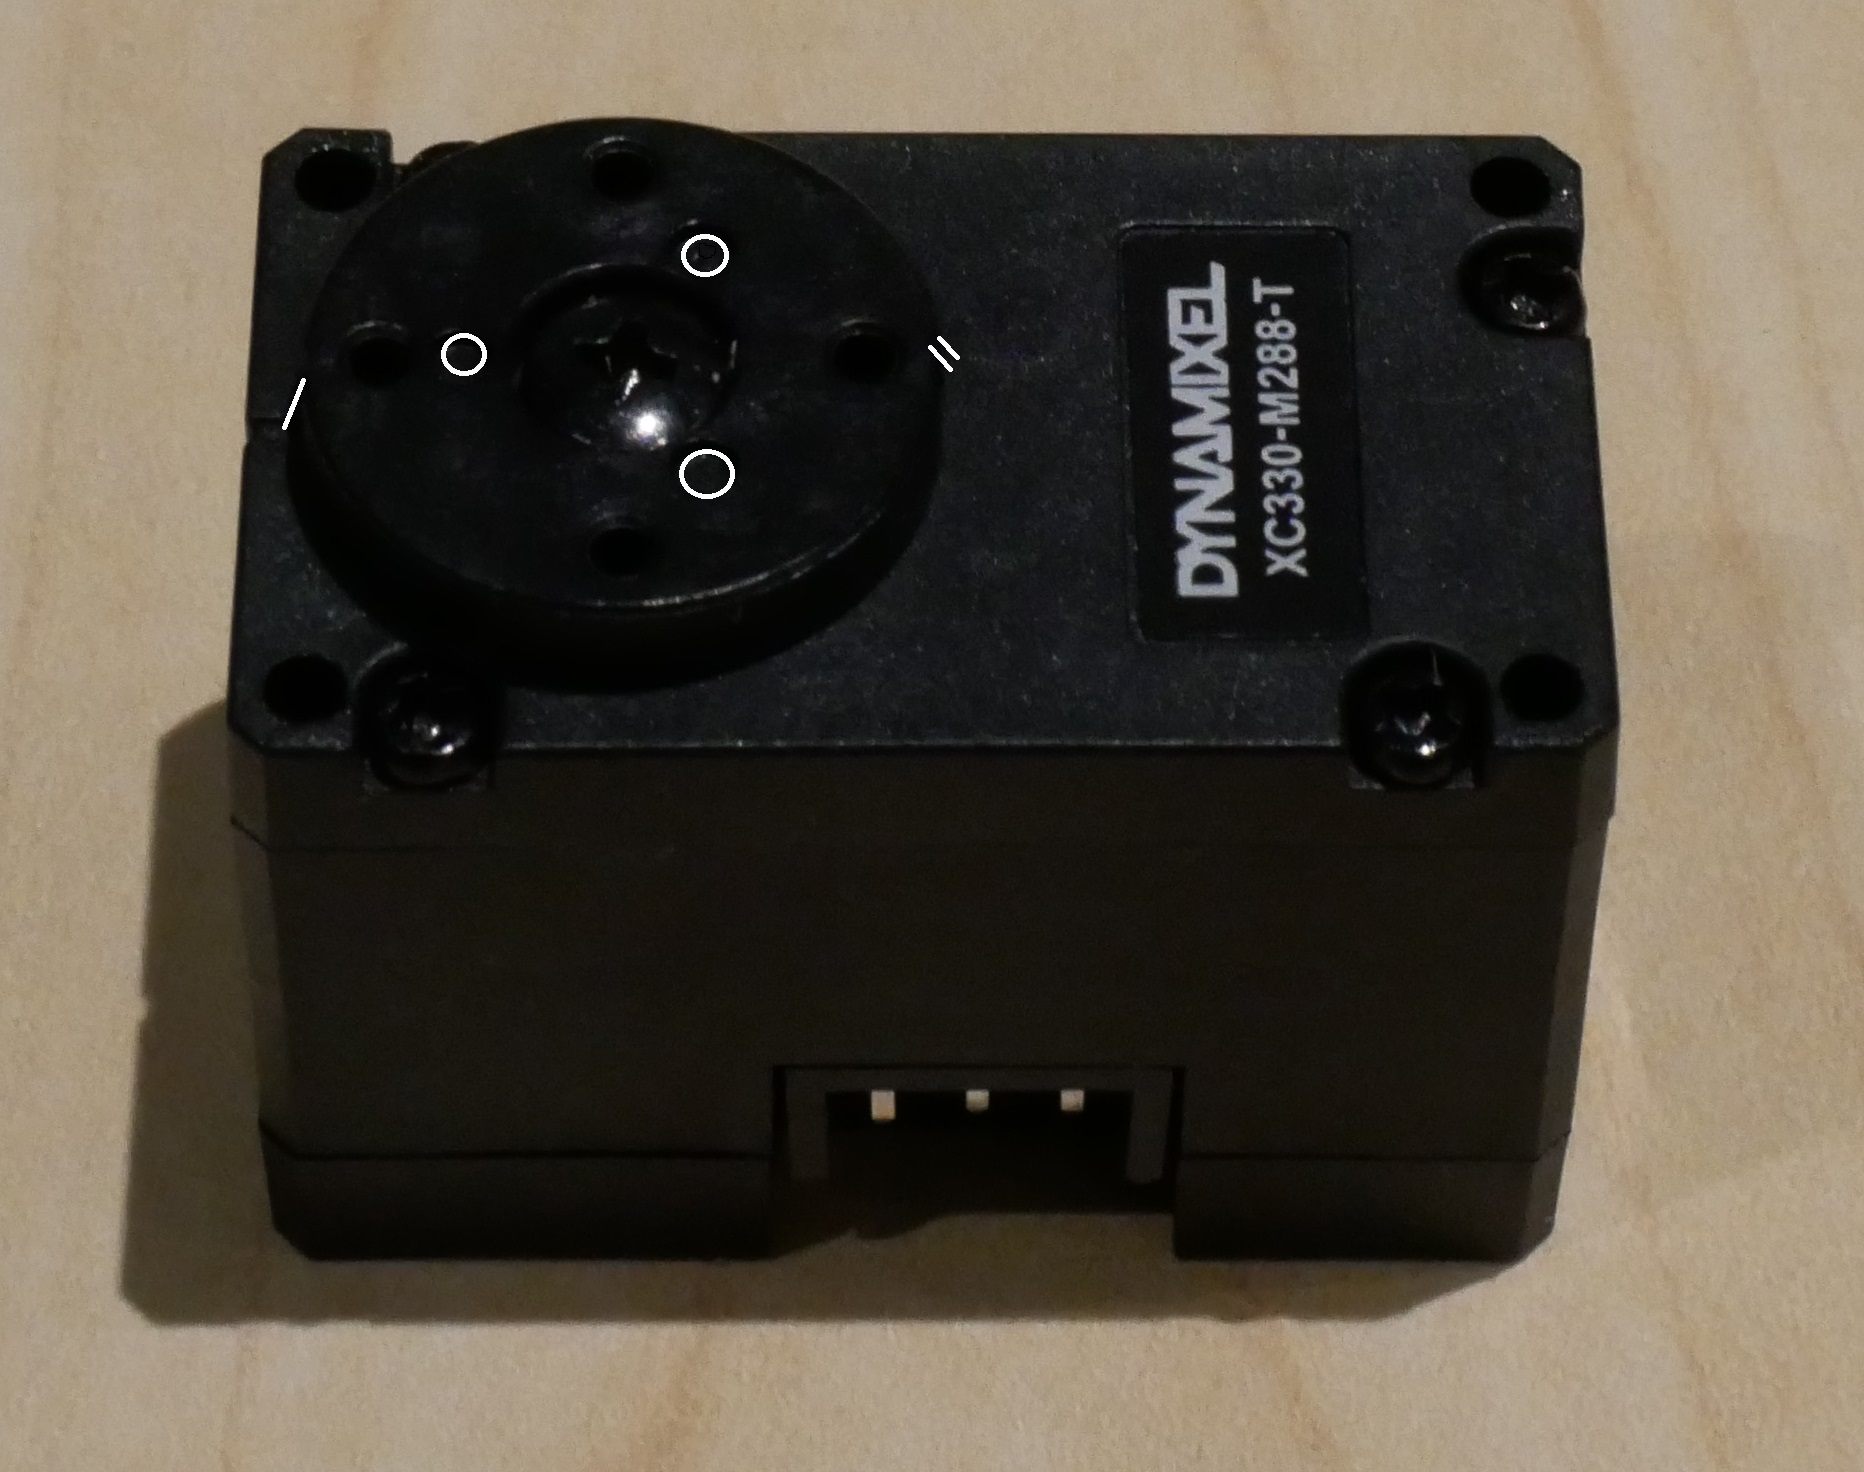比较照片中的点、线标记。安装时让舵盘朝向与原图一致;原作者用180°作为Home位置。不要把一个关节装反后靠软件强行转回。完成后应与右手CAD的Home姿态一致。
### B|三类螺丝放三个格子
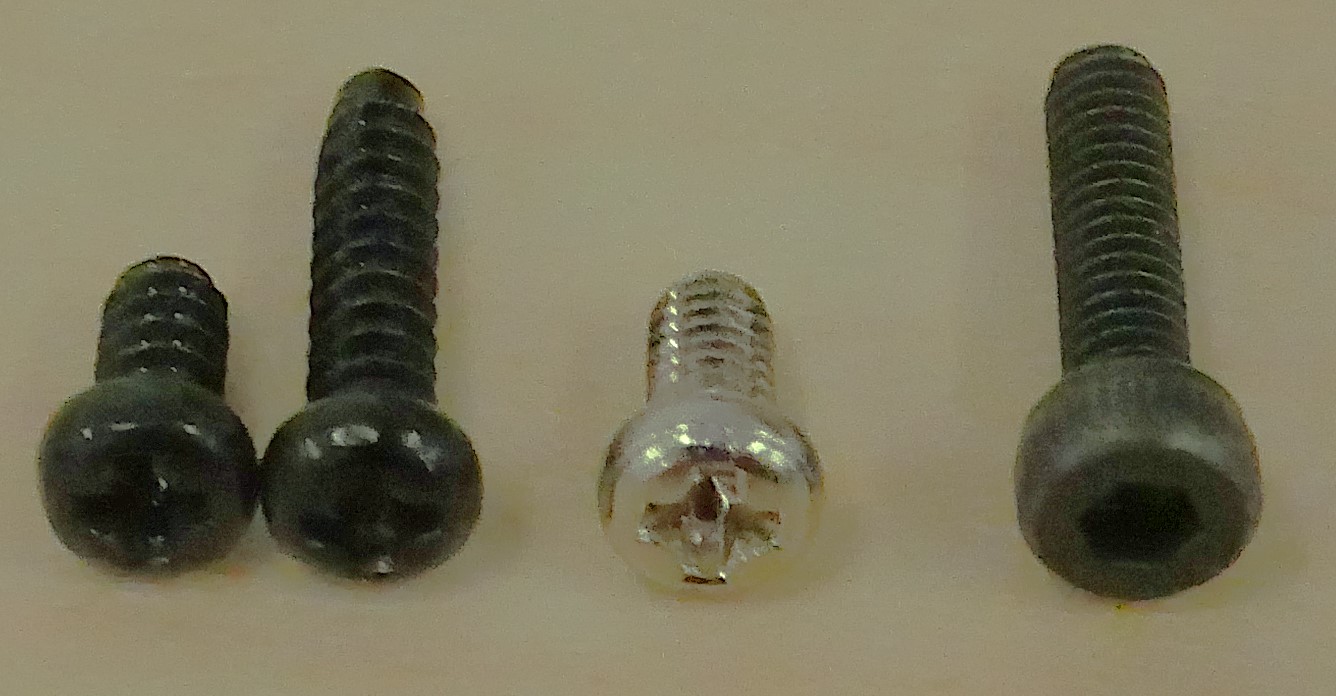左:TAP自攻螺丝,用于对应塑料安装孔。中:普通Dynamixel M2×4。右:另购内六角螺丝。M2/M3是螺纹公称直径,后面的4/6/8/10是毫米长度;同样长的TAP与普通螺丝不能混用。
检查:所有孔位完整、打印件无明显裂纹,螺丝按类型和长度分类,电机零位与参考图一致。
图源:Kenneth Shaw、Ananye Agarwal、Deepak Pathak / LEAP Hand v1 原作者装配页。中文说明为本页整理。图片保留原站链接;未声明获得独立图文转载授权。[原版装配页与视频](https://v1.leaphand.com/assembly)。
本章使用BOM编号识别零件。先做一套,完成第四章的一整根手指后再复制另外两根。每张照片对应一个装配动作。
### 1|舵盘固定到打印支架
**取件**:P04 MCP支架+M01 H101;普通M2×4螺丝4枚+M2螺母4枚。
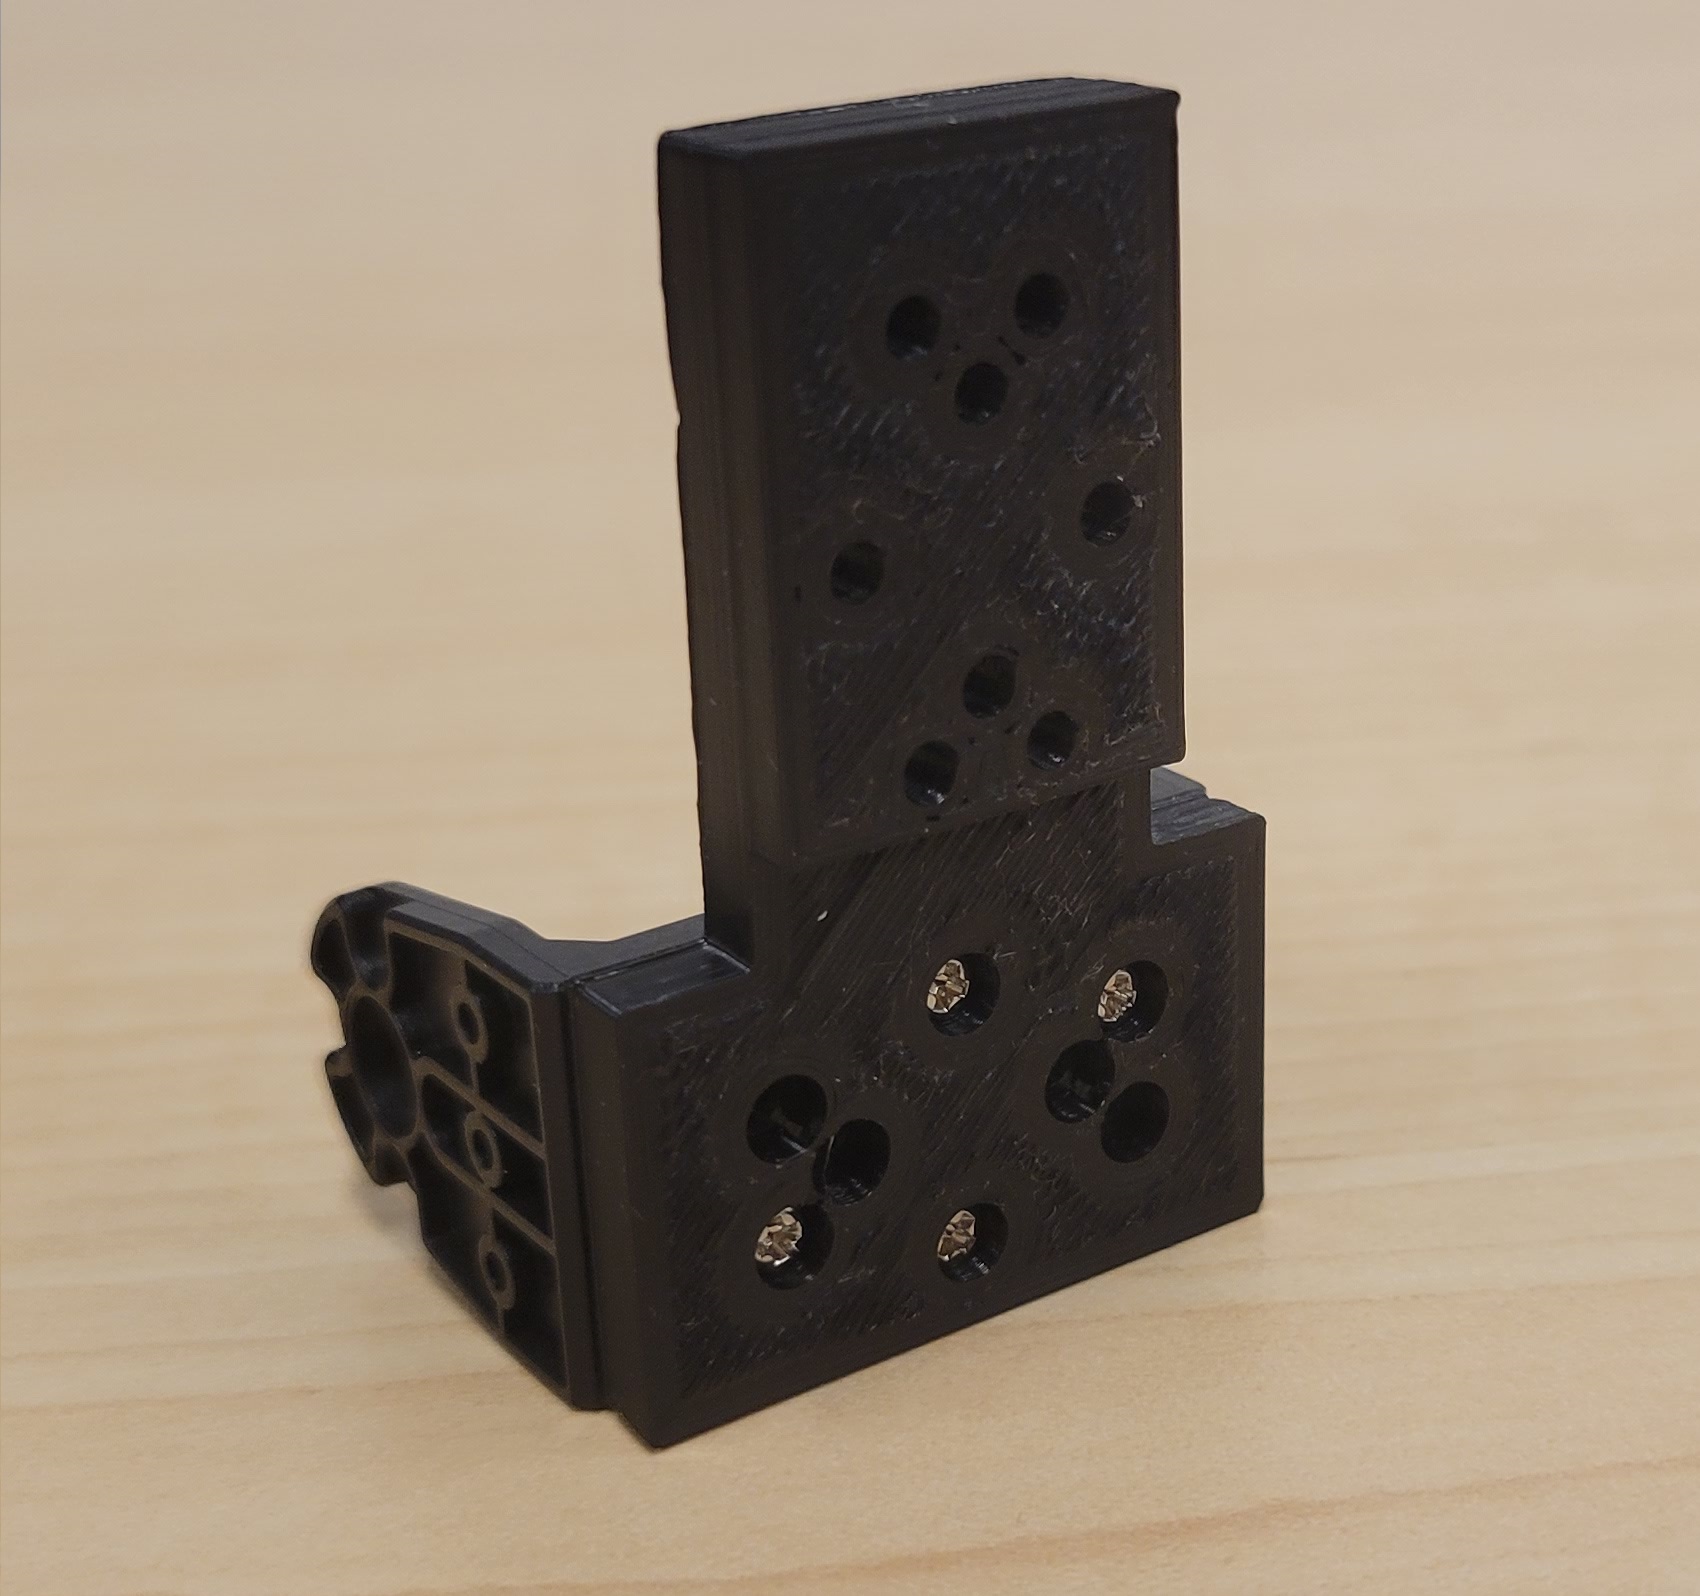**操作**:先把螺母放入对应槽位,按图让H101贴合MCP支架,再对角逐步拧紧。
**检查**:舵盘与支架贴合,螺母没有悬空。
### 2|安装第一只电机
**取件**:E01电机1个;H101配套惰轮;K05短TAP螺丝4枚。
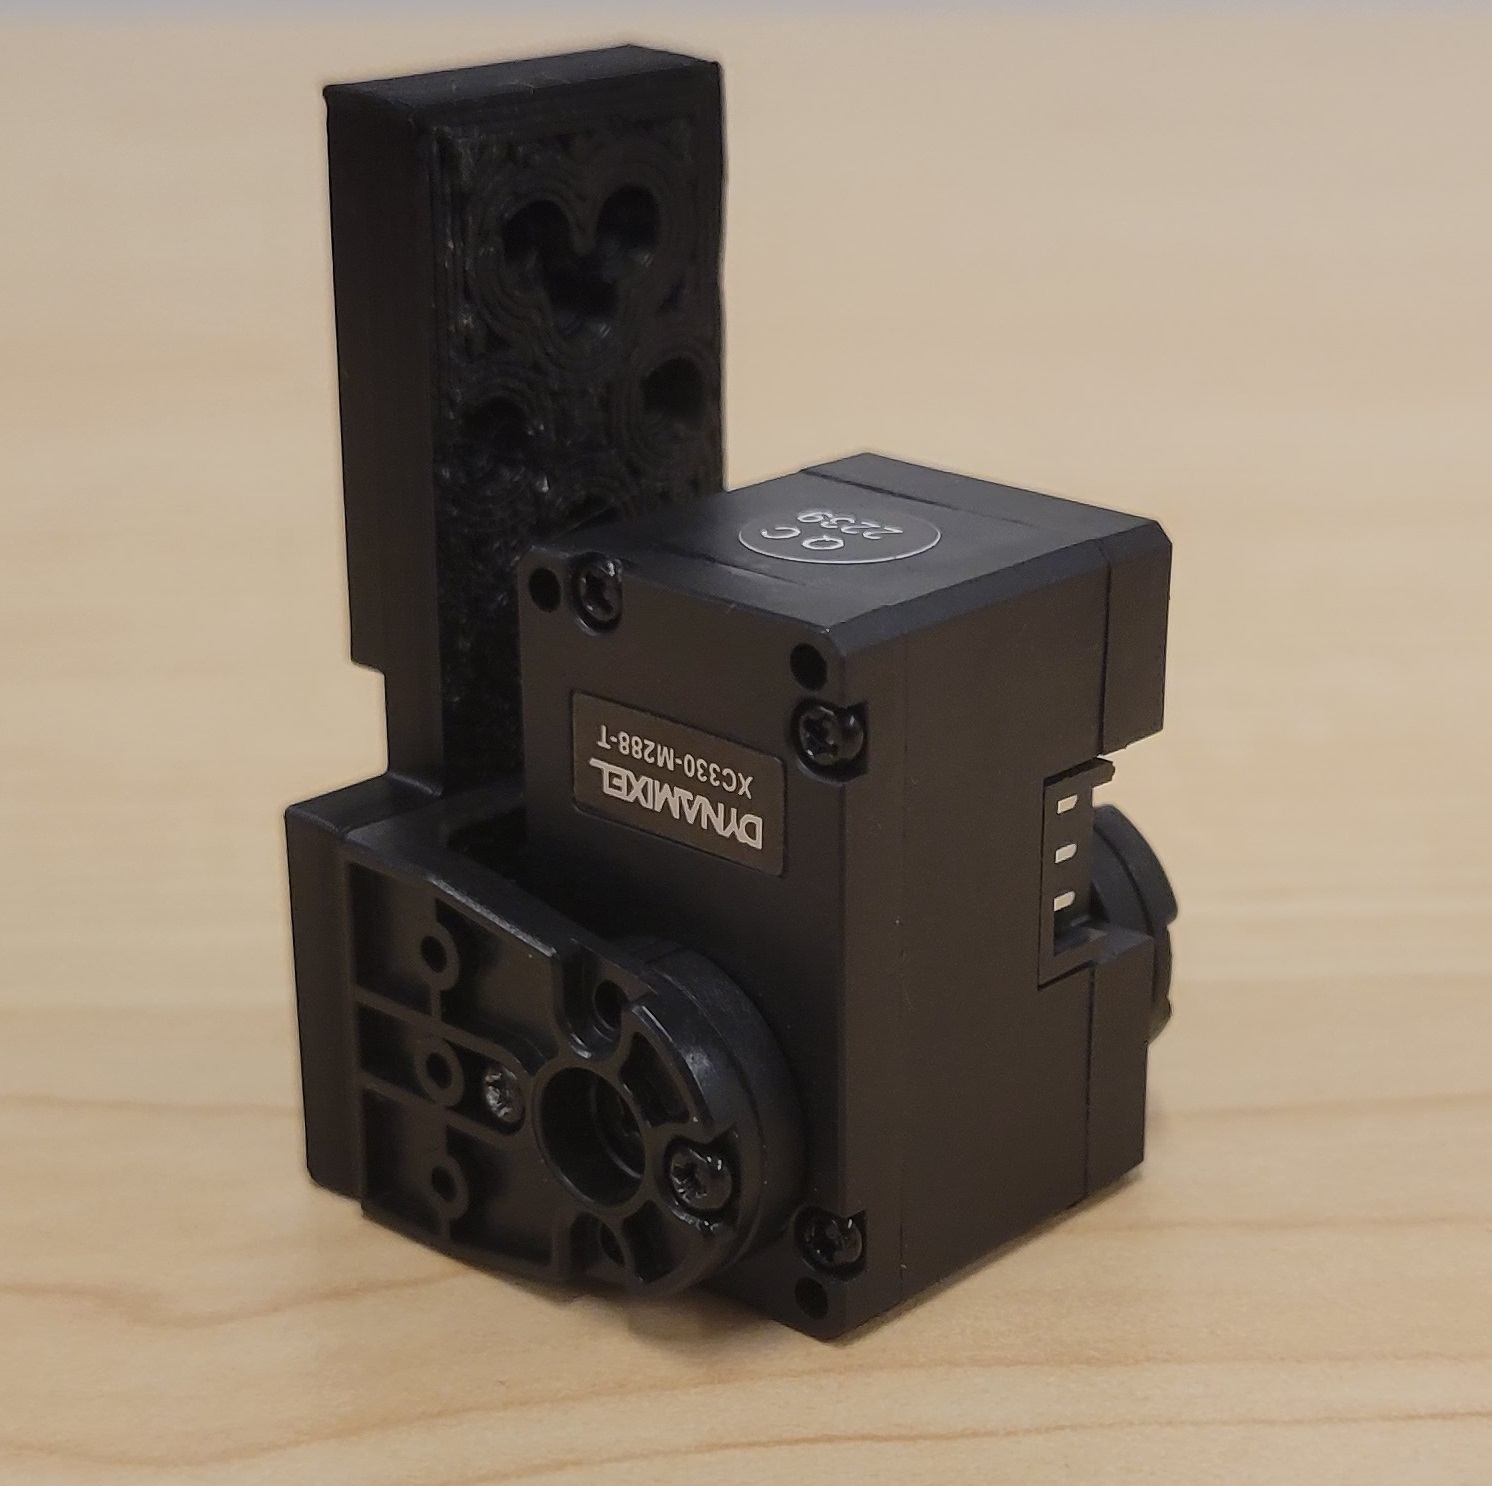**操作**:保持电机朝向和零位标记与照片一致,再固定舵盘及惰轮。惰轮紧固件使用H101配套件。
**检查**:输出端和惰轮端同轴;未通电时无结构干涉。
### 3|安装大侧支架
**取件**:M02 S101+M2螺母6枚+K06长TAP螺丝4枚。
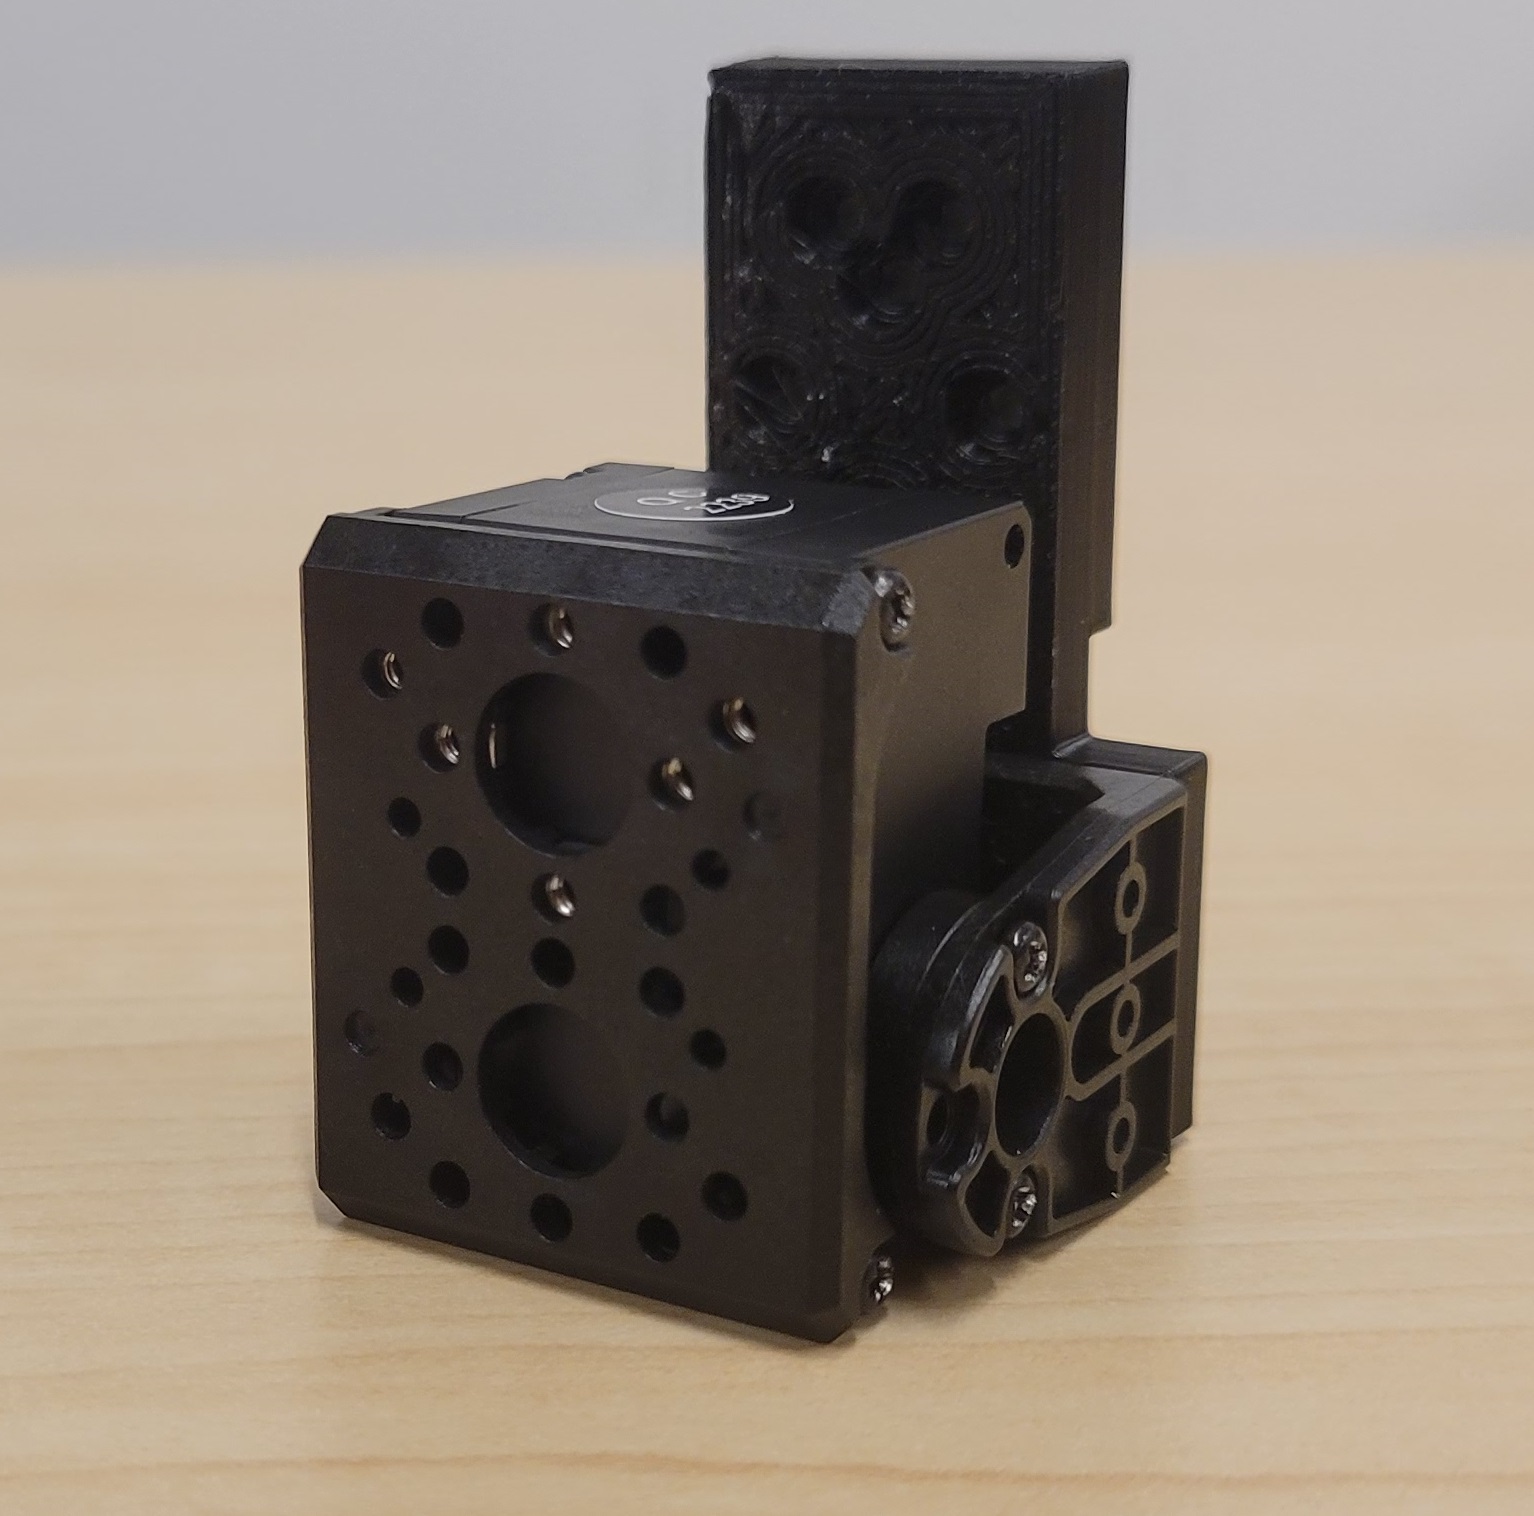**操作**:把6枚螺母放入图示槽位,再将S101固定到电机外壳。
**检查**:所有螺母都已预埋,否则后续安装可能被遮挡。
### 4|叠放线缆垫片和小支架
**取件**:P03线缆垫片+M03 S102+F04 M2×10螺丝4枚。
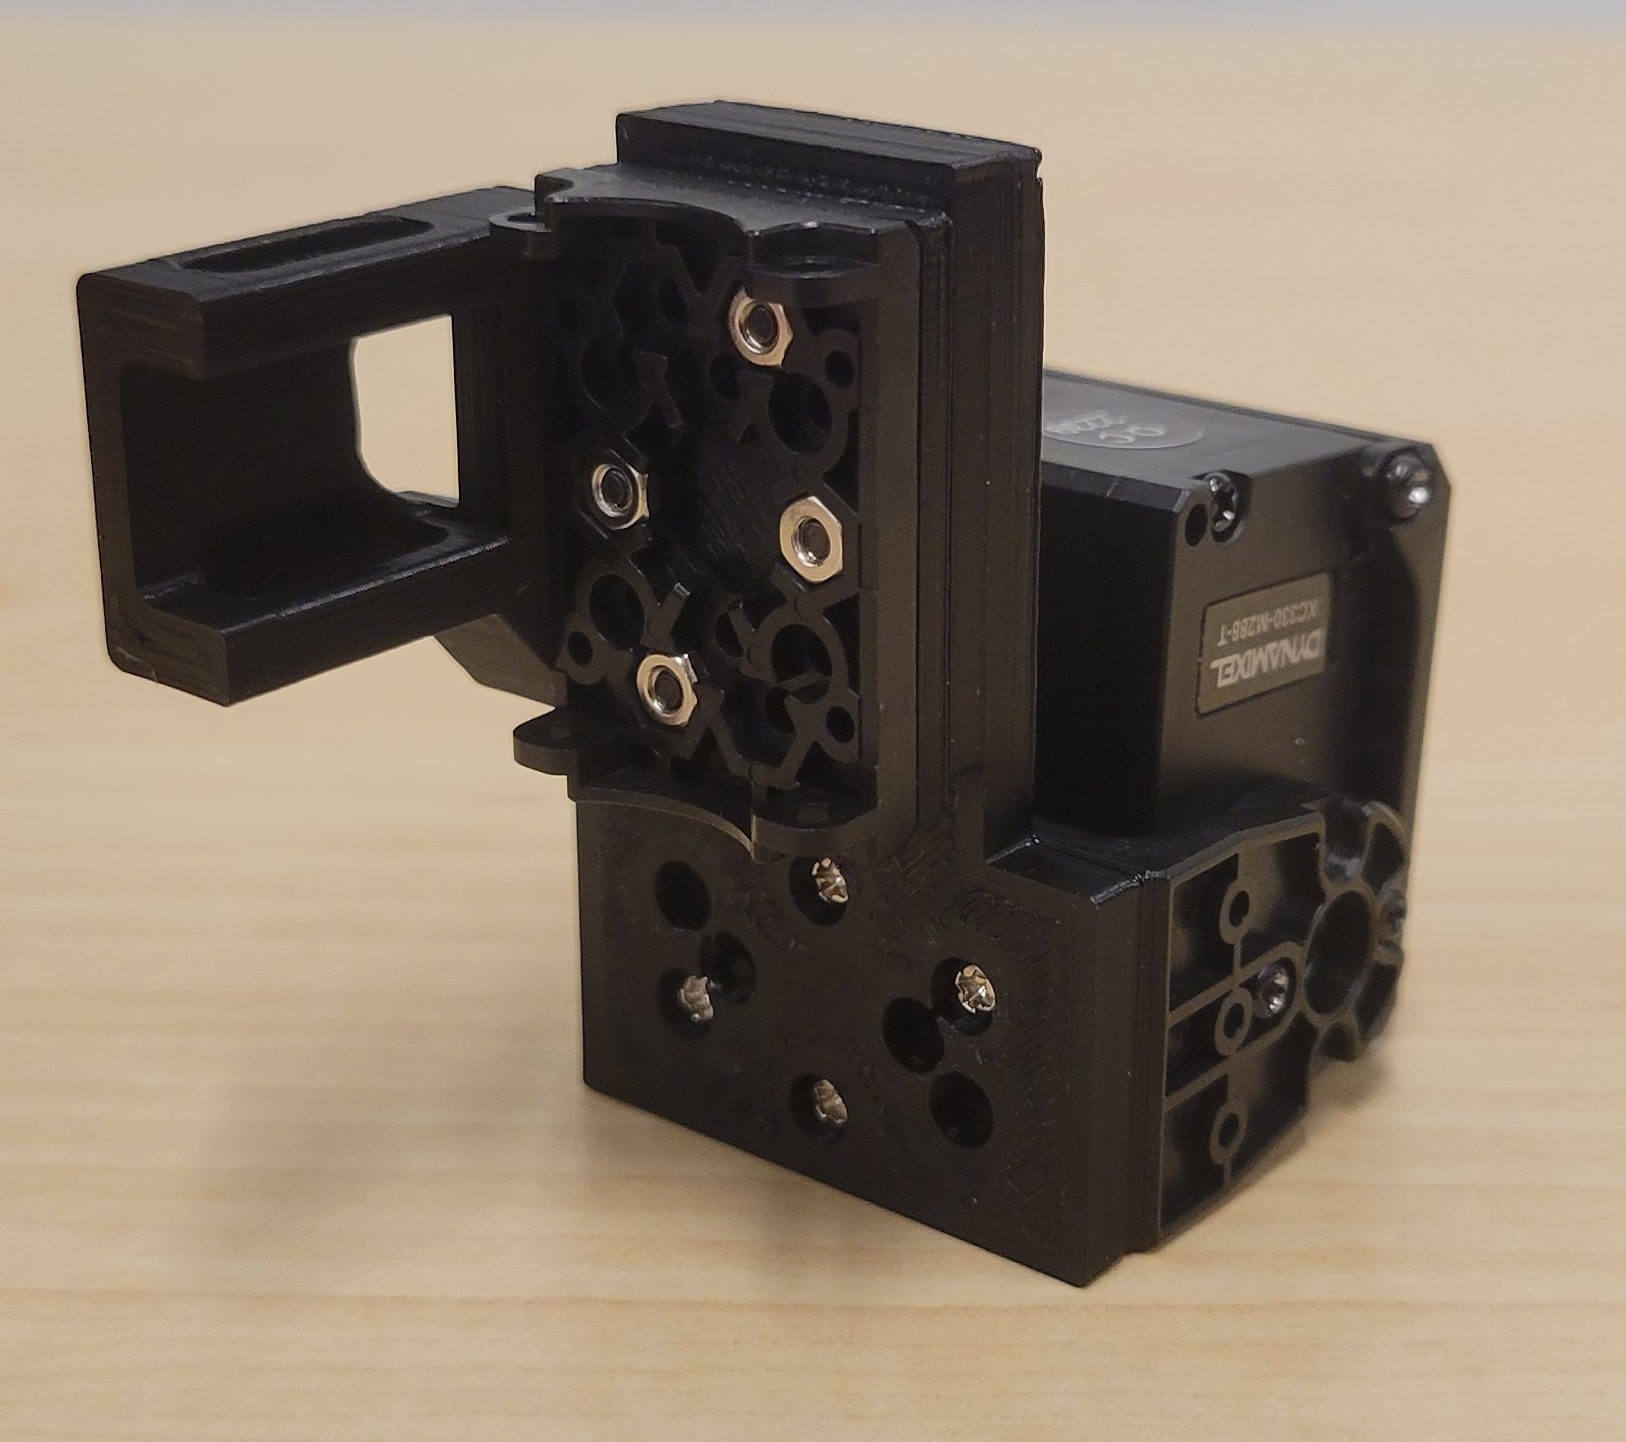**操作**:按图的上下顺序叠放,长螺丝穿过叠层进入支架内螺母。
**检查**:层间无翘起,预留走线位置没有被挤占。
### 5|固定第二只电机
**取件**:E01电机1个+K06长TAP螺丝4枚。
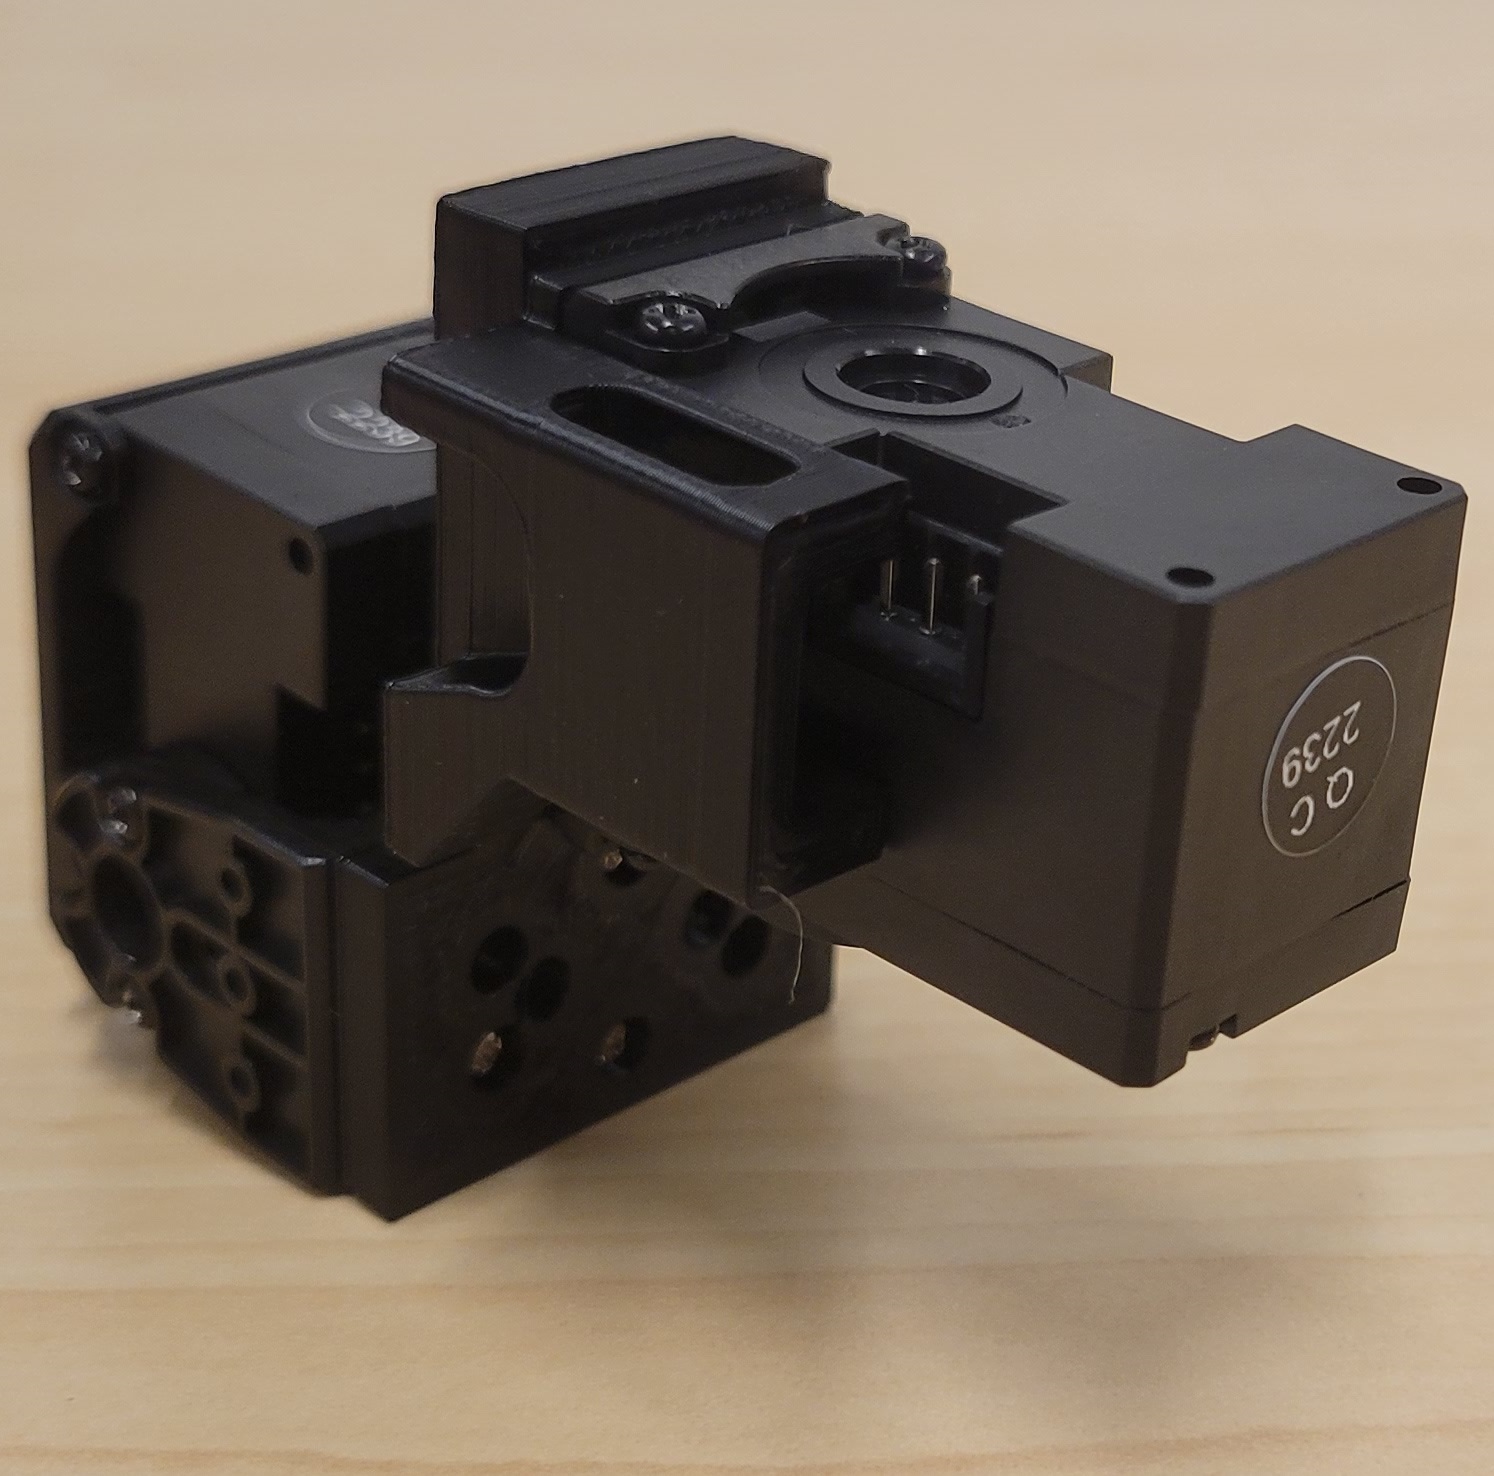**操作**:第二只电机的顶部朝向MCP打印支架;先比对接口和零位,再固定。
**检查**:得到两轴指根组件;朝向与本章三维模型一致。
[旋转查看MCP三维组件](https://sketchfab.com/models/bc65f77d8d164318a5fc5d7a45ac5709/embed?autospin=0&camera=0) · [原作者MCP连续装配视频](https://www.youtube.com/watch?v=B5dnTk2CxfM)
图源:Kenneth Shaw、Ananye Agarwal、Deepak Pathak / LEAP Hand v1 原作者装配页。中文说明为本页整理。图片保留原站链接;未声明获得独立图文转载授权。[原版装配页与视频](https://v1.leaphand.com/assembly)。
接着上一章的两轴指根组件做。每根普通手指共4个电机;本章完成后,按相同结构再做两根,得到食指、中指、无名指。
### 1|接上近节支架
**取件**:M02 S101+K05短TAP螺丝4枚。
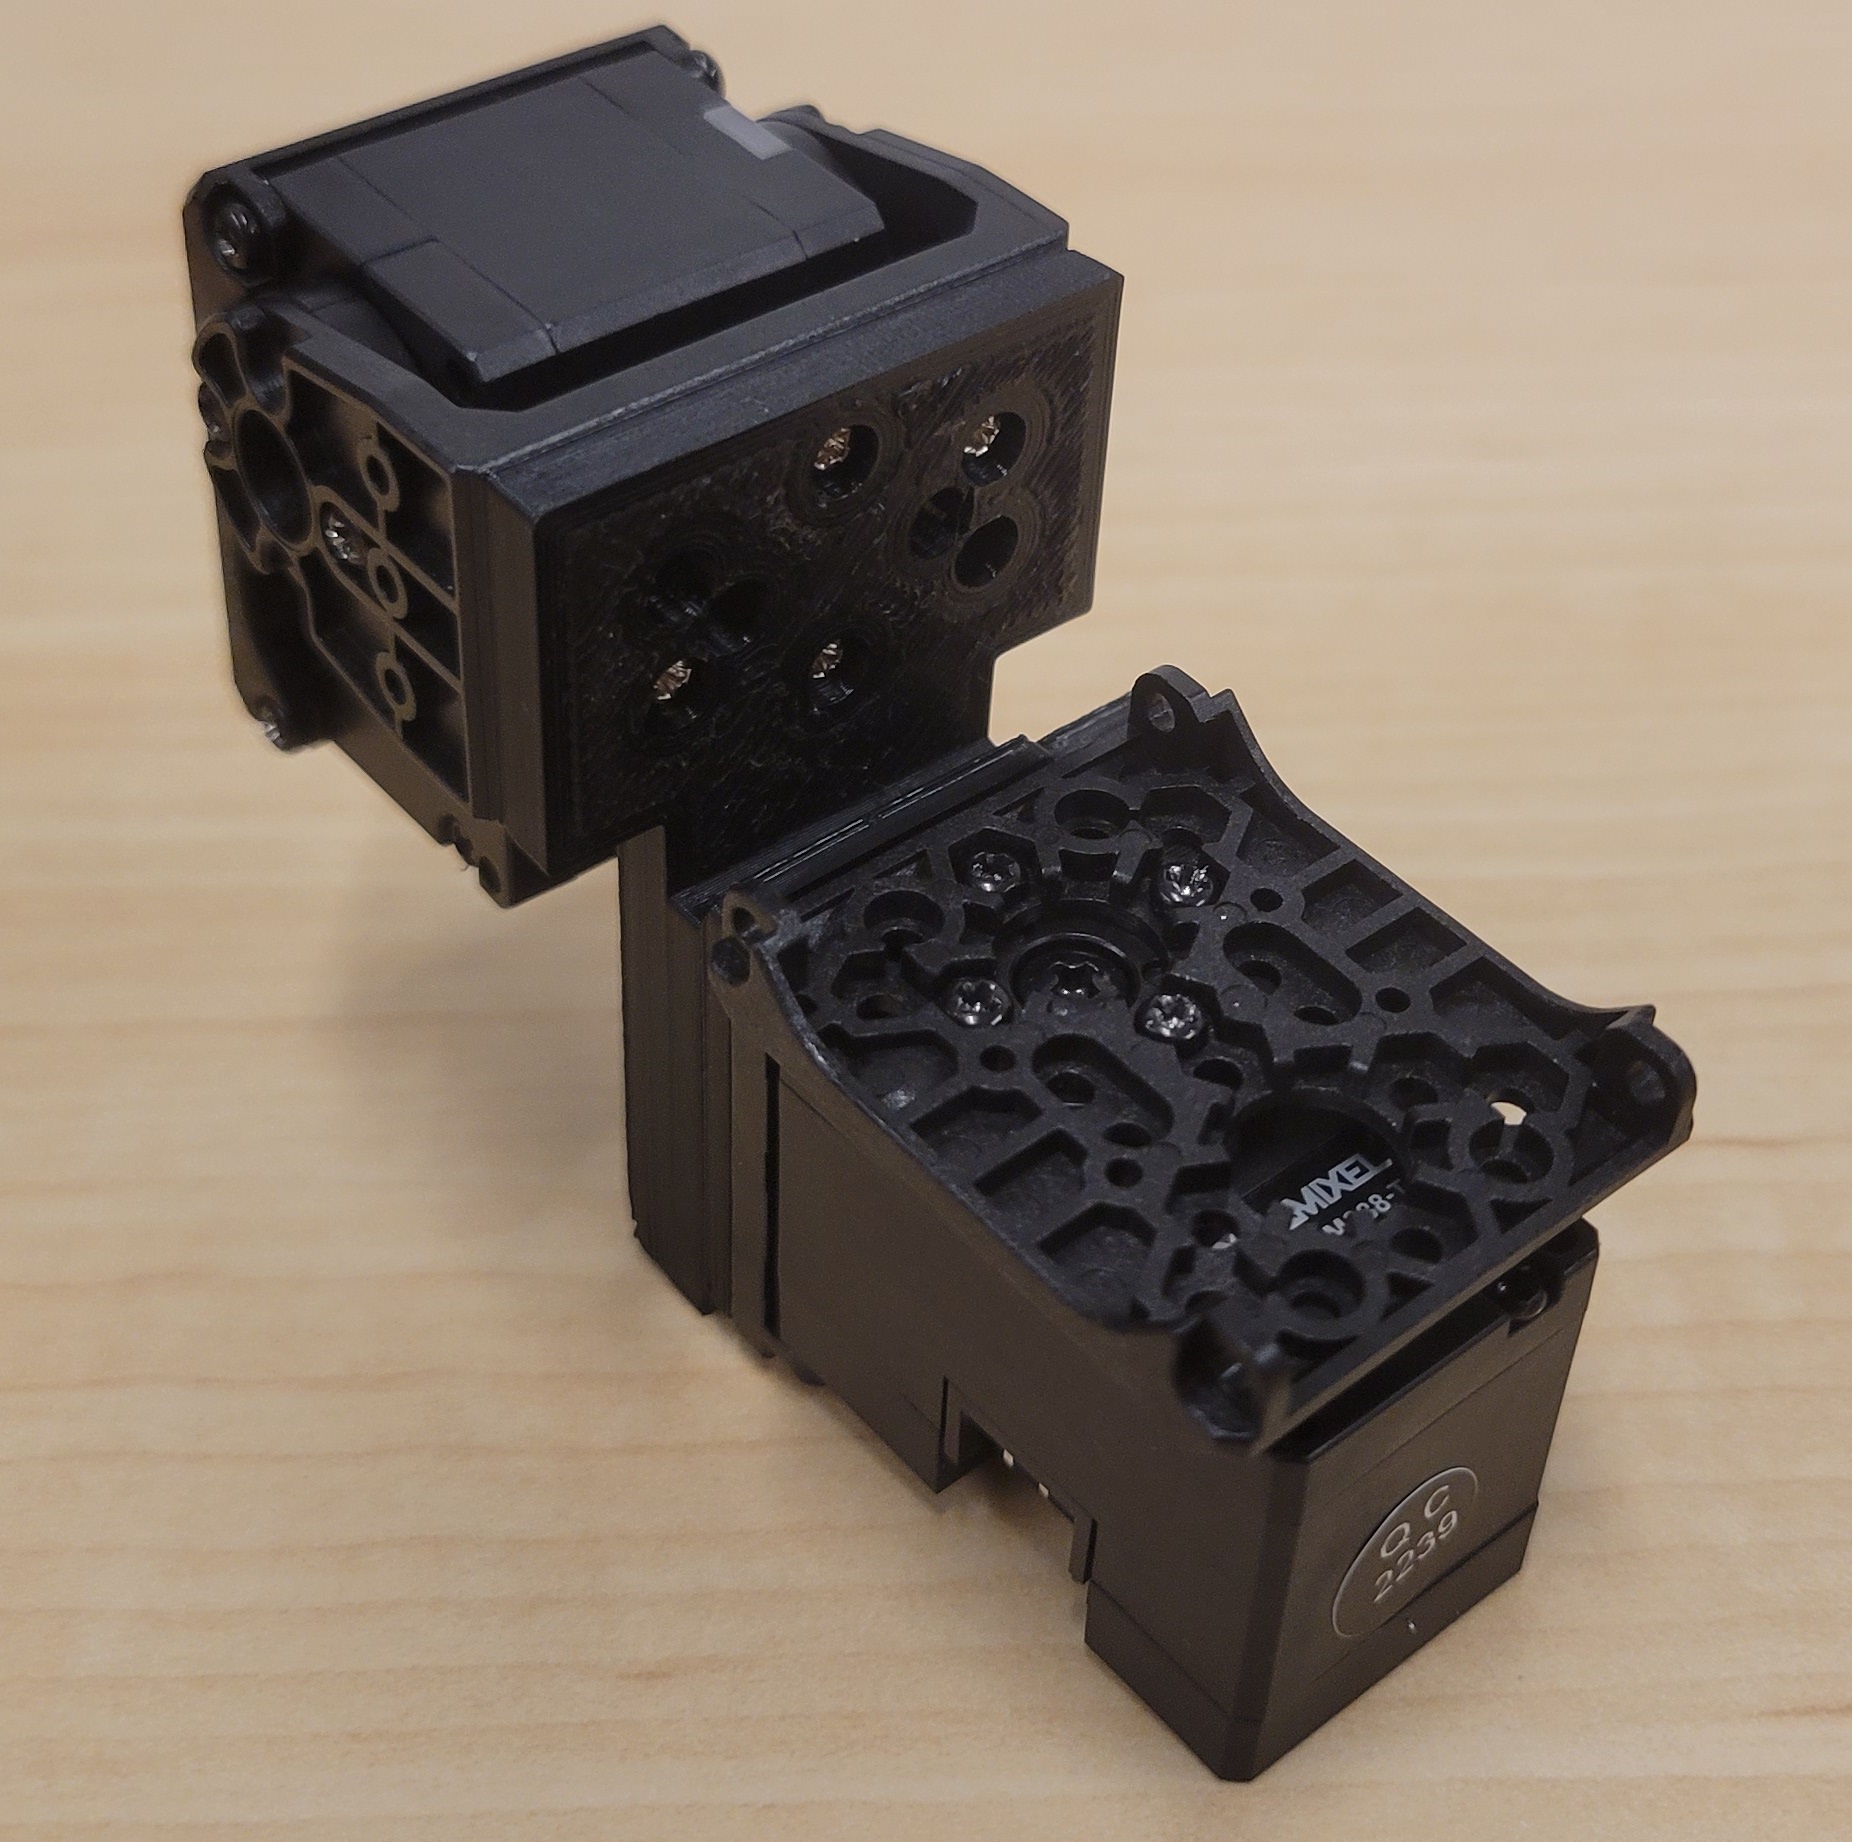**操作**:将大支架固定到指根侧向电机输出端;照片中的开口方向要保持一致。
**检查**:比对相邻两张照片的变化;零位、支架开口和螺丝类型正确后再进行下一步。
### 2|安装PIP电机
**取件**:E01电机1个+K06长TAP螺丝4枚。
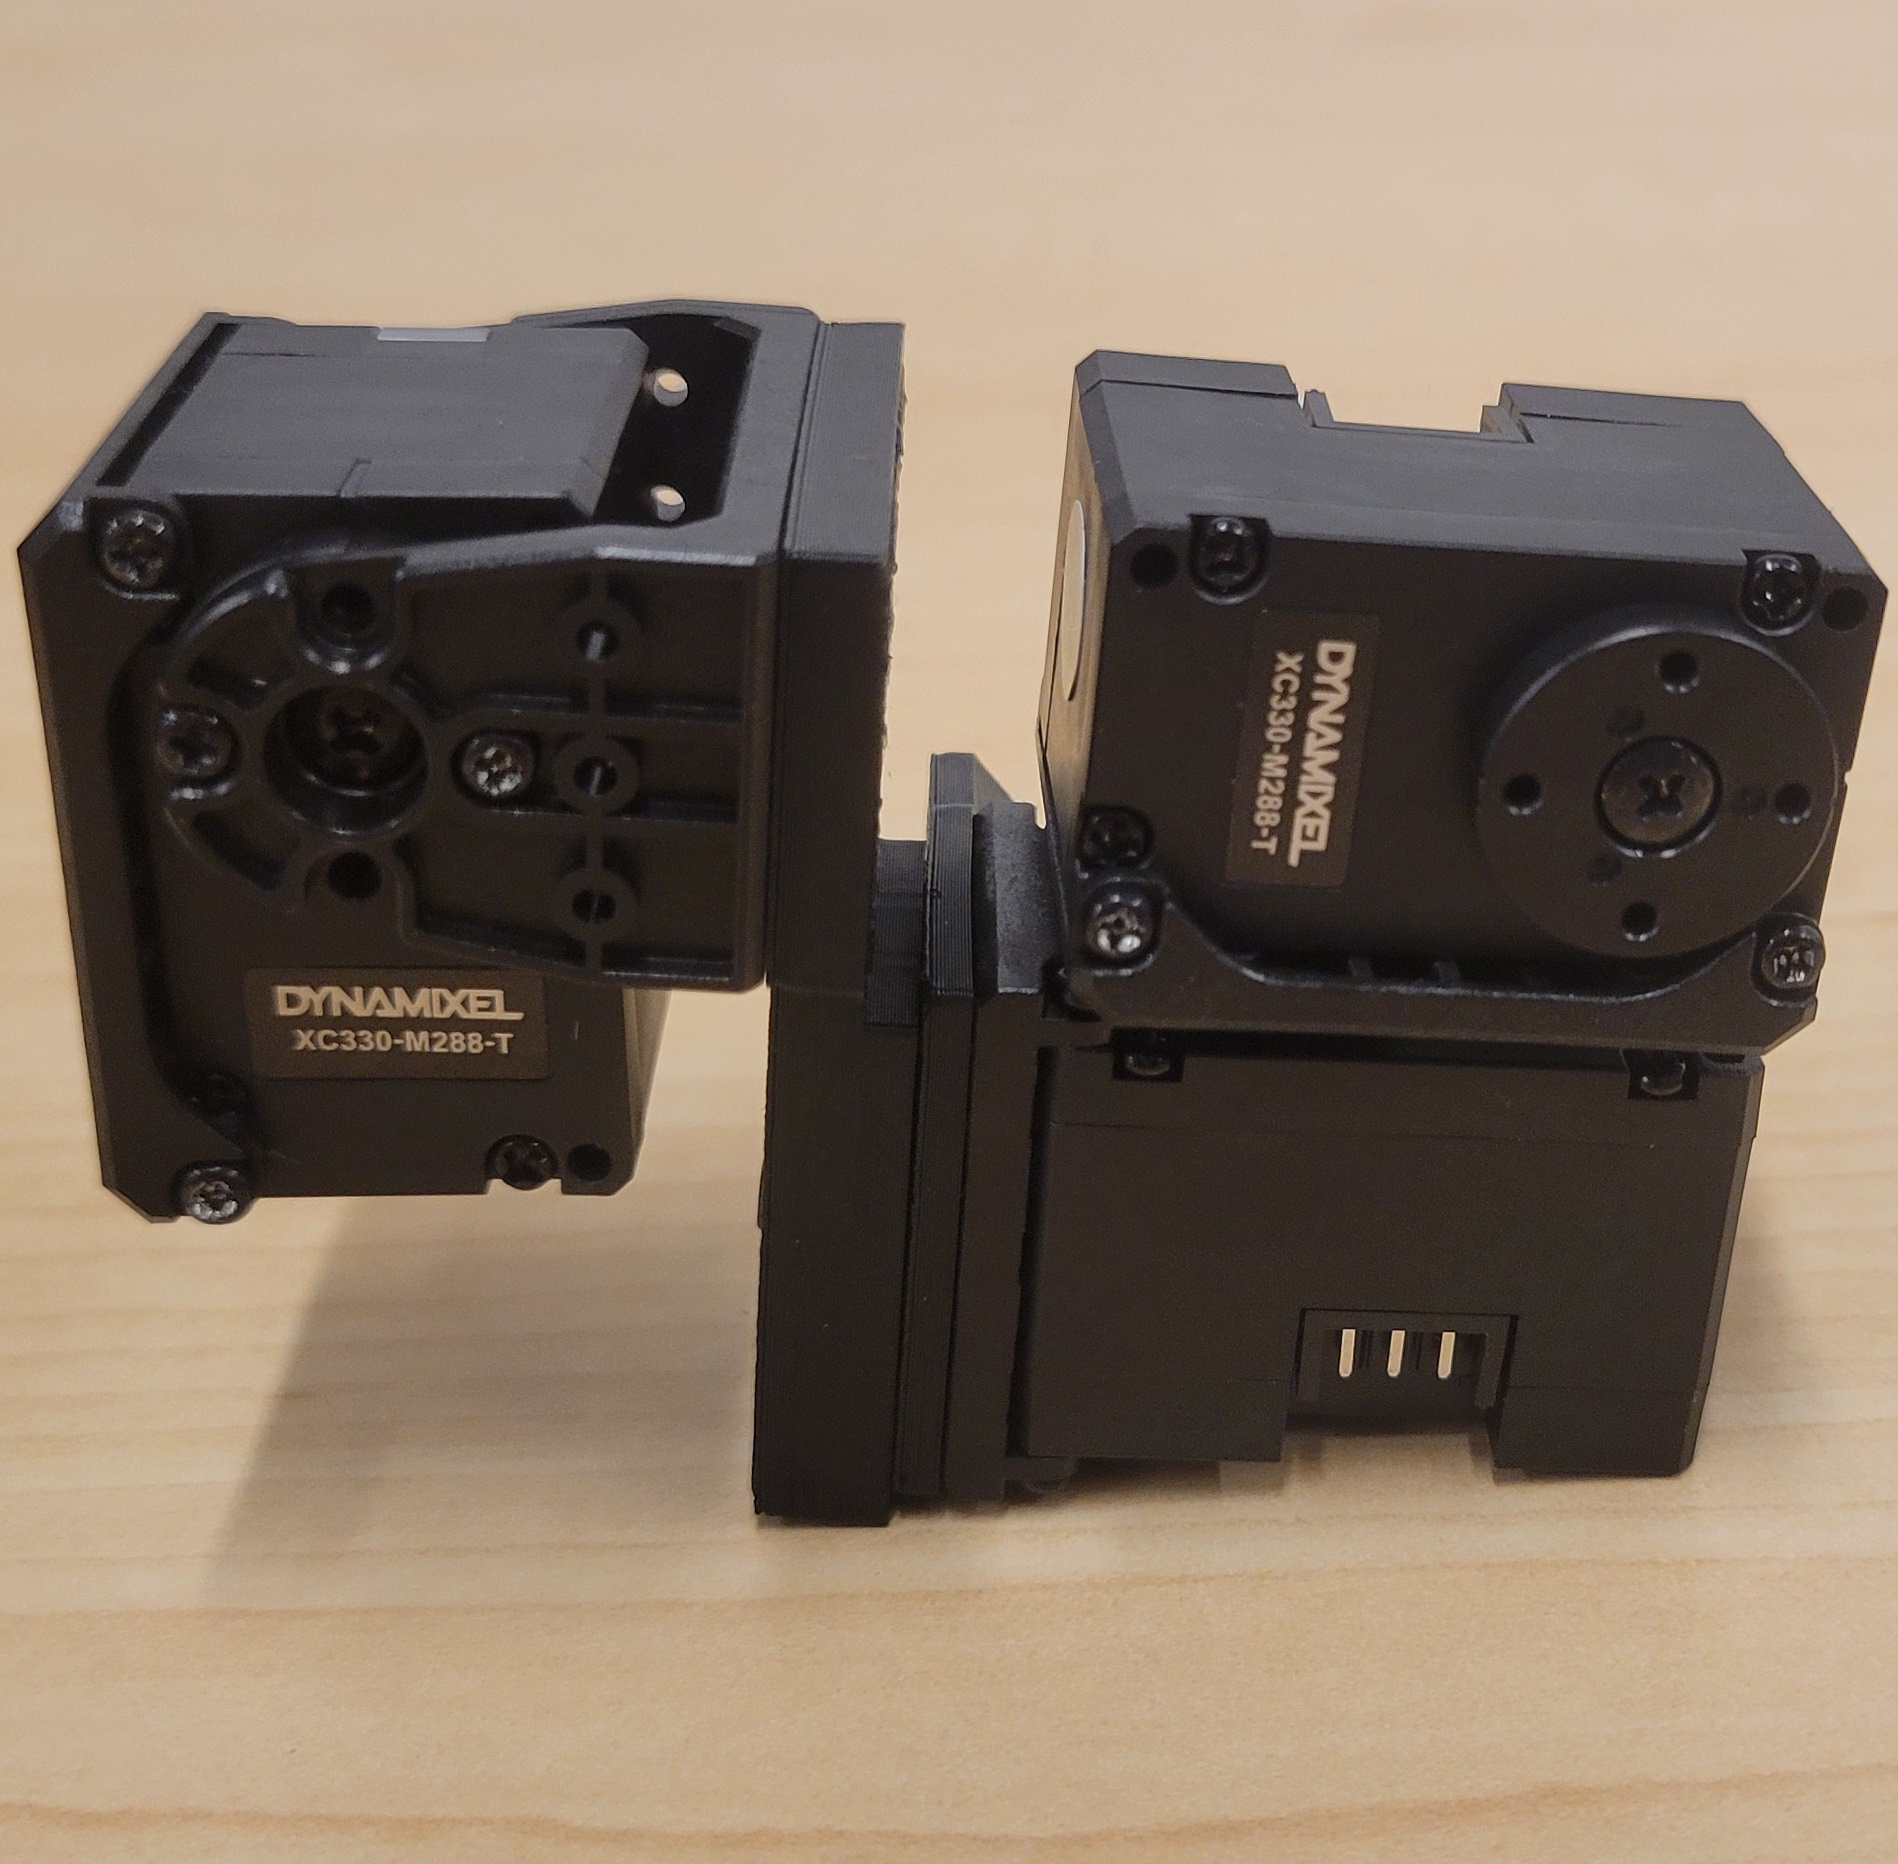**操作**:把电机装进S101,先看零位再拧紧;此时手指已有3个电机。
**检查**:比对相邻两张照片的变化;零位、支架开口和螺丝类型正确后再进行下一步。
### 3|组装末节支架叠层
**取件**:M01 H101+P05 DIP垫片+M02 S101;F04 M2×10螺丝4枚+螺母4枚。
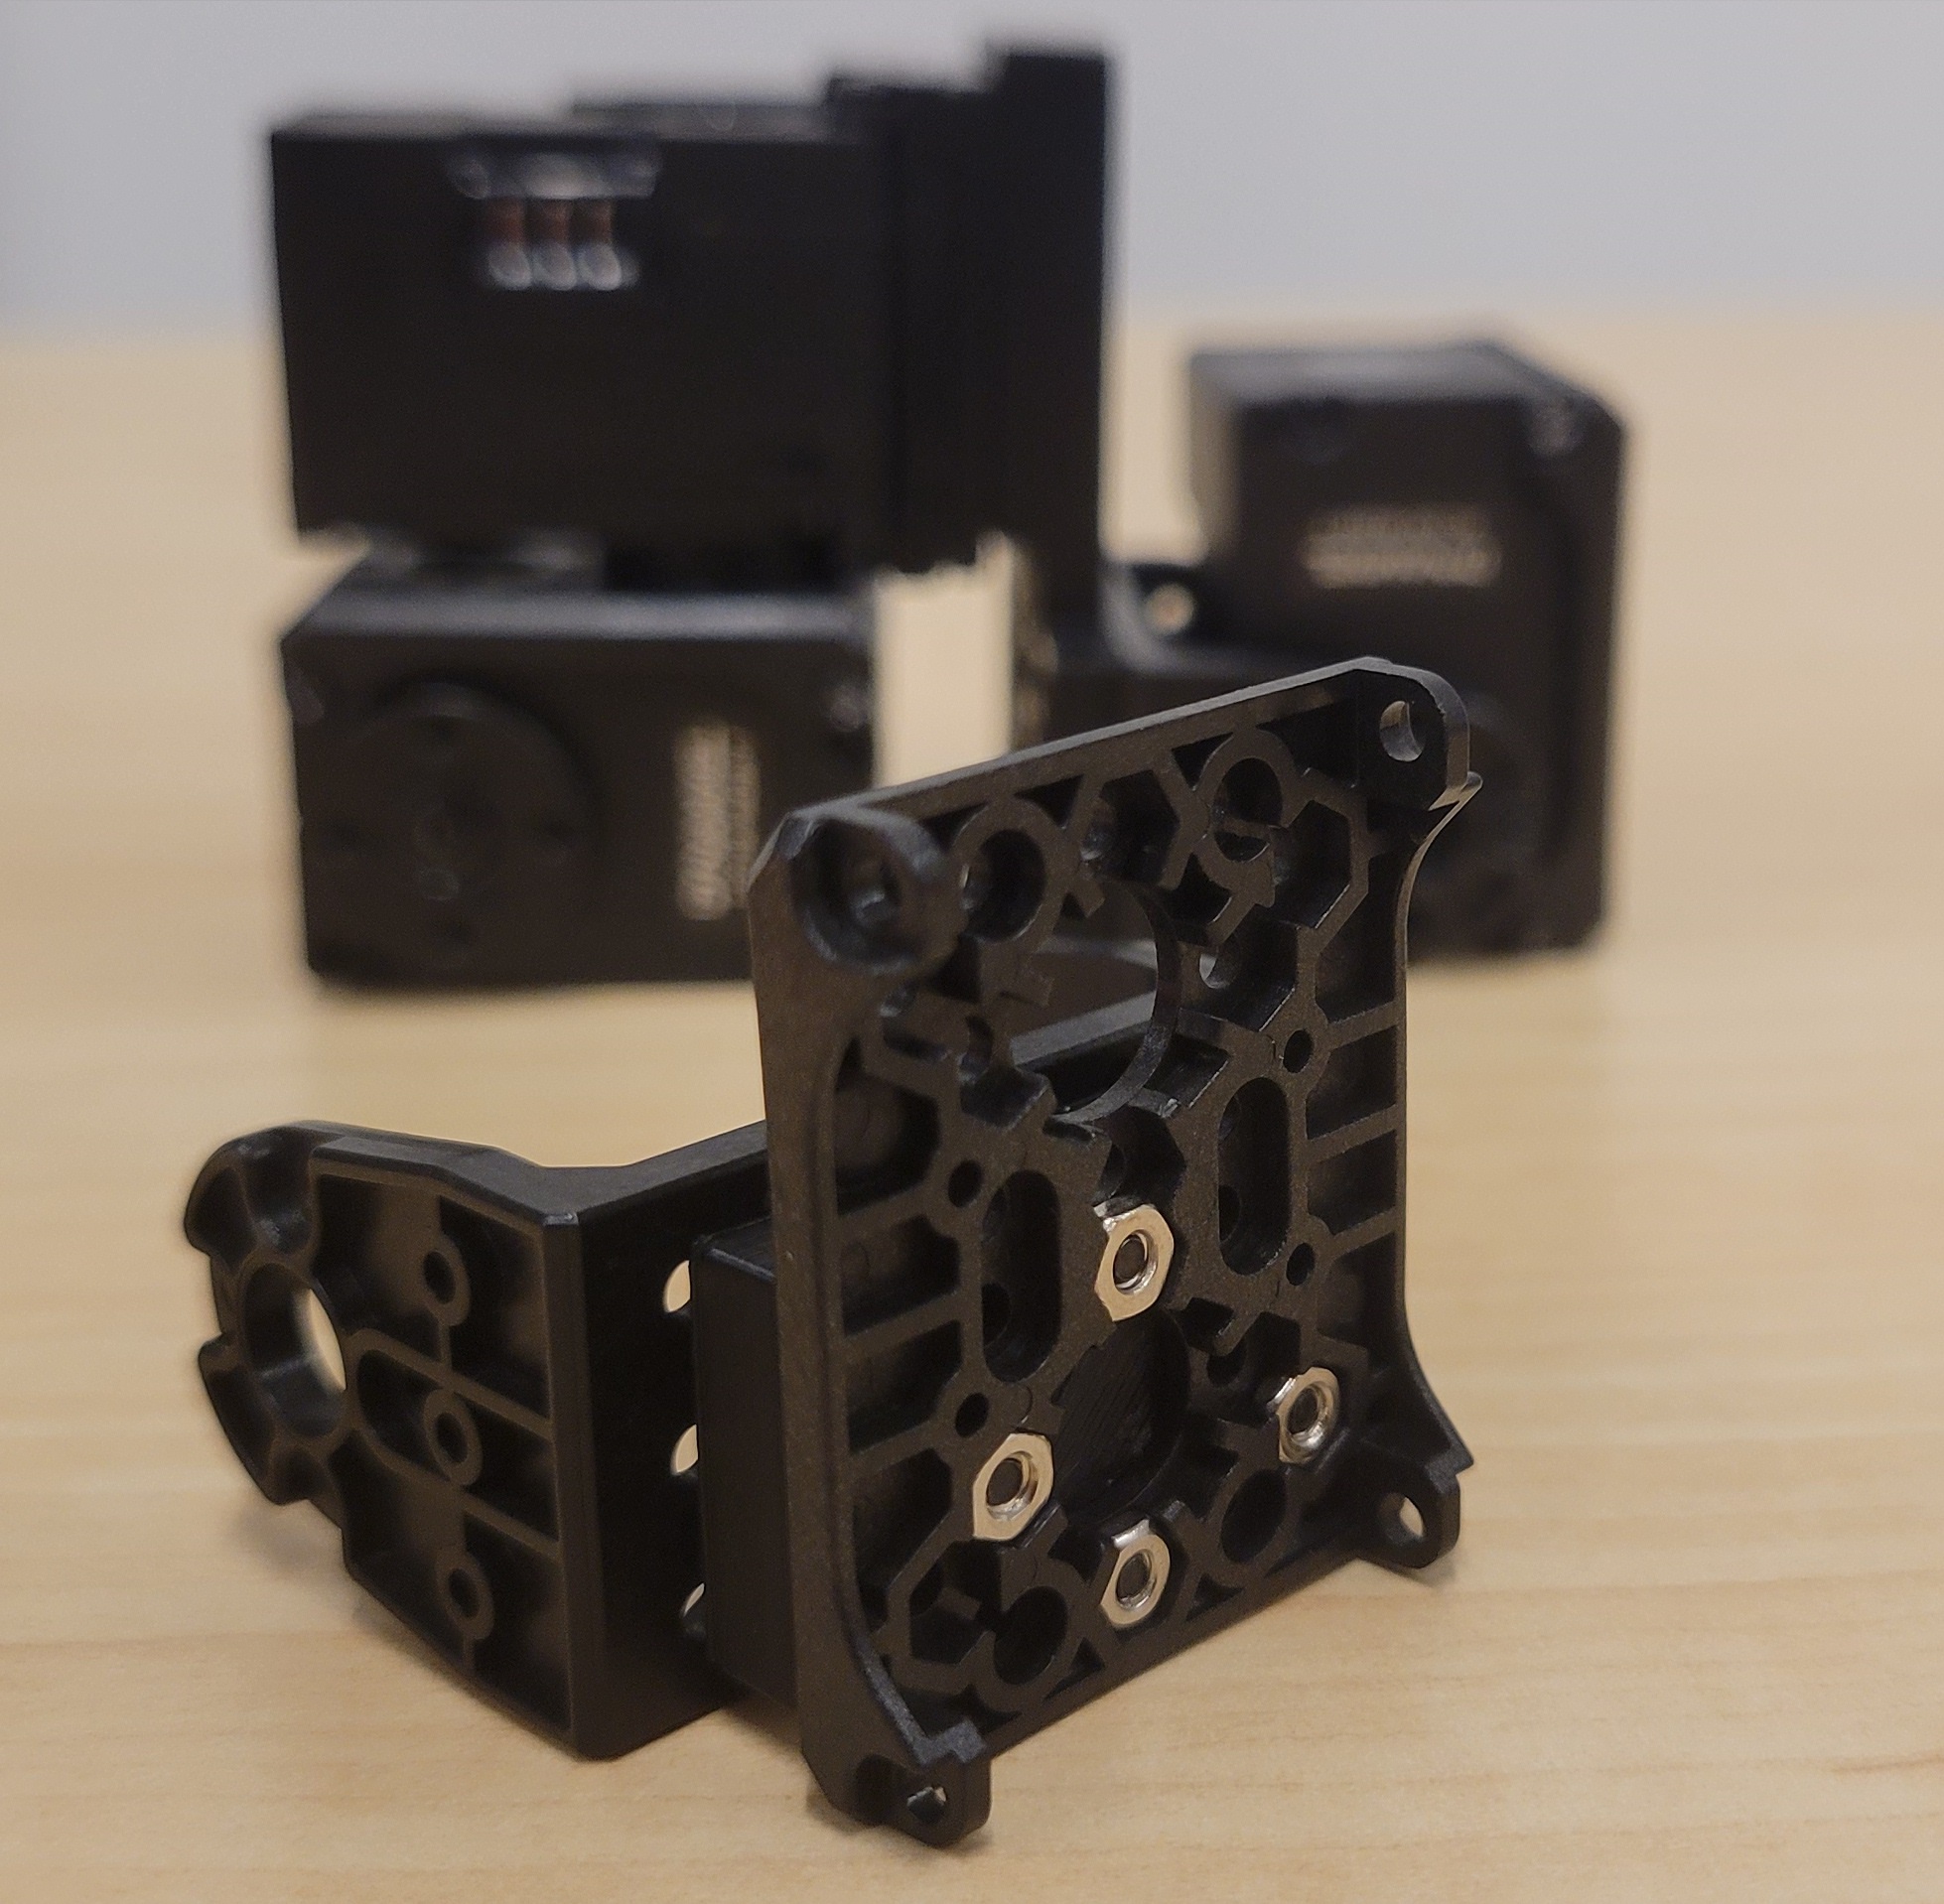**操作**:按照片顺序叠放三件,长螺丝穿过后进入S101中的螺母。
**检查**:比对相邻两张照片的变化;零位、支架开口和螺丝类型正确后再进行下一步。
### 4|连接PIP与末节组件
**取件**:K05短TAP螺丝4枚+H101配套惰轮。
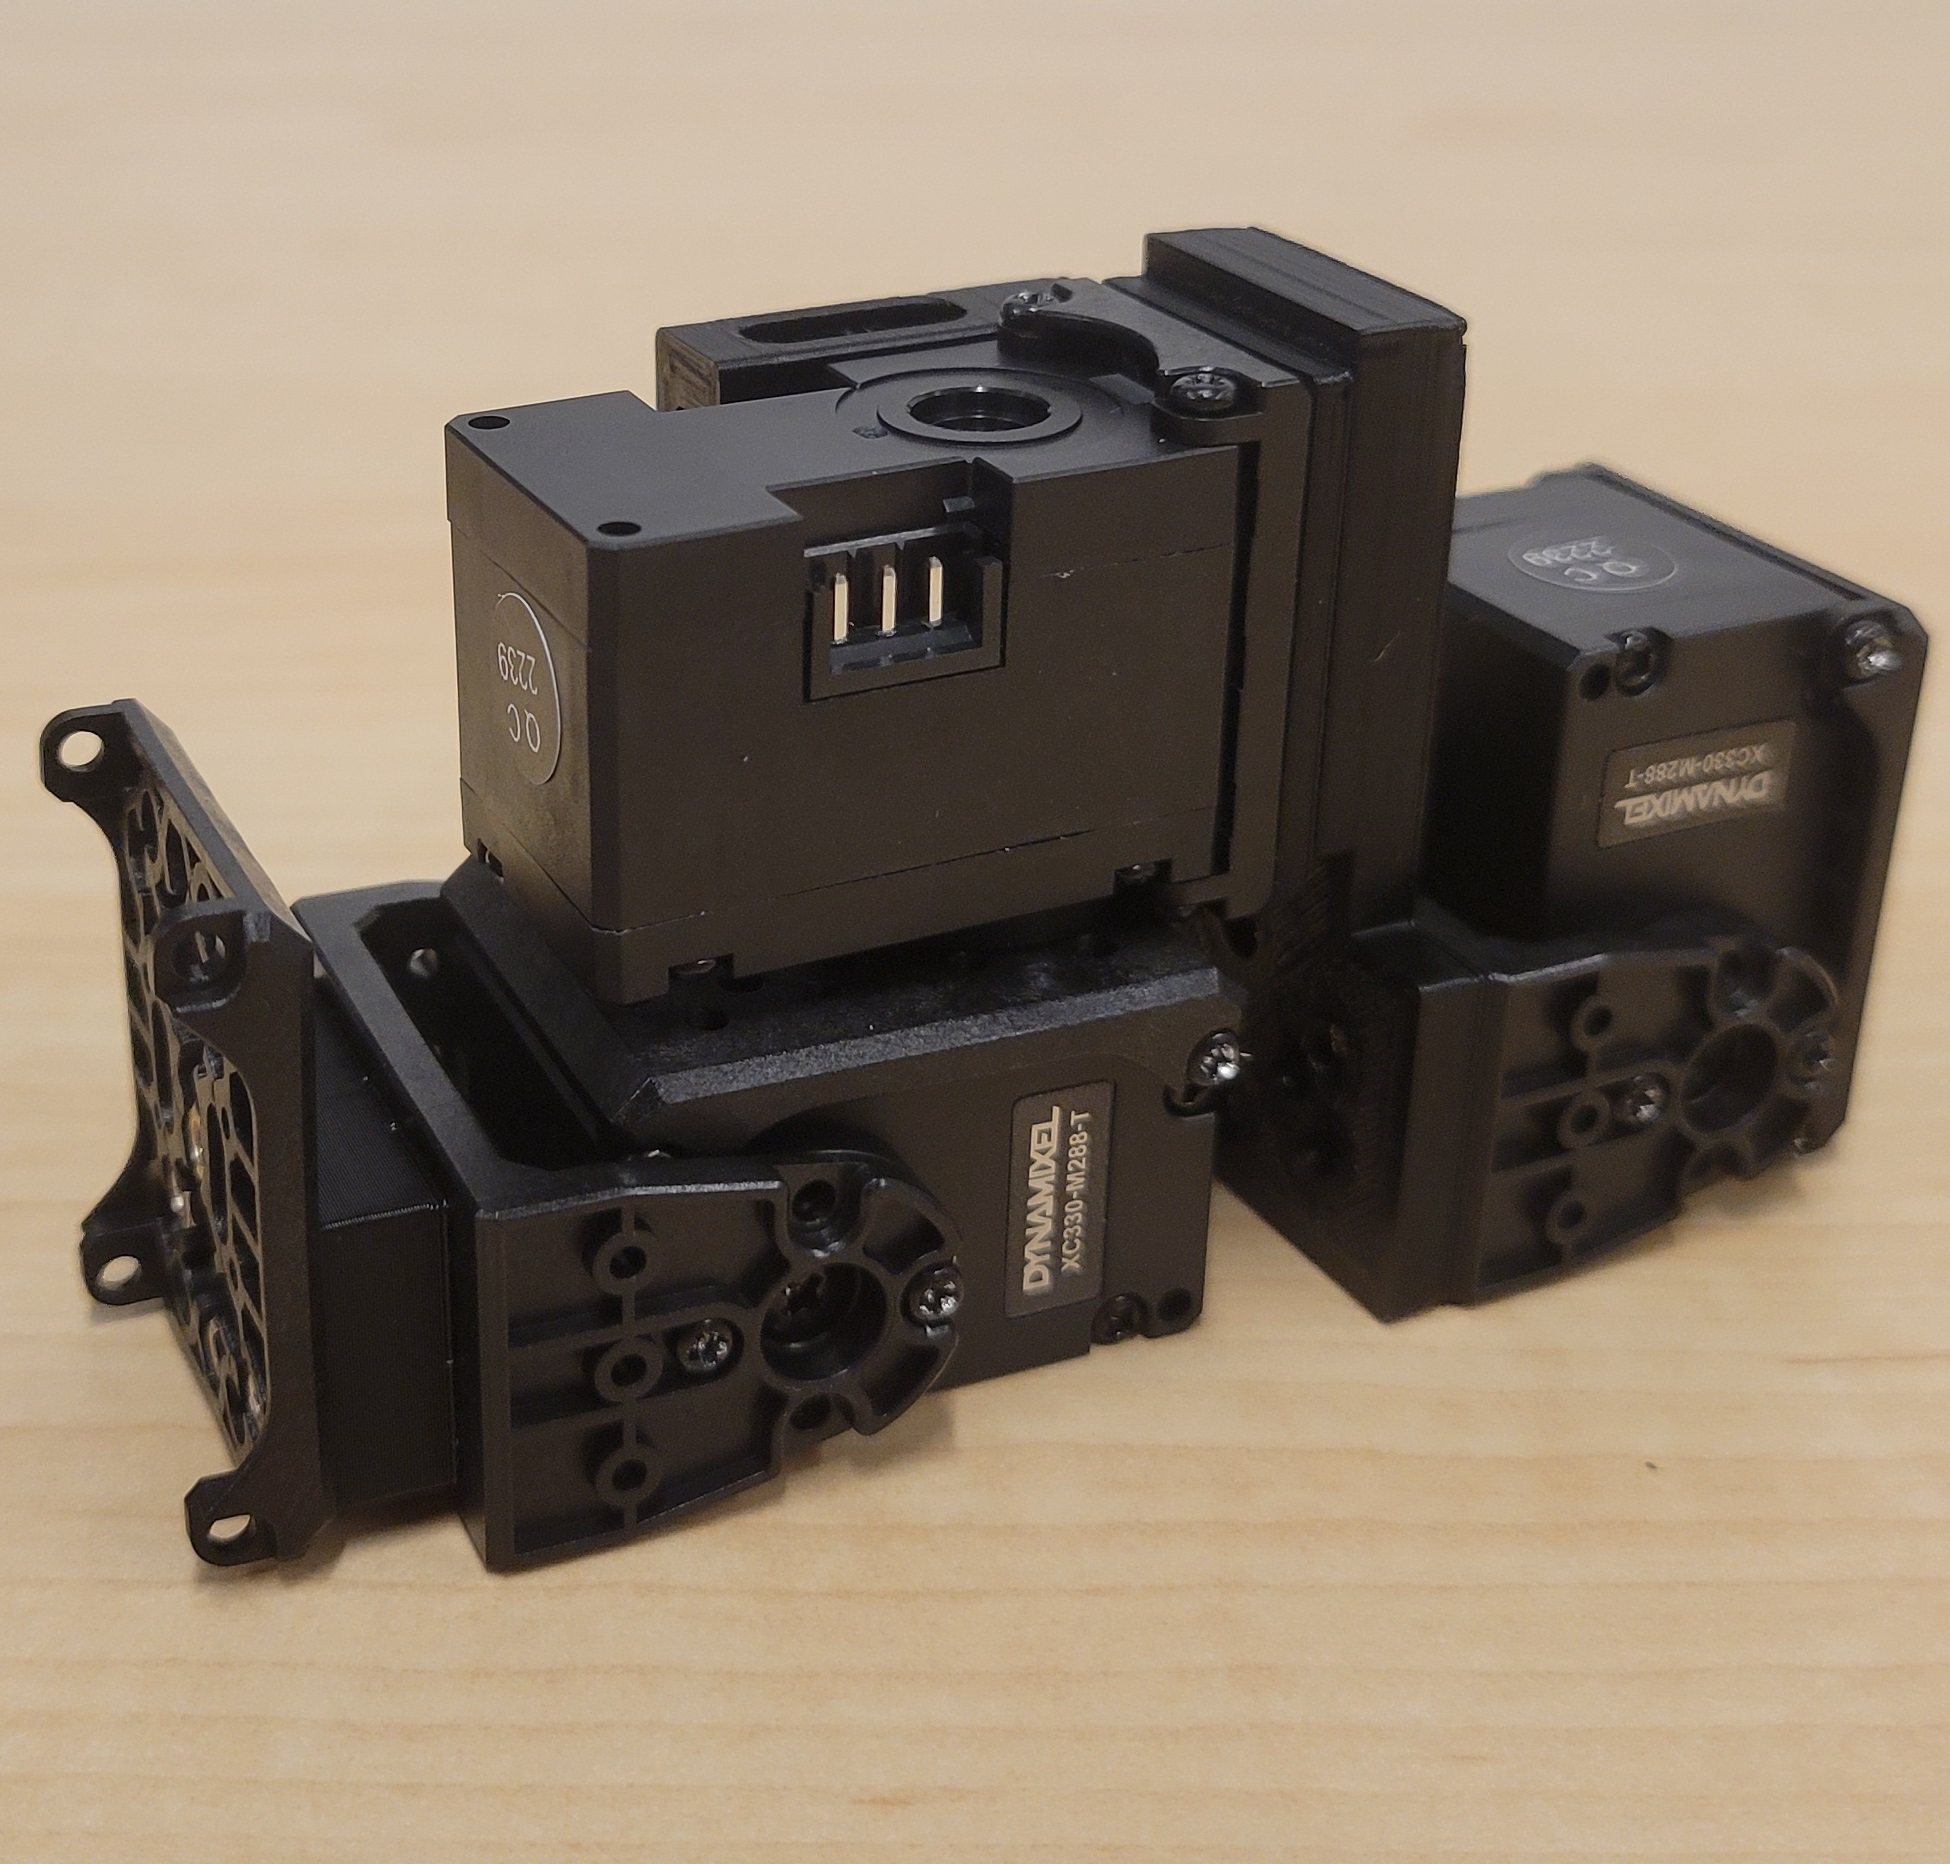**操作**:把刚做好的组件装到PIP电机;核对两侧轴线,使用配套惰轮紧固件。
**检查**:比对相邻两张照片的变化;零位、支架开口和螺丝类型正确后再进行下一步。
### 5|装入DIP电机
**取件**:E01电机1个+K06长TAP螺丝4枚。
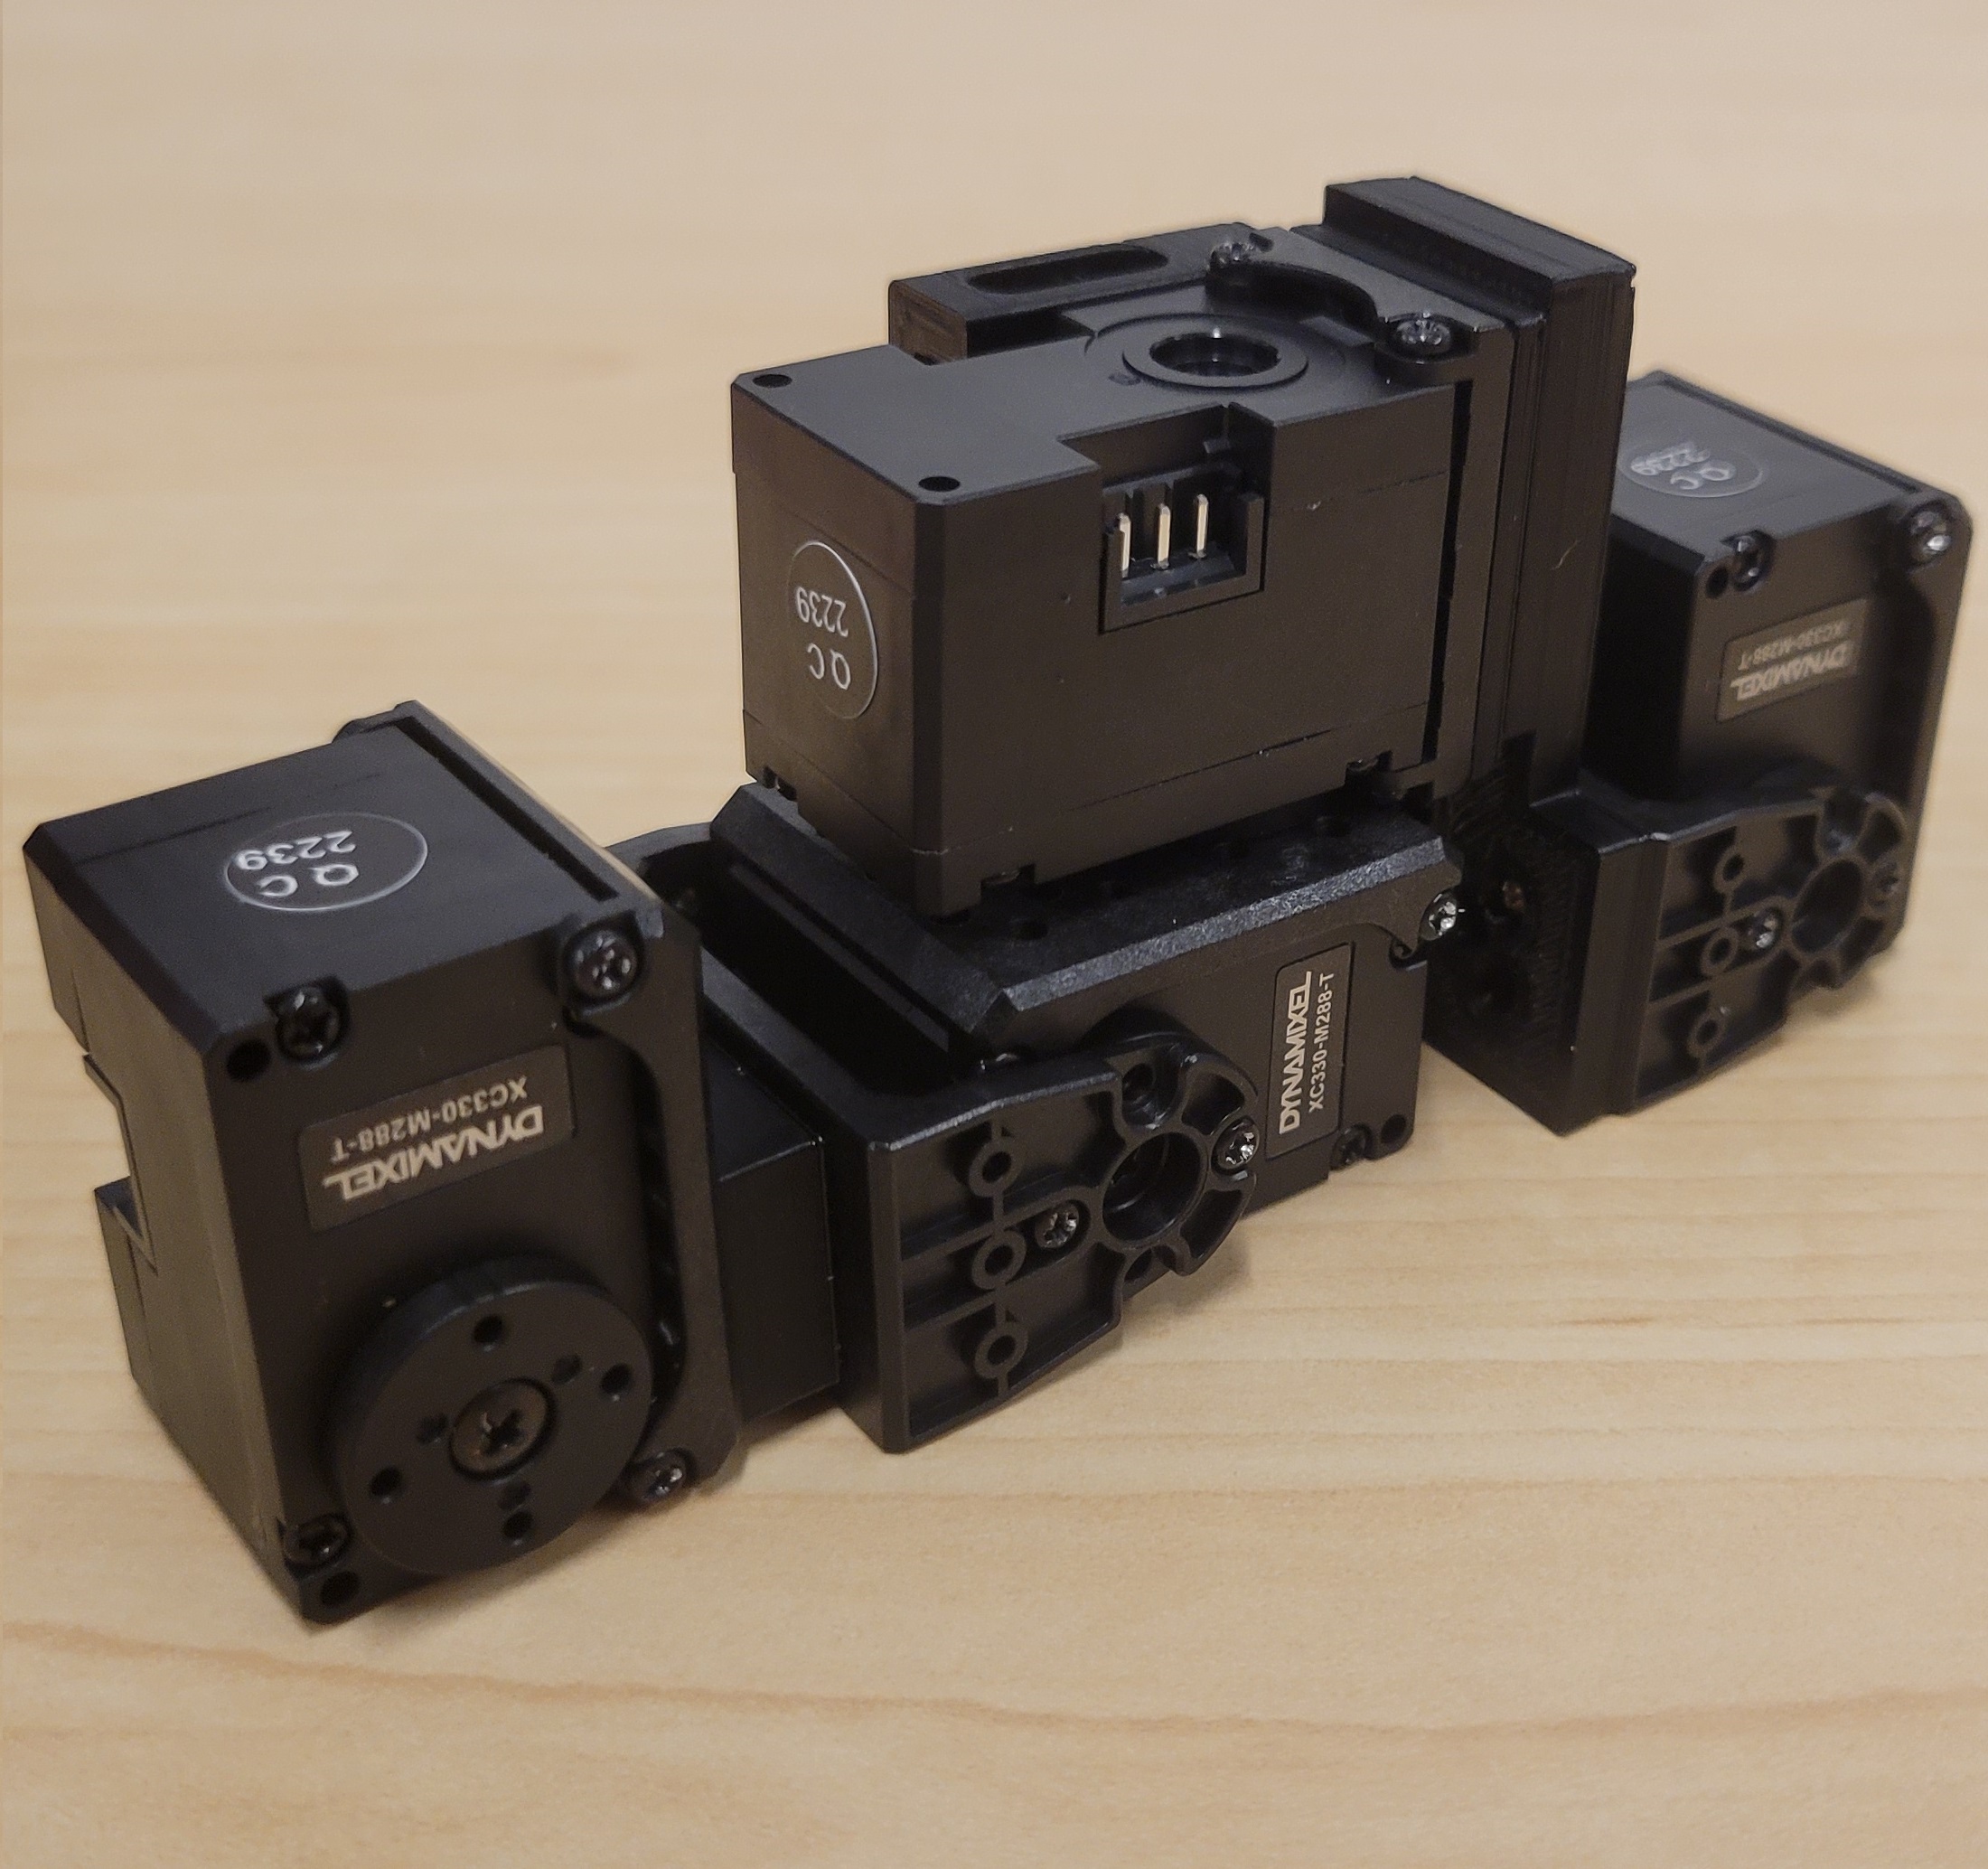**操作**:在开放的S101中固定末节电机,保持图中接口与零位方向。
**检查**:比对相邻两张照片的变化;零位、支架开口和螺丝类型正确后再进行下一步。
### 6|安装指尖
**取件**:P06指尖+F01 M2热熔嵌件6枚+M01 H101;普通M2×4螺丝6枚、K05短TAP4枚及惰轮。
**操作**:先把嵌件垂直装入打印指尖并待其冷却,连接指尖与H101,再把整个指尖组件装到DIP电机。不要把TAP自攻螺丝拧进黄铜嵌件。
**检查**:比对相邻两张照片的变化;零位、支架开口和螺丝类型正确后再进行下一步。
### 完成检查
三根手指外形一致,每根4个电机,合计12个;关节间留有走线空间,指尖无松动。不要带电硬掰关节。
[完整普通手指三维模型](https://sketchfab.com/models/f4e5ddff4c9b4a7abe61f514c9ed6421/embed?camera=0) · [原作者PIP/DIP装配视频](https://www.youtube.com/watch?v=npTgsUzUmwQ)
图源:Kenneth Shaw、Ananye Agarwal、Deepak Pathak / LEAP Hand v1 原作者装配页。中文说明为本页整理。图片保留原站链接;未声明获得独立图文转载授权。[原版装配页与视频](https://v1.leaphand.com/assembly)。
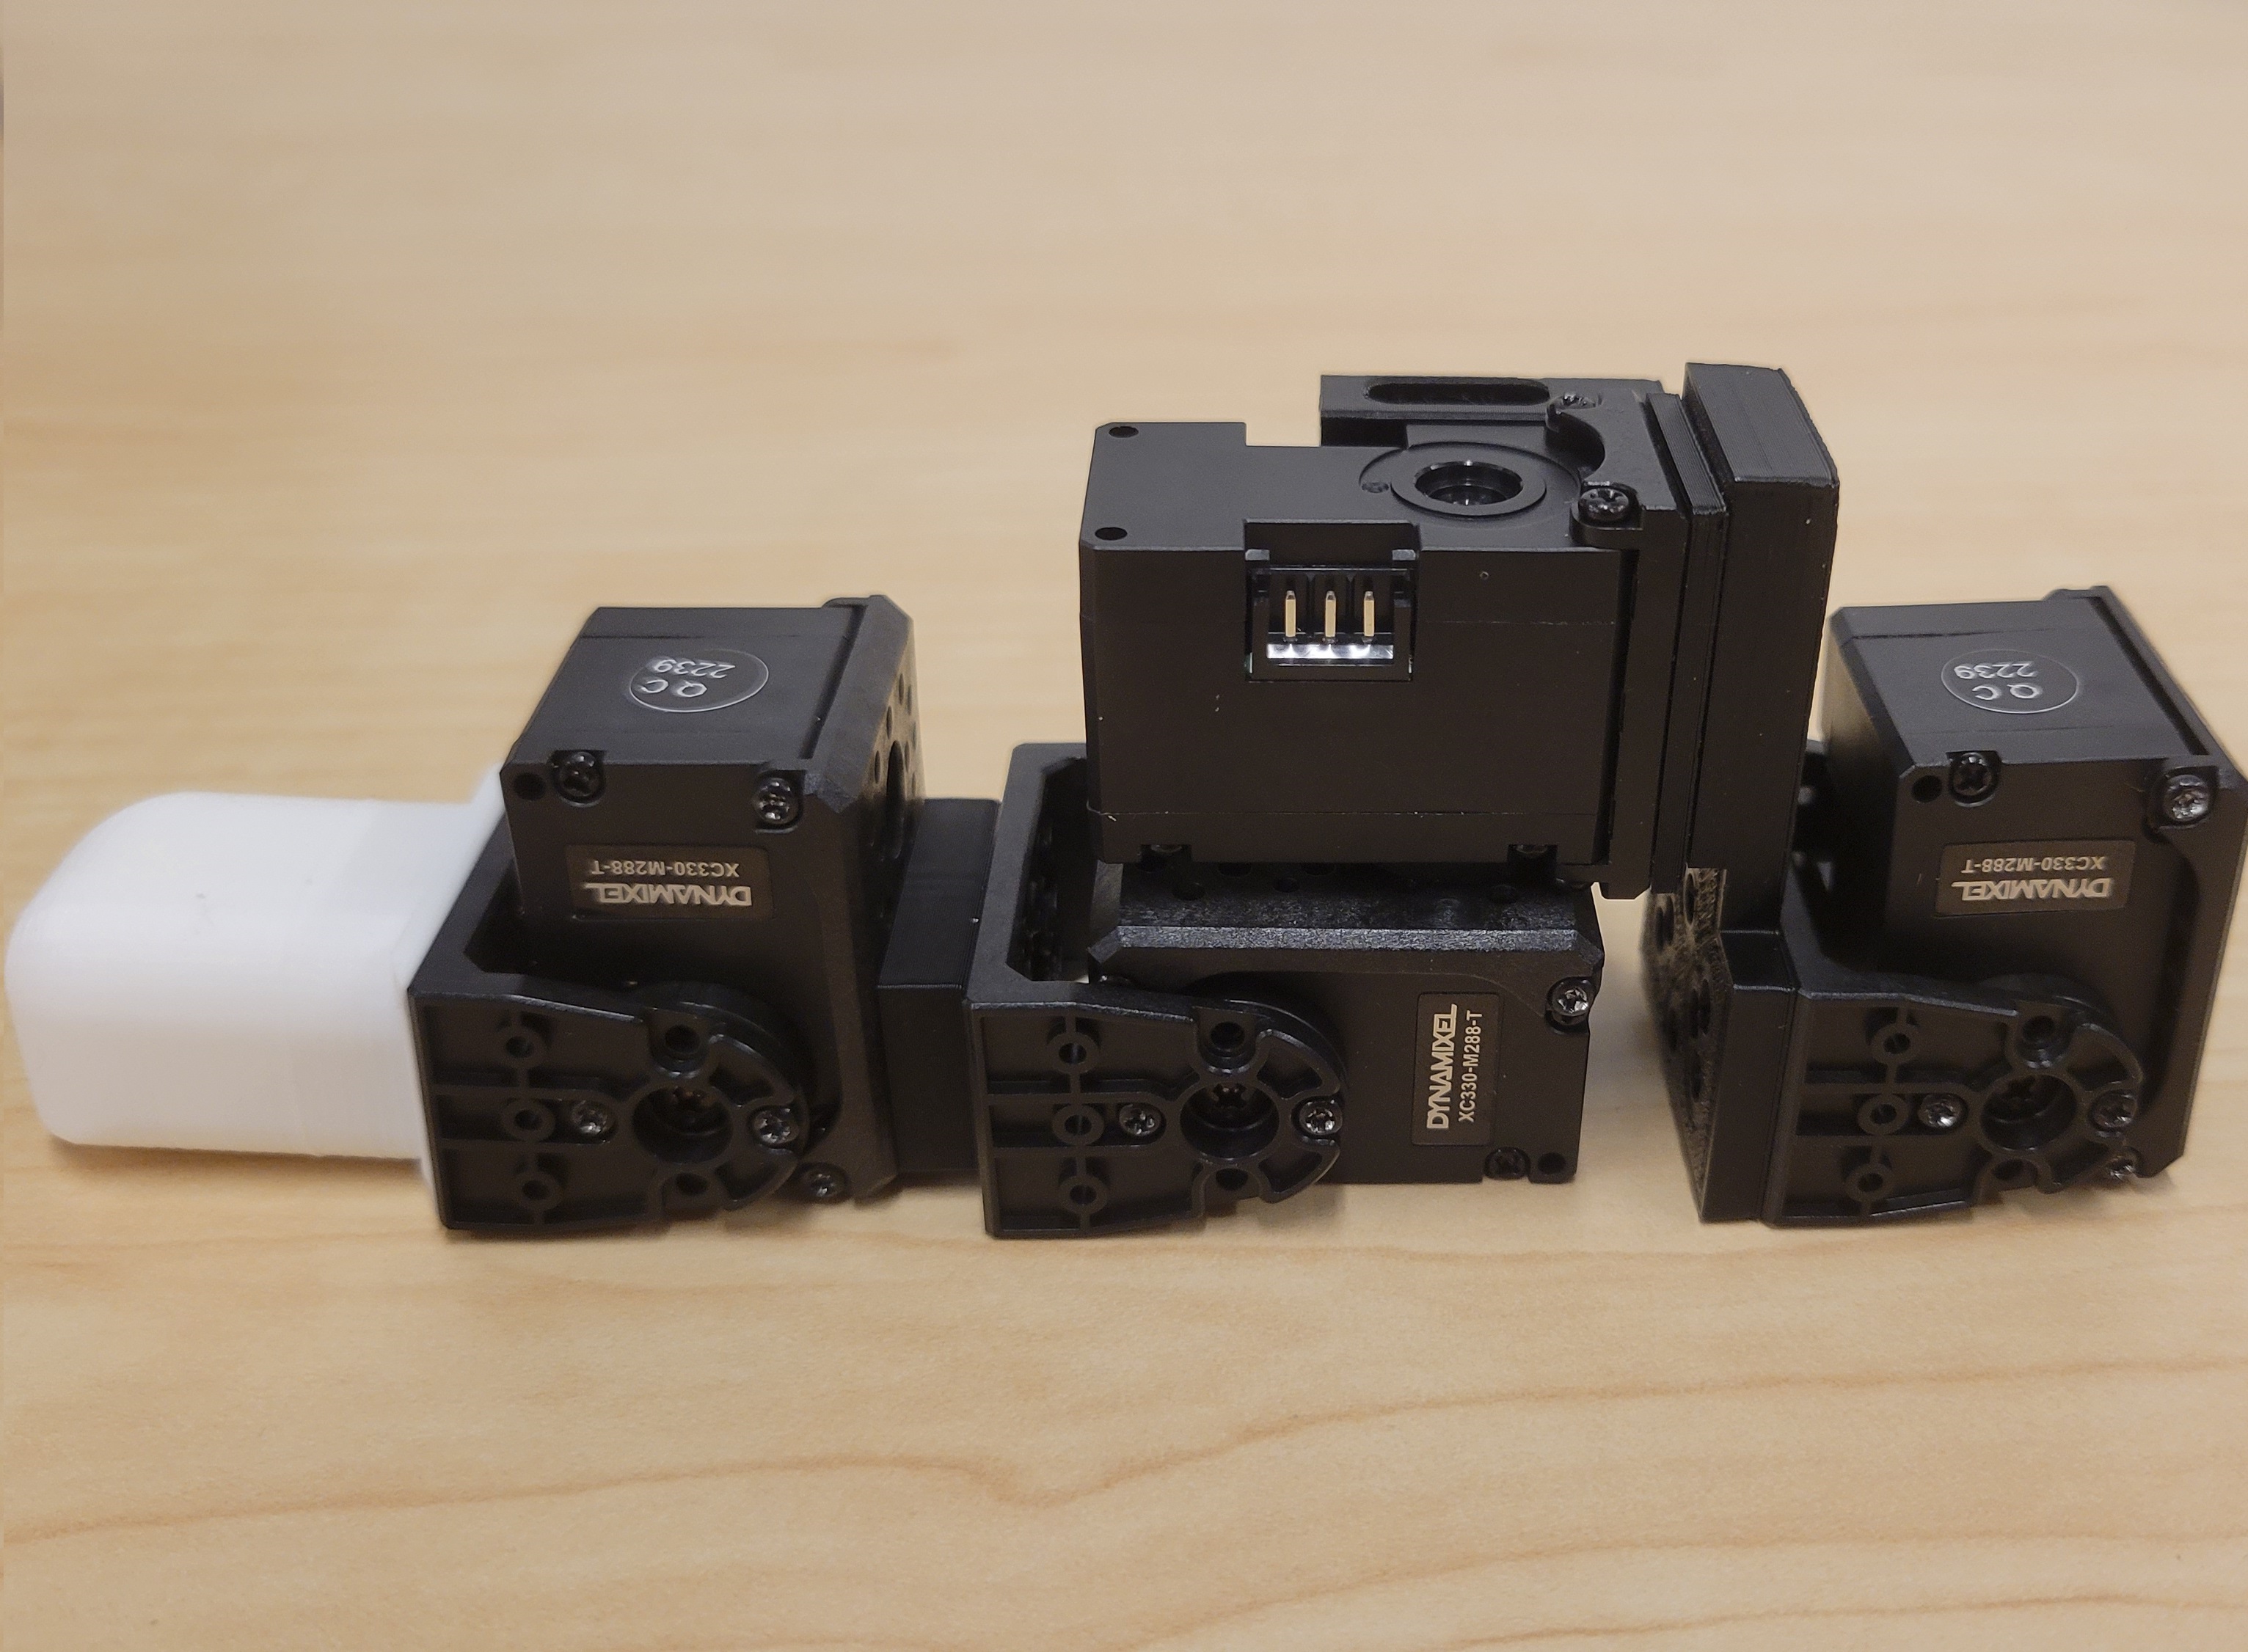
拇指不能照抄普通手指。以下7张原作者照片按右手排列;每完成一步先核对支架朝向与舵盘零位。
### 1|小支架接电机
**取件**:M03 S102、M2螺母8枚、E01电机1个、K06长TAP4枚。
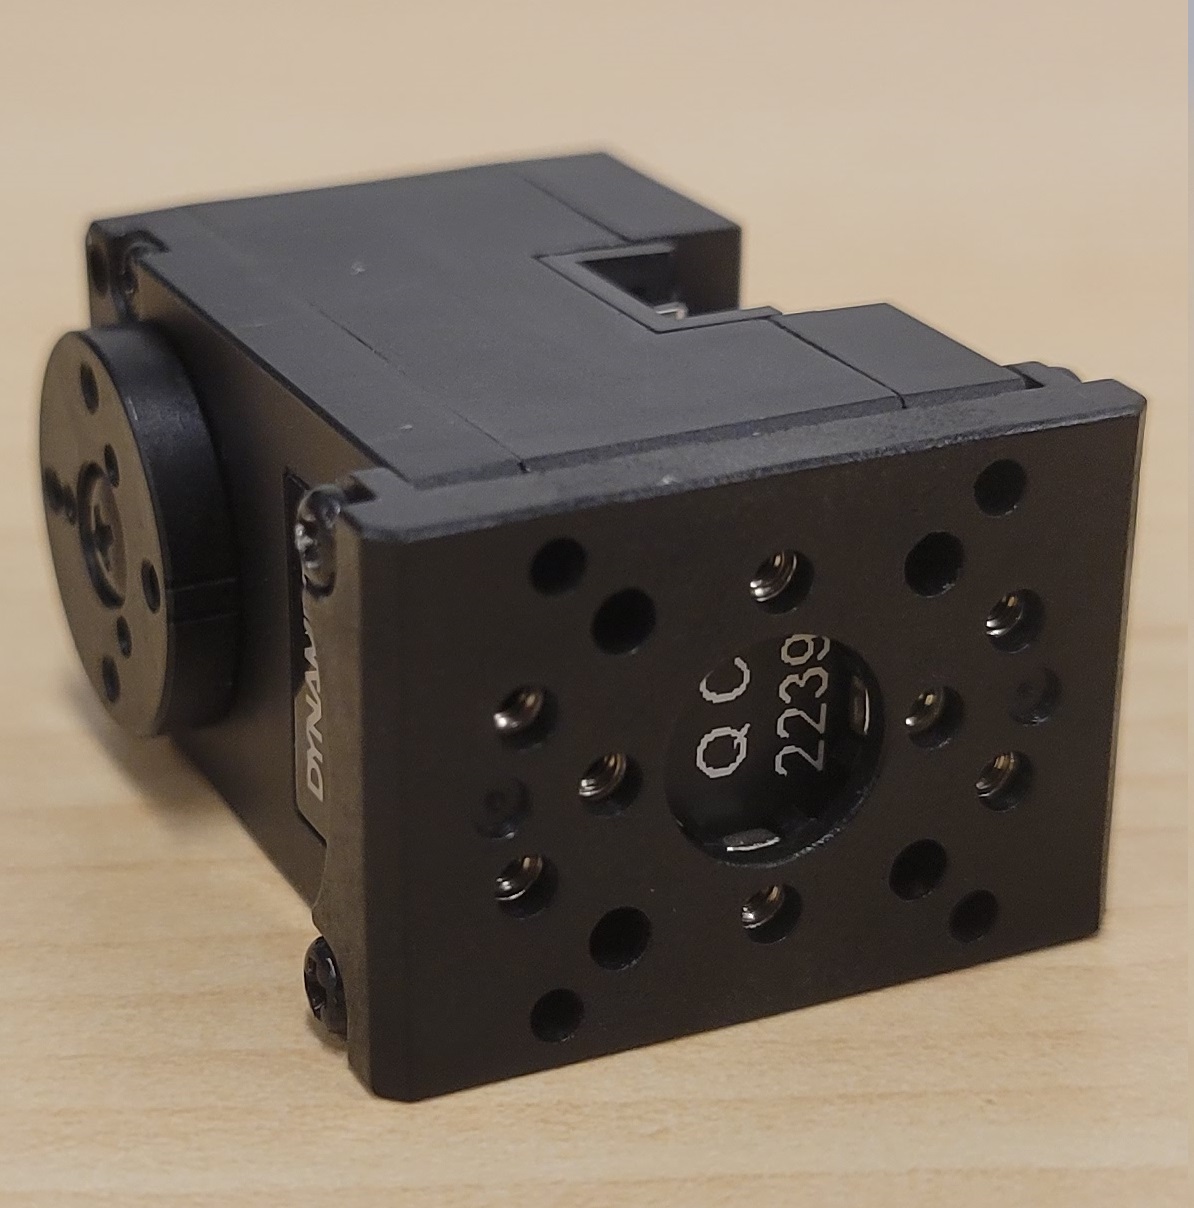**操作**:把螺母预放在小支架槽中,再把支架固定到电机端部。
### 2|建立拇指根部方向
**取件**:M02 S101+K05短TAP4枚。
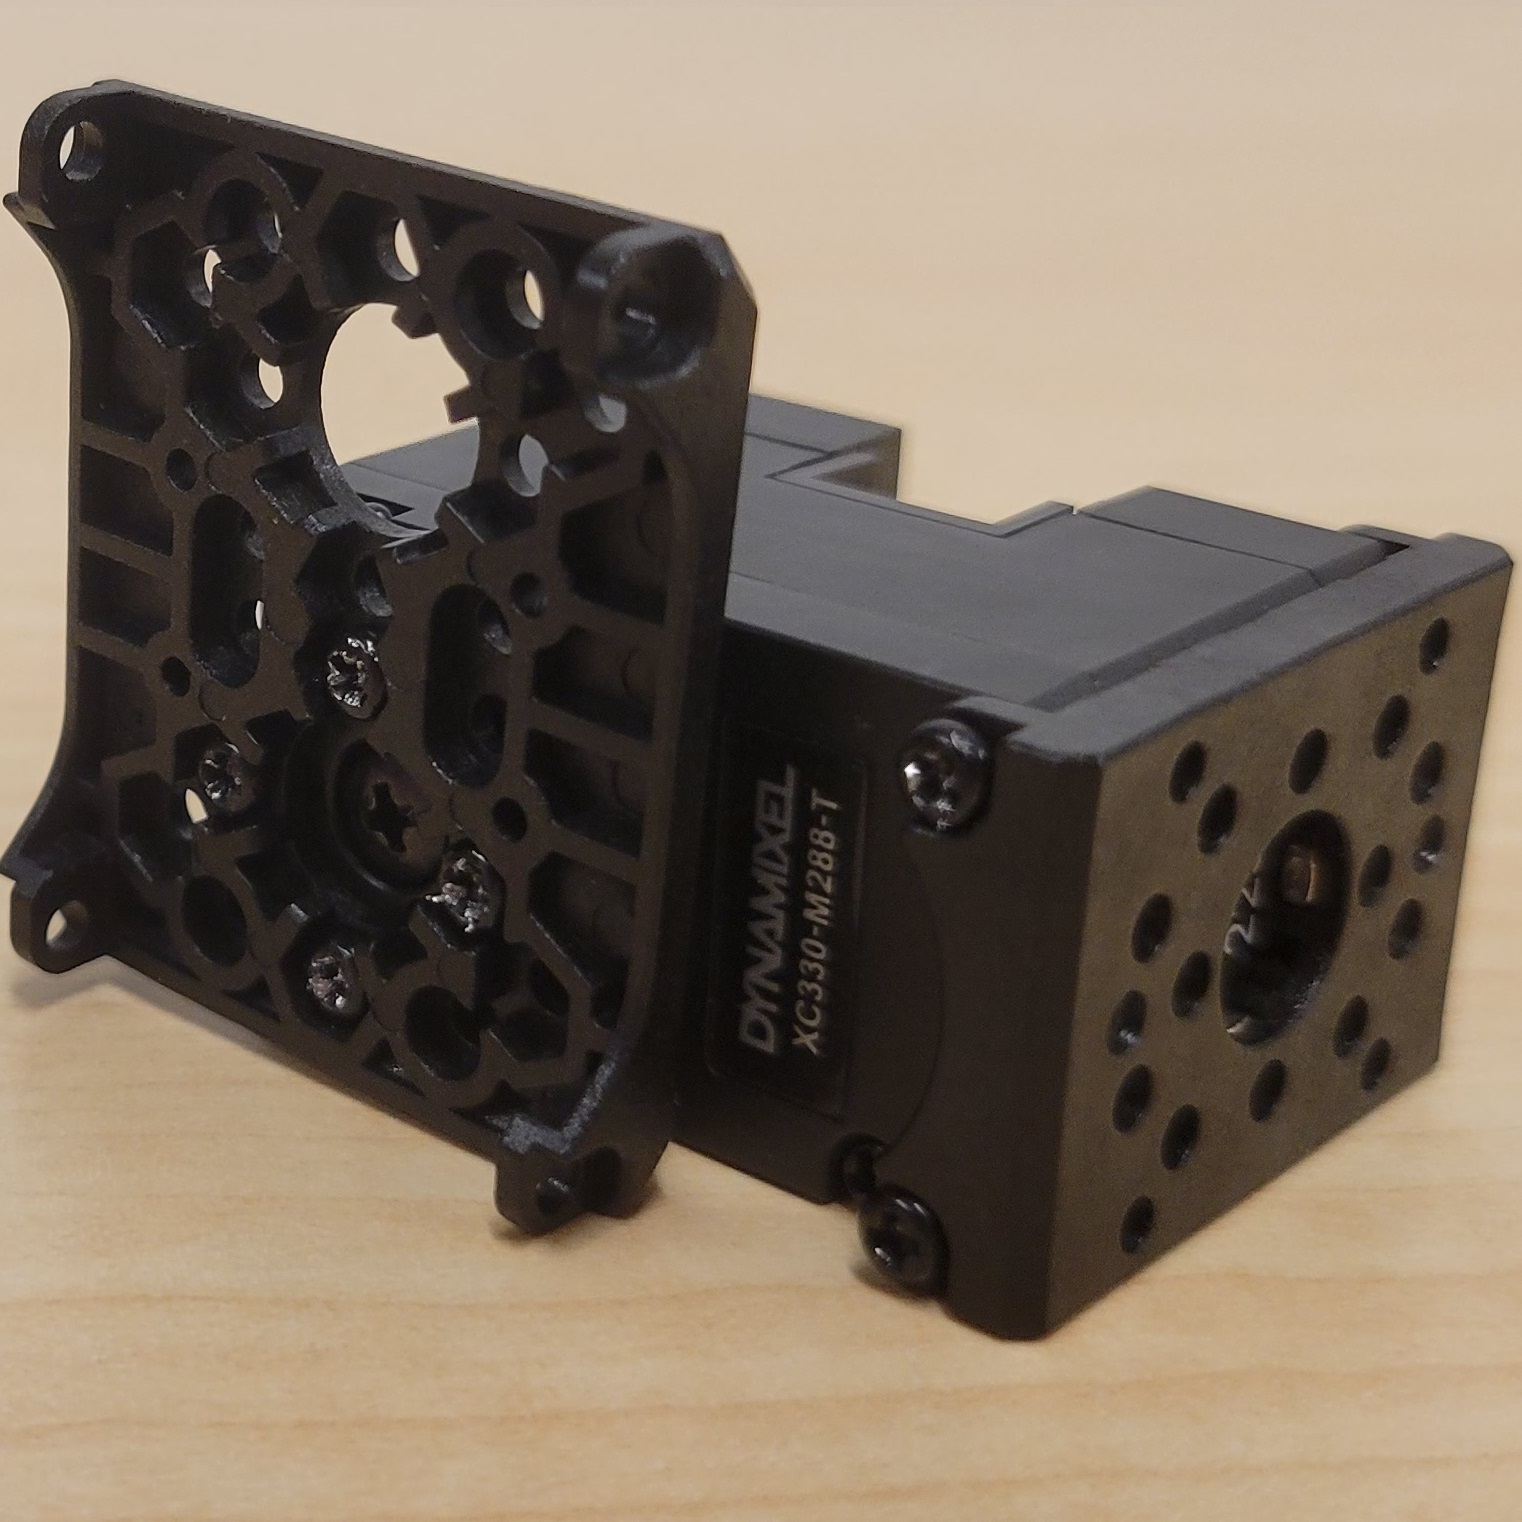**操作**:大支架装到电机舵盘,严格按右手照片的朝向;左手在这里反向,本教程不采用左手。
### 3|接第二只电机
**取件**:E01电机1个+K06长TAP4枚。
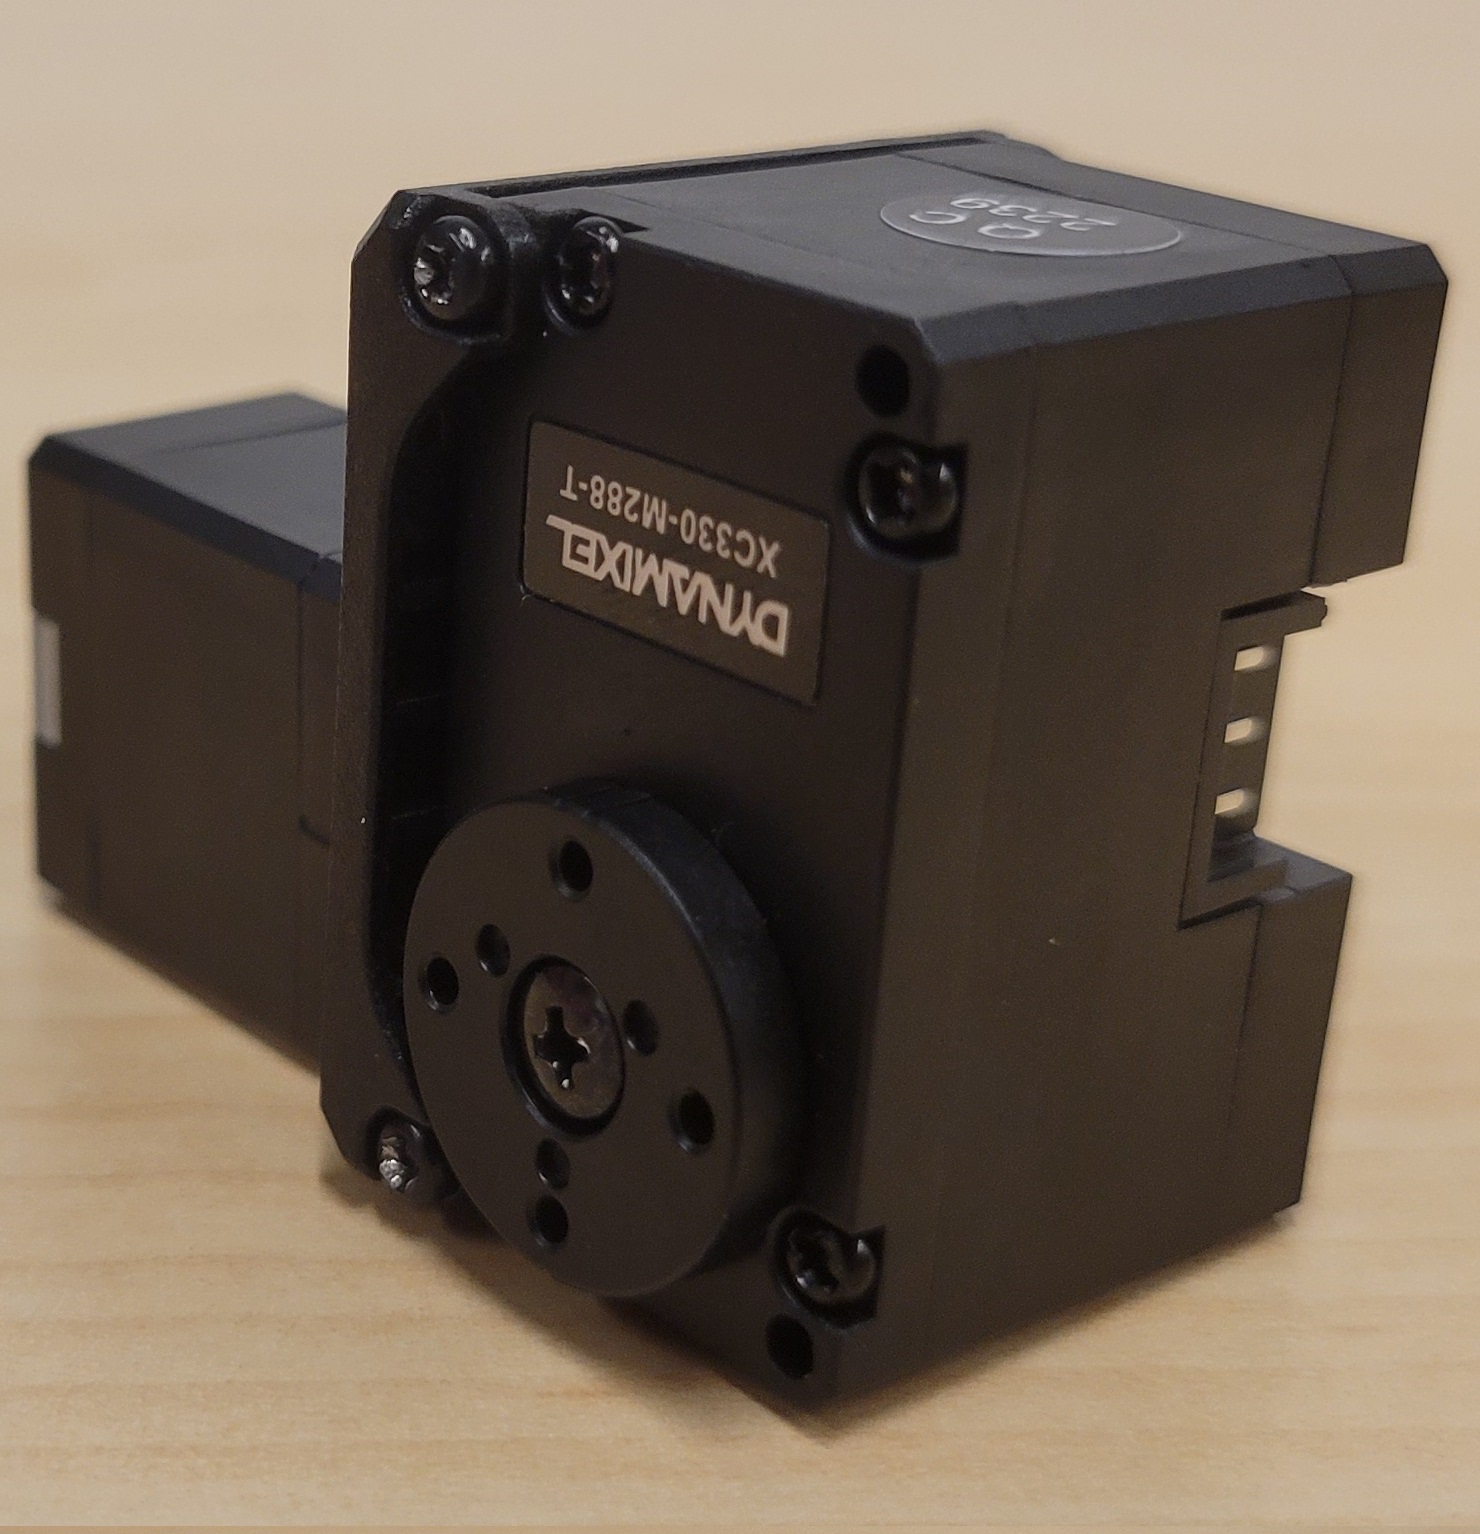**操作**:把第二只电机装入S101;先核对零位,后拧紧。
### 4|通过舵盘连接第三只电机
**取件**:M01 H101、E01电机1个、惰轮、K05短TAP共8枚。
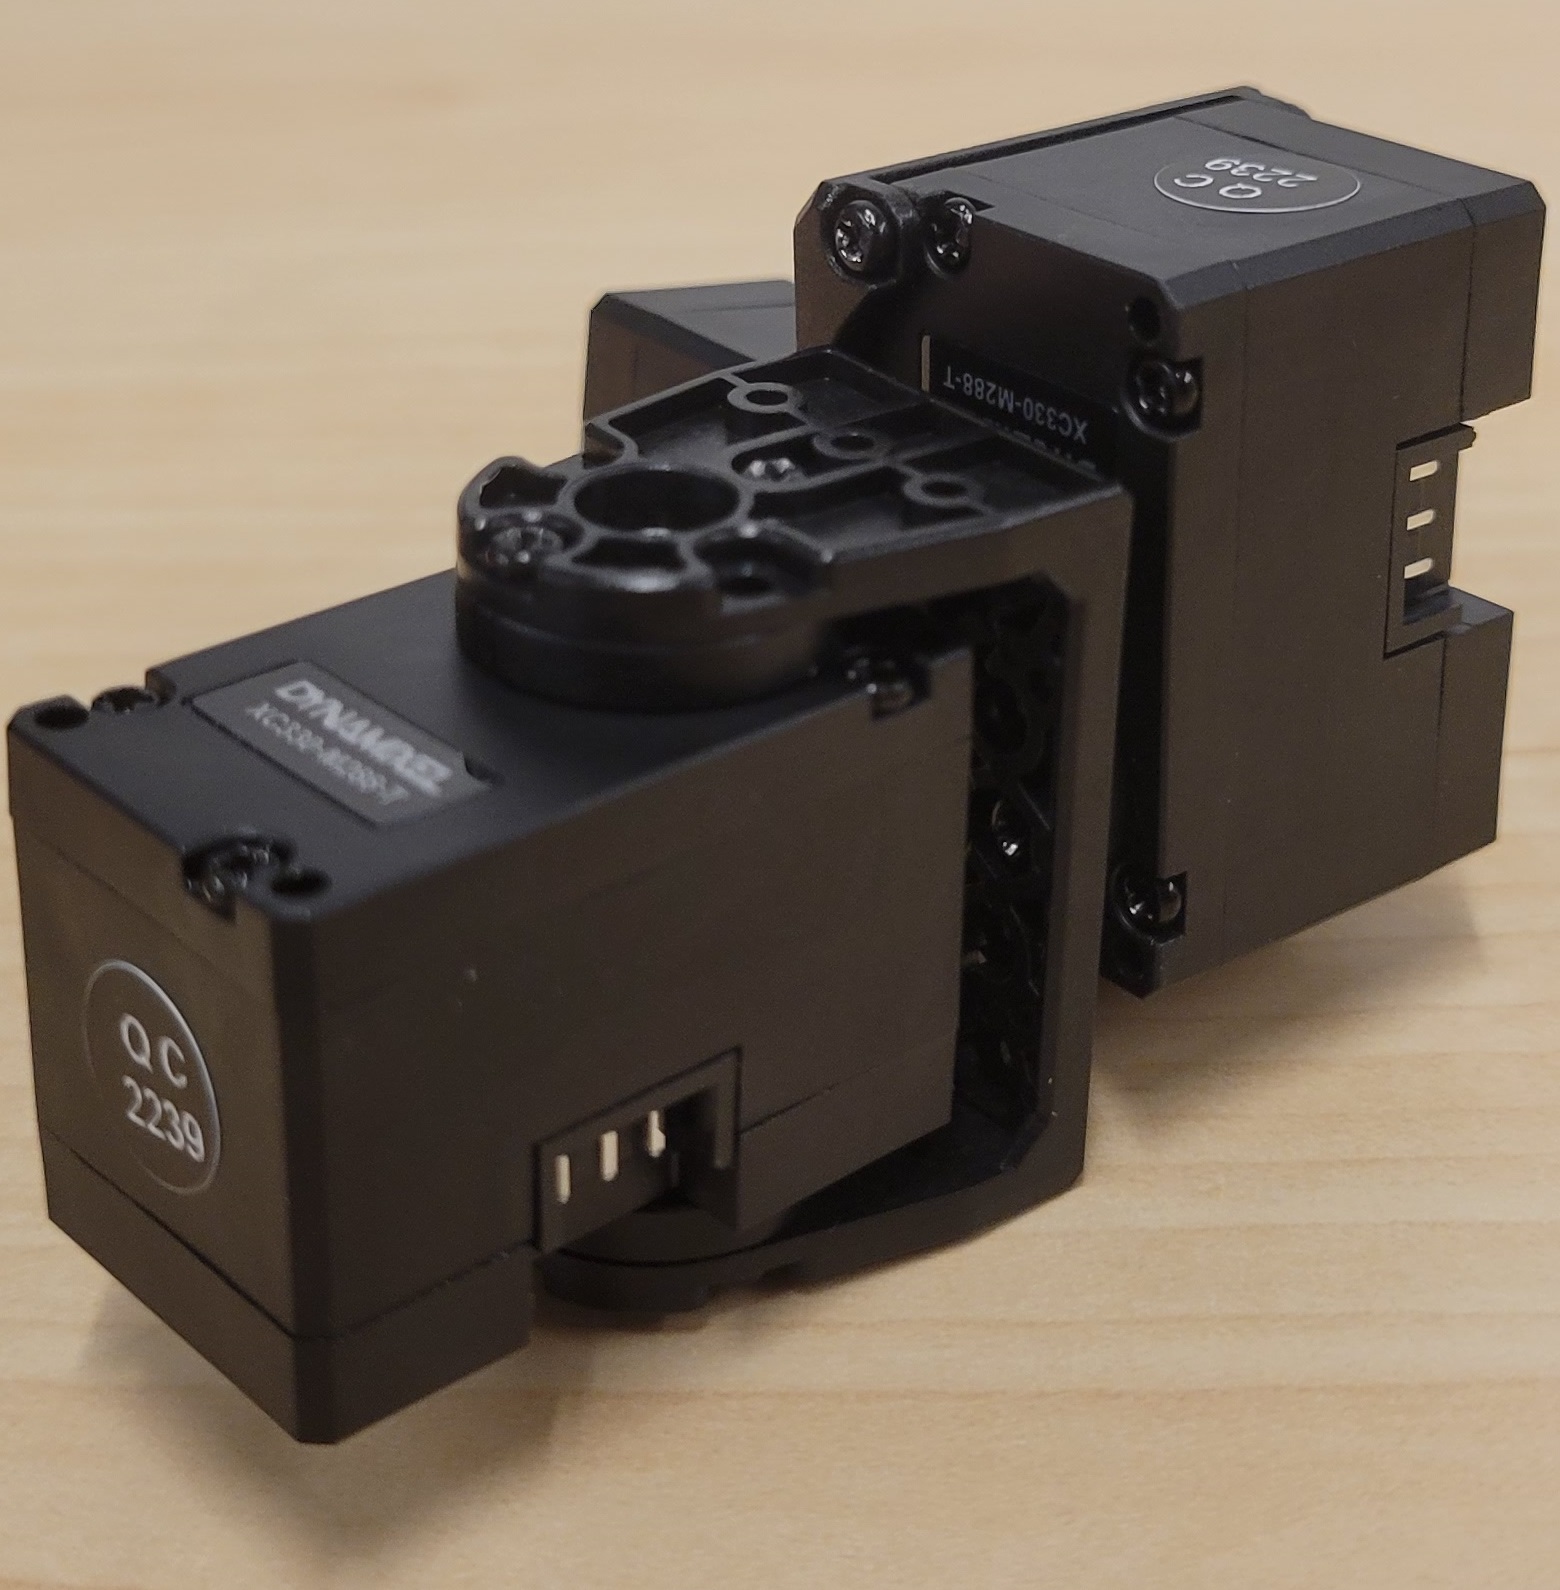**操作**:先将H101固定到电机,再通过惰轮和另一组短TAP连接下一只电机。
### 5|制作转接叠层
**取件**:M03 S102+P03线缆垫片+M01 H101;F05 M2×6螺丝4枚+螺母4枚。
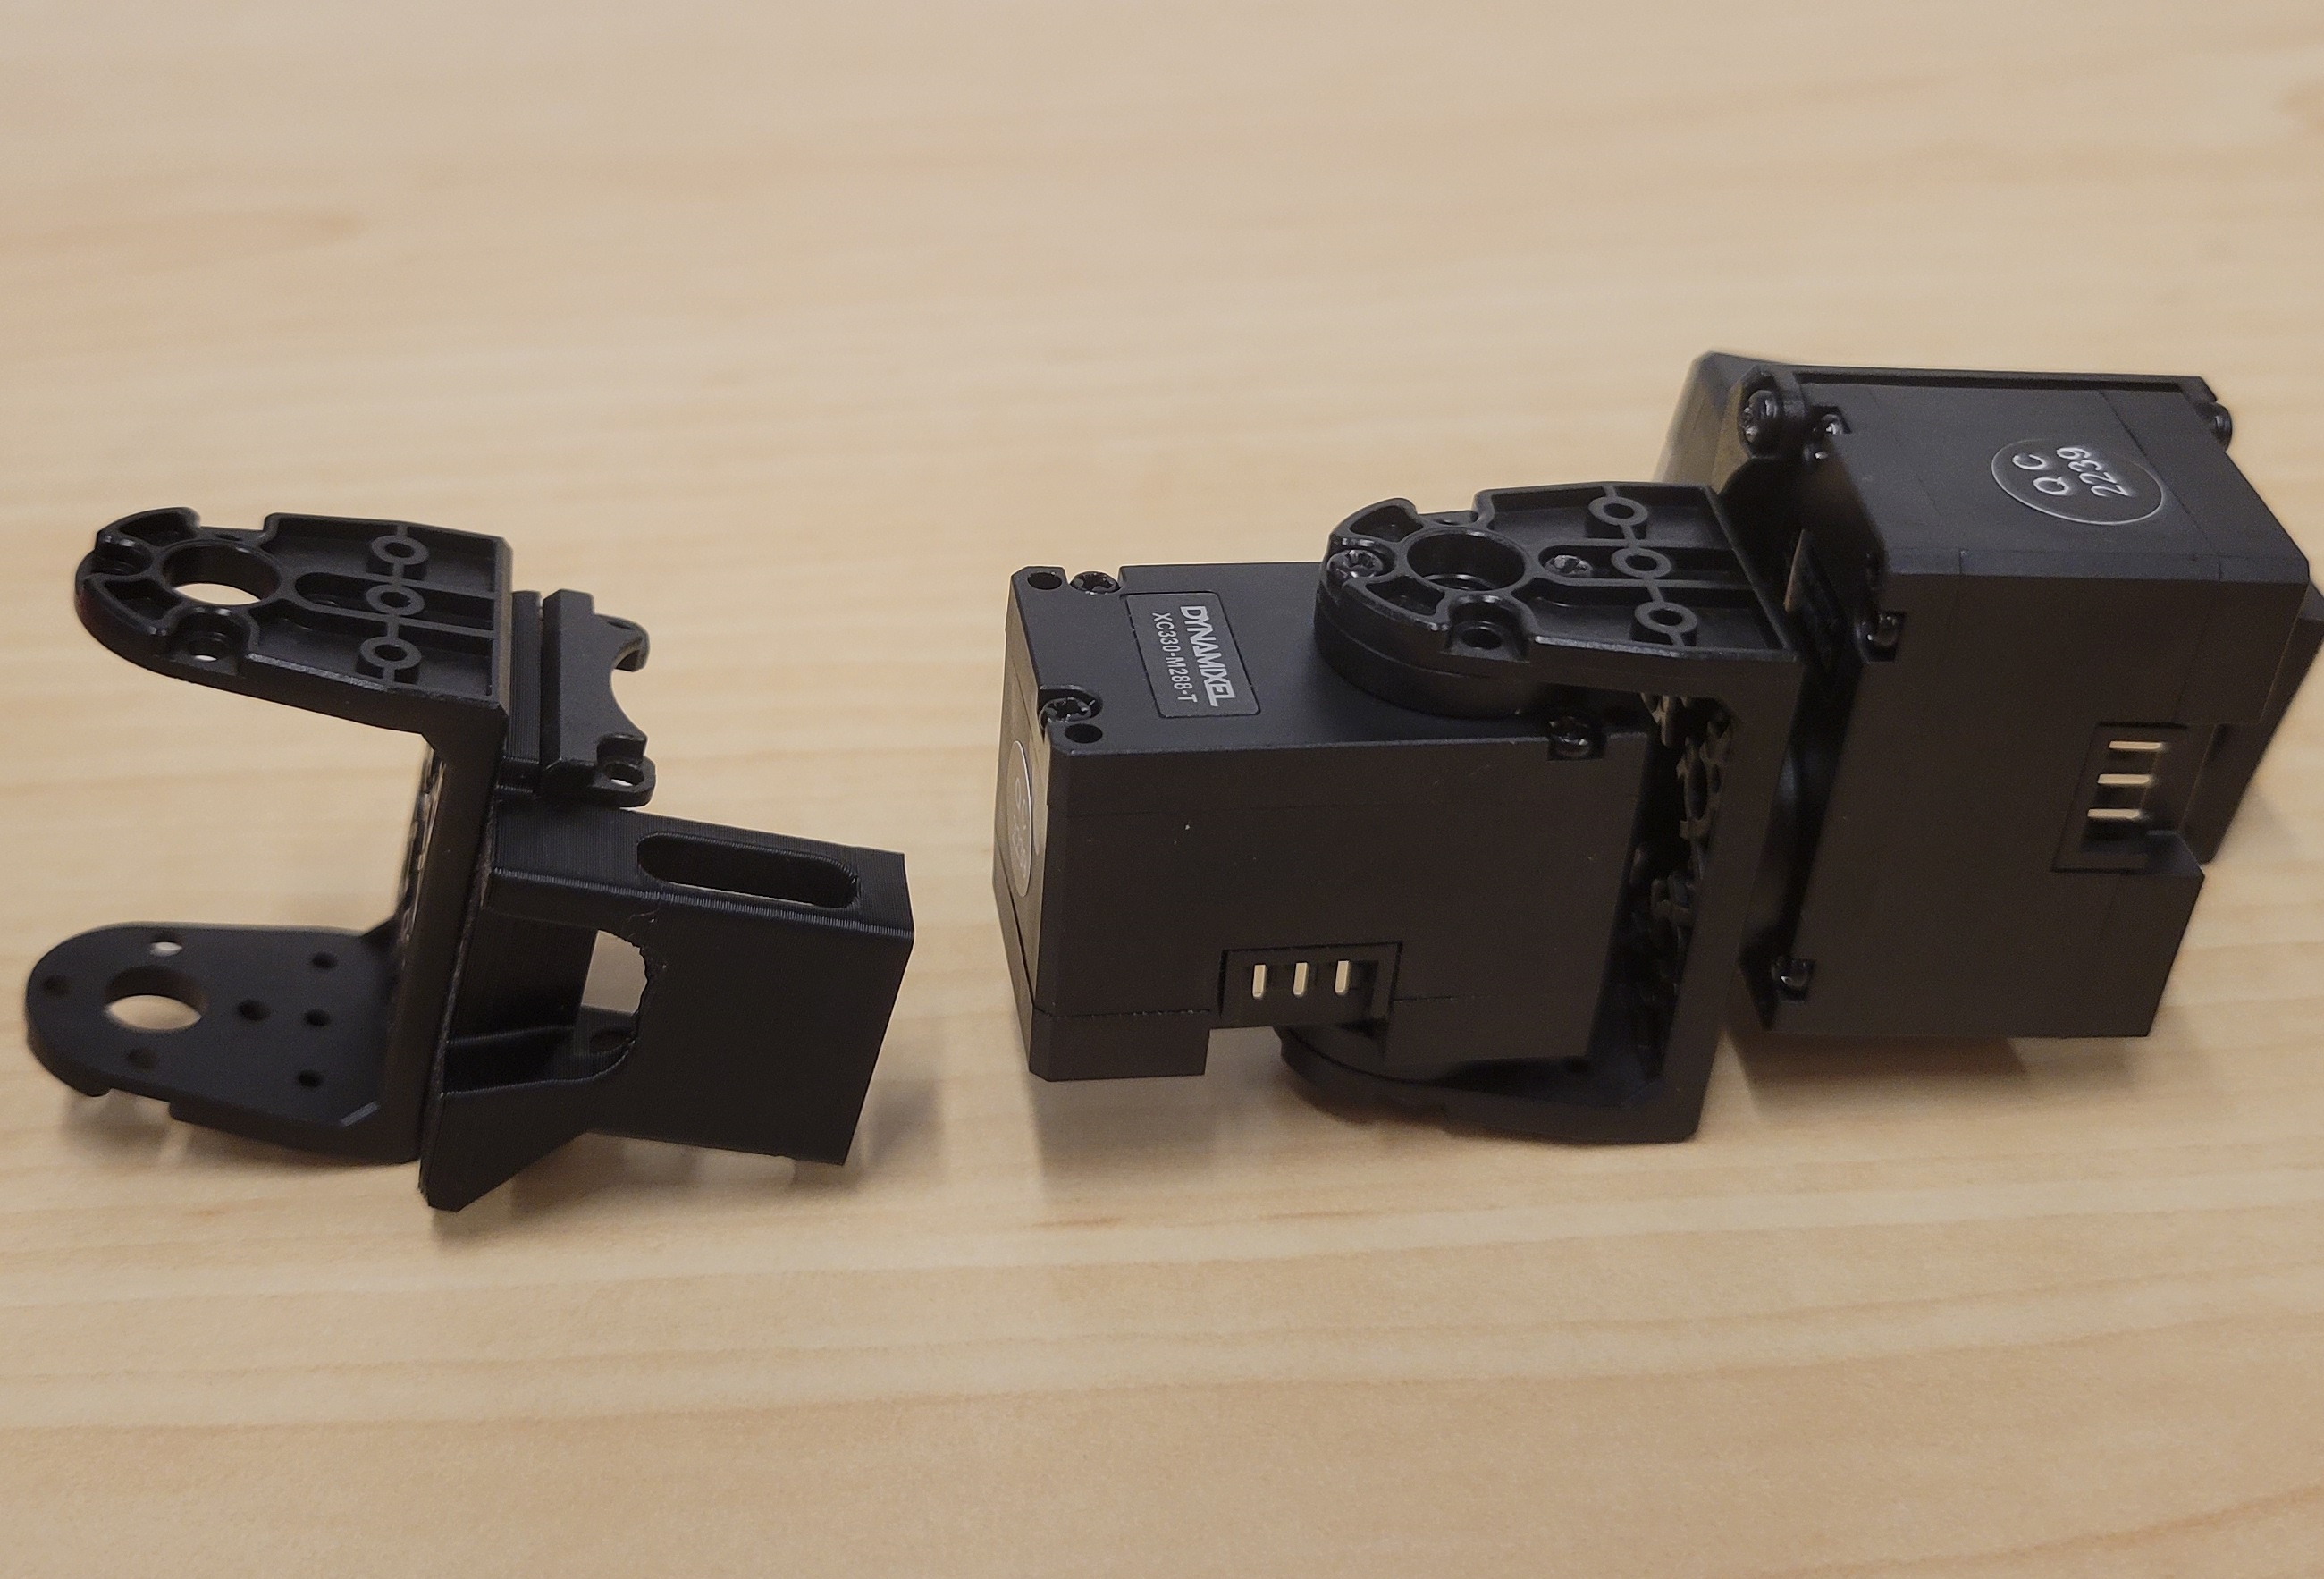**操作**:按照照片将三件叠好后固定,不要将线缆垫片漏在外面。
### 6|连接组件与第四只电机
**取件**:上一小节转接组件、E01电机1个、惰轮;K06长TAP4枚、K05短TAP4枚。
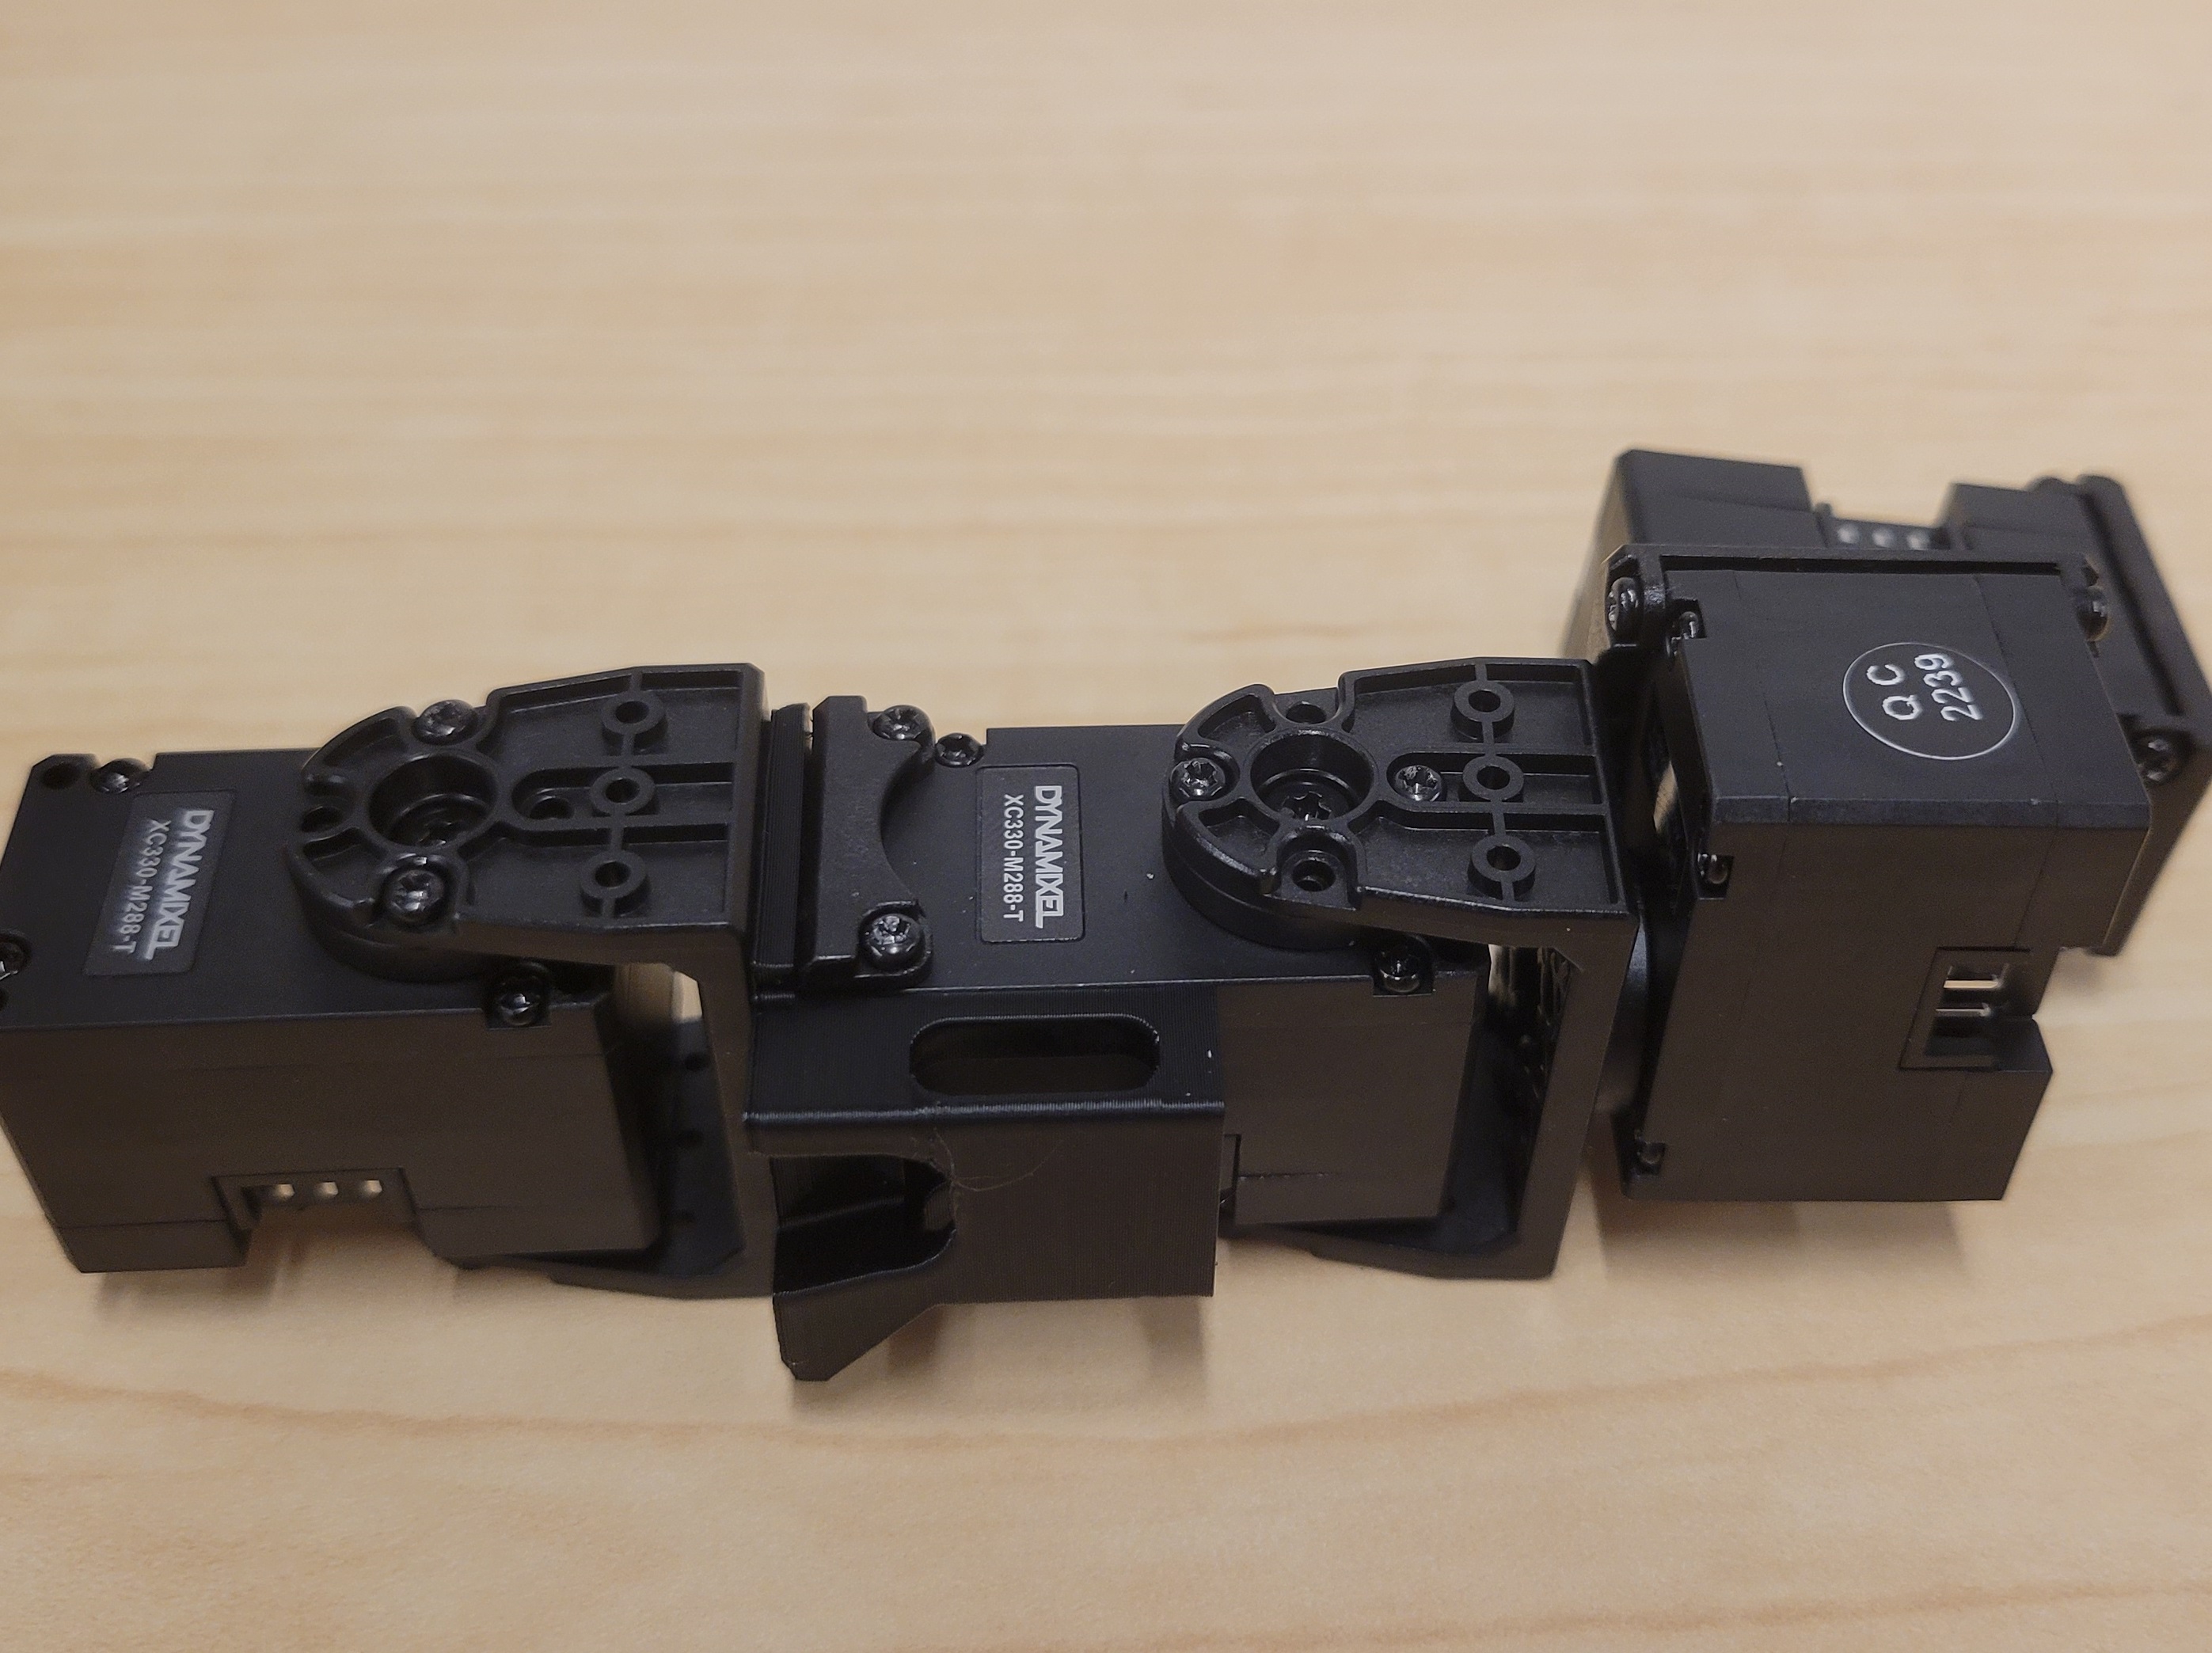**操作**:把已有拇指组件接到S102一侧,第四只电机接H101一侧。确认全部4个电机已经就位。
### 7|安装拇指指尖
**取件**:M03 S102+P03线缆垫片+P06指尖;F05 M2×6螺丝6枚、K06长TAP4枚,指尖配套M2嵌件。
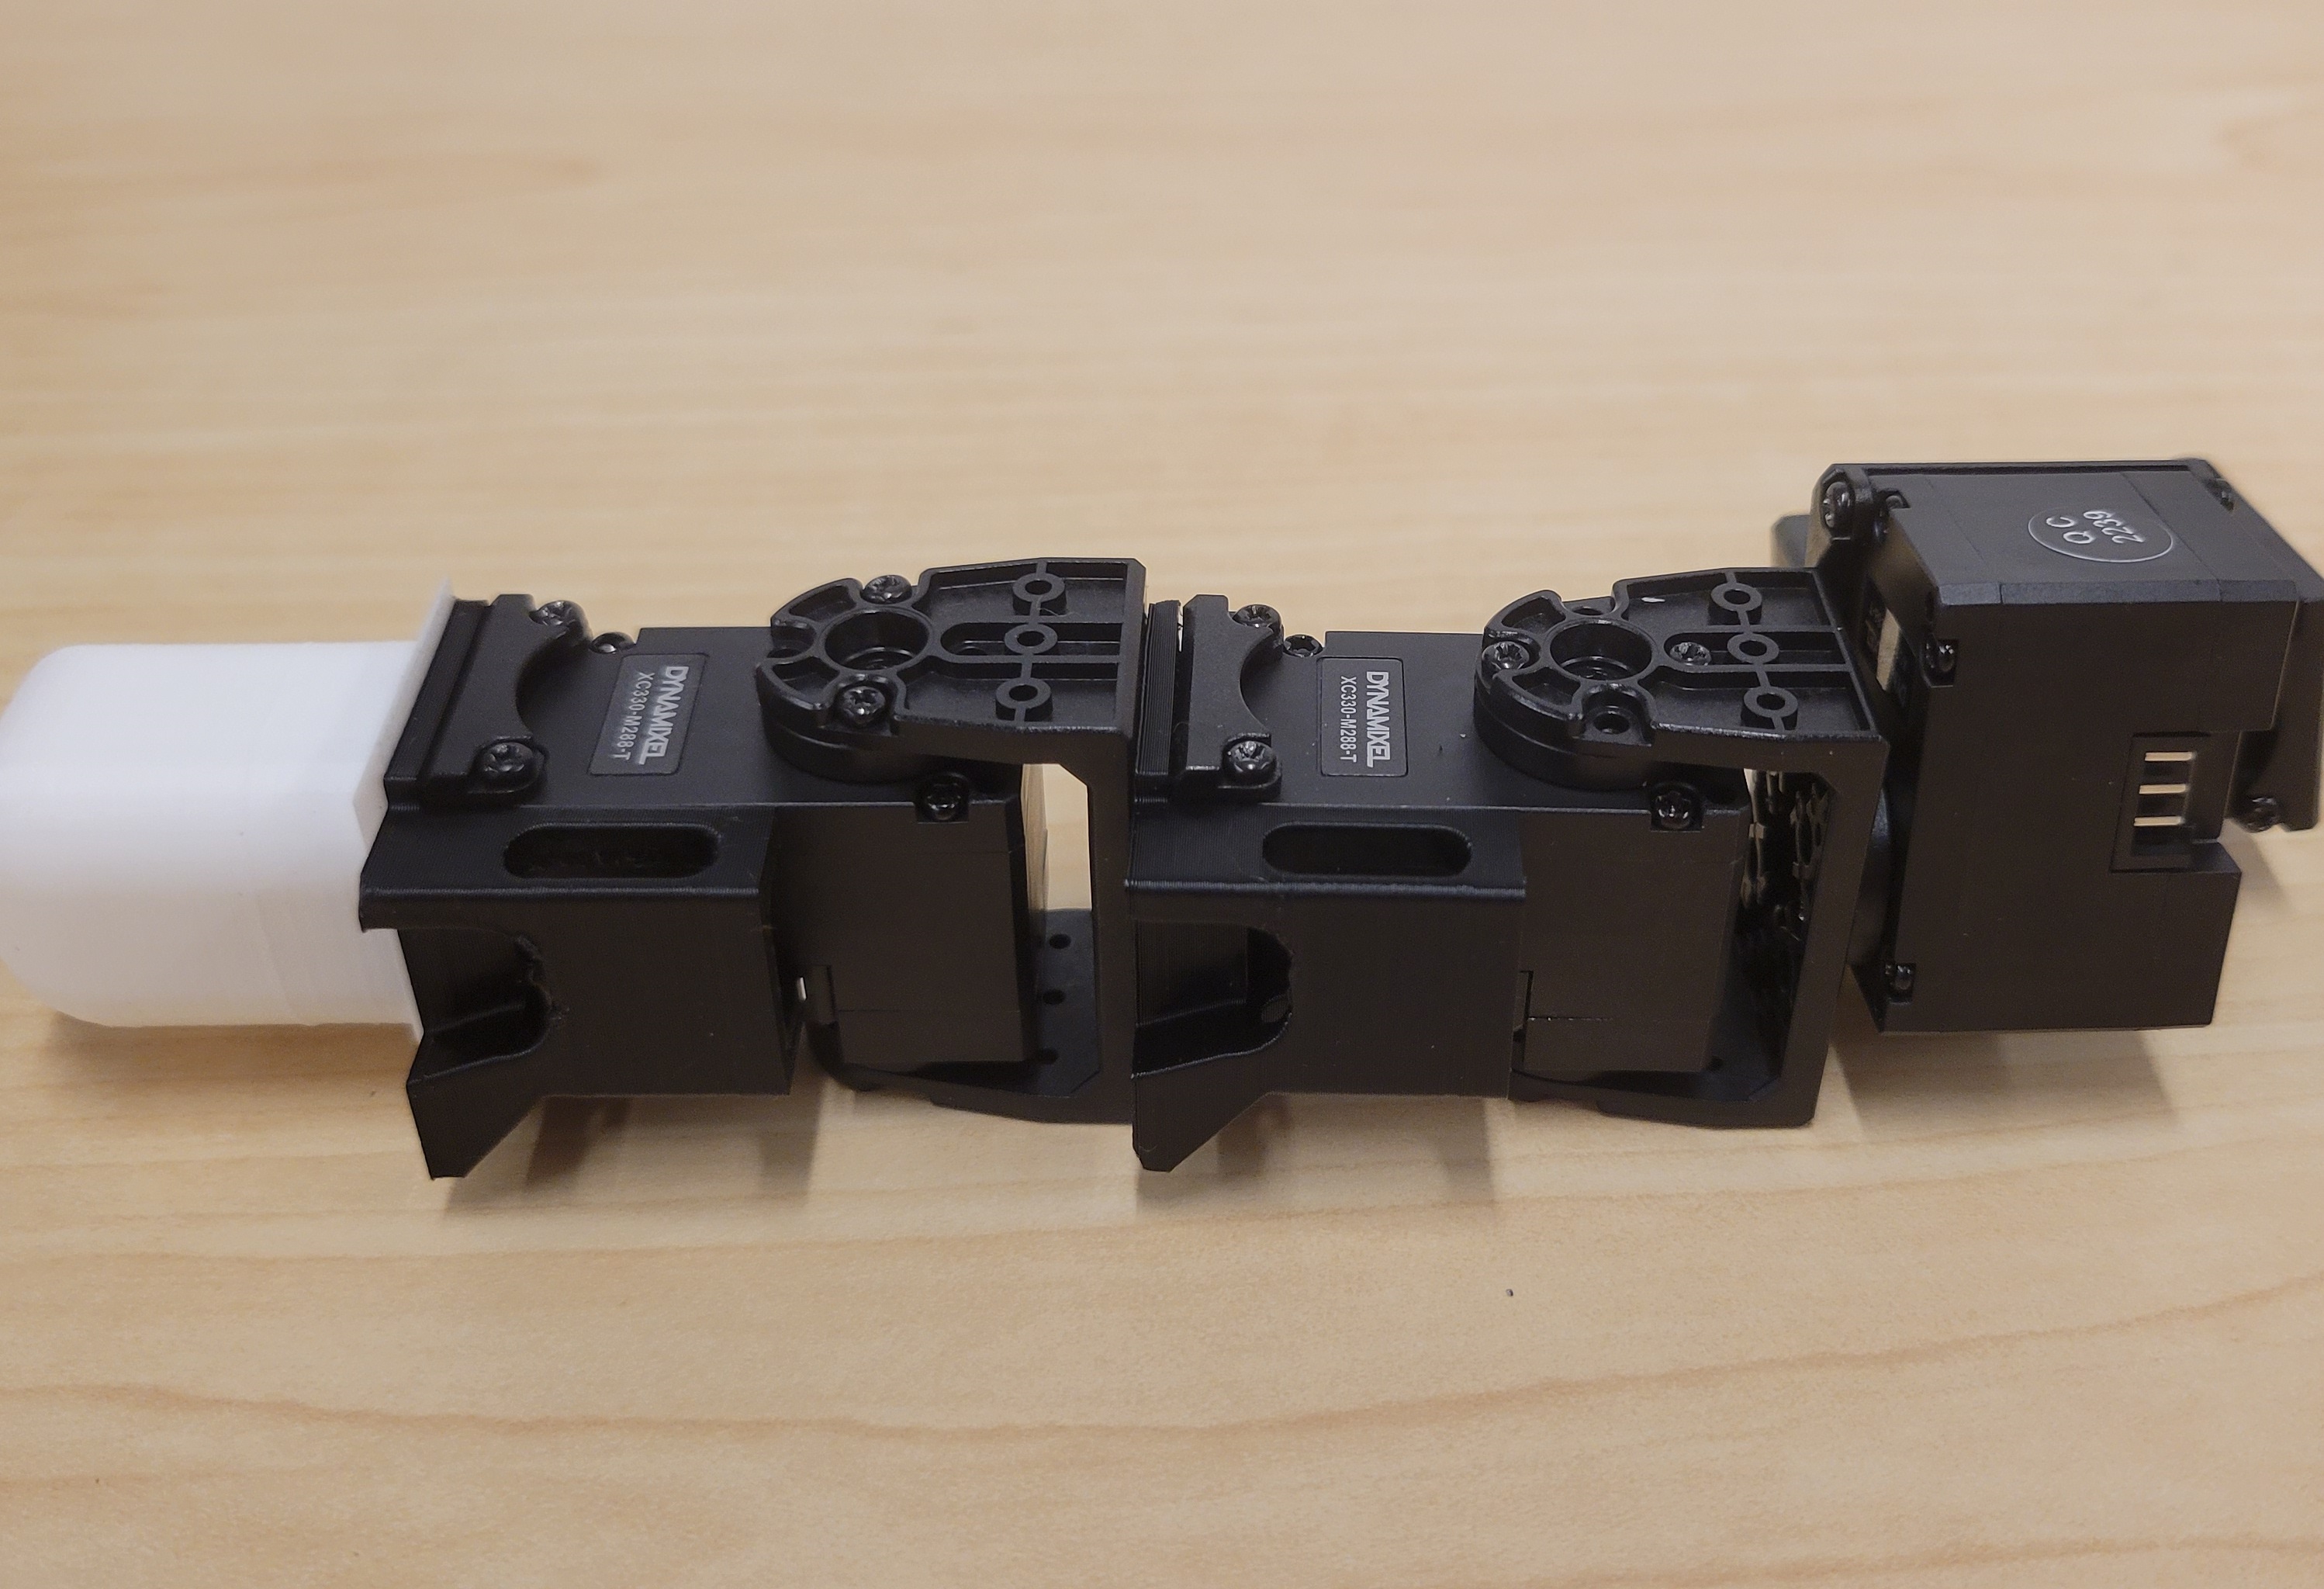**操作**:先把小支架、垫片和指尖组成一件,再固定到末端电机。原BOM的M2×6数量与这里有差异,见BOM说明。
**检查**:拇指共4个电机,连同三根普通手指合计16个;末端朝向与右手三维模型一致。
[右手拇指三维模型](https://sketchfab.com/models/a2c0ef565bc546d7aacd2b4e6c6eeb7d/embed?autospin=0&camera=0) · [原作者拇指连续装配视频](https://www.youtube.com/watch?v=TA2_sOZp3vg)
图源:Kenneth Shaw、Ananye Agarwal、Deepak Pathak / LEAP Hand v1 原作者装配页。中文说明为本页整理。图片保留原站链接;未声明获得独立图文转载授权。[原版装配页与视频](https://v1.leaphand.com/assembly)。
## 把四根手指装到右手手掌
每根手指用F03普通M2×8螺丝4枚固定,共16枚。先轻拧定位,核对手掌、拇指方向和走线空间,再均匀紧固。安装M3热熔嵌件时保持垂直,冷却后再试装上盖;不同安装盖的嵌件数量需按CAD核对。
[总装右手三维模型](https://sketchfab.com/models/229cba1aae88468aa7ce890306adba92/embed?camera=0) · [原作者手掌及电子装配视频](https://www.youtube.com/watch?v=rEa5ZjhRKCA)
### 电机标签表:从根部到指尖
| 手指 | 指根侧向 | 指根前屈 | 中节PIP | 末节DIP |
| --- | --- | --- | --- | --- |
| 食指 | 0 | 1 | 2 | 3 |
| 中指 | 4 | 5 | 6 | 7 |
| 无名指 | 8 | 9 | 10 | 11 |
| 拇指 | 12 | 13 | 14 | 15 |
1. 先只接一只电机,使用ROBOTIS Dynamixel Wizard扫描。
2. 修改为表中对应ID,重新扫描确认,再贴上ID标签。
3. 断电,换下一只;不要同时接入多个出厂同ID电机进行修改。
4. 全部编号后再按原作者视频串联。扫描结果应恰好为0—15,没有重复或缺号。
### 通信与供电分开看
| 路径 | 用途 |
| --- | --- |
| 电脑 → USB数据线 → U2D2 → TTL三针电机总线 | 发送命令与读取状态 |
| 5V直流电源 → Power Hub → 电机总线 | 电机供电;U2D2的USB不能代替此路径 |
上述是功能关系图,不是针脚接线图。实际连接必须核对电源板印字、原版视频与[Power Hub官方说明](https://www.robotis.us/u2d2-power-hub-board-set/)。该板标称最大10A,5V/30A电源不意味着可让30A通过分配板。安装板下支撑柱,避免裸露焊点碰到导电表面。
**通电前检查**:万用表确认5V输出与正负极;TTL插头方向正确,线材不夹在运动关节中;电源接地与绝缘完成;机械手固定稳定,手和工具离开关节。
连接器、长度或上盖数量尚有疑问时先停止装配,不能靠试通电判断。
图源:Kenneth Shaw、Ananye Agarwal、Deepak Pathak / LEAP Hand v1 原作者装配页。中文说明为本页整理。图片保留原站链接;未声明获得独立图文转载授权。[原版装配页与视频](https://v1.leaphand.com/assembly)。
## 先识别硬件,再启动会运动的程序
本页锁定API版本:`b0d00c881d0119077b2cab771a6de44f5aaec904`。原仓库支持Python、C++、ROS和ROS2;此处只走Windows Python基础控制路线。
1. 安装Python 3和ROBOTIS Dynamixel Wizard,连接U2D2的数据USB线。
2. 在Wizard中逐个设置ID;[将通信速率统一为所选main.py](http://将通信速率统一为所选main.py)使用的4,000,000 baud。记录实际COM端口。
3. 断电完成总线连接,再扫描0—15。缺失任何电机时先检查接线和ID,不运行控制程序。
4. 下载下面的锁定版本ZIP,右键解压到普通工作目录,进入其中的python文件夹,在该目录打开PowerShell。
[下载锁定版本API ZIP](https://github.com/leap-hand/LEAP_Hand_API/archive/b0d00c881d0119077b2cab771a6de44f5aaec904.zip) · [Dynamixel Wizard 2官方安装说明](https://emanual.robotis.com/docs/en/software/dynamixel/dynamixel_wizard2/)
### 建立独立环境
```
py -3 -m venv .venv
./.venv/Scripts/python.exe -m pip install dynamixel_sdk numpy
./.venv/Scripts/python.exe -m pip show dynamixel_sdk numpy
```
最后一条应显示两个包的版本和安装位置。直接调用虚拟环境Python,不需要放宽PowerShell执行策略。首次安装依赖需要联网。
### 修改真实端口
[用文本编辑器打开main.py](http://用文本编辑器打开main.py),找到DynamixelClient的端口设置。原文件会尝试/dev/ttyUSB0、/dev/ttyUSB1和COM13;Windows用户应把COM13改为Wizard实际显示的COM端口。保存,退出Wizard,避免串口被占用。
### 首次运动前检查
[main.py](http://main.py)的LeapNode初始化会启用扭矩并发送目标姿态;它不是只读检查程序。机械手须固定、空载、没有结构碰撞,确认舵盘零位后才能启动。不要为了追求抓力直接提高电流或增益。
```
./.venv/Scripts/python.exe main.py
```
期望:控制台持续打印16个关节的位置。退出程序用Ctrl+C,但退出不等于电机已断电;异常时使用可立即接近的硬件电源开关断电。
### 常见问题
| 现象 | 先检查 |
| --- | --- |
| 找不到端口/端口被占用 | 真实COM编号、USB数据线、驱动、Wizard是否已关闭 |
| 只识别部分电机 | ID重复、插头松动、供电、波特率不一致 |
| 关节偏90°或180° | 断电检查舵盘机械安装,不能靠加大扭矩纠正 |
| 抖动、红灯或异常发热 | 停止运动并断电,检查机械干涉与控制参数 |
上述命令由原版README与代码整理,尚未在本机及实体LEAP Hand上验证。依赖版本尚未冻结,因此不是已测试的一键安装包。
来源:[锁定版本Python目录](https://github.com/leap-hand/LEAP_Hand_API/tree/b0d00c881d0119077b2cab771a6de44f5aaec904/python)。
## 下单前逐项核对
准备清单分为材料、工具、软件和图纸。所有材料行均附原版购买入口;“随包”项目用于清点,不要重复购买整套。打印件六行属于同一右手打印件套装,不是六套。
- 电机16个;H101买3包、S101买3包、S102买2包,每包4件。
- ROBOTIS总套件仅覆盖列明的ROBOTIS零件,不能据此省略电源、耗材、另购螺丝等Misc. Parts。
- 原表M2×6螺丝为4枚,拇指步骤合计出现10枚;本清单按步骤给出至少10枚并标明推算。
- M3热熔嵌件原表为5枚,但上盖装配说明另有提示。具体安装盖与额外嵌件数量尚需CAD或实物复核。
- 电机随包线与Power Hub随包线需要核对插头尺寸和长度。供应商内容可能随批次变化;缺线时按原厂兼容线补齐。
- 原版短链、库存、插头制式和配送范围需下单前再次确认;本页未查找国内替代。
## 开放协议按材料分别记录
| 对象 | 查到的说明 | 来源 |
| --- | --- | --- |
| CAD设计 | 官方领取页标注CC BY-NC-SA,页面未写明版本号;领取时核对完整条款。 | [CAD入口](https://v1.leaphand.com/cad_request) |
| API代码 | 锁定版本LICENSE为CC BY-NC 4.0;README另写MIT,存在冲突,不能据README统一宣称MIT。 | [LICENSE原文](https://github.com/leap-hand/LEAP_Hand_API/blob/b0d00c881d0119077b2cab771a6de44f5aaec904/LICENSE) |
| 论文、照片、视频 | 保留原作者、出处与原站入口;未核到覆盖全部素材的统一转载许可,不能把CAD或代码协议直接套用。 | [项目主页](https://v1.leaphand.com/) |
原项目:Kenneth Shaw、Ananye Agarwal、Deepak Pathak,Carnegie Mellon University。论文:LEAP Hand: Low-Cost, Efficient, and Anthropomorphic Hand for Robot Learning,RSS 2023。本页中文文字、步骤分组与BOM编号为第三方整理,不代表原作者背书。
## 完成制作后的验收记录
| 检查 | 合格条件 | 本页状态 |
| --- | --- | --- |
| 材料完整性 | 逐步用件与BOM一致,套件内附件无遗漏 | 资料核对中;上盖与线缆仍需实物确认 |
| 机械装配 | 四指16电机,朝向正确,无松动和干涉 | 未实测 |
| 电气与识别 | 电压极性正确,能识别唯一ID 0—15 | 未实测 |
| 软件 | 独立环境可安装,端口可打开,能读取16个位置 | 未实测 |
| 运动 | 空载低速小幅动作方向正确,无碰撞和异常发热 | 未实测 |
这份示范页展示图解与采购清单的组织方式。它还不能标为“仅凭图即可独立完成且已经实物验证”的成品教程;需要补齐电气与软件实拍、解决上述数量差异并完成装配验证。