四指八自由度
八颗掌内舵机驱动四指并联机构,探索八自由度仿生交互。
戴子淇
### 目的
先确认要做的是原版独立右手,防止左右手、Enhanced及不同舵机混用。
### 所需材料
ACT-01~CBL-01、PRT-01~14、TOOL-01~05、PC-01、SW-01/02、CAD-01/DOC-01
### 操作
1\. 下载附件中的官方代码和CAD,核对提交3e8241074df3436a3044ced4881e3bb2133aa725。保留源文件,另建工作副本。
2\. 按BOM清点8颗舵机、16球头、两类轴销、8轴套、4垫圈、16颗2.5×6和30颗2.5×8塑料螺钉。检查舵机随附十字舵盘8个、2×7安装螺钉16颗和M2×4舵盘螺钉8颗;缺件不得用长螺钉凑数。
3\. 在桌面夹具中固定工作件;把手指尖、切削工具和电源分区放置。给8颗舵机先贴物理标签,后续写入ID后再更新标签。
4\. 电源未核验前不接舵机;记录产品标签、供电输出电压和接头极性。
### 关键参数
四指×每指2舵机=8自由度;本稿仅做无负载手势演示,不承诺1kg抓取能力。
### 安全提示
切削戴护目镜,刀口和砂轮远离手;调试区不放易碎物、宠物或人体。不要带电插拔舵机。
### 成功判据
材料身份、数量和来源清楚;错型号、缺件及待询价项单独标出。
### 故障排查
只有红黑线颜色不等于已验证极性;SCS0090/SCS0009标题冲突需厂家明确,不能凭售价确认兼容。
### 保存记录
来料照片、BOM版本、冻结提交、疑点清单。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第5、4页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_05.png · Pollen Robotics

原装配图 assembly_04.png · Pollen Robotics

### 目的
得到强度和配合正确的刚柔两类部件。
### 所需材料
PRT-01~14、CAD-01、TOOL-02/03/04
### 操作
1\. 只取R-Hand_Plate、R-Wrist_Interface、R-Palm_Shell和R-Top_Shell,不能取L-镜像件。四套手指的其余STL相同。
2\. 先试打一套手指与孔配合试片,确认轴销和轴套尺寸后再复制剩余三套。
3\. 按打印指南方向生成支撑,Gimbal、Link、Proximal、Distal及腕接口需要重点检查悬空面。去除支撑、毛刺和细丝;对柔性外壳避免撕裂薄壁。
4\. 逐一检查所有转动面、舵机安装槽和穿线孔。只有通过单指试装才冻结加工订单。
### 关键参数
层高0.2mm;刚性手指PLA至少80%填充;手掌/腕座PLA 60–80%;柔性件Filaflex 82A 40–70%;顶壳按打印PDF可用PLA 20–40%。原图片清单将顶壳也列Flex,属于来源差异;本稿选打印指南的刚性顶壳路线。
### 安全提示
未确认材料不得用全套硬PETG取代柔性壳;打印机热端与切刀操作按设备说明。不要用暴力扩大薄壁孔。
### 成功判据
每种件数正确,无分层、堵孔、裂口;单指可装入舵机和轴套。
### 故障排查
轴套装不入先核尺寸和孔向;壳过硬先核材质与填充,不用加大舵机电流克服。
### 保存记录
STL文件清单、材料/层高/填充/支撑/切片版本、试片和成品照片。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第2、7、8页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_02.png · Pollen Robotics
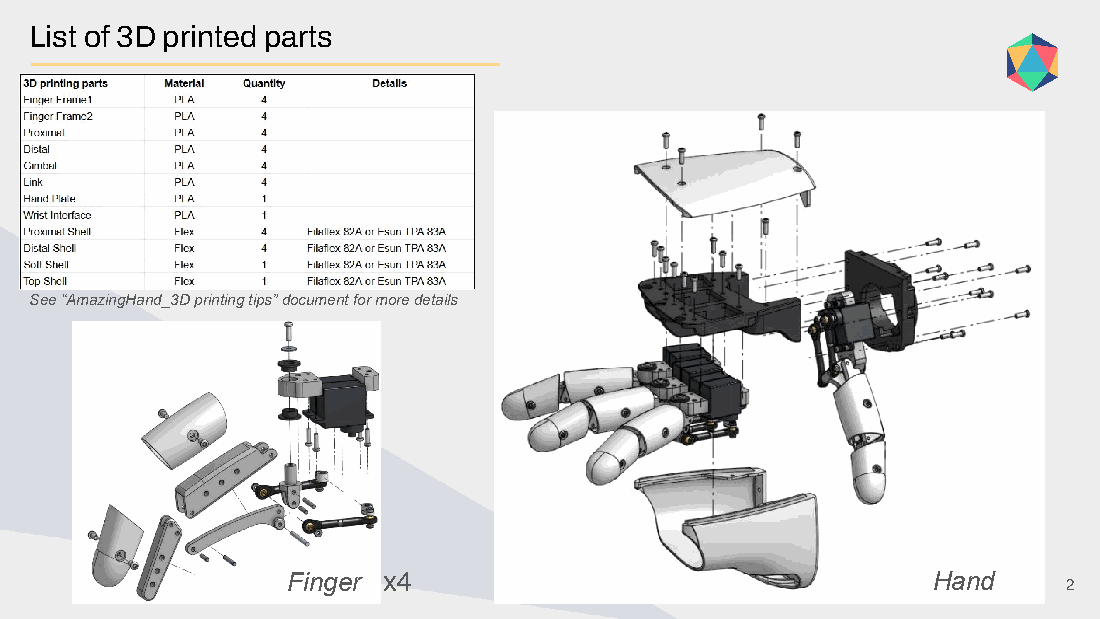
原装配图 assembly_07.png · Pollen Robotics

原装配图 assembly_08.png · Pollen Robotics

### 目的
准备低摩擦转轴和能正确传力的连杆。
### 所需材料
ACT-01随附舵盘、ROD-01、JNT-01、PRT-03~08、TOOL-01~04
### 操作
1\. 夹持十字舵盘,在最靠近中心的指定孔用φ1.5mm钻头打底孔,再攻M2螺纹;剪除不用的臂并磨平,共8个。不得扩大中心花键孔。
2\. 原装配第7页用图区分滑动孔与紧配孔,按图逐孔加工φ2mm孔:滑动孔逐步修到顺滑;紧配孔只轻修,保留固定能力。
3\. 球头附带的M2×12螺钉中取8颗修到9mm。切前先旋入螺母,切后去毛刺再退螺母整理牙纹。
4\. 螺纹杆先做一根样品再批量裁切。原第6页写短杆14–16mm、长杆26–28mm,而第9/11/13/15页写短杆18mm、长杆25mm。不要把冲突长度当成统一公差:短杆最终以第10/11页33mm球心距治具装配、足够啮合且不顶底验收;长杆以Link横向对称露出和原图装配验收。
### 关键参数
8个改制舵盘;8根球头连杆用短杆;4根Link横杆。先试装,未确认前不批量切。
### 安全提示
工件夹紧后才钻切;切屑清理干净后再靠近电机,不能让金属屑进入齿轮或电路。
### 成功判据
舵盘无裂纹,M2螺纹正常;滑动孔顺滑、紧配孔能固定轴;候选连杆能达到治具尺寸。
### 故障排查
孔松无法靠拧紧外壳补救,应重打件;短杆啮合不足需换长度,不能依赖胶水补强错误尺寸。
### 保存记录
各实测杆长、螺钉长度、孔配合、采用的纠错依据。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第6、7、10页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_06.png · Pollen Robotics

原装配图 assembly_07.png · Pollen Robotics

原装配图 assembly_10.png · Pollen Robotics

### 目的
让四指的两根驱动连杆长度一致。
### 所需材料
JNT-01、ROD-01、PRT-07/08、PIN-02、改制舵盘
### 操作
1\. 在Length_Toolings治具中压入两根φ2×16轴销,原图两轴中心距33mm。
2\. 每根连杆先旋入一个球头,再套Spacer,旋入另一个球头,使两端与Spacer接触;暂把两个球孔调整平行。
3\. 套到治具两轴上,无强迫和弯曲才能算尺寸合格。用旋入/旋出来微调,不直接掰弯连杆。
4\. 尺寸通过后,将其中一个球头转90°,成为原图要求的互相垂直姿态。共制作8根,每指2根。
5\. 每根的一端用修短M2×9螺钉和M2螺母连接改制舵盘,球头转动应自由。
### 关键参数
定长治具33mm球心距;终态球头相对转90°;不是把螺纹杆本身裁成33mm。
### 安全提示
不要夹伤螺纹;不在塑料件附近使用明火加热。锁紧螺母不等于锁死球铰。
### 成功判据
8根都能通过同一治具;球铰活动顺畅,舵盘固定牢靠。
### 故障排查
套不到治具先改旋入深度与Spacer尺寸;球铰卡涩检查螺钉/螺母接触位置。
### 保存记录
每根编号、治具照片、球心距检查和舵盘组件照片。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第10、11、12页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_10.png · Pollen Robotics

原装配图 assembly_11.png · Pollen Robotics
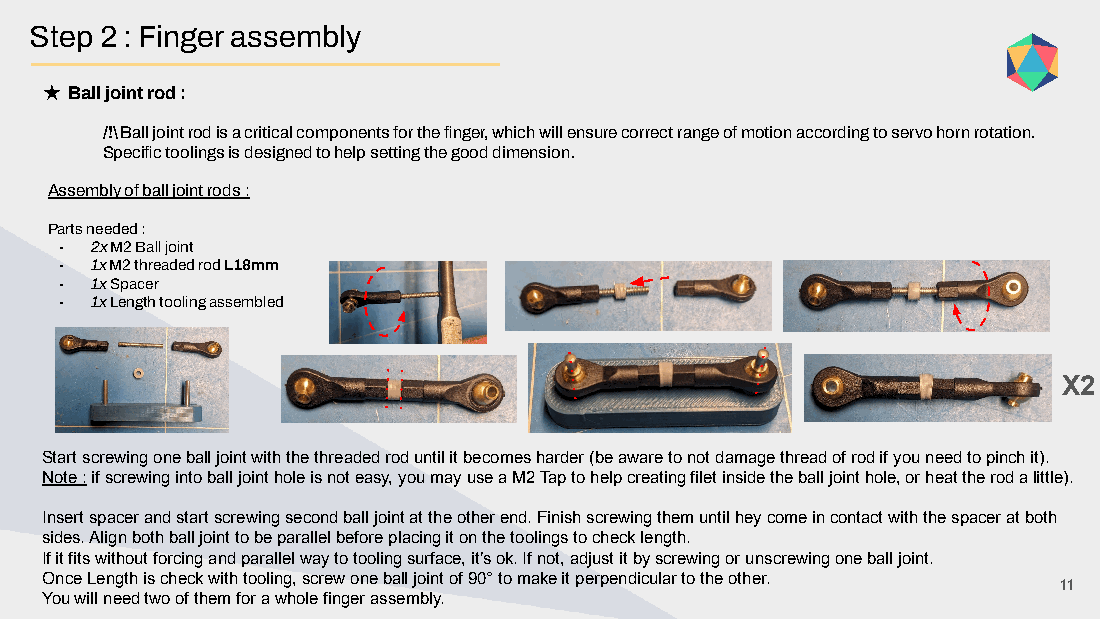
原装配图 assembly_12.png · Pollen Robotics

### 目的
建立两节联动且低摩擦的手指机构。
### 所需材料
PRT-03~06、PRT-11/12、PIN-01/02、ROD-01、SCR-01
### 操作
1\. 在Distal内先压入φ2×10轴,把Link放入耳板之间,再推轴到两端不突出;Gimbal按原图用另一根φ2×10轴装配。
2\. 在Proximal两处先装φ2×16轴,把上一步组件装进耳板后推轴到位。对照图确认Link与Gimbal方向。
3\. 手动慢慢屈伸整根手指,确认各转轴顺畅且不顶死。将Link的M2横杆旋入到两端露出等长,实测是否留够球头与螺母安装空间。
4\. 先套近端柔性壳,再装远端壳;每壳两侧各1颗2.5×6螺钉,每指4颗,共16颗。
5\. 完成一个手指并验收后,复制另外三个。
### 关键参数
每指2根φ2×10、2根φ2×16;四指各2节。不同长度轴不可混用。
### 安全提示
柔性壳螺钉只拧到贴合,不能穿透薄壁;本步保持无电源。
### 成功判据
手动全程屈伸无明显卡点,轴不窜出,软壳未挤入连杆。
### 故障排查
卡涩查滑动孔/紧配孔是否反了、支撑残留及轴端是否突出;不能靠舵机强转磨合。
### 保存记录
四指装配照片、每个卡点处理记录及手动运动视频。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第13、14、15、16页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_13.png · Pollen Robotics

原装配图 assembly_14.png · Pollen Robotics

原装配图 assembly_15.png · Pollen Robotics

原装配图 assembly_16.png · Pollen Robotics

### 目的
把两个舵机和指节连接为单指模块,保留外展内收运动。
### 所需材料
ACT-01、BUS-01、PRT-01/02、WSH-01、SCR-02、已装指节/连杆
### 操作
1\. 将两个轴套压入Finger_Frame-1两侧,压到原图止挡;使用平面施力而非锤击薄壁。
2\. 两颗SCS0009并排放置,由Frame-1/2夹持,用随附4颗2×7螺钉固定。舵机输出轴应位于远离外展转轴的一侧。
3\. 把指节万向节装入轴套,用M2.5大垫圈和1颗2.5×8塑料螺钉定位。拧至消除多余间隙但仍能顺畅内收外展。
4\. 两根球头连杆的自由端装到Link横杆两侧并用M2螺母固定;舵盘朝向应便于后续套入舵机输出轴。此时不急着锁到花键上。
### 关键参数
每指2轴套、1垫圈、1颗2.5×8;舵盘必须等通电中位设置后再锁。
### 安全提示
本步断电;先清除切屑;导线不能夹在框架与舵机壳之间。
### 成功判据
四套模块机械连接稳定,手动内收外展和屈伸均顺畅。
### 故障排查
松旷检查轴套、垫圈和孔径;拧紧后卡死则回退并找干涉,不能接受“用力能动”。
### 保存记录
每指外观、舵机朝向、线缆路径、运动检查表。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第17、18、19、20页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_17.png · Pollen Robotics

原装配图 assembly_18.png · Pollen Robotics

原装配图 assembly_19.png · Pollen Robotics

原装配图 assembly_20.png · Pollen Robotics

### 目的
先确认电气和通信,再给机械机构施加动力。
### 所需材料
CTRL-01、PWR-01、CBL-01、ACT-01、PC-01、SW-02
### 操作
1\. 对照适配板官方手册核对USB、外部电源和SC舵机口,不把TTL信号端当电源。万用表核对5V输出及正负极;不要接12V默认SKU。
2\. 不接舵盘负载,且总线上一次只连1颗舵机。打开Feetech FD软件,选实际串口、1000000波特,Open后Search。
3\. 找到当前舵机后将ID改成目标值,重新搜索确认,然后断电换下一颗。不能把多个出厂同ID舵机同时挂总线改号。
4\. 编号配对:食指1/2、中指3/4、无名指5/6、拇指7/8。物理左右位置以原第21页图为准,镜像观察易弄反。
5\. 每颗单测通过后再连接一对,最后扫描完整8颗。
### 关键参数
1000000 bit/s;ID 1~8唯一。外部5V供电,整手峰值与线径/接头额定能力须检查;USB不能默认独自带8颗舵机。
### 安全提示
断电插拔;短路或异常温升立即断开外部电源。不要拆开市电适配器。
### 成功判据
单颗ID可读、改号后可重新发现;整手扫描得到8个唯一设备,无掉线。
### 故障排查
搜不到查串口占用、驱动、波特率、协议口、共地和供电;只见1颗先排除ID冲突。
### 保存记录
ID/物理位置表、适配板版本、接线照片、实测电压、扫描日志。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第21、24、33页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_21.png · Pollen Robotics

原装配图 assembly_24.png · Pollen Robotics

原装配图 assembly_33.png · Pollen Robotics

补充检查(2026-09-16):请先阅读附件ATT-04。上游单指测试main中的c.write_torque_enable(1, 1)为硬编码;测试其他手指时,分别使用ID_1和ID_2启用当前两颗舵机。中位动作停止后先停止程序、切断外部动力并保持输出轴位置,再安装舵盘;恢复动力前双手离开机构。Windows激活虚拟环境用 .venv\\Scripts\\Activate.ps1;macOS/Linux用 source .venv/bin/activate。
### 目的
使舵盘的机械中位与程序零位对应,逐指建立校准值。
### 所需材料
SW-01/02、PC-01、已编号单指、舵盘M2×4螺钉
### 操作
1\. 在工作副本中创建虚拟环境:python -m venv .venv;按系统激活后执行python -m pip install numpy rustypot。先确认Python版本符合所装rustypot要求,再用pip freeze保存实际依赖版本。
2\. 打开PythonExample/AmazingHand_Hand_FingerMiddlePos.py,修改serial_port为实际端口,ID_1/ID_2为当前一对,MiddlePos初始0。官方接口使用弧度,示例用np.deg2rad把角度转换。
3\. 确保舵盘尚未锁上且周围无人接触,再运行中位脚本。运动停止后按第22页姿态装舵盘,用M2×4锁紧。
4\. 在AmazingHand_FingerTest.py中填同一ID和中位,先检查程序:上游默认全幅闭合为+90/-90°、打开为-30/+30°,速度6;不能首次就不加检查地运行循环。先减小测试角度/速度,夹具固定、无负载,逐步扩大至无干涉范围。
5\. 到闭合姿态停程序并断动力后观察舵盘与舵机中面。微调MiddlePos直到姿态正确;每次小量调整,记录8个独立值。
### 关键参数
Python中位以度填写并转换弧度;不要套用Arduino的511原始计数。原样例MiddlePos=\[3,0,-5,-8,-2,5,-12,0\]不是你的校准结果。
### 安全提示
Ctrl+C停止程序不保证卸扭矩;机械接触前切外部电源。响声、堵转或温升立即停,不用校准值掩盖连杆错误。
### 成功判据
四指分别能在选定范围内顺畅开合;8个中位均有记录,标明实际可用范围。
### 故障排查
方向反查ID位置及左右手设置;中位偏差很大先查花键安装、33mm连杆与舵盘孔位。
### 保存记录
依赖冻结文件、实际串口、8个中位、测试角度/速度、单指视频。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第22、23、24页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_22.png · Pollen Robotics

原装配图 assembly_23.png · Pollen Robotics

原装配图 assembly_24.png · Pollen Robotics

### 目的
按固定ID位置组成右手,避免夹线和总线冲突。
### 所需材料
四套已校准手指、PRT-09/10、SCR-02、CBL-01
### 操作
1\. 从原手册的顶视方向看,食指在左、中指中间、无名指在右。先把线穿过手掌矩形孔,再各用3颗2.5×8螺钉固定。
2\. 拇指安装到R-Wrist_Interface,用3颗2.5×8固定,线缆沿手指内侧通过,不能压在接合面。
3\. 拇指线穿过手掌剩余孔,腕接口与手掌用4颗2.5×8连接。本步共16颗。
4\. 断电连接8颗舵机至同一总线,线缆留运动余量但不进入连杆摆动空间。整手固定到可靠底座/夹具。
5\. 通电只做设备扫描与中位姿态复核,再逐指小幅动作检查接线与编号。
### 关键参数
食指1/2、中指3/4、无名指5/6、拇指7/8;Side=1为右手。
### 安全提示
禁止握住通电机构调位置;与Reachy2或SO-ARM连接属于另行集成,不是本次必需。
### 成功判据
四指位置与ID一致,8颗通讯正常,全手动作无线缆夹压。
### 故障排查
串口掉线查总线负载与电源;一指动作带动错指查ID,不交换软件标签掩盖安装错误。
### 保存记录
整手ID图、线束路线、空载动作和电压变化记录。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第29、30、31、32、33页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_29.png · Pollen Robotics

原装配图 assembly_30.png · Pollen Robotics

原装配图 assembly_31.png · Pollen Robotics

原装配图 assembly_32.png · Pollen Robotics

原装配图 assembly_33.png · Pollen Robotics

### 目的
验证封壳后仍可安全运行,并形成可追溯交付。
### 所需材料
PRT-13/14、SCR-02、已装右手、SW-01
### 操作
1\. 断电把柔性掌壳从拇指开口套入,将固定耳放到手掌上方;手掌2颗、腕接口4颗2.5×8固定。
2\. 顶壳放上,线从指定缺口穿出,接缝贴合后用4颗2.5×8固定。检查外壳未挤压线缆和运动机构。
3\. 打开AmazingHand_Demo.py,填实际串口、Side=1、8个MiddlePos。先从已验证的单个OpenHand动作开始,再逐一验证其他手势;首次不直接启动上游无限循环。将演示限制在无干涉范围,保留随时切断电源的方式。
4\. 空载逐指开合、适量外展内收,再运行几种已验证姿态,记录是否碰撞、掉线、噪声和温升。不要以官方概述的1kg宣称作为本样机验收载荷;原作者说明长期抓取尚未验证。
5\. 将BOM、实测校准、代码副本、依赖冻结、CAD提交、视频和异常清单一起归档。未实测项标“未测”,不得预填PASS。
### 关键参数
外壳10颗2.5×8;整机原作者约400g为参考值;本次无实物,不提供伪造抓力/寿命结果。
### 安全提示
夹伤风险贯穿整个调试;先无负载,不抓人体、动物、锐器或易碎品。断电后才检查内部。
### 成功判据
封壳前后的动作一致,所有选定演示姿态无碰撞,资料/附件/编号可追溯;真实实测结果由搭建者填写。
### 故障排查
封壳后卡涩先检查掌壳硬度、螺钉过紧与线束;不提高供电电压克服机械问题。
### 保存记录
最终照片、手势视频、PASS/FAIL/未测验收表、预算核验日期及仍待询价项。
### 图片来源
Pollen Robotics AmazingHand_Assembly.pdf,第34、35、36、37页。机械设计CC BY 4.0。图中原始标记以原手册为准,材料编号以本项目BOM为准。
原装配图 assembly_34.png · Pollen Robotics

原装配图 assembly_35.png · Pollen Robotics
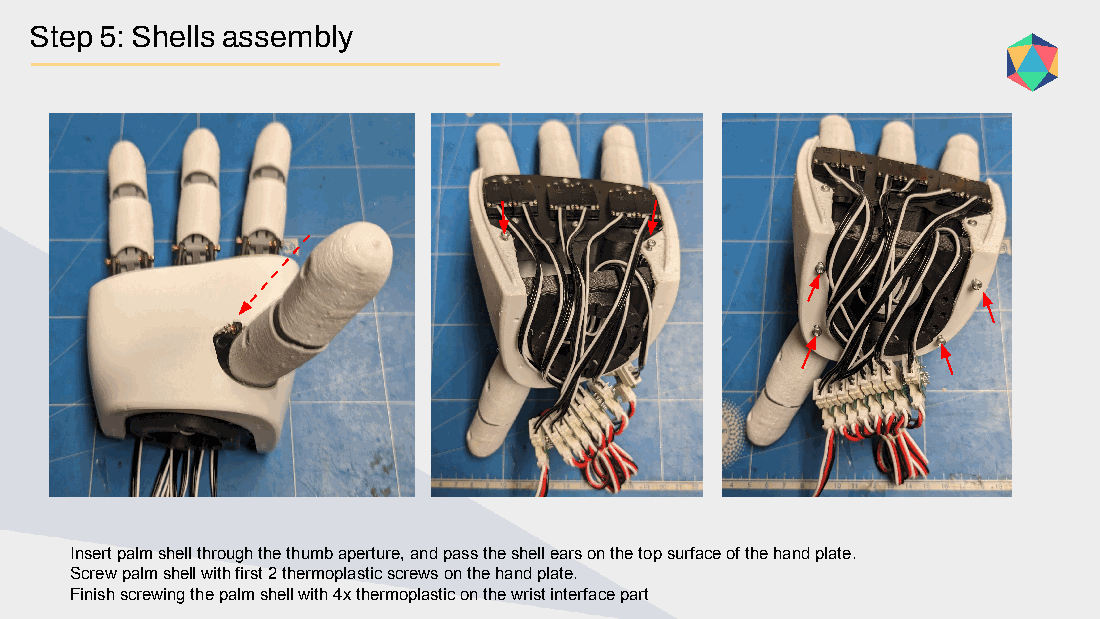
原装配图 assembly_36.png · Pollen Robotics

原装配图 assembly_37.png · Pollen Robotics
