把处理器变成可读设计
ETH Zürich与博洛尼亚大学的开放RISC-V平台:从RTL仿真到ZedBoard运行,已有Columbia/都灵理工等独立FPGA实现。含10章图解、开发板套件采购、源码和IP版本要求;明确历史工具链及许可。
alan000
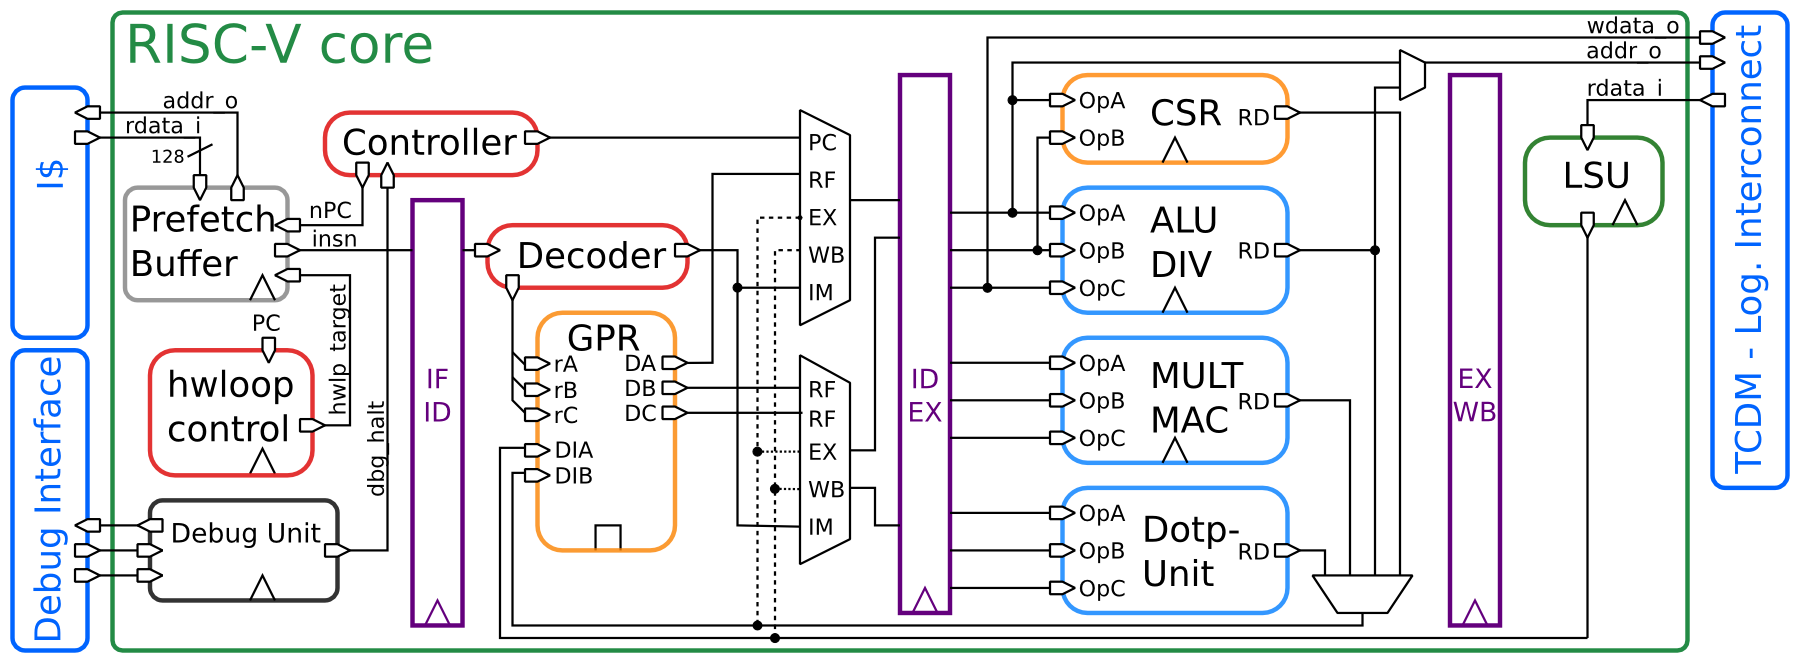
IEEE Transactions on VLSI Systems(底层处理器核论文) 2017
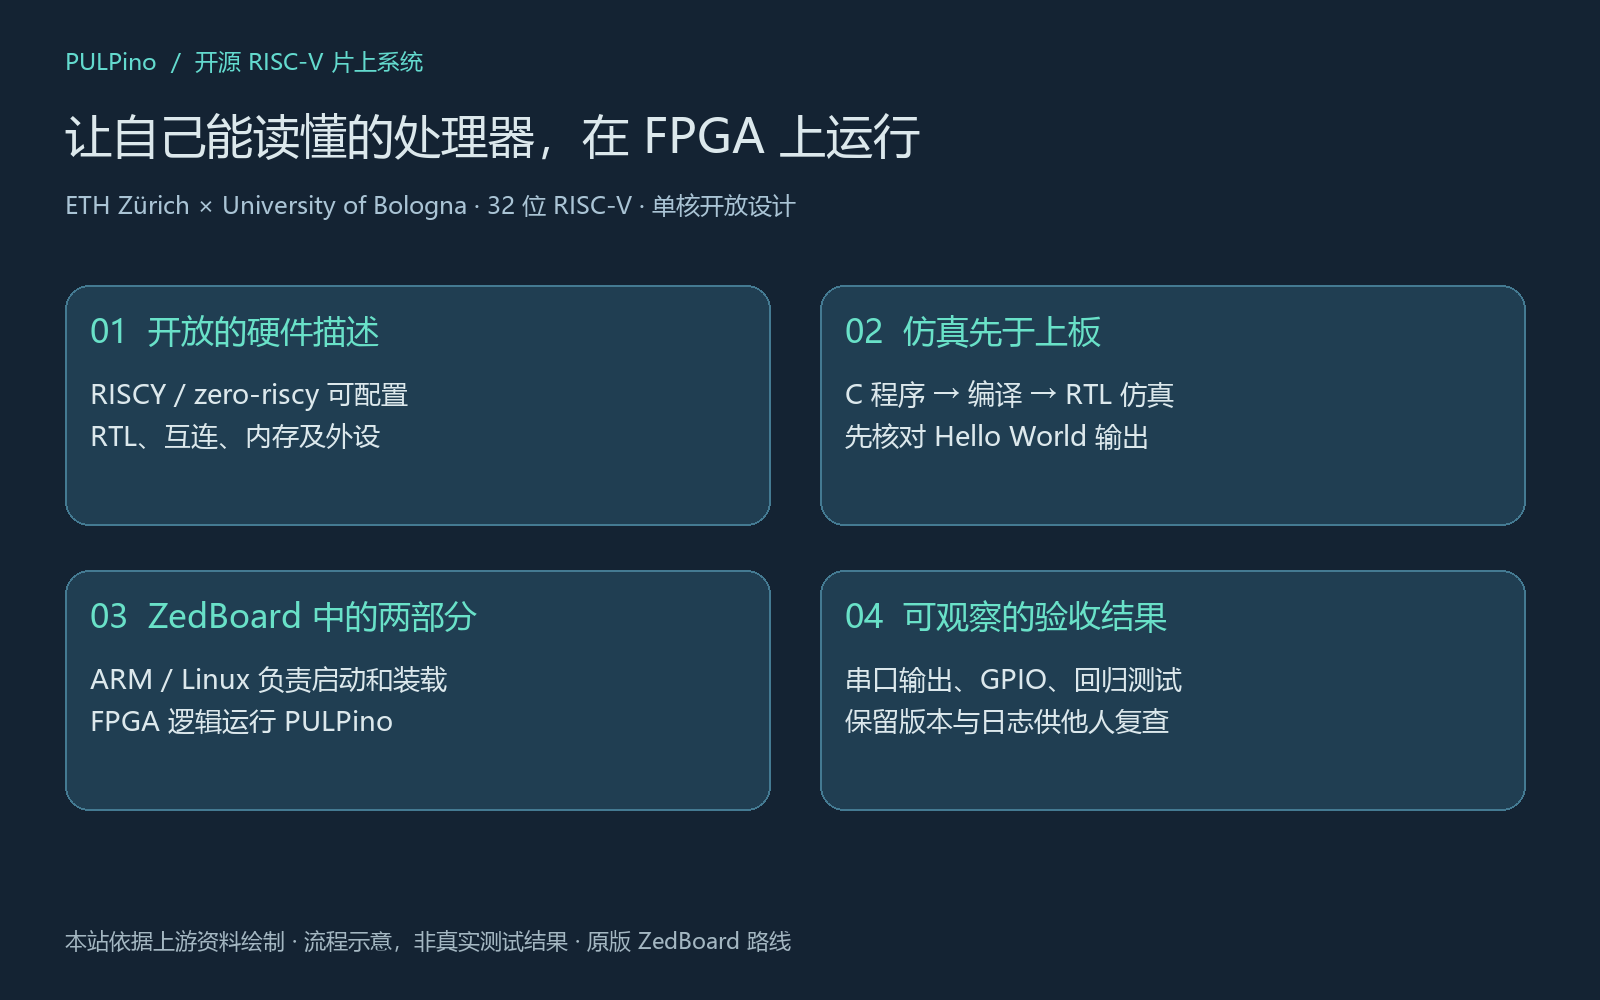
目标:确认主机 Linux 和 FPGA 微控制器各自职责,避免把两个处理器当成同一系统。
1. 核对所用板卡为 ZedBoard Zynq-7000;Zynq 中 ARM 处理器运行 Linux,FPGA fabric 加载 PULPino 逻辑。
2. 本基线使用单核、32 位 RISC-V PULPino;ARM 负责启动和 SPI 装载,不是把 Linux 移植到 PULPino。
3. 记录板卡型号、PULPino 提交和所选核配置。
**检查**:开发记录明确区分 ARM Linux 主机和 FPGA 中的 PULPino,板卡与软件版本已锁定。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/README.md)
目标:准备原版开发板、供电和串口/SD 介质,再确认其可用于主流程。
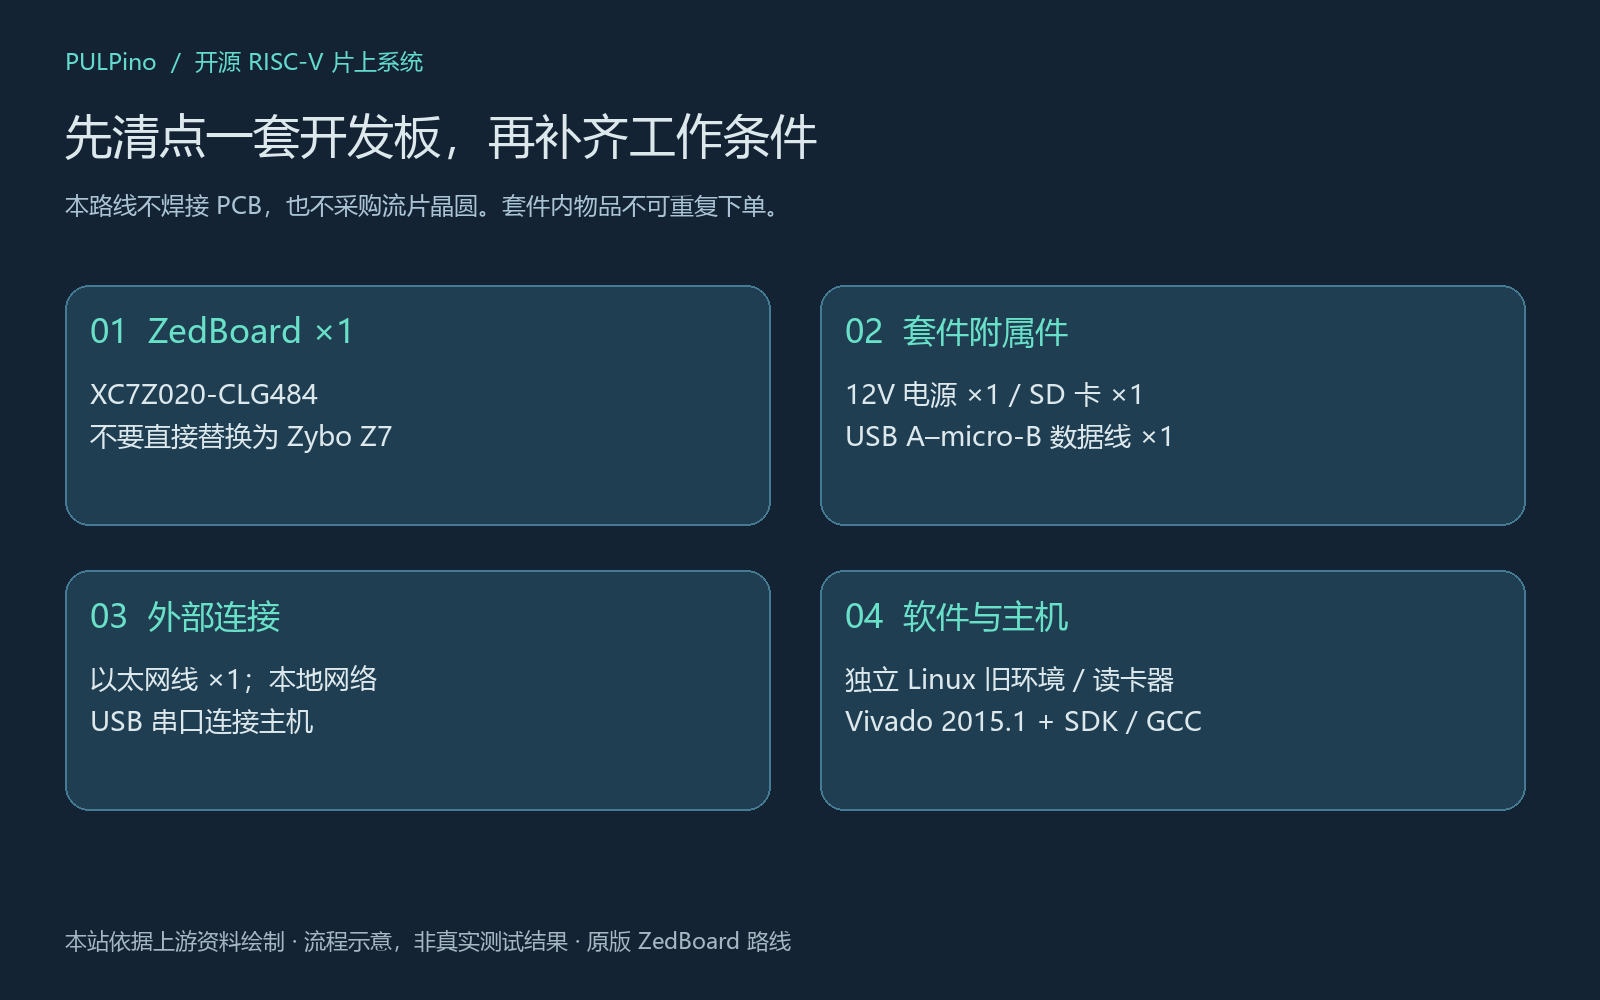
1. 清点 ZedBoard、原配 12 V 电源、SD 卡、USB A–micro-B 数据线和 OTG 转接头。
2. 另备以太网线、SD 读卡器和可运行历史工具链的工作站;同一套件内已有的卡线不重复采购。
3. 核对 FPGA 器件为 XC7Z020-CLG484,不用 Zybo Z7 直接替代旧 ZYBO 配置。
4. 基础流程通过板载 UART 和 SD 启动;无需先焊接器件或购买外接 JTAG 探针。
**检查**:板卡丝印与器件型号已核对,供电、SD、USB 串口和工作站附件可用。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/fpga/README.md)
目标:先建立可复现的历史工具环境,再运行原始脚本。
1. 记录原 FPGA 脚本使用 Vivado 2015.1 及配套 SDK;不要在未验证情况下混用更新版本。
2. 准备原流程所需 Python 2、ModelSim 10.2c 或更高版本、CMake 2.8 或更高版本(原文推荐 3.1 及以上)。
3. 将旧工具放在独立环境并遵守相应厂商许可证;保存安装包版本、路径和环境变量。
4. 如果历史工具或依赖无法取得,先停在仿真/构建之前;更换工具需单独记录脚本修改和验证结果。
**检查**:工具版本、许可和执行路径均有记录。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/README.md)

目标:取得顶层提交和所有依赖 IP 的确切版本,确认每项许可可用。
1. 检出 PULPino 提交 `6631c49ba38a9258da44d6b120d902f7b81f9233`,保存实际检出的 commit。
2. 按该提交的更新脚本和 `ips_list.yml` 下载 IP;顶层 clone 不包含全部 IP 实现。
3. 逐项记录脚本指定的标签、实际 commit SHA、下载成功状态和许可;清单中大量条目指向 `pulpinov1` 标签。
4. 旧 README 的文件名与当前 yml 不一致时,按固定提交的脚本和清单处理;不以现代 CORE-V IP 直接替换。
**检查**:所有 IP 均有版本和许可记录,清单无缺项;下载失败或版本不明的 IP 不进入仿真。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/ips_list.yml)

目标:统一 RTL、构建模板和编译器标志,避免核配置与应用架构不一致。
1. 本路线选择 RISCY,关闭浮点与压缩扩展:模板参数 `USE_ZERO_RISCY=0`、`RISCY_RV32F=0`、`RVC=0`。
2. 应用编译目标使用 `GCC_MARCH=IMXpulpv2`,并准备支持该扩展的 ETH GCC。
3. 确认 CMake/仿真/FPGA 构建实际引用的是同一份 RISCY 模板和编译器。
4. 若改选 zero-riscy,必须同时替换模板、编译选项和 RTL/FPGA 配置,并另行记录结果。
**检查**:RISCY 配置、宏定义和 GCC march 与本路线一致;未用普通 riscv64 工具链替代 ETH GCC。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/sw/cmake_configure.riscv.gcc.sh)

目标:验证软件编译、RTL 编译和 ModelSim 仿真链路后再构建板卡镜像。
1. 在独立 build 目录复制官方 CMake 配置模板,核对顶层相对路径、编译器和 ModelSim 可执行路径。
2. 按固定提交的说明执行 `make vcompile` 编译 RTL,再执行 `make helloworld.vsimc` 编译示例。
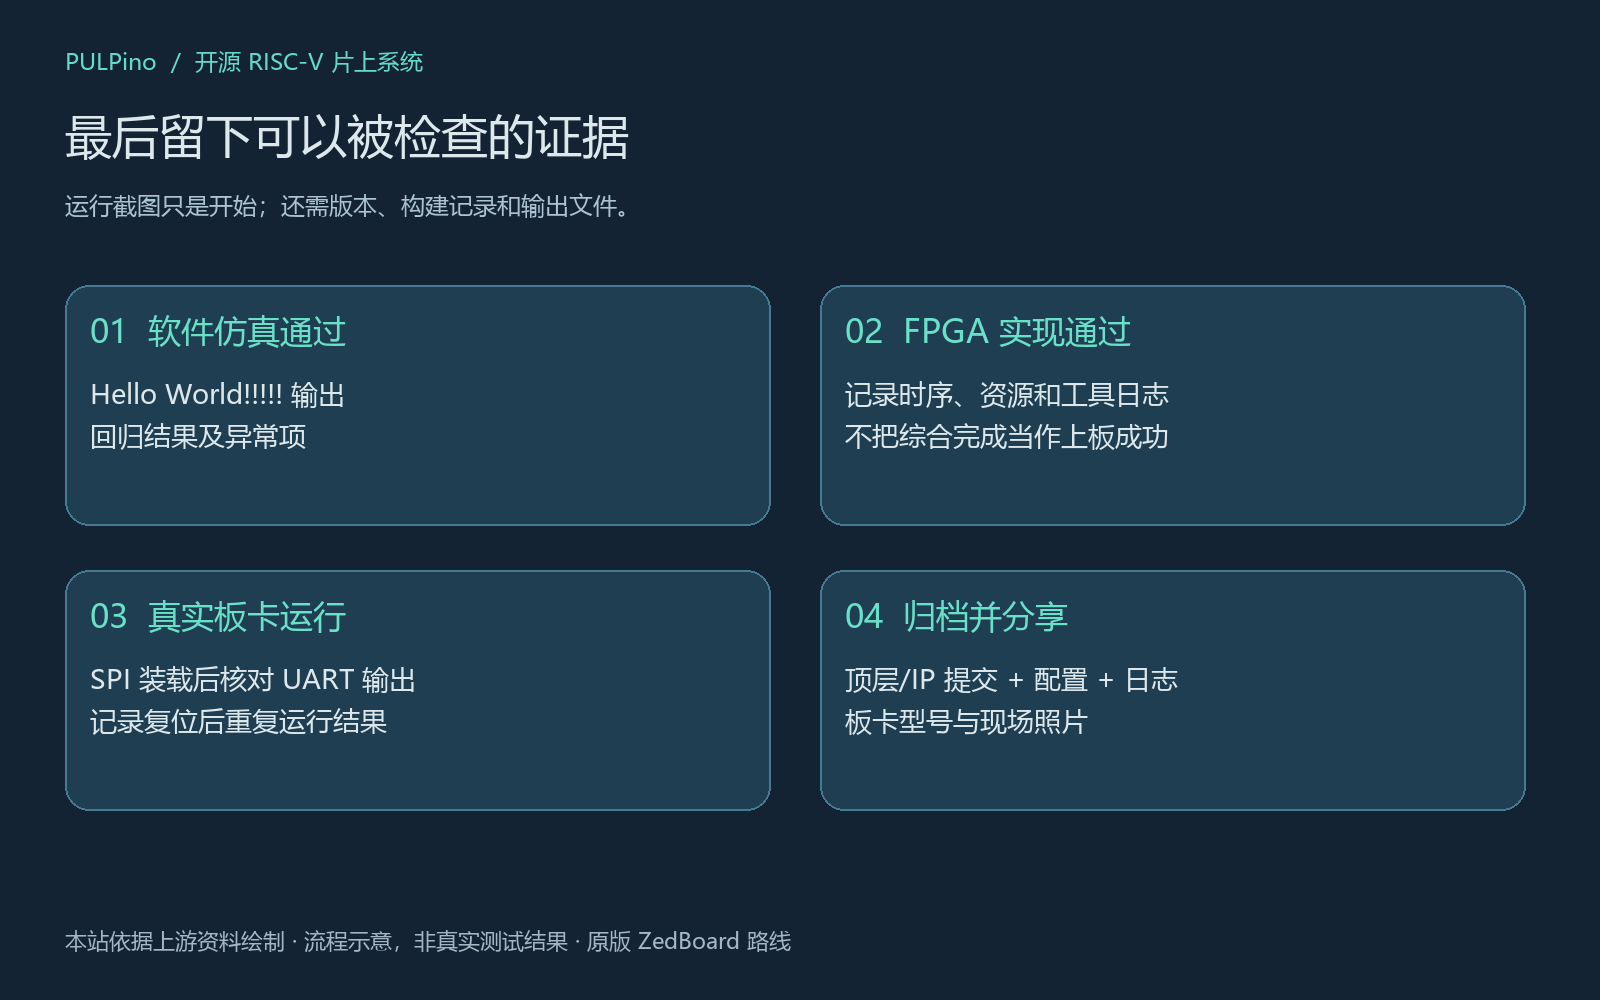
3. 需要交互查看时运行 `make helloworld.vsim`;检查预期串口输出 `Hello World!!!!!`、仿真正常结束和错误计数。
4. 再按 sw 说明运行选定回归测试并保存汇总;记录失败项目,不只保留单条成功输出。
**检查**:RTL 和 Hello World 仿真通过,输出和结束状态符合示例;回归结果及失败项有日志。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/sw/README.md)
目标:让各 FPGA 组件使用同一块板卡配置,再检查构建日志和输出文件。
1. 构建前将 `BOARD=zedboard` 应用于 PULPino FPGA 相关组件,包括 pulpemu、U-Boot、device tree 和 spiloader。
2. 确认目标器件为 `xc7z020clg484-1`,并核对板卡修订和约束文件。
3. 把匹配版本的 Vivado 和 SDK 加入 `PATH`,在 fpga 目录按原 `make all` 流程构建。
4. 构建会获取旧 Linux、U-Boot 和 Buildroot 依赖;网络或下载失败时先解决依赖,不把部分产物当作完整镜像。
5. 检查综合、实现/时序日志和最终镜像文件是否生成。
**检查**:所有组件目标均为 zedboard,器件约束匹配,FPGA 镜像及综合/时序报告均生成且无未处理错误。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/fpga/README.md)

目标:准备 Zynq 启动与根文件系统分区,先验收 ARM Linux,不急于加载 PULPino。
1. 选择明确可清空、无唯一数据的专用 SD 卡;操作前逐项核对磁盘设备名称和容量,避免选中工作站硬盘。
2. 按 ZedBoard 启动介质说明建立启动分区和根文件系统分区;启动分区放 `BOOT.BIN`、`uImage`、`devicetree.dtb`,第二分区解开 `rootfs.tar`。
3. 确认分区和文件完成后安全弹出 SD 卡;断电插卡,并按该板手册设置 SD 启动模式。
4. 连接原配电源和 USB 串口,通过终端查看启动日志;先确认 ARM Linux 启动及本地网络状态。
**检查**:Zynq ARM Linux 成功启动、串口日志可读且网络状态已检查;下一步装载 PULPino 应用。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/fpga/README.md)

目标:分别编译 ARM 端 spiloader 和 RISC-V 应用,再把应用通过 SPI 写入 FPGA 中的 PULPino。
1. 按固定软件提交使用 ARM 工具链构建 `spiload`,传到已启动的 Zynq Linux。
2. 使用第 5 步匹配的 RISC-V 工具链构建应用,并按原流程生成 `spi_stim.txt`;传到同一块板。
3. 在 Zynq 端切换到装载器目录,按原命令运行 `./spiload ./spi_stim.txt`。
4. 装载器会复位 PULPino、写入指令/数据 RAM 并启动;ARM 程序与 RISC-V 程序是不同架构,不能互换二进制文件。
**检查**:spiloader 识别并装载 spi_stim 文件,程序启动状态可从 UART 读到;ARM 与 RISC-V 可执行文件分别编译。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/fpga/sw/apps/spiload)

目标:检查软件输出和板载开关/LED 映射,保存完整构建与版本证据。
1. PULPino printf 经 UART 到 Zynq ARM;原设计对应 Linux `/dev/ttyPS0`,使用终端读取或按 spiloader 的超时设置检查输出。
2. 确认 Hello World 文本与 RTL 仿真输出一致,再测试 GPIO 映射:GPIO 0–7 对应 SW0–7,GPIO 8–15 对应 LD0–7,GPIO 16–20 对应按钮。
3. 保存串口日志、回归汇总、综合/时序报告、顶层与 IP SHA、板卡照片、工具版本/许可和本地补丁。
4. 把 FPGA 运行结果与论文中 ASIC/能效数据分开记录,不据 FPGA 输出推定 ASIC 面积、功耗或性能。
**检查**:UART 输出可读,开关/LED/按钮映射与设计一致;版本、IP、工具和测试日志均可复查。
[原版文件与完整操作说明](https://github.com/pulp-platform/pulpino/tree/6631c49ba38a9258da44d6b120d902f7b81f9233/fpga/README.md)
