先遥控示范,再让摄像头和神经网络学习你的路线
把1:28 K989遥控车改成视觉学习小车:人负责油门,AI负责转向。在室内画一条小赛道,录下驾驶示范,再训练自己的模型。本页锁定Pi Zero 2 W、Mini RC HAT和DonkeyCar 5.3.0路线;需要电脑训练,不是买来即用的全自动驾驶玩具。
alan000
目的:先确认 K989 原车能正常遥控,再开始改装。
1. 配对原遥控器和接收机;架起车轮,依次测试转向、油门和停车,记录接收机 CH1/CH2、舵机与电调插头位置。
2. 断开电池,清点 Mini RC Hat、Raspberry Pi Zero 2 W、CSI 相机和 Zero 相机用窄口排线。
**检查**:原车转向、油门和停车均响应,接口位置已记录,所有电源已断开。

目的:断开电池并取下车壳。
1. 找到转向舵机线束旁用于固定线束的扎带,剪开时剪刀口朝离开导线的一侧。
2. 按位置分开放置拆下螺钉;移开线束后查看线皮与插头是否完好。完整拆装参照[K989原作者逐图说明](https://www.diyrobocars.com/2026/01/06/running-donkeycar-on-a-128-scale-car/)。
**检查**:车壳已取下,线束无划伤,插头没有从接收机拔脱。

目的:按原作者照片卸下中间横梁螺钉并收好。
1. 抬起横梁,先拍照记录接收机走线和插头位置,再断开插头并移出接收机。
2. 将原横梁按原方向放回柱位,用原螺钉固定;不剪线、不扩大孔位。
**检查**:横梁平整固定,原车线束未夹在横梁下,接收机线束和螺钉已收好。

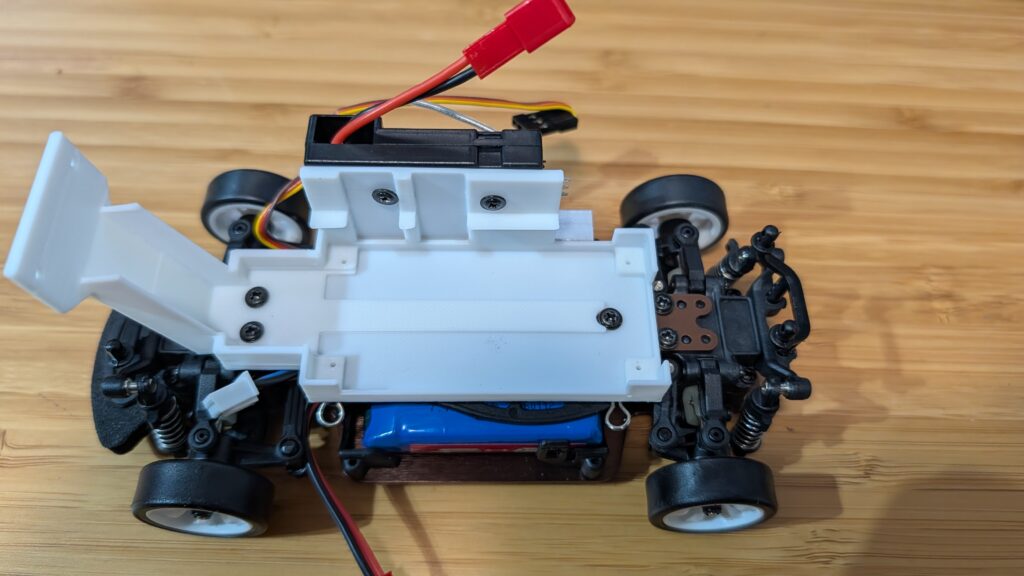
目的:将 Pi 支架放在车架中梁位置,先用两颗对角螺钉定位,再依次紧固。
1. 将 Zero 2 W 放到支架上,使 GPIO 排针朝向 Mini RC Hat 插座,按支架孔位固定,并为车壳留出空间。
2. 整理电池线与接收机线,避开转向连杆和支架边缘。
**检查**:Pi 和支架无松动,车壳可装回,线束不受夹压。
目的:在断电状态打开 CSI 相机座锁扣,插入窄口排线并压回锁扣;触点方向按插座结构确认。
1. 将相机固定在车头方向,视野中心朝向行驶方向;排线留有活动余量且避开转向连杆。
2. 将 Mini RC Hat 母座对准 Zero 2 W GPIO 排针,垂直压入并检查没有偏一列或弯针。
**检查**:相机朝前、排线已锁紧、Hat 与 GPIO 垂直对齐,车壳/转向无干涉。

目的:用 Raspberry Pi Imager 将 Raspberry Pi OS Lite 64-bit Bookworm 写入 microSD;设置主机名 `donkeycar`、登录用户/密码、Wi-Fi 和 SSH 后插入 Pi。
1. 接通 Pi 电源,在同一网络电脑用 `ssh 用户名@donkeycar.local` 登录;若主机名不可解析,从路由器客户端列表确认 Pi 地址后再连。
2. 执行 `sudo apt update && sudo apt full-upgrade -y`,运行 `sudo raspi-config` 启用 I2C 和串口硬件、关闭串口登录 shell;按 HAT 指南在 `/boot/firmware/config.txt` 添加 `dtoverlay=disable-bt`,再执行 `sudo systemctl disable hciuart` 并重启。
3. 运行 `rpicam-hello --list-cameras`,确认 CSI 相机出现在设备列表。若无相机,先停下检查排线方向与相机兼容性。
**检查**:Pi 可 SSH 登录,相机枚举成功,I2C/硬件 UART 按路线启用。

目的:安装 Python 3.11 venv 与 Git:`sudo apt install -y python3.11-venv git`;创建并启用虚拟环境:`python3.11 -m venv ~/envs/donkey`、`source ~/envs/donkey/bin/activate`。
1. 从固定标签安装 DonkeyCar 5.3.0 Pi 依赖:`git clone --branch 5.3.0 https://github.com/autorope/donkeycar.git`,进入目录后运行 `pip install -e ".[pi]"`;不要检出会变化的 main。
2. 创建车载目录:`donkey createcar --path ~/mycar`。在 `~/mycar/myconfig.py` 设置 `CAMERA_TYPE = 'PICAM'`、`DRIVE_TRAIN_TYPE = 'MM1'`、`CONTROLLER_TYPE = 'MM1'`、`USE_JOYSTICK_AS_DEFAULT = True`、`MM1_SERIAL_PORT = '/dev/ttyAMA0'`。
3. 运行 `python -V`、`ls -l /dev/ttyAMA0` 和 `grep -E '^(CAMERA_TYPE|DRIVE_TRAIN_TYPE|CONTROLLER_TYPE|MM1_SERIAL_PORT)' ~/mycar/myconfig.py`,确认 Python 3.11、串口设备节点和配置值。
**检查**:5.3.0虚拟环境已启用,车目录含 `manage.py`、`config.py`、`myconfig.py` 和 `data/`,串口配置可核对。

目的:断开电池,按 HAT 丝印将接收机 CH1(方向)接入 In1、CH2(油门)接入 In2;三芯插头黑色 GND 朝 HAT 外侧板边。若板上标签或固件版本与此映射不符,停止接线。
1. 把转向舵机接到 `Steer`,ESC 信号接到 `Throt`;只在当前固件确认对应关系后才连接 In3。代码快照中 RC3 的 E-Stop 条件为输入值大于 1700 时切断油门。
2. 检查 `myconfig.py` 中 `DRIVE_TRAIN_TYPE`、`CONTROLLER_TYPE` 和串口节点,启动 DonkeyCar 控制程序;先架空车轮,验证遥控方向和停车。
**检查**:方向和油门输入对应正确,遥控器能停车;若插头方向、丝印或控制响应不符,断电排查。接线标签与引脚映射见[Mini RC Hat 指南](https://www.diyrobocars.com/2024/12/22/using-the-rc-hat/)、[固件映射快照](https://github.com/zlite/donkeyhat/blob/e1cb0f4a6caed2e5823bd2c22a98a1a8fdff265d/code.py)。

目的:先把底盘架空,确认遥控器可停车;在 Pi 的 `~/mycar` 运行 `python manage.py drive`,从同一网络电脑访问 `http://donkeycar.local:8887`。
1. 网页出现相机预览后保持 `(U)ser` 模式,遥控器手动控制,核对画面朝向、转向和油门响应。
2. 再将车辆放到封闭平地低速人工驾驶,在网页点击 `Start Recording (r)` 录制路线;结束时再次点击停止记录,再按 `Stop Vehicle` 停车。数据写入 `~/mycar/data/`。
**检查**:画面方向正确,控制响应与遥控器一致,已生成包含本次采集记录的 tub。驾驶/录制说明见[DonkeyCar驾驶指南](https://docs.donkeycar.com/guide/get_driving/)。

目的:在训练电脑建立 Python 3.11 环境,检出 DonkeyCar 5.3.0 并安装主机依赖 `pip install -e '.[pc]'`。
1. 用 `rsync -av 用户名@donkeycar.local:~/mycar/data/ ~/mycar/data/` 将训练 tub 从 Pi 复制到训练机;把用户名替换为 Imager 创建的账户。运行 `find ~/mycar/data -name catalog_0.catalog`,确认 tub 索引文件存在。
2. 进入训练机应用目录,运行 `mkdir -p models`,然后 `donkey train --tub=./data --model=./models/mypilot.h5 --type=linear --config=./config.py`。
3. 确认生成 `models/mypilot.h5`,再运行 `scp ./models/mypilot.h5 用户名@donkeycar.local:~/mycar/models/` 将模型复制回 Pi。
**检查**:训练输入有 catalog 索引,训练命令结束且模型文件存在,Pi 的 `~/mycar/models/` 中能看到该模型。训练命令参见[DonkeyCar命令行工具说明](https://docs.donkeycar.com/utility/donkey/)。
**加载模型,验证人工接管**
1. 在 Pi 的 `~/mycar` 中运行 `python manage.py drive --model=./models/mypilot.h5 --type=linear`,先保持车轮架空。
2. 打开控制网页,选择 `Auto (S)teer`(local_angle):模型控制转向,油门仍由人控制。先检查遥控停车和切回 User 模式均可用。
3. 将车放到封闭平地,以低油门试行;转向偏离路线时立即回到人工模式并停车。禁止在公共道路、人群或楼梯边测试。
4. 记录模型版本、光照、完成圈数和人工接管次数,保存连续录像及失败片段。
完成检查:模型能加载,自动转向有响应,人工油门与停车始终可控。
[5.3.0 驾驶模式与模型加载代码](https://github.com/autorope/donkeycar/blob/5.3.0/donkeycar/templates/complete.py)