自动追踪果蝇的活动轨迹|Ethoscope

看见昼夜行为轨迹

Ethoscope使用树莓派和红外相机持续记录20根实验管中的活动轨迹,多台设备可由管理节点集中查看。本教程完成基础追踪版的结构装配、照明接线、区域定位和数据备份。

alan000

PLOS Biology 2017

参数信息

标准管架通道
20 管/台

复现文档

确定基础追踪配置

选定2017基础追踪配置,确认相机和连接器后采购。

1. 本页为2017基础3D打印Ethoscope+标准20管Arena;不含Arduino、旋转电机、光遗传刺激或气味模块。

2. 四个STL各一件、两片侧壁、一个灯支撑,先核同版本孔槽。

3. 原手册标V2相机却指向旧5MP料号,连接器文字也不一致:这些条目没有澄清前先不要批量买。

4. CAD加工渠道、SD卡与电源具体商品型号、耗材用量仍需在采购前补齐。

**检查**:相机、连接器与结构件规格已确认。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)
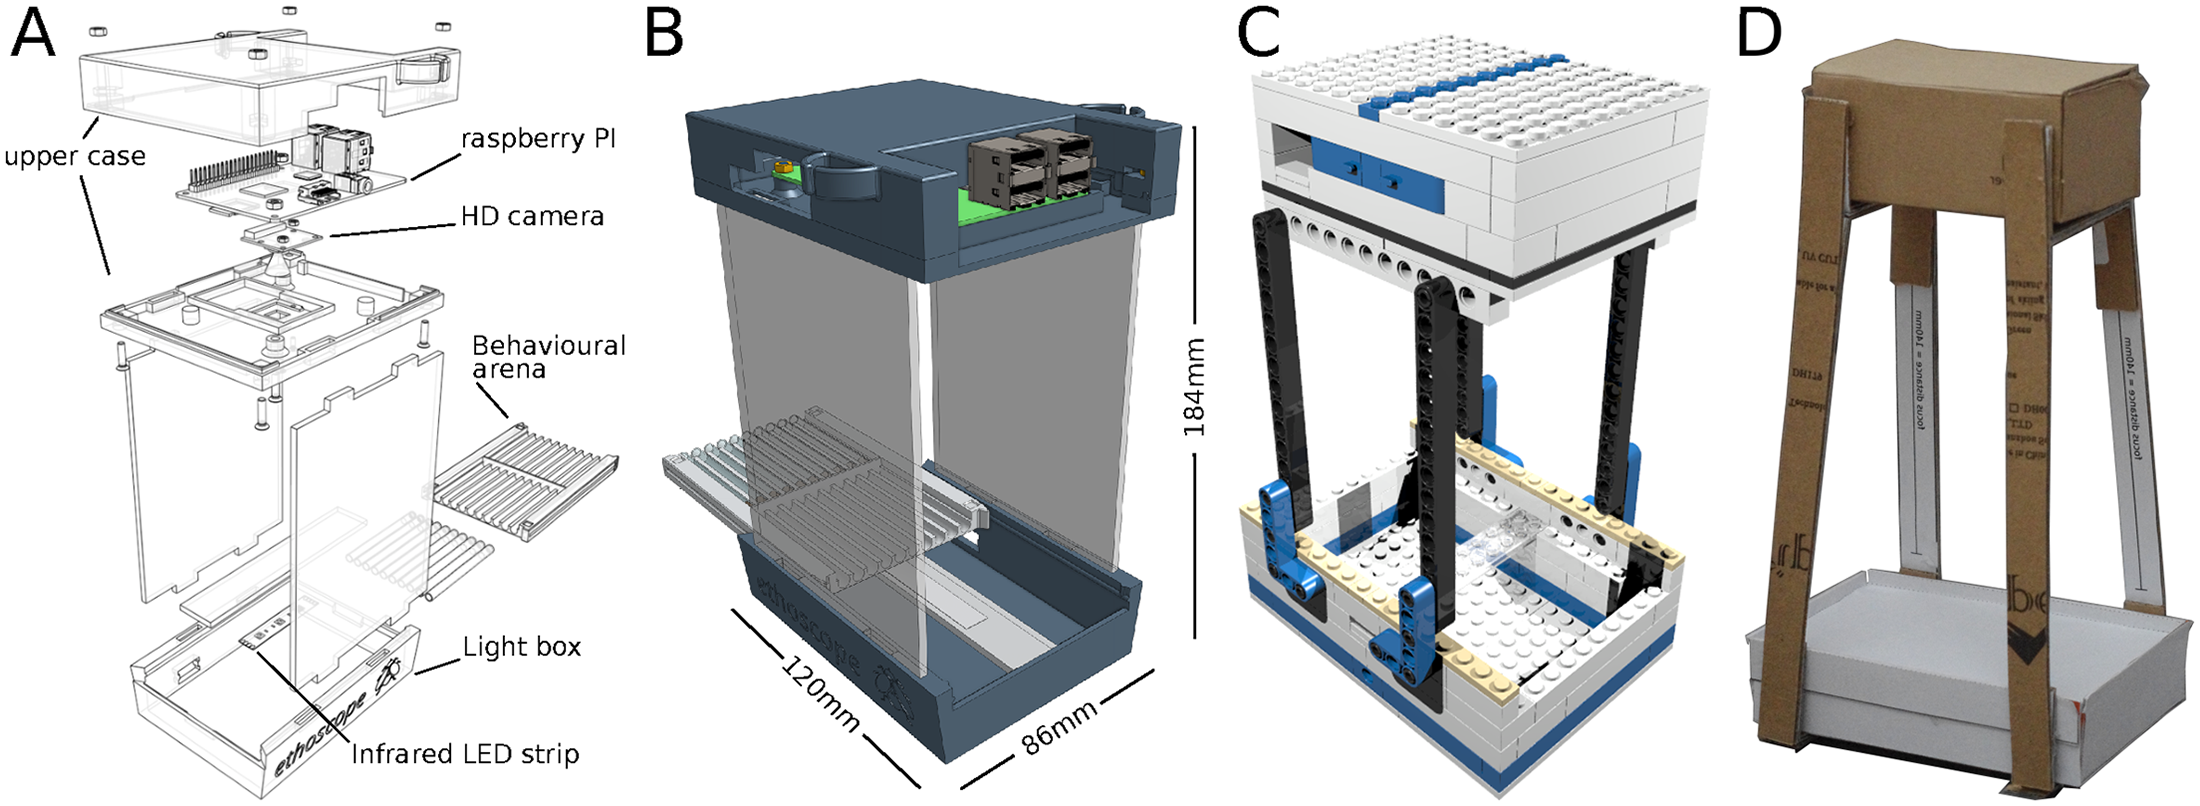
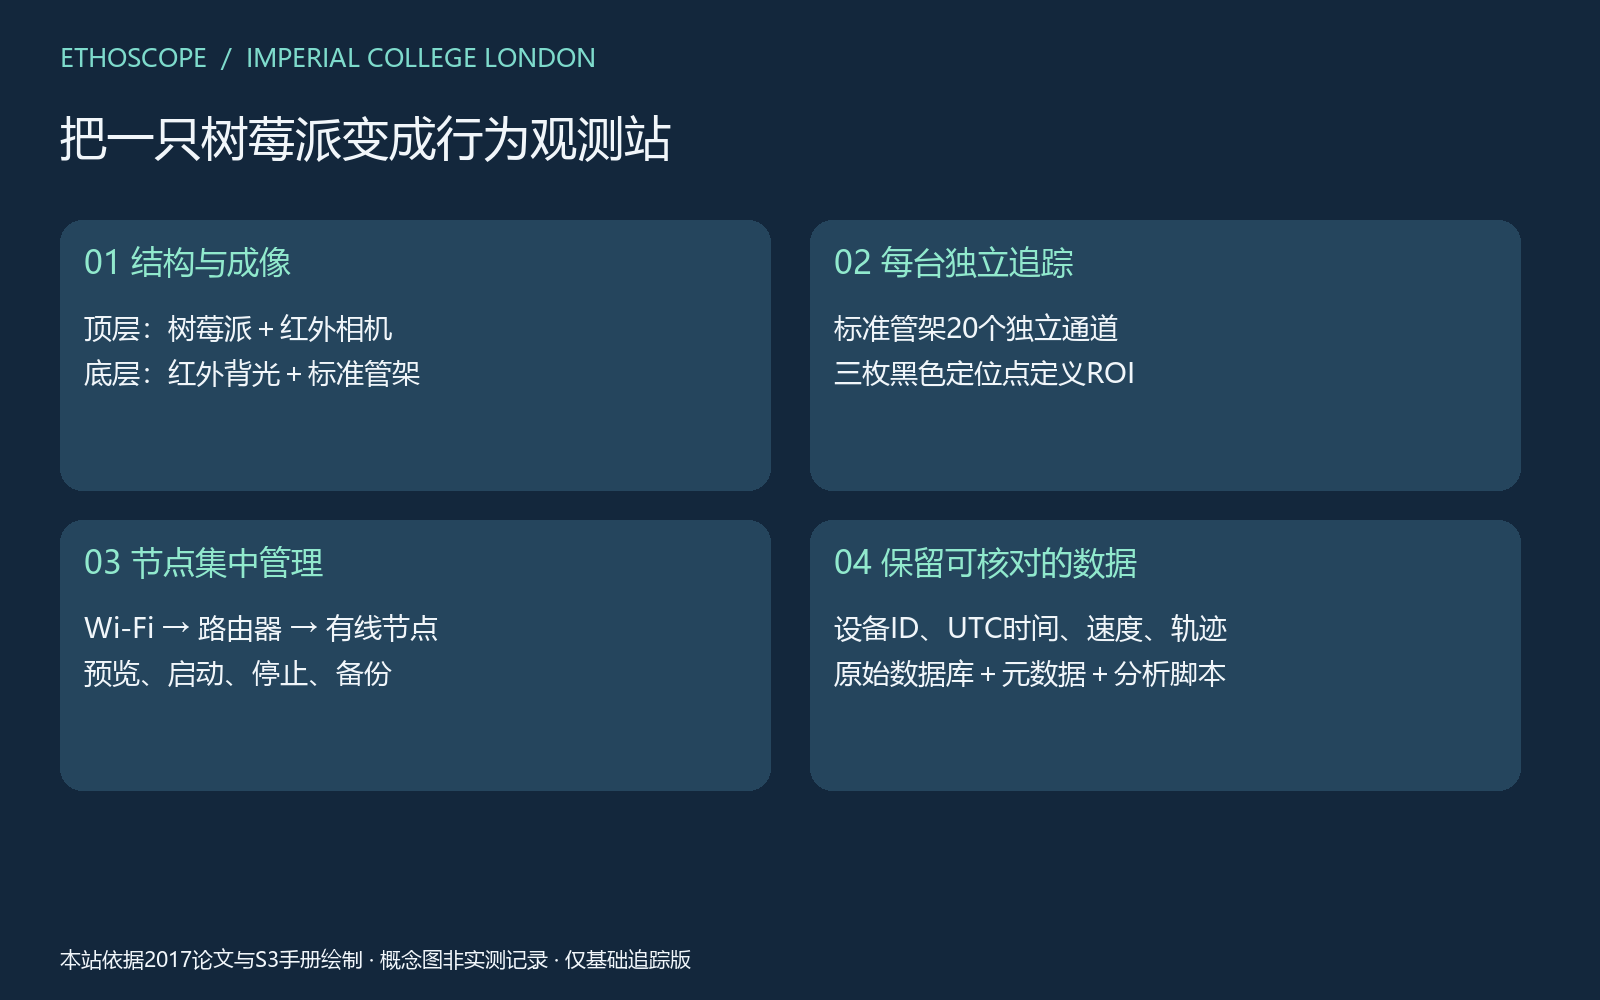
![Ethoscope原版图解 figure1.png](https://cdn.lunlunapp.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/cover/70502e0f709141fcb0380f3bc101d009.png)

![Ethoscope原版图解 overview.png](https://cdn.lunlunapp.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/cover/19ead0149fd44be1a7c11943b3057aec.png)

打印机壳和管架,试配侧壁与灯箱

制作并试装机壳、管架和灯箱结构。

1. 下载Zenodo831154:Light Box、Lower Case、Upper Case和arena_10x2_shortTubes四个STL;side_wall.pdf两件;light_support.pdf一件,后者与手册“3D打印”描述不同,按实际孔槽选制造路线并记录。

2. 先切片查尺寸/支撑,用料按切片;板厚由图/CAD与试装确认,确认后再加工。

3. 清除毛刺,空装检查槽、相机孔和M2/M3孔。

**检查**:外壳槽位、相机孔和紧固孔试装通过。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)
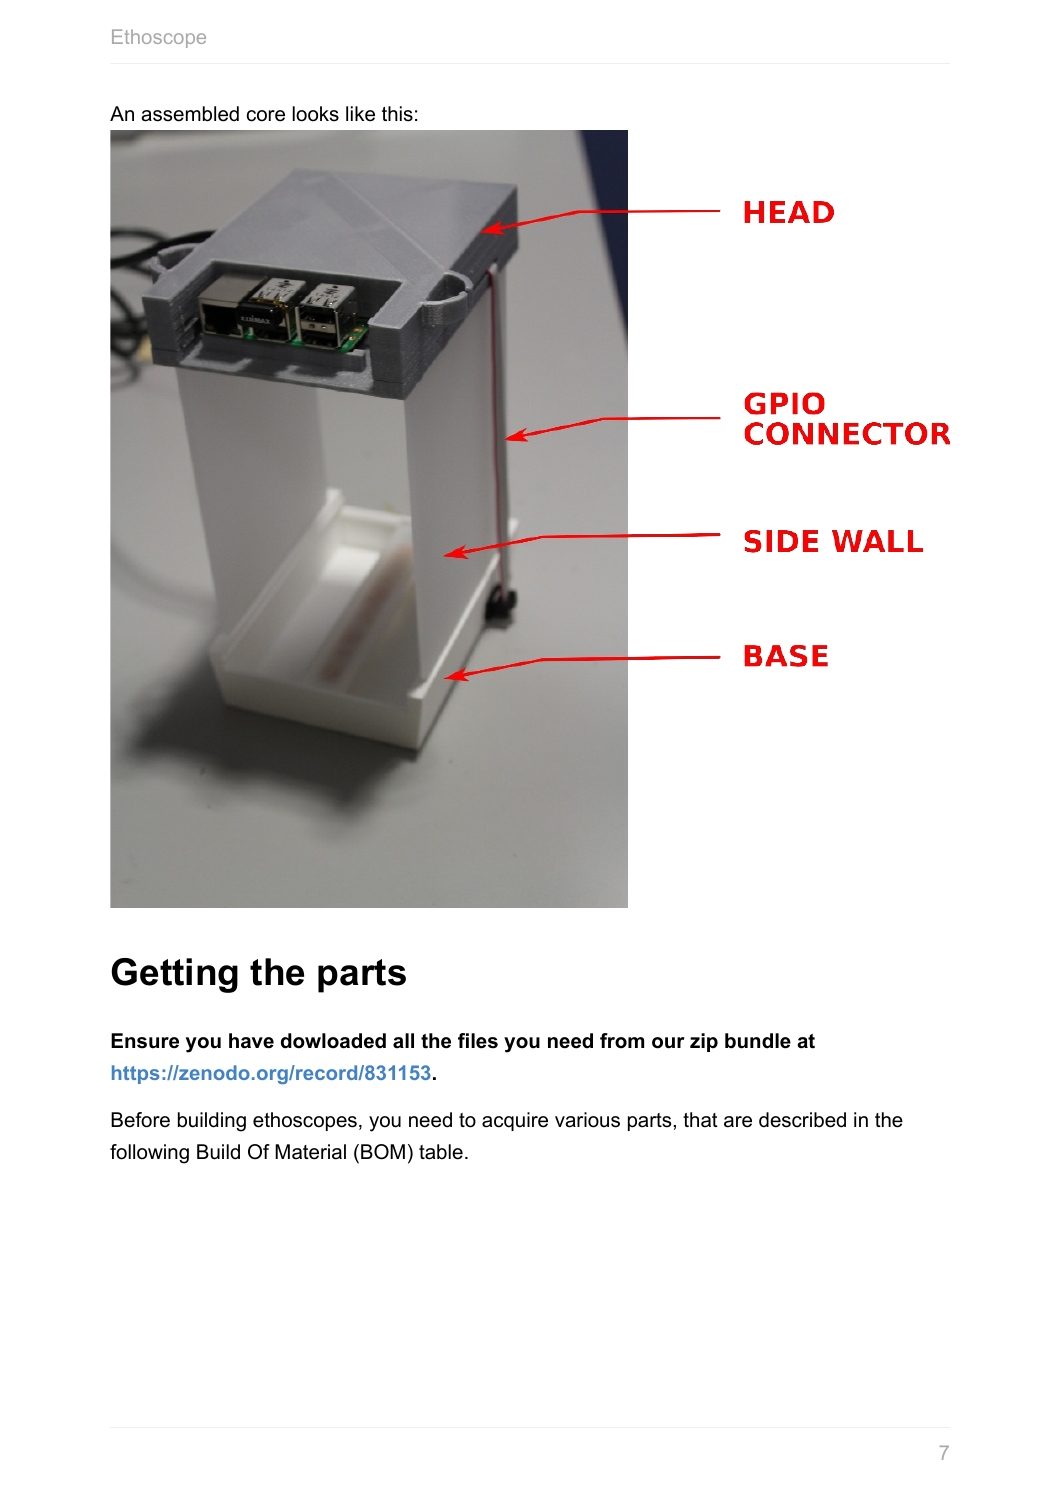
![Ethoscope原版图解 manual07.png](https://cdn.lunlunapp.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/cover/54f55b552a4f46de871351fccd7fed3f.png)![manual09.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/be243117f700459282b6d09232368af2.png)

准备系统卡与管理节点

为设备和节点选择相容的软件版本,并准备系统卡。

1. 归档有ethoscope_os_20160721.tar.gz和md5;这是历史ArchLinuxARM环境,原节点Antergos也已过时。

2. 研究复原需匹配同年代代码和依赖;新部署走现行文档并单独记录设备、节点版本,更换代码前先核对镜像兼容性。

3. 写卡前核实目标盘并备份,记录校验值,为每台生成唯一ID/名称。

4. 搭专用本地平台,路由和服务配置使用一致私有地址;旧手册192.169.x.x不是私网模板。

**检查**:系统版本、校验值、设备名称与私网地址已记录。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)

![Ethoscope原版图解 overview.png](https://cdn.lunlunapp.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/cover/19ead0149fd44be1a7c11943b3057aec.png)![manual04.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/55d89c1ceebe4645813b719f93e5b15a.png)

制作GPIO排线,逐针检查映射

将树莓派电源引到灯箱,保证每根线的映射正确。

1. 采用6芯18cm排线。

2. Pi端625-7303是总40针,即2×20。

3. 小端原图12孔、正文2×3、原832-3648厂商6针不一致;需先确认实际公母配对、锁扣与线序,保留照片。

4. 用通断档从Pi物理针4映射到底座灯正极,从物理针6映射到负极;这里使用物理针脚编号,勿按BCM GPIO4/6接线。

5. 不上电时验证相邻针无短路,再套绝缘。

**检查**:物理针4/6映射正确,相邻针无短路,绝缘完好。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)

![manual12.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/bed20a2d512d46288e36974a2504783f.png)![wiring.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/5e41b96e76c94d29ad3866ed59975f8b.png)

装红外灯段与底座

固定红外灯段,检查亮度与工作电流。

1. 按原图截一段含3颗850nmLED的灯带,正负各约5cm导线,焊到已验证映射的底座端并热缩绝缘。

2. 导线先穿灯箱孔再固定灯支撑,灯面对反射内壁。

3. 原表灯带标12V但手册由Pi5V脚供电,是特定灯带的低压使用方案:先测能否均匀发光及电流,不能把12V接进Pi。

4. 换灯带的验证不能省略。

**检查**:5V使用条件下亮度稳定,电流与供电规格相容。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)

![Ethoscope原版图解 wiring.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/5e41b96e76c94d29ad3866ed59975f8b.png)![manual13.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/649a403f4fa84f74bc1e30322fccacc1.png)![manual14.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/34eb598747f74430b13a64087237bf91.png)

安装红外相机、树莓派和上盖

把相机和树莓派固定到机壳,并接好线束。

1. 相机朝下置入下壳,用2个M2×6及2个尼龙M2螺母固定;主板用2个M3×12。

2. 断电连接正确方向的CSI排线、SD卡及GPIO线束,上壳四角放4个M3螺母并用余下4个M3×12闭合。

3. 确认相机排线未折损、相机孔无遮挡;两侧壁插入对应槽,电源最后接。

4. 原图可能混Pi2/Pi3和相机版本,安装前核对器件型号。

**检查**:相机无阻挡,排线完好,壳体闭合不夹线。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)

![manual15.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/5938d848100f4c83a0dc9e9c54b9536d.png)![manual46.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/8fe84262f4bd4c04adb7c19733e5d0f6.png)

调焦并安装三枚定位点

获得覆盖全部实验管的清晰画面,并定位管架。

1. 按实际相机版本使用匹配调焦工具,不照V1去胶步骤处理V2。

2. 标准管架放入20根内3/外5/长65mm管;从archive的arena_targets.pdf按100%打印3枚Ø4mm黑圆点,准确裁剪、平贴并保持反差。

3. 图像左上角为无点角,其余三点位置照CAD。

4. 先用无动物测试检查全场清晰、无遮挡,后续开始跟踪后不要再移动管架。

**检查**:全场清晰,三个定位点完整,管架固定。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)

![manual16.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/5393f452483840e08fea4a708a00d240.png)![manual17.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/32c95b4a3b174100a6ae9a1259375dd3.png)![acceptance.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/2ff948c00ed44434bec5c1a4763fcfe9.png)

连接节点,检查供电、温度和UTC

让节点发现设备,同时检查供电和时间同步。

1. 5V电源经过MicroUSB为Pi3供电;原40WAnker是多口总功率,单口电流仍需核对,按实际单口规格与设备负载检查供电。

2. 检查无欠压、灯场不闪、设备ID唯一;节点有线连接、设备Wi-Fi连接,确认发现列表及预览。

3. 所有设备与节点记录UTC并同步时间,温控/光周期独立记录,多台Pi发热会改变环境。

**检查**:设备在线无欠压,预览正常,UTC时间同步。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)
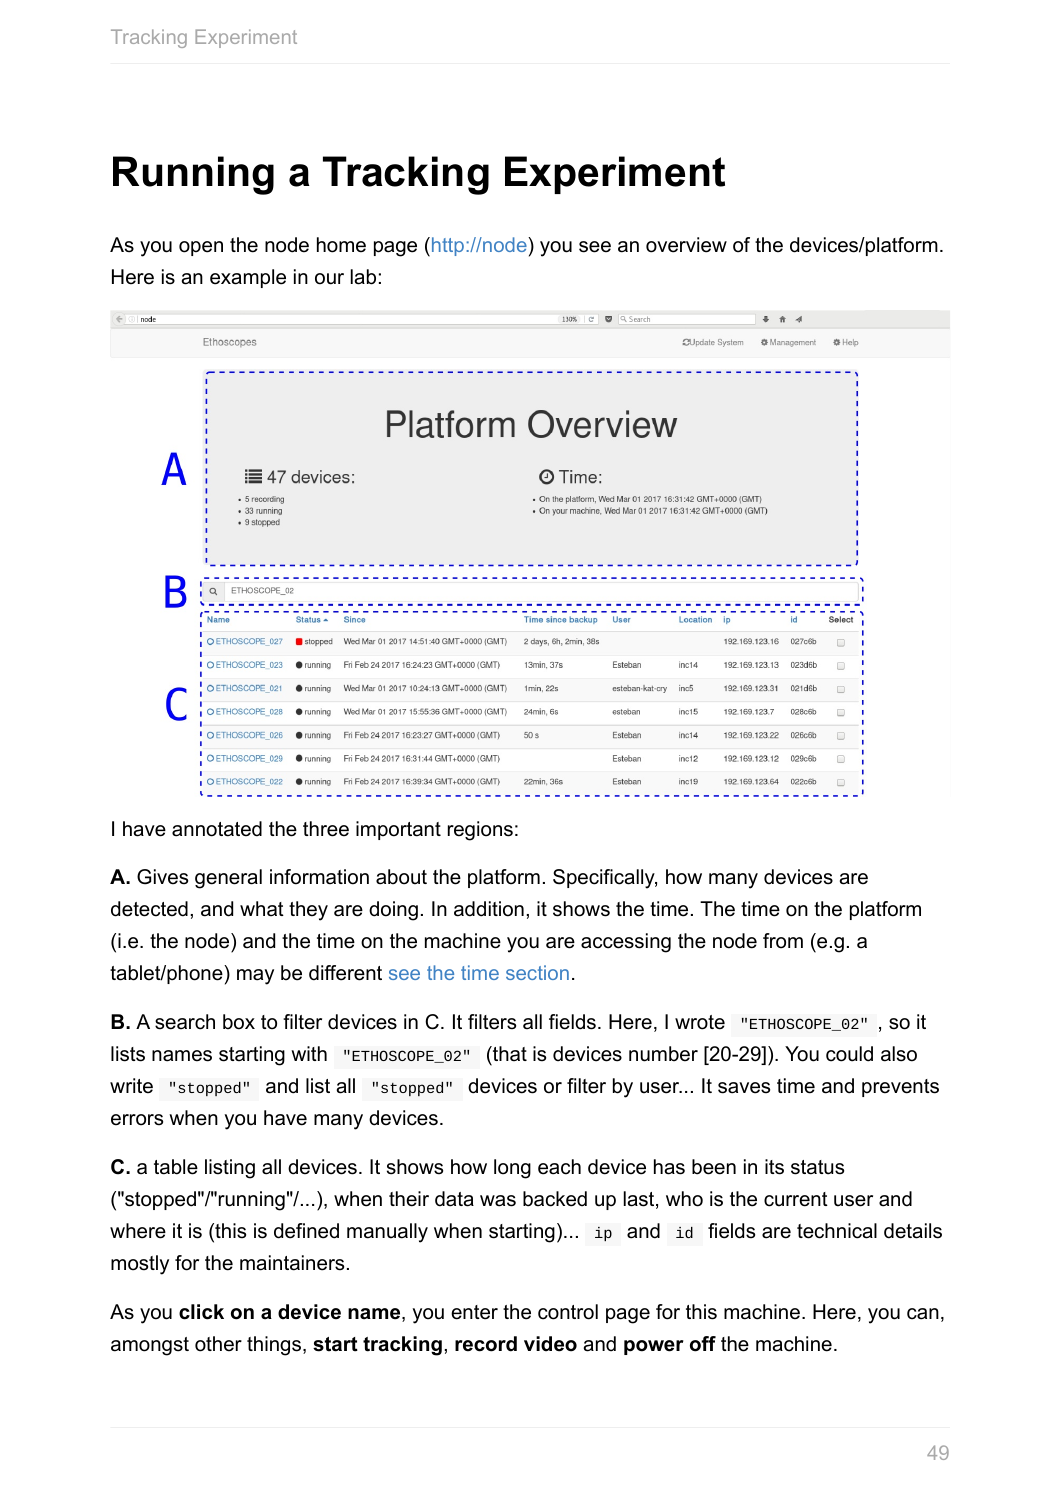
![Ethoscope原版图解 manual04.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/55d89c1ceebe4645813b719f93e5b15a.png)![manual49.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/5942e472cb7e4b45831732dbdbfe014b.png)

先跑无刺激短测试,核对20个ROI

建立20个追踪区域,验证编号与管位对应关系。

1. 节点选择设备→预览→开始跟踪。

2. 填写实验元数据;基础版选择DefaultStimulator,不调用不存在的刺激硬件。

3. 选择与标准20管架匹配的ROI builder及追踪器,检查三点识别与20个区域编号、目标对比、单位和时间戳。

4. 先做短时功能测试再进入正式批准方案;逐个查看区域内目标位置与轨迹是否正确。

**检查**:三个定位点和20个ROI识别正确,轨迹与管位一致。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)

![manual50.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/576224bb8d03415e953eceba6ea95f5e.png)![manual51.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/3029c0cb2ad244198bf62120134b19b2.png)

处理定位错误并确认数据备份

排除定位或连接故障,并确认数据能同步与回读。

1. 若提示应有3个targets而只找到2个,先查圆点是否切圆、对焦和遮挡,停采再调整;改变管架位置后重新初始化ROI。

2. 设备断线时先检查供电、网络、SD空间和服务日志,根据日志定位故障后再重启。

3. 停止后确认数据库已同步节点,备份时间更新并可读取;同时留存元数据、视频(若启用)和采集软件版本。

**检查**:数据库已同步,备份文件可读取。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)

![manual54.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/9d5b4d5738f74744bede327aca054d71.png)![manual60.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/d677b453430946219ac779fe4a9a9cd0.png)![manual61.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/119b8b280877417799bc8e4c2caf6dbb.png)

检查追踪质量并保存记录

检查追踪质量,保存装置配置与测试结果。

1. 逐条核对:结构稳固、供电不欠压、亮度稳定、3点/20ROI映射、UTC与设备ID、短时数据完整、节点备份可读取。

2. 对照少量人工标注样本评估追踪误差,保留参数/日志/异常和BOM偏差。

**检查**:结构、供电、映射、时间和备份均有检查记录。

[原S3装配手册](https://doi.org/10.1371/journal.pbio.2003026.s004) · [原版CAD与系统归档](https://zenodo.org/records/831154)

![Ethoscope原版图解 acceptance.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/2ff948c00ed44434bec5c1a4763fcfe9.png)

![Ethoscope原版图解 manual46.png](https://orecord-files.oss-cn-zhangjiakou.aliyuncs.com/sbp/projects/25c996c4-c0ca-43f2-a2fd-f3e0a97a5b5f/files/image/8fe84262f4bd4c04adb7c19733e5d0f6.png)验证状态:设备装配、软件运行与行为实验待完成。