让行为实时改变光
UCSB Louis Lab的PLOS Biology开放仪器:追踪小动物位置,实时控制光刺激。已有外部实物搭建记录;含原作者装配视频、11章图解、标准版BOM及原供应商链接,明确软件、图文与硬件许可范围和原表差异。
alan000
PLOS Biology 2020
目的:固定标准灯带版:Raspberry Pi 4(2GB)、850nm 背光、红光刺激两路;不选高功率恒流驱动版。
1. 下载并记录锁定源码提交 `e563db96a116b7563d78d7590e95c8e2e4e64a0b`,保存对应 BOM 与手册。
2. 采购前核对冲突项:原库存 MOSFET 写 IRLZ44NPBF,手册及 OneClick 为 FQP30N06L;本路线按 FQP30N06L 并核对引脚。相机描述有 Pi3/Pi4 混写,滤镜亦有 800/850nm 差异,按实际料号留档。
**检查**:版本、主板、相机、滤镜和 MOSFET 型号均已记录。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/BOM.html) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)
目的:按兼容 Pi4 与当前相机的说明准备系统镜像;写卡前核对镜像日期与哈希。
1. 使用明确可清空的至少 16GB Class 10 microSD 卡写入镜像,先确认写卡工具选中的目标盘。
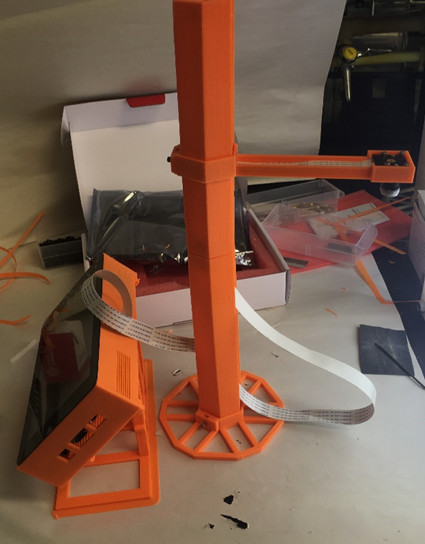
2. 打印 7 类结构件,3MF 与 legacy STL 二选一,不重复计件;试装屏幕、Pi4 接口和相机孔位。支撑材料依对应零件文件选择,不能由旧教程推断新版 STL 均需支撑。
**检查**:树莓派能从卡启动,屏幕和相机支架孔位可试装;镜像版本及卡容量已记录。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/software_installation.html) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)
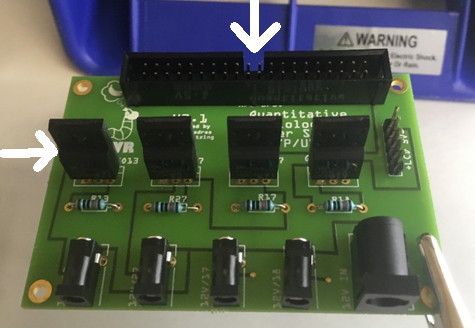
目的:准备标准版 PCB、4 个 FQP30N06L、4 个 10 kΩ 电阻、2×20 GPIO 插座、1 个 5.5/2.1 mm 输入、4 个 3.5/1.35 mm 输出和 5 针排针段。
1. 按 PCB 位号焊接;核对 GPIO 插座缺口、MOSFET 封装/引脚方向、输入输出插座和 5 针排针方向。
2. 剪除多余引脚,放大检查焊桥;用万用表检查电源与地无短路,测试前保持断电。
**检查**:器件数量、方向和焊点与标准 PCB 标记一致,电源/GND 未短接。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/manual_hardware.html#detailed-pcb-soldering-instructions-standard-version) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)
目的:按图连接触屏排线和 5 针线,确认接点方向与插座标记一致。
1. 用 M2.5×10 螺钉将屏幕、树莓派和控制板固定到外壳,GPIO 排线按 1 脚标记连接。
2. 5 针线包含屏幕 5V 与地,不能接到 12V。长相机排线从外壳槽口穿出后再合后盖,避免折伤或夹线;Pi4 端口与旧照片有差异,按当前 CAD 对孔。
**检查**:屏幕和 GPIO 排线方向正确,相机排线未夹伤,5V 线路没有接入 12V。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/manual_hardware.html#building-the-standard-version) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)

目的:将塔底与塔顶用 3 根定位销连接,再用 M2.5 紧固件和对应螺母固定底座与相机支架。
1. 将 800nm 长通滤镜装到红外相机前,用 Parafilm 固定,避免污染滤镜表面;本路线按 BOM 800nm 型号记录,与论文方法中的 850nm 描述区分。
2. 将相机排线沿塔和相机架自然引出并连接,避免急弯;更换镜头/相机后重新生成畸变校正参数。
**检查**:定位销完全入位,滤镜型号已标记,排线不受拉扯且镜头视野无遮挡。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/manual_hardware.html#building-the-standard-version) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)

目的:按激光切割图裁板并开 M8 孔;把 850nm 灯带按标记切点裁成约 20cm 段,按约 3cm 间距排布。
1. 将红外灯带正极并接、负极并接;红色刺激灯带间隔安装并走独立线路。每块板的实际灯带数量与总长度按灯场面积核算,5m 采购长度不等于整卷都装入。
2. 安装连接头并做绝缘,灯带不能遮住支柱孔。标准手册用 2 片扩散板,库存表有 3 片;按灯场均匀性决定是否加第三片。
**检查**:IR 和红光走独立线路,极性一致,孔位未被灯带挡住,灯带数量按实际板面记录。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/manual_hardware.html#building-the-standard-version) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)

目的:制作红外与红光两路电缆,各连接控制板端 3.5/1.35mm 插头与灯场端匹配的 5.5mm 插头;原示例每条约 50cm。
1. 导线规格按电流和压降选择;焊接后用热缩管绝缘。
2. 用万用表核对端到端连续性、极性和正负线之间无短路。只使用 12V DC 路线:WAU12-2000 厂商数据表输出 12VAC,不可用于 12V DC 灯带。
**检查**:两条线缆分别标明 IR/红光,插头尺寸与端口匹配,极性正确且无短路。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/manual_hardware.html) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)

目的:Raspberry Pi 使用匹配 Pi4 的 5.1V/3A USB-C 电源;LED 使用独立 12V DC 电源,按实际灯带功率选足电流余量。
1. 接市电前逐项检查极性与短路;首次镜像启动按手册预留 5–10 分钟。
2. 打开 PiVR 的 Optimize Image 与 Cam On,先启用 IR 背光,再测试 Channel 1 红光;分别确认相机画面和灯光响应。避免直视高亮LED;红外不可见不代表无光。
**检查**:相机画面稳定,IR 和红光通道分别响应,供电无异常发热或掉电。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/manual_hardware.html#building-the-standard-version) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)

目的:将完整运动区域放入视野,调整相机高度与焦点,移除螺钉/边缘等高对比干扰。
1. 选择成像分辨率和帧率;按 UI 中的背光起始值 400000 调整至目标对比度,再关闭自动曝光以保持不同试次一致。该值是界面设定,不是光功率单位。
2. 使用 Define Pixel/mm 标定物理尺度;改变相机高度或分辨率后重新标定。若量化刺激强度,另测光强和空间均匀性。
**检查**:运动区完整入镜,曝光稳定,像素/毫米标定已保存。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/running_experiments.html) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)

目的:先选择目标参数和检测方式,设置数据目录与实验时长;用普通 Tracking 模式检查分割、头尾识别和丢帧。
1. 再在 VR Arena 加载分辨率匹配的虚拟场景 CSV,检查刺激通道、位置映射和场景边界。
2. 先用无动物目标完成供电、追踪与灯场预检;后续动物实验由实验室按相应物种和批准方案执行。
**检查**:目标位置能持续更新,VR 场景范围与相机坐标匹配,指定通道响应正确。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/running_experiments.html) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)

目的:检查 data.csv 中逐帧时间、位置、头尾和刺激信息,并打开 Background、参数文件及所选录像。
1. 统计丢帧、实际帧率和跟踪失败;闭环延迟按原 benchmark 方法单独测量。论文报告的 70Hz 与低于 30ms 来自指定条件,不作为本配置的验收值。
2. 归档 PCB 修订、MOSFET/电源型号、镜像哈希、源码提交、光强校准、线缆极性和测试视频。
**检查**:数据文件可读,运行参数和版本信息齐全;性能数据按本机实际测量填写。
[原版完整操作说明](https://pivr.readthedocs.io/en/latest/output.html) [原图所在论文手册归档](https://doi.org/10.1371/journal.pbio.3000712.s019)
