把灵巧抓握装出来
源于ETH Zurich团队的17自由度肌腱驱动拟人手,开放v1结构设计与控制软件。本页锁定v1原版,整理采购表、打印资源、装配图解与校准入口,并标明原版BOM冲突和独立复现证据缺口;不混用v2.1零件。
alan000
IROS 2025(会议;论文存档 arXiv) 2025
目标:做出能挡住设计孔位、拉动时不滑脱的线端。
1. 按 v1 图示使用 Ashley Stopper 打结。
2. 拉紧结;需要加力时用钳子夹持线尾,剪后留约 0.5 cm。
3. 绷直肌腱后用锋利刀刃一次切断,穿孔困难时重新切齐并用镊子引导。
**检查**:拉动线段,止结留在孔外且不滑动;端部没有明显散丝。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:为每个指尖预装一根屈伸肌腱,包含拇指指尖。
1. 每根裁取约 0.5 m 肌腱并在一端打止结。
2. 按 v1 图从指尖 IP 侧穿入;四指和拇指分别按各自图示操作。
**检查**:止结坐入设计位置,线能顺畅拉动;左右手按对应图解分组。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:将各手指近端指节的屈伸线穿好并保持销钉直立。
1. 将销钉对正孔位,轻敲到位;发现歪斜时先退出并重新对准。
2. 沿用对应手指图示穿线,逐根完成所有近端指节。
**检查**:销钉端正、肌腱未被销钉压住,逐线拉动无卡滞。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:为四个非拇指手指各装外展线。
1. 每个手指准备两条约 50 cm、未打结的肌腱。
2. 从外展件两侧孔穿过后再打止结,并将线拉回定位。
**检查**:两侧止结均坐稳;轻拉时外展件按图示方向移动。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:把屈伸肌腱和外展肌腱与关节件配对。
1. 按 v1 图识别颜色:近端伸肌绿色、屈肌粉色;指尖伸肌蓝色、屈肌橙色。
2. 蓝色从上孔、橙色从下孔穿过,按图卡合关节并引出外展线。
3. 左右手可能镜像,按肌腱作用和所选手型对照,不要仅凭页面左右位置判断。
**检查**:分别拉动每条线,看到相应关节屈伸或外展,且没有线被关节夹住。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:完成拇指外展件的两侧走线。
1. 准备两条约 50 cm 肌腱。
2. 按拇指外展件对应图穿过指定孔,打结后拉回定位。
**检查**:两侧止结和孔位与拇指图一致;拉动方向符合图示。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:将拇指近端、指尖和外展肌腱组合成完整指节。
1. 把两条约 50 cm 肌腱穿过拇指指定孔后打结。
2. 连接拇指近端与指尖件,再将全部肌腱从指定大开口引出并卡合结构。
**检查**:逐线轻拉确认拇指活动;肌腱均从指定出口出来,不照搬四指路径。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:将已制作的掌部皮肤安装到对应手型的掌部件。
1. 选择与左右手相符的掌部皮肤和图示。
2. 先对齐定位孔与包覆方向,再装入掌部,保留后续肌腱通道。
**检查**:孔位对齐且肌腱通道没有被遮挡。教程未明确皮肤材料、粘接剂与固化条件;需先从原版工作坊资料确认这些规格,再制作或粘接。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:用导管为每条掌部肌腱提供低摩擦通道。
1. 按图将走线用 PTFE 管逐根放入掌部指定孔。
2. 裁切后检查管口;若被压扁,重新修整至畅通。
**检查**:每个指定孔都有导管,管端与表面齐平、无凸起毛刺,线能穿过。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:将四个手指接到掌部并按图布置肌腱出口。
1. 依 v1 图按颜色和孔位逐线穿入掌部。
2. 把各手指卡合到对应位置;不要为了让内部路径看起来笔直而换孔。
**检查**:出口排列与图示一致;手指可手动活动,线没有交叉夹死。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:按拇指专用路线完成掌部连接。
1. 对照拇指图逐孔穿过肌腱,再将拇指固定到掌部。
2. 在卡合前把线整理到指定通道。
**检查**:全部拇指肌腱从指定孔引出,卡合面没有夹住肌腱。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:让掌部齿轮与两根支杆就位,同时保护内部肌腱。
1. 安装掌部齿轮。
2. 先把全部肌腱拨向一侧,插入第一根支杆;再拨向另一侧,插入第二根。
**检查**:肌腱位于两根支杆之间,没有被支杆切压或夹住。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:按指定长度装好上塔导管,以便后续与下塔对接。
1. 将导管装入上塔每个指定孔。
2. 调整到上端齐平、下端约突出 3 mm,再与下塔空手试配。
**检查**:突出端能进入下塔对应孔,试配时不弯折、不顶住,管腔畅通。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:装入腕部张紧螺丝、螺母、导向件和轴承。
1. 按图把方形 M4 螺母放入防转槽,安装垫圈和张紧螺丝;教程写 M4×16。
2. 装入打印圆柱,或按原文选用 3×3.76 mm PTFE 管,再压入 4×8×3 轴承。
3. 将皮带放在两个张紧螺丝之间。
**检查**:轴承完全入位且皮带未扭曲。采购表列 M4×14,与教程的 M4×16 不一致;未确认所选 v1 文件及配套螺丝前暂停固定。走线 PTFE 管 0.9×1.5 mm 不能替代此处可选导向管。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:把 XC430 腕部电机固定到组件,并先接妥电缆。
1. 使用 XC430 随附的 M2×6 螺丝安装腕部电机。
2. 在固定前连接电机线,再整理出不受夹压的线缆路径。
**检查**:插头完全就位,线缆避开运动件和夹紧面。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:将腕部驱动皮带套到位,再固定腕部轴承。
1. 先把皮带套到电机对应轮上。
2. 把轴承压入定位座,保持皮带平顺。
**检查**:轴承完全就位,皮带无扭曲且能随轮转动。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:将掌部肌腱通过上塔并连接腕部皮带。
1. 按图把肌腱分为上排蓝色、下排紫色;两组之间有设计交叉,组内不要额外交叉。
2. 逐线穿过上塔,再靠拢掌部和上塔并套上皮带。
**检查**:入口、出口和交叉位置与图一致;皮带套入,肌腱未被结构夹住。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:在皮带已经套好的状态下固定轴承盖。
1. 先确认皮带在正确路径上,再把轴承盖放到位。
2. 原教程写 1.7×8 螺丝,但 v1 BOM 未列此规格;取得准确螺丝前不要用相近规格强行拧入。
**检查**:盖板无翘起,皮带仍能顺畅移动;紧固件规格已确认。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:通过上下张紧螺丝消除皮带松弛。
1. 将上方螺丝置于槽顶端。
2. 用下方螺丝向上推张紧,再固定螺丝位置。
**检查**:皮带能传动且不打滑,轴承和结构没有因过紧而卡住;原版无扭矩值,按图逐步调整,不额外加力。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:给 16 个 XC330 和 1 个 XC430 分配不重复地址。
1. 使用 U2D2 和 DYNAMIXEL Wizard 2.0,一次只连接一个尚未配置的电机。
2. 按 v1 配置将 XC330 设为 ID 1–16、XC430 设为 ID 17,波特率设为 3 Mbps。
3. 每设好一个立即贴上 ID 标签,再换下一个。
**检查**:软件读取到正确型号、ID 和 3 Mbps 波特率;标签与读取结果一致,无重复 ID。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:将各电机的下半卷线轮定位,供后续穿线和绕线。
1. 把 M2 螺母平直放入下半卷线轮。
2. 用 M2×4 将轮安装到对应电机,当前先不装上半轮。
**检查**:螺母没有歪斜,轮毂定位正确且可按图手动转动。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:把已制成的 v1 电机连接板安装到下塔。
1. 确认手上的是 v1 对应 PCB;原 BOM 指向制造文件,需要先制板,不是现成购买的成品板。
2. 依图确定方向、接口和安装位后固定 PCB。
**检查**:板型、朝向和接口与 v1 图纸一致。若 PCB 尚未制成或板型不明,停在此处,不接入电机。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:把已编号电机装入下塔,并按 v1 配对关系连接。
1. 确认 17 个电机都已完成 ID 设置,再从塔中部开始按图安装电机;此阶段仅装下半卷线轮。
2. 在塔内走线,按原表连接 12↔5、8↔1、4↔13、16↔腕部;ID 9 引线接 U2D2。
3. 收好线缆后检查没有被塔体或电机夹住。
**检查**:全部 17 个电机都能按唯一 ID 对应,连接关系无遗漏,线缆不受挤压。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:用六角螺母和打印盖限制支杆位置。
1. 按 v1 图把 M6 六角螺母放到塔底对应位。
2. 装上对应打印限位盖。
**检查**:螺母和盖均入位,支杆被限位但没有卡死。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:让肌腱、腕部线和导管先通过,再按确定的紧固件规格合塔。
1. 先接好腕部电机线,并确认所有肌腱已经穿过上塔。
2. 对准上塔伸出约 3 mm 的 PTFE 管与下塔孔,确认每根管都能进入后再合拢。
3. 原教程指定 4 个 M4×14、M4 六角螺母和垫圈;BOM 列 M4×12。请先依据所用打印版本确认长度,未确认前不强行锁紧。
**检查**:两塔贴合且导管未弯折,线和肌腱都能自由移动;已确认使用正确长度螺丝。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:按上下排颜色和绕线方向,将肌腱固定到卷线轮。
1. 按 v1 图区分下排蓝色和上排橙色肌腱。
2. 下排线留约 20 cm 尾段打止结,手动缓慢逆时针转电机收去松弛。
3. 上排线装到上半卷线轮,留约 20 cm 尾段打结并顺时针绕线;按图用 M2×10、M2 垫圈和棘轮固定。
**检查**:逐线检查绕向、对应卷线轮和肌腱走向;没有摩擦、错轮或非设计交叉。此时只收去松弛,最终张紧按校准步骤进行。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:让塔体和外壳的对应磁铁相吸并保持一致极性。
1. 先统一塔体各磁铁朝向,再逐个试放外壳对应磁铁。
2. 确认相吸后再固定,避免未试极性就粘装。
**检查**:每一组对应磁铁都能吸合,外壳可按设计定位。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:按外壳定位安装 ORCA 字母装饰件。
1. 依 v1 图摆放字母并试位。
2. BOM 没有指定胶种;确认胶与打印材料相容后少量粘接,避免流入运动部件或磁铁配合面。
**检查**:字母固定,活动件和磁铁接触面无溢胶。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)

目标:完成机械部分逐项检查,再进入控制软件设置。
1. 装上外壳并对照 v1 最终图检查外观、紧固件和部件方向。
2. 沿每根肌腱检查路径与夹点,并手动活动各关节;复核电机线和塔内连接。
**检查**:部件固定、肌腱无夹压、关节可自由活动且电缆不受挤压;本检查只覆盖机械装配。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)
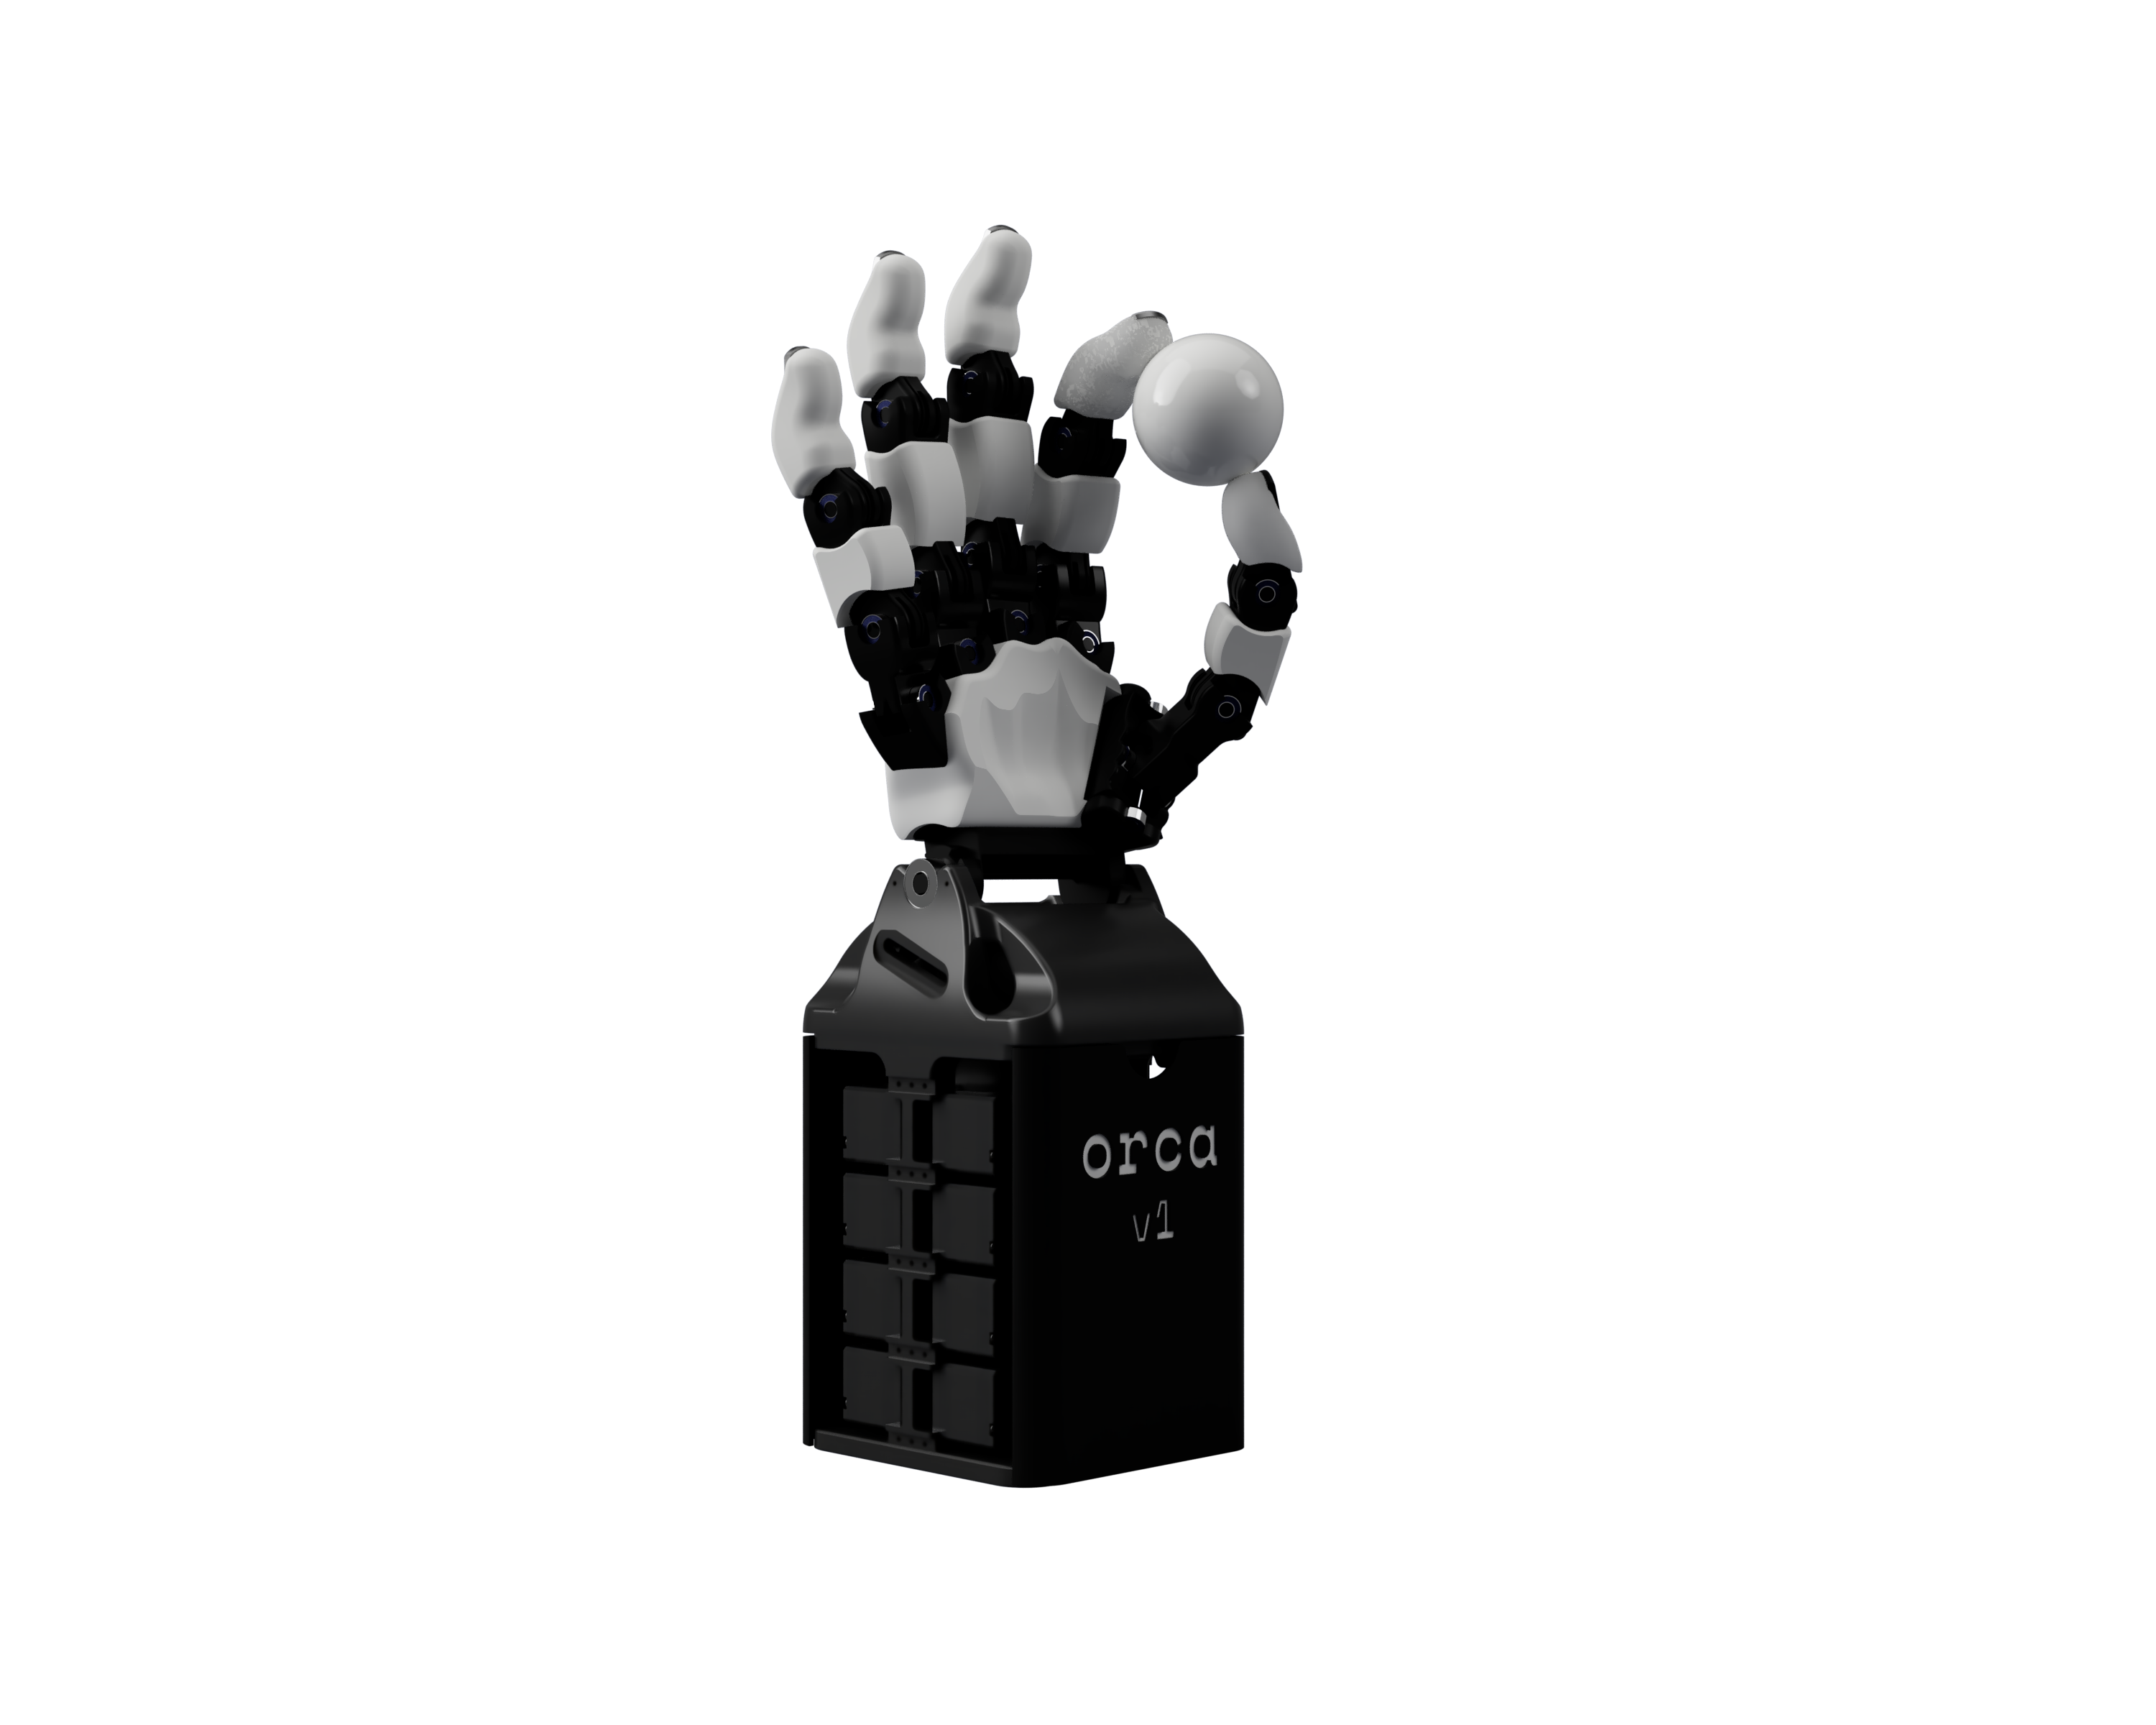
目标:按右手或左手 v1 配置初始化控制软件,再逐轮校准肌腱张力。
1. 在 `orca_core` 仓库根目录按 README 执行 `uv sync --group dev`。
2. 打开对应手型的 v1 配置,例如右手 `orca_core/models/v1/orcahand-right/config.yaml`;先核对串口、17 个电机 ID 和配置中的校准顺序。
3. 将该配置文件路径传给 `scripts/tension.py` 与 `scripts/calibrate.py`;按 README 所列顺序运行,并在张紧时手动操作打印棘轮收紧肌腱。
4. 重复“张紧→校准”直到校准不再产生额外松弛;随后运行 `scripts/neutral.py` 进入配置的中立姿态。
5. 不要在型号、ID、手型或串口未确认时运行会驱动电机的命令;`--no-move-motors` 只用于不需再次绕线的场景。
**检查**:17 个电机与所选 v1 配置逐一对应;脚本能按配置完成校准并进入中立位,手指空载动作方向正确。先确认低速、无负载且肌腱无卡滞后再做其他动作。
[对照原版逐步图解(选择对应章节)](https://www.orcahand.com/legacy/files)[官方软件和完整参数说明](https://github.com/orcahand/orca_core)