给机器人可换的触觉
NYU、CMU、哥伦比亚与Meta合作的磁触觉研究:软皮与五颗三轴磁力计分离,免胶套装、可替换。含原作者换皮视频、板级BOM、九章图解和Pollen Robotics实际集成证据;制造参数缺口明确标注。
alan000
arXiv:2409.08276(预印本) 2024
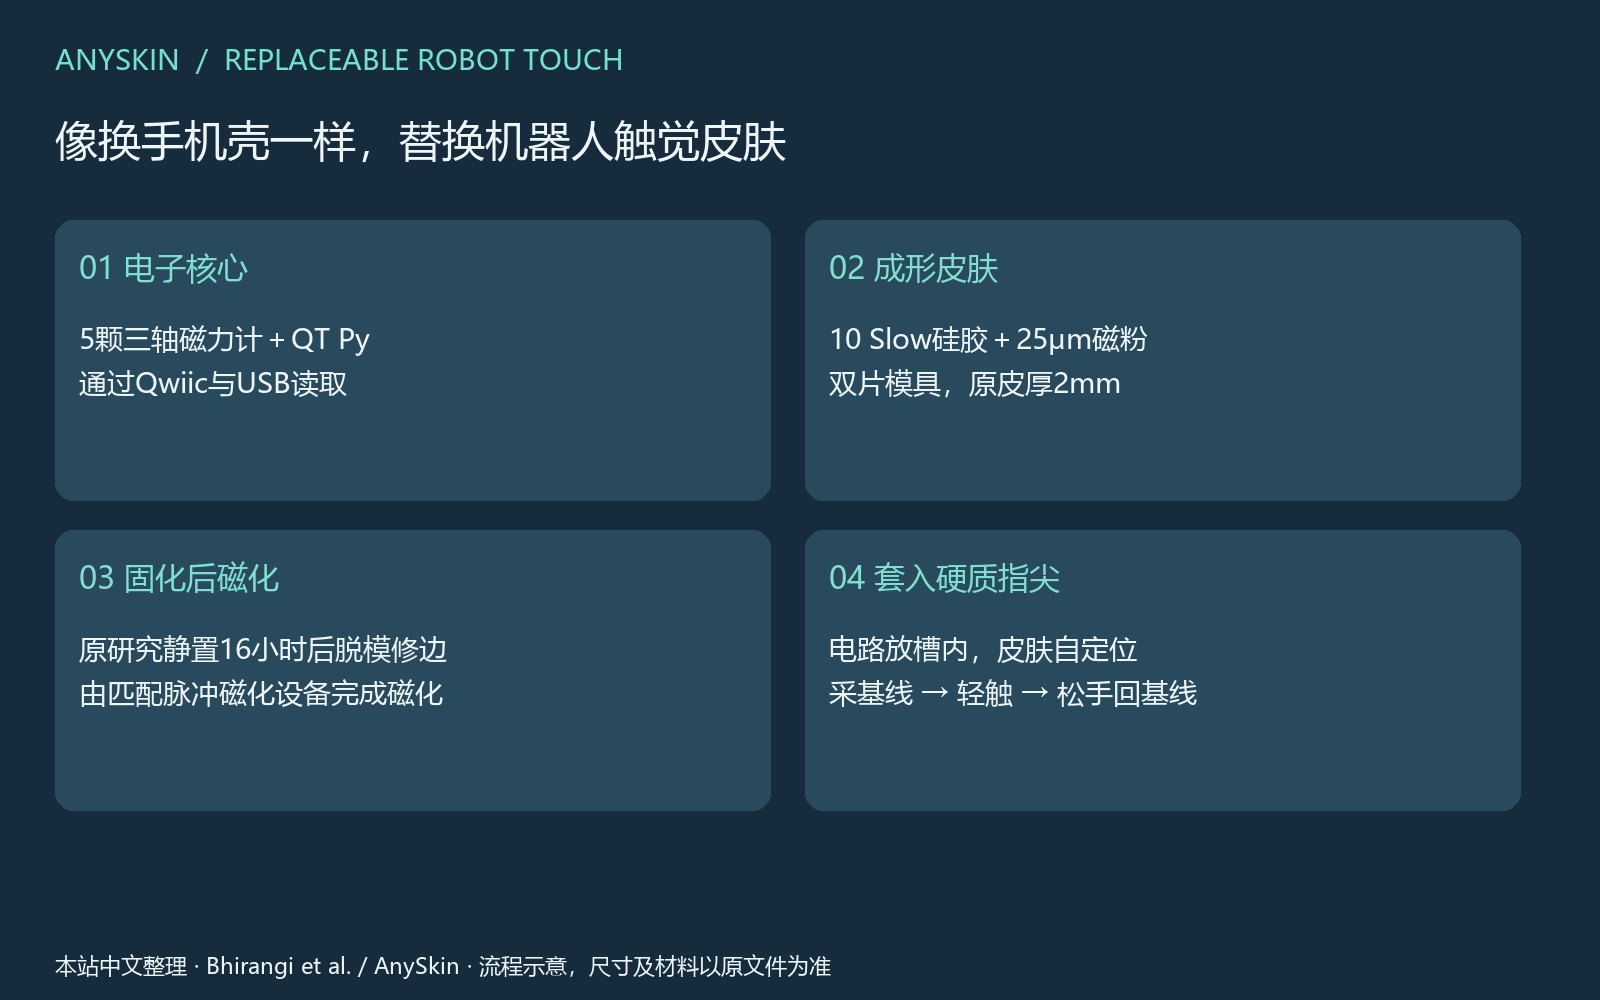
目的:搭好一只触觉指尖的数据读取链路。
1. 选用一片已完成磁化的软皮、一只硬质指尖、一块 5X 磁力计板、QT Py 4600、Qwiic 4401 和 USB 数据线。
2. 确认本教程走自制传感器路线;WowSkin 是另一款商业衍生件,外形和固件需独立核对,不要与自制件混配。
3. 先以桌面读取为目标,机器人夹爪集成留到传感器读数稳定之后。
**检查**:六类部件齐全,传感板与控制板接口可连接。
图源:Bhirangi 等,项目网站 CC BY-SA 4.0;中文流程卡为整理说明。
\
[原项目与演示](https://any-skin.github.io/)\
[锁定版源码](https://github.com/raunaqbhirangi/anyskin/tree/cb13b5b08943e60a28eecacbb7a1b7d1d28c7015)\
[原论文第III–IV节](https://arxiv.org/abs/2409.08276)
目的:按5X磁力计电路BOM备板,先完成无电检查。
1. 向贴装方提供对应版本的 Gerber、钻孔文件、BOM 和坐标文件,要求 PCB 厚 0.6 mm,并核对指尖槽位。
2. 按 BOM 装 U1:011-SP;U2–U5:012-SP;5 只 0.1 μF 电容、2 只 4.7 kΩ 电阻和 1 个 4-pin JST。
3. C6–C9 按原文件留空;焊接后目视检查桥连、缺件和连接器方向。
4. 断电状态下检查电源与地之间没有焊锡短路,再连接主控。
**检查**:板厚、器件位号与槽位相符,连接器无松脱或可见短路。
图源:Bhirangi 等,项目网站 CC BY-SA 4.0;中文流程卡为整理说明。
\
[原项目与演示](https://any-skin.github.io/)\
[锁定版源码](https://github.com/raunaqbhirangi/anyskin/tree/cb13b5b08943e60a28eecacbb7a1b7d1d28c7015)\
[原论文第III–IV节](https://arxiv.org/abs/2409.08276)

目的:选定与目标机器人指尖相配的模型,并在打印前确认尺度。
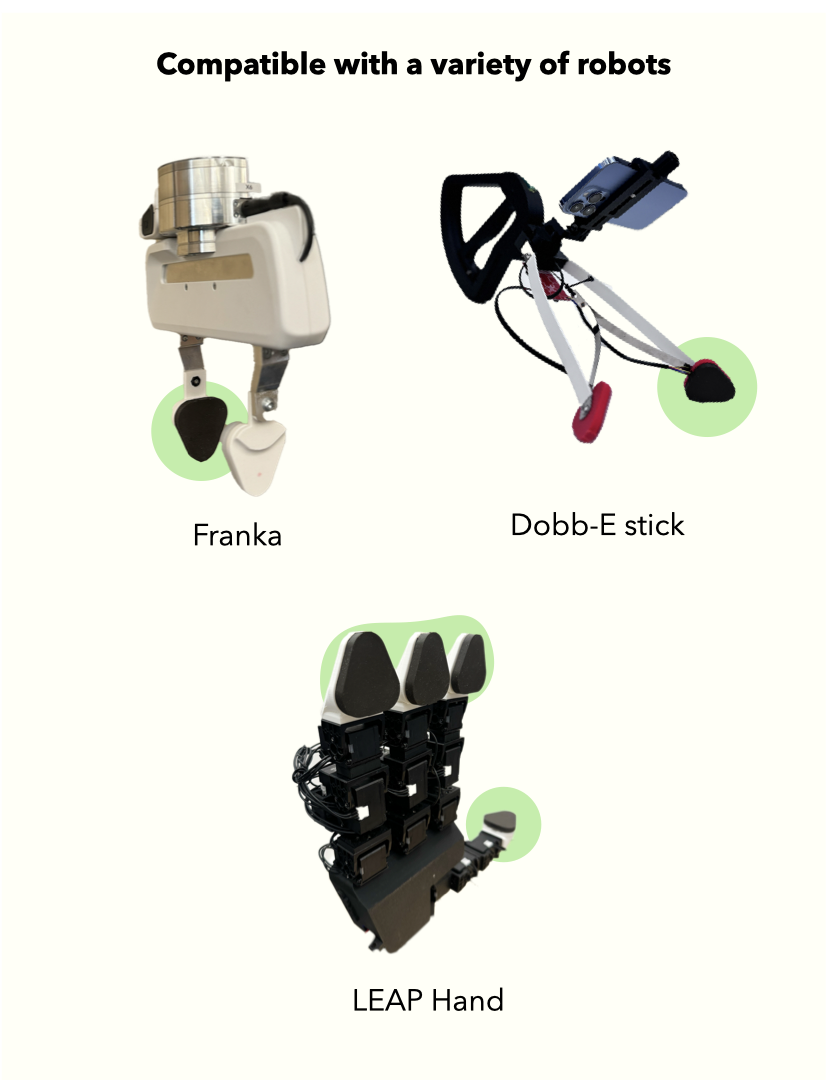
1. 按机械手型号从原文件中选模型:Franka_pair、LEAP、OnRobot、xArm_pair 或薄版;本路线使用 LEAP 单指尖参考件。
2. 在 CAD 中打开原始 STL,检查其包围盒约为 0.0486 × 0.0291 × 0.0423;STL 文件不记录单位。
3. 用已知 PCB 的实际尺寸与 CAD 模型对照,确认模型尺度、PCB槽和安装位置相符。
4. 用同一轮廓工具生成对应模具,并检查 2 mm 皮层厚度、定位凸台和进出料通道。
**检查**:PCB能放入槽位、模具轮廓对合且尺寸单位已确认;若单位未确定,暂停切片与制模。
图源:Bhirangi 等,项目网站 CC BY-SA 4.0;中文流程卡为整理说明。
\
[原项目与演示](https://any-skin.github.io/)\
[锁定版源码](https://github.com/raunaqbhirangi/anyskin/tree/cb13b5b08943e60a28eecacbb7a1b7d1d28c7015)\
[原论文第III–IV节](https://arxiv.org/abs/2409.08276)
目的:先试合模具并确认材料兼容性,再进入整片浇注。
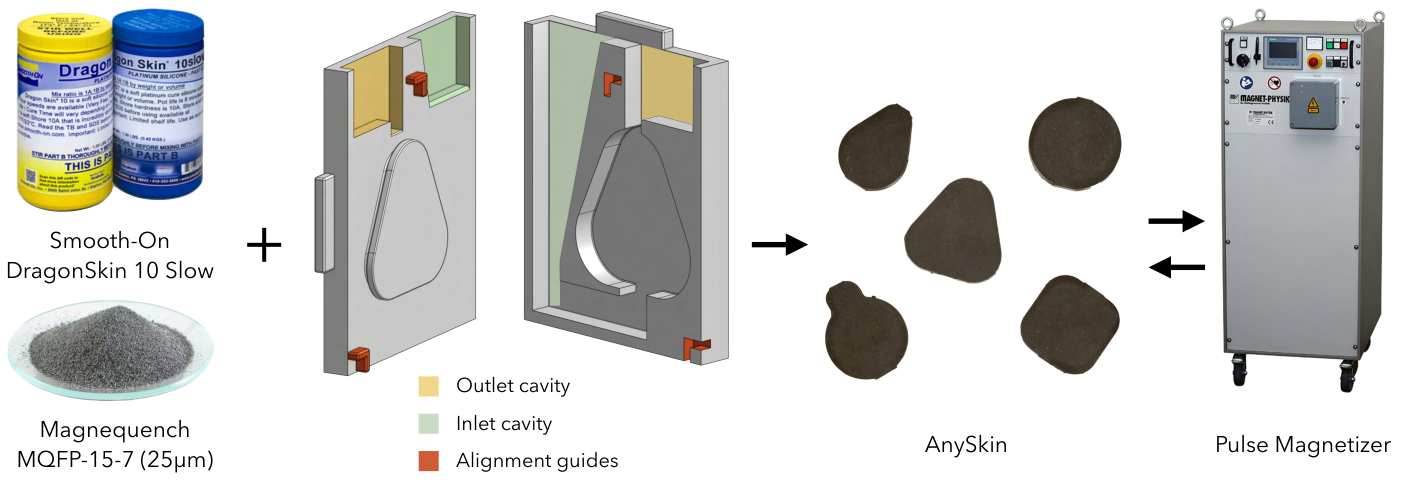
1. 试合两片模具,检查接缝闭合、塑料夹受力均匀,进料和出料通道畅通。
2. 确认下述计量基准后,先用小片试样检查 Dragon Skin 10 Slow 与 MQFP 25 μm 磁粉的固化兼容性。
3. 原配方写 A:B:磁粉 = 1:1:2,但未说明磁粉比例按质量还是体积计算;在确认计量基准前,不按该比例配整批材料。
4. 不要用旧 ReSkin 10NV 和 80 mesh 磁粉替代;厂家对 A:B 的混合说明不能代替粉体比例基准。
**检查**:模具试合无漏缝且通道畅通;磁粉计量基准确认前停在试样准备阶段。
图源:Bhirangi 等,项目网站 CC BY-SA 4.0;中文流程卡为整理说明。
\
[原项目与演示](https://any-skin.github.io/)\
[锁定版源码](https://github.com/raunaqbhirangi/anyskin/tree/cb13b5b08943e60a28eecacbb7a1b7d1d28c7015)\
[原论文第III–IV节](https://arxiv.org/abs/2409.08276)

目的:按确认后的材料配方完成混合、脱泡、灌模和固化。
**开始前**:磁粉计量基准与真空压力单位均确认后,才进行下列工序。
1. 原论文流程为先混合 A/B 并脱泡,再加入细磁粉混匀并再次脱泡;只有磁粉比例计量基准确认后才进行整批混料。
2. 从进料口缓慢灌入,直到出料口出现材料;必要时暂停,让材料填满模腔。
3. 整模再次脱泡,留出膨胀空间以防溢料;论文记录末次脱泡 10 分钟,静置 16 小时后脱模修边。
4. 论文真空参数原文为“29mm of Hg/in”,单位有歧义。设置真空设备前,由材料/设备负责人核实压力值与设备读数单位;不要直接照抄该字符串。
**检查**:材料充满模腔、无明显气泡和溢料;确认真空单位后再启动真空程序。
图源:Bhirangi 等,项目网站 CC BY-SA 4.0;中文流程卡为整理说明。
\
[原项目与演示](https://any-skin.github.io/)\
[锁定版源码](https://github.com/raunaqbhirangi/anyskin/tree/cb13b5b08943e60a28eecacbb7a1b7d1d28c7015)\
[原论文第III–IV节](https://arxiv.org/abs/2409.08276)

目的:在硅胶完全固化后进行脉冲磁化,并记录每片皮肤的处理条件。
1. 等待皮肤完全固化后再送入磁化工序。
2. 原图显示 MAGNET-PHYSIK 工业磁化设备;论文未给出完整型号、场强、脉冲、极性方向和夹具参数。
3. 先向设备人员确认并记录这些设定,再由具备设备操作条件的人员处理;参数未确认时暂停,不用普通永磁铁代替脉冲磁化。
4. 完成后给皮肤编号,记录设备与磁化条件。
**检查**:每片皮肤都有编号和可追溯的磁化记录。
图源:Bhirangi 等,项目网站 CC BY-SA 4.0;中文流程卡为整理说明。
\
[原项目与演示](https://any-skin.github.io/)\
[锁定版源码](https://github.com/raunaqbhirangi/anyskin/tree/cb13b5b08943e60a28eecacbb7a1b7d1d28c7015)\
[原论文第III–IV节](https://arxiv.org/abs/2409.08276)

目的:把磁力计板装入硬质指尖,再装上可替换皮肤并接好数据线。
1. 断电,将5X板滑入指尖专用槽,沿设计出口引出线缆。
2. 沿自定位边套上已磁化皮肤,检查四周贴合、无翻边;原结构免胶固定,保持皮肤与电路的设计间隔。
3. 用 Qwiic 4401 将 PCB 接到 QT Py 4600,再用可传数据的 USB-C 线连接电脑。
4. 若要装到机械夹爪,另按目标夹爪接口确认固定螺钉规格与孔位。
**检查**:板卡固定、皮肤贴合、USB线连接稳固;轻触皮肤时指尖结构不松动。
图源:Bhirangi 等,项目网站 CC BY-SA 4.0;中文流程卡为整理说明。
\
[原项目与演示](https://any-skin.github.io/)\
[锁定版源码](https://github.com/raunaqbhirangi/anyskin/tree/cb13b5b08943e60a28eecacbb7a1b7d1d28c7015)\
[原论文第III–IV节](https://arxiv.org/abs/2409.08276)

目的:烧录匹配的固件并读取五颗磁力计数据。
1. 该路线使用 SAMD21 QT Py;准备 Arduino 板包及源码仓库中的 MLX90393 子模块。
2. 烧录 `5X_binary_burst_stream` 固件;串口设为 115200,I²C 设为 400 kHz,板上五个地址为 0x0C–0x10。
3. 安装锁定版 Python 环境 anyskin 1.0.0,关闭其他占用串口的程序,再以实际串口运行 `anyskin_viz`。
4. 自编读取程序时将 `num_mags=5`;默认值为 1。每颗传感器输出温度和 XYZ 磁场值,去掉温度后应读到 15 个磁场值。
**检查**:可视化程序持续显示五颗传感器数据,串口没有被其他程序占用。
图源:Bhirangi 等,项目网站 CC BY-SA 4.0;中文流程卡为整理说明。
\
[原项目与演示](https://any-skin.github.io/)\
[锁定版源码](https://github.com/raunaqbhirangi/anyskin/tree/cb13b5b08943e60a28eecacbb7a1b7d1d28c7015)\
[原论文第III–IV节](https://arxiv.org/abs/2409.08276)

目的:记录无载基线,并确认轻触、侧推和换皮会引起可重复的读数变化。
1. 移开磁吸工具和强磁电机,等读数稳定后按 B 记录基线。
2. 分别轻压皮肤中心与边缘,再轻推皮肤;观察数值变化,并在卸载后检查读数是否回到基线附近。
3. 换上一片同形皮肤后重新记录基线,复查定位和响应。
4. 保存原始数值、基线、皮肤编号和测试位置。需要输出牛顿力值时,须另做力标定;当前输出为磁场读数。
5. 完成桌面测试后,再用自己的阈值或模型验证低速机器人实验;可将结果与 Pollen 项目的夹爪、数据和代码对照。
**检查**:轻触与卸载产生可重复的读数变化,换皮后记录了新基线和皮肤编号。
图源:Bhirangi 等,项目网站 CC BY-SA 4.0;中文流程卡为整理说明。
\
[原项目与演示](https://any-skin.github.io/)\
[锁定版源码](https://github.com/raunaqbhirangi/anyskin/tree/cb13b5b08943e60a28eecacbb7a1b7d1d28c7015)\
[原论文第III–IV节](https://arxiv.org/abs/2409.08276)
