用树莓派相机,把不同灯的光拆成可保存的光谱
对着普通灯光观察光谱,比较LED与荧光灯的不同,再保存PNG和CSV。采用原作者迷你光路:口袋分光镜、M12相机和12mm镜头。需要固定光路、识别谱线和标定,适合愿意调试的爱好者;镜头现售与外壳配合仍需采购前确认。
alan000
先给 Pi 4 准备一张装有 Raspberry Pi OS Bullseye 桌面系统的 microSD 卡。使用 Raspberry Pi Imager 的自定义镜像入口写入对应系统,写卡会清空所选卡,先备份卡内文件并确认目标盘。接显示器和键鼠,完成首次启动与网络设置后关机、拔电源。
准备 Pocket Spectroscope、带 M12 接口的 Pi Camera、M12×0.5/F2.0/12 mm 镜头、Pi 4 和相机排线。Hyperpixel 屏幕属于独立便携配置。采购镜头时逐项核对螺纹、焦距和后焦距;未确认这些规格前不要用外观相似的 CCTV 镜头替代。


先断开 Pi 电源。若相机已有镜头,按相机说明拆下 6 mm 镜头,再将 12 mm M12 镜头轻轻旋入镜头座;不要让镜头后端触碰传感器。将相机排线插入 Pi 的相机接口并锁好接口卡扣,再通电。完成检查:镜头未碰传感器,排线平直且锁扣扣合;下一步检查预览。

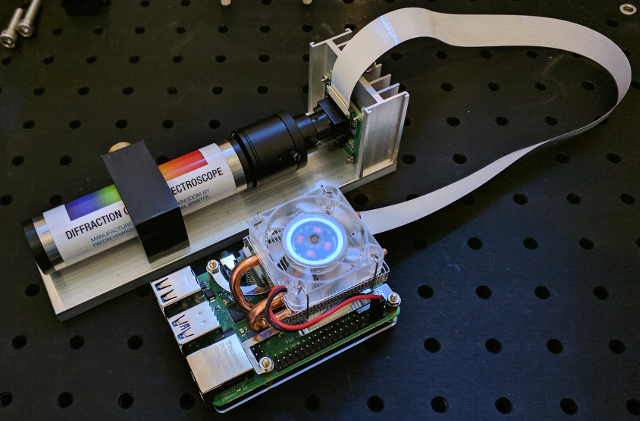
把相机镜头对准 Pocket Spectroscope 的出光端,启动预览 `libcamera-hello -t 0`。移动相机与分光镜的相对位置并缓慢调焦,直到彩色谱带清楚铺开;方向应为蓝紫在左、红在右。可先用室内荧光灯检查谱线;不要把仪器对准太阳或激光。


将分光镜与相机固定在刚性底板或外壳上,调好后再拧紧。若使用 basic 外壳,打印主体、支撑、盖各 1 件,按原外壳图装配,并用 M3 螺丝和螺母试配;选择不会碰到镜头或传感器的长度。轻触底板时画面不应明显移动;此后若移动镜头或分光镜,重新标定。
在 Pi 的桌面终端运行下面三行,下载作者源码并进入其中的 src 目录。
```
sudo apt-get update
sudo apt-get install git python3-opencv
git clone https://github.com/leswright1977/PySpectrometer2.git
cd PySpectrometer2/src
```
安装 OpenCV:`sudo apt-get install python3-opencv`;确认 `PySpectrometer2-Picam2-v1.0.py` 和 `specFunctions.py` 都在该目录。README 指定 Picamera2/libcamera,不使用旧版 raspistill/Tk 流程。先运行 `libcamera-hello -t 0` 检查相机,再执行 `chmod +x PySpectrometer2-Picam2-v1.0.py`,随后运行 `./PySpectrometer2-Picam2-v1.0.py`。

程序启动时尚未标定。用荧光灯照射分光镜,调距离和焦点使发射峰彼此可辨且不过曝;需要调 Pi 相机模拟增益时按 `t` 增加、`g` 降低。按 `h` 可保持峰值,便于灯熄灭后逐个取点。普通 LED 可作为后续被测样本,但不能仅凭 LED 峰形给波长标定。

在图中找到荧光灯的离散峰,先根据灯型和可靠谱线资料确认峰身份。按 `h` 保持峰值,再按 `p` 显示像素取点光标;将光标移到峰值标记的旗杆位置并单击,从左到右至少选 3 条,建议 4–6 条。记录每条峰的来源与波长;若灯型或峰身份无法确认,先更换已知谱线光源,不要猜数值。

选完像素点后按 `c`,转到启动程序的终端,按提示逐点输入对应波长(单位 nm)。3 点拟合二阶多项式,4 点及以上拟合三阶多项式。查看终端的 R²,并用一条未参与拟合、身份已知的谱线复核;若峰配错或检查线偏离预期,按 `x` 清除点后重新标定。R² 只反映拟合点吻合度,不单独证明测量精度。


确认复核线位置合理后按 `s` 保存图表 PNG 与光谱 CSV;waterfall 模式也会保存 PNG。程序把标定写入 `caldata.txt`,备份该文件并记录灯型号、标定线、相机增益和日期。想观察随时间变化的曲线,可退出后以 `./PySpectrometer2-Picam2-v1.0.py --waterfall` 重启。


保存仪器全景、相机/分光镜固定方式、原始 CSV、PNG、`caldata.txt`、所用灯型号和已知校验线。报告校验线的读数与参考值,说明使用的是哪几条线做拟合;改变镜头、相机或分光镜位置后另存一份新标定。项目输出便于比较和复核,未做响应校正的强度不标作绝对辐射功率。

