亲手造一只机器狗
斯坦福机器人课程平台:12个无刷关节、Raspberry Pi 5和ROS2学习控制,将机电装配与具身智能连接起来。按官方v3.5 BOM及80页原版装配图整理,提供中文步骤、原采购入口和明确的版本/许可缺口。
alan000
Stanford CS123(大学课程项目) 2025
目标:确认 v3.5 BOM、控制板修订和基础/选配范围一致。
采用Pupper v3家族,采购表固定本次导出的v3.5页
1. 清点12台GIM4305、Pi5 8GB、控制板/电源板Rev3.5、PS5手柄、打印件和线束
2. 原装配Slides是动态文档,先核对CAD版本
3. 原表optional的AI、相机、耳朵、音频与支架可省略,对应步骤也要跳过
4. 不省略必需的控制电路
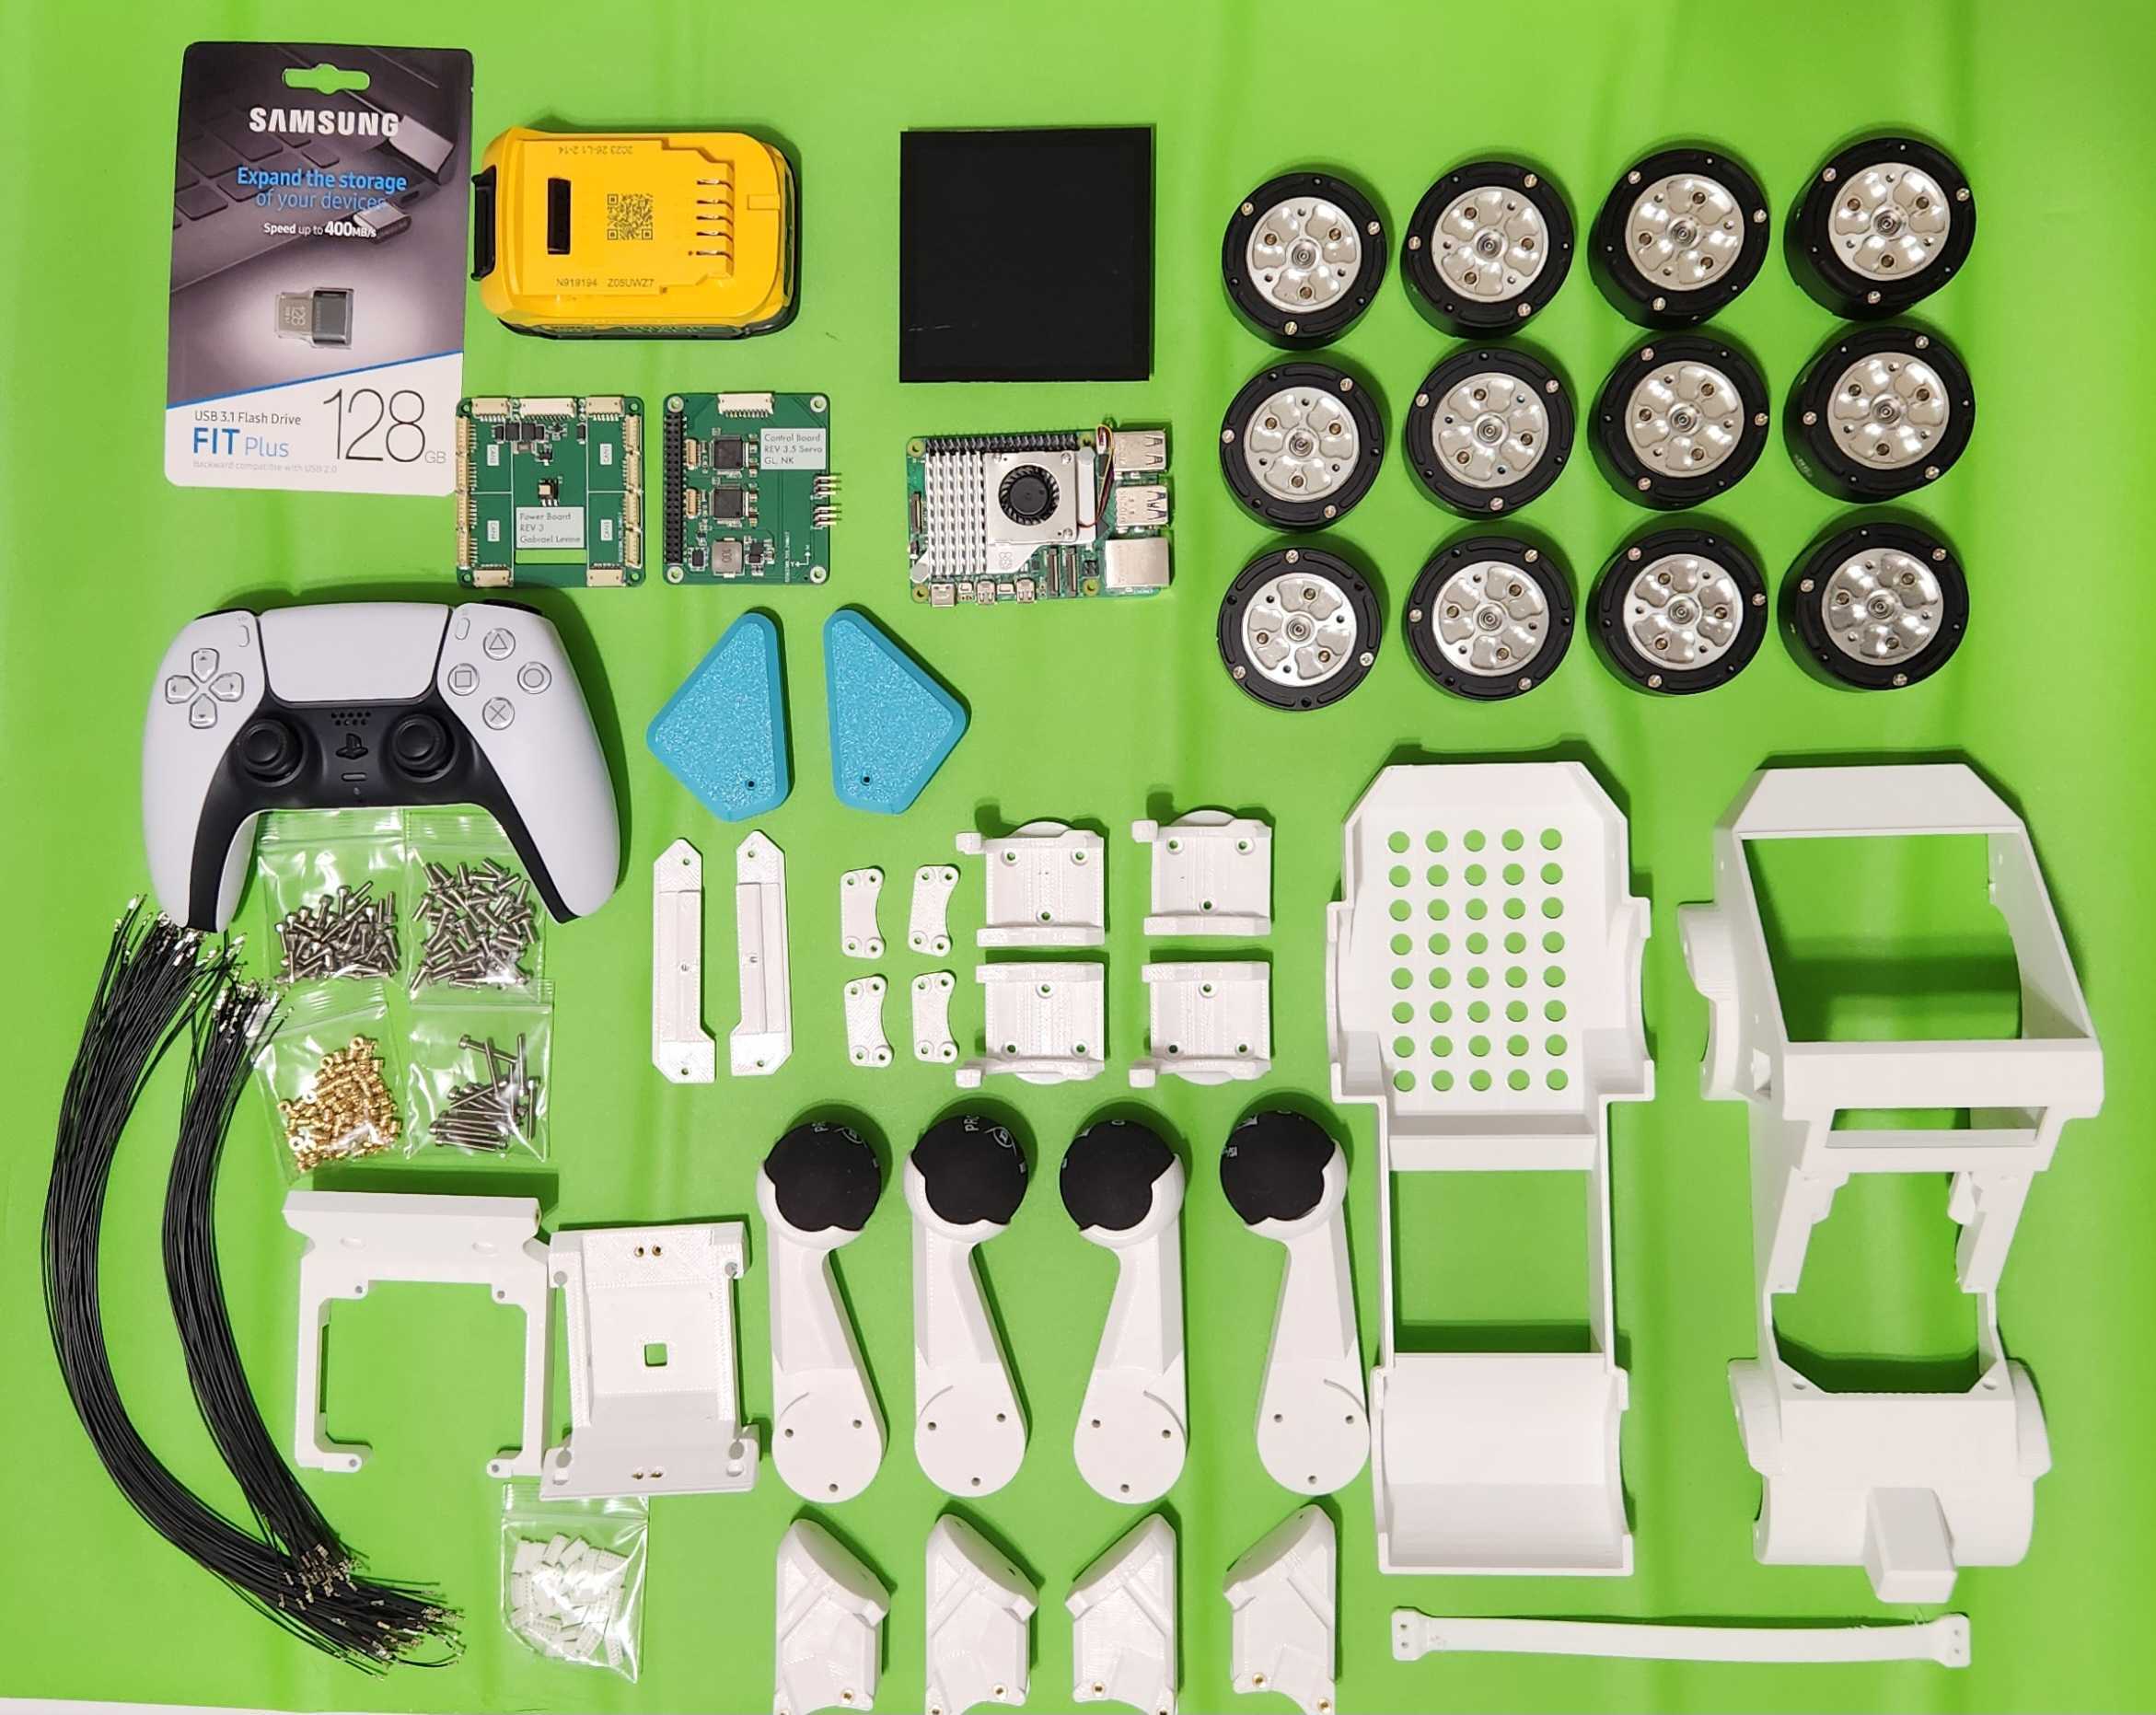**检查**:主板/电源板Rev3.5、12台GIM4305、Pi 5及手柄均与BOM相符,选配件已标记。
目标:制作可装配的结构件并验证螺纹与脚垫固定。
按每项BOM的PETG/TPU、壁数、填充与支撑配置打印
1. 孔口去毛刺
2. 官方说明用250°C焊头压入热熔嵌件,须先用同材料废件试验
3. 壁球脚垫用瞬干胶固定在下腿并等固化
4. M2.5/M3螺纹不能混用
**检查**:打印件无堵孔或裂纹,嵌件牢固,脚垫完全固化,M2.5/M3分开。
目标:按指定制造包订制控制板与电源分配板。
控制板和电源分配板均用原制造包
1. BNO086走原指南指定的JLCPCB全球采购流程,元件到库后再下PCBA单
2.
3. 审单核对BOM、坐标文件、PCB修订和供货已焊接程度
**检查**:下单文件与BOM/坐标/PCB修订一致,装配选项及元件焊接范围已确认。
目标:为主控和12个电机驱动准备匹配固件与通信。
断电按原接线图制作烧录线
1. ST-Link的TMS对SWDIO、TCK对SWCLK
2. 原装配第3页要求两个MCU都编程,主控网页给SPIneV1.elf入口,须核对固件与实际双MCU修订
3. 电机旧版4针/新版3针不同
4. 按原文给的固件烧录后,以CP2102串口适配器和Motor Wizard配置、校准、sync
5. 原文最大电流备注为8A而非旧12A,不复制旧截图数值
**检查**:两块MCU固件版本已核对,12个驱动均能由Motor Wizard识别并完成同步校准;有疑问则保持断电。
目标:完成Pi主机散热、M.2及选配AI模块安装。
按原Slides第4–12页安装导热垫、散热/M.2板、风扇线及PCIe排线
1. 排线锁扣轻抬、插到底再锁回
2. 选择AI版本才安装加速器,用配套正确长度手拧螺丝
3. 加20×2母座延长排针,按塑料支座而非金属针
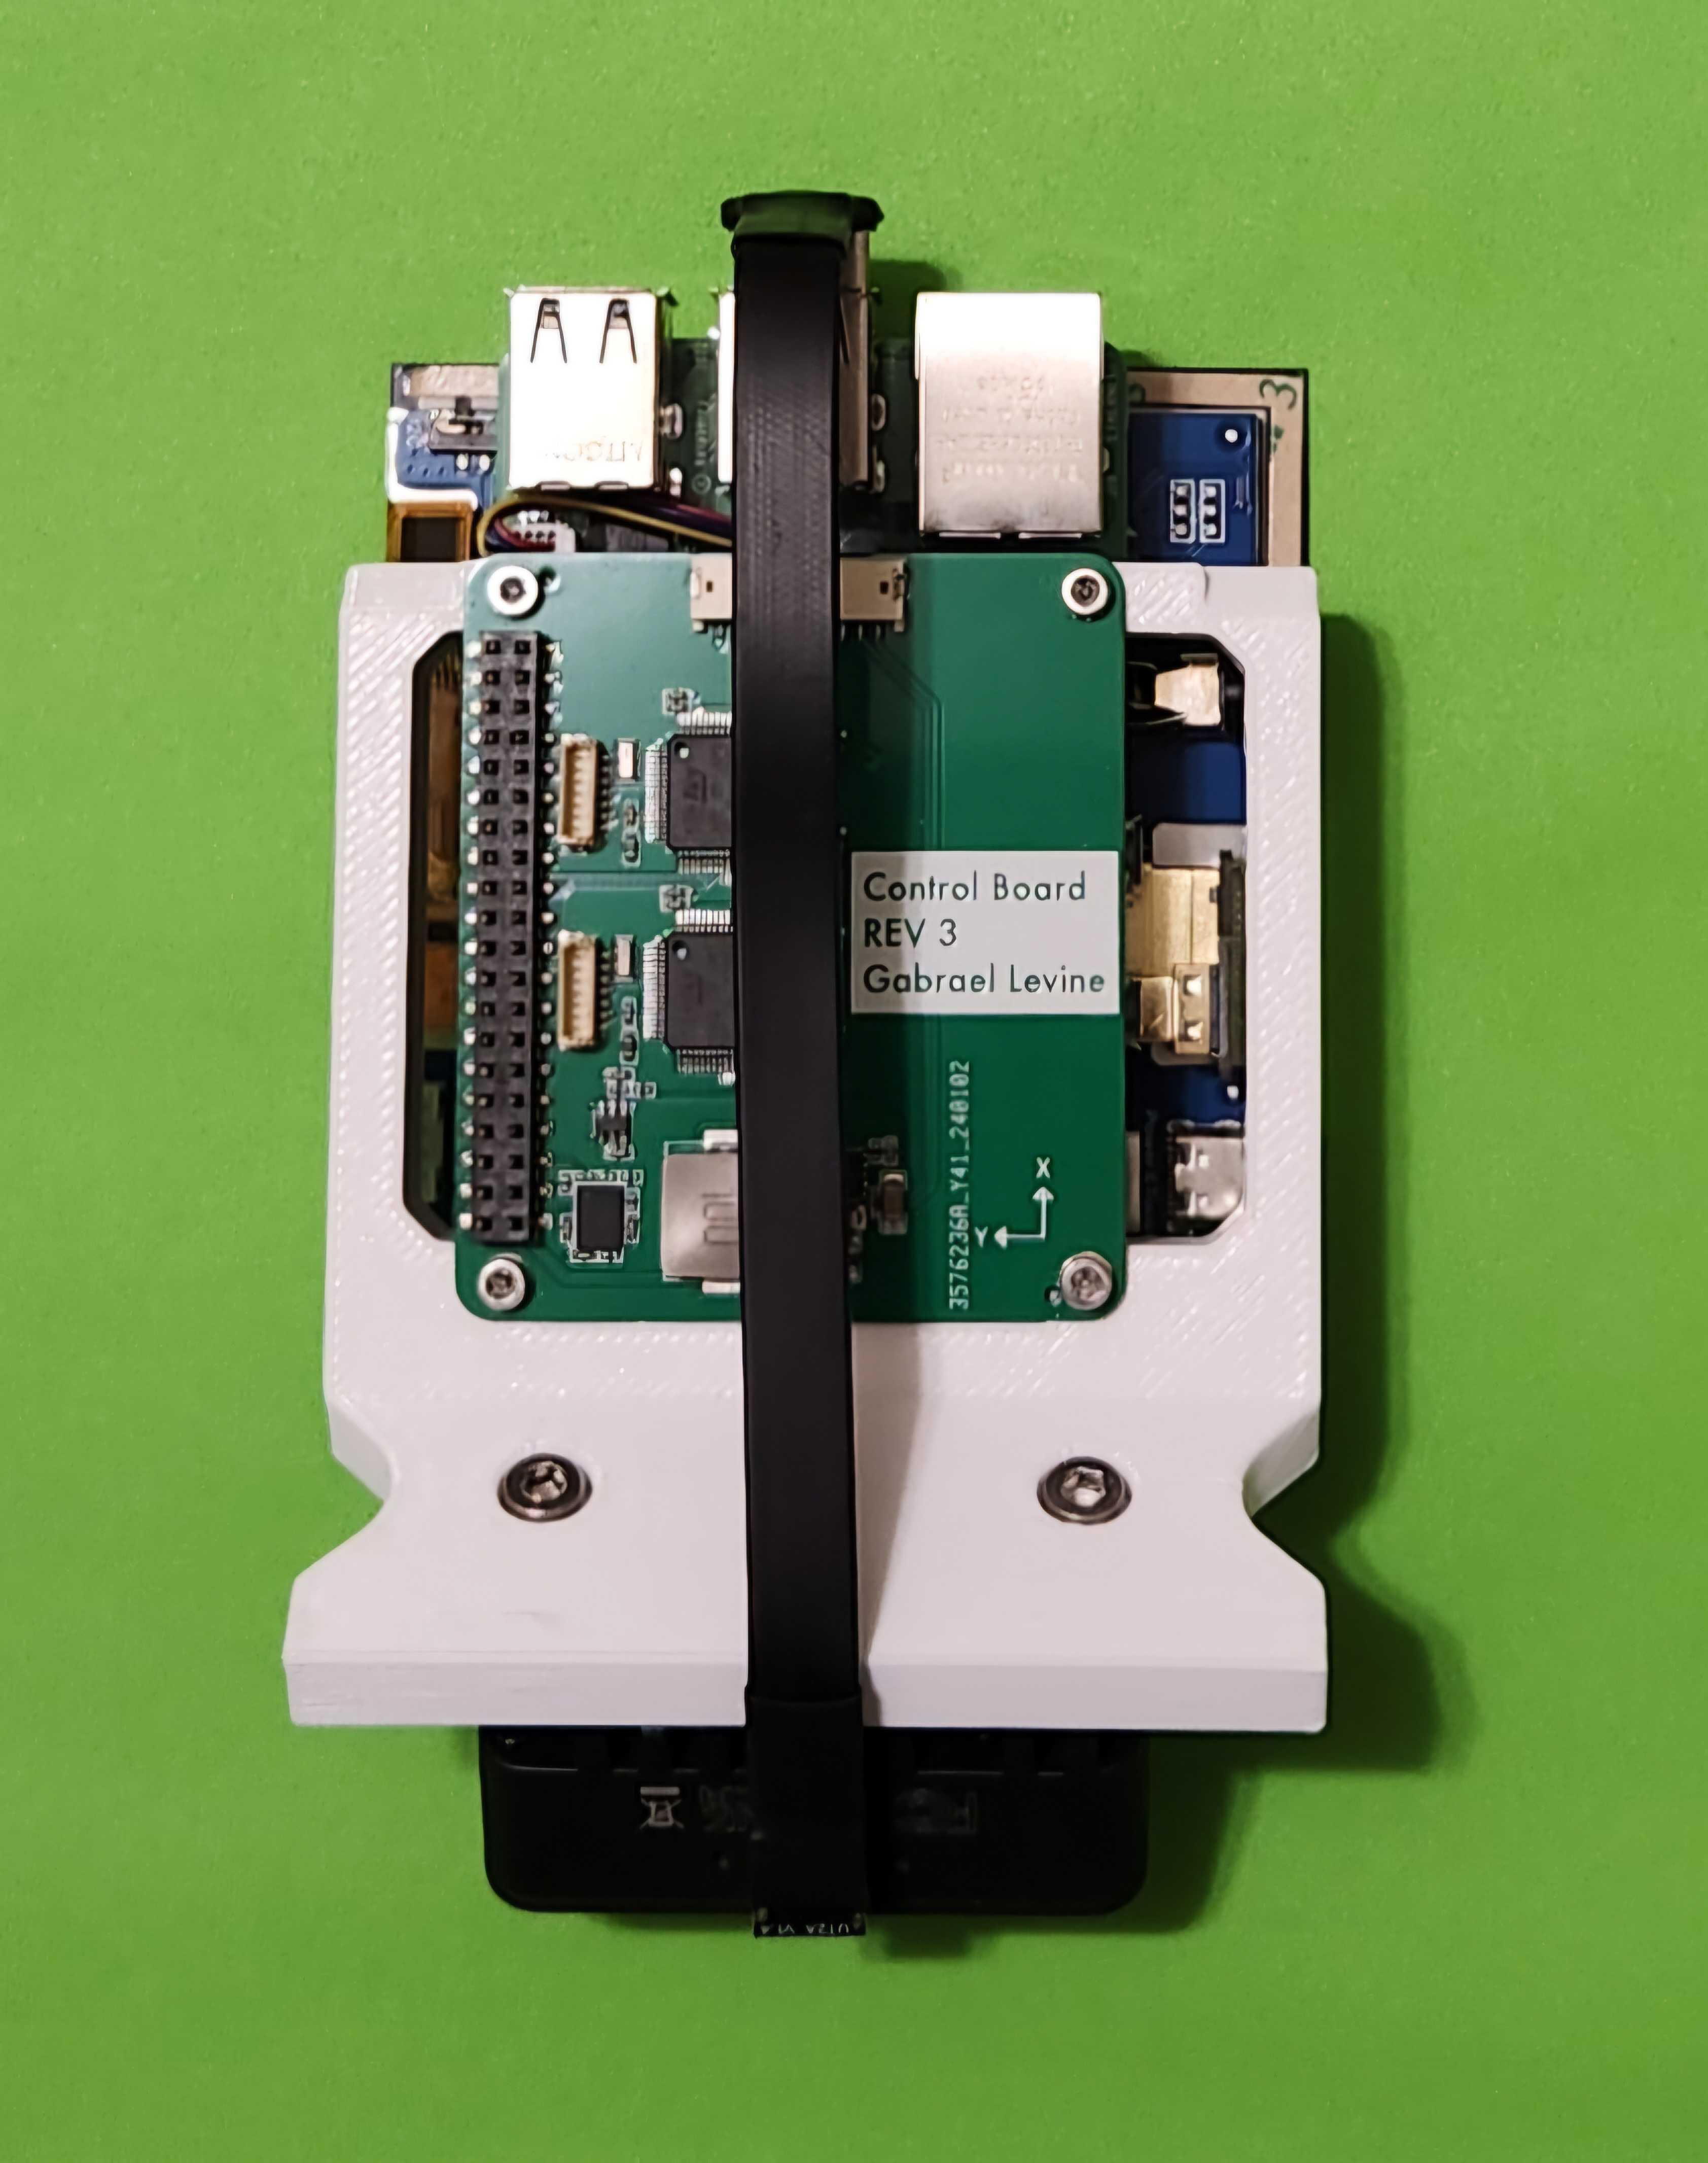**检查**:排线锁扣闭合、散热件接触到位,选配模块由系统识别。
目标:装好屏幕和选配相机,避免排线及pogo触点错位。
安装屏幕附带HDMI转Micro-HDMI接头并对齐支柱
1. 逐点检查 pogo pin 与焊盘是否接触;原装配文件的此项说明尚未补全,接触关系未确认前保持断电
2. 选配相机以4枚M2.5×10固定支架
3. 轻抬锁扣,按原图方向安装排线
4. 镜头短座/鱼眼替换仅对应选配IMX296
**检查**:HDMI与相机排线方向正确;pogo pin触点逐点接触尚未确认时停在断电状态。
目标:把控制板装上支架并完成台架前布线。
用4枚M2.5×25将控制板固定到brain bracket
1. 观察各角度pogo pin对齐,必要时松开重对位,不硬压
2. 选配扬声器使用2枚M2.5×10固定
3. 插入USB3启动盘
4. 此时先完成台架上电检查,再装入机身
**检查**:控制板平贴固定,线束未夹伤;USB启动盘已插入。
目标:制作启动盘并设置本机网络凭据。
按官方兼容说明使用Raspberry Pi Imager1.8.5及pupOS_pios_full镜像
1.
2. 选择Pi5、自定义镜像和专用USB盘,写入会清空该盘
3. 设置自己的Wi-Fi和密码,不沿用公开默认密码
4. 记录镜像文件名、日期与哈希
**检查**:Imager写入完成且盘符/镜像正确;密码不是公开默认值。
目标:在机器人上机前分别检查Pi、相机和选配部件。
用符合Pi5要求的USB-C电源开机,确认桌面显示
1. 按官方流程停止robot服务后运行rpicam-hello检查相机
2. 选配AI用lspci确认识别
3. 扬声器用speaker-test确认发声
4. 分别记录每个选配功能的检查结果,未安装的项目标为未安装
**检查**:Pi启动正常;仅对已安装的相机/AI/音频逐项验证并记录结果。
目标:安装选配耳舵机并把大脑组件固定入上壳。
按原图用M2.5×10固定选配耳朵舵机,先穿线,线朝上
1. 大脑模块装入上壳,每边2枚M2.5×10固定,检查屏幕四边平齐
2. 舵机插头对照L/R标记接入
**检查**:屏幕与壳体齐平,舵机线未夹在壳缝中,L/R接口对应。
目标:按针脚顺序连接主控板和电源板。
10针线必须pin1对pin1依次直通,先用万用表核线
1. 按原Slides第31–33页连接电源板与主控,先固定电源板上部两螺丝,保留下部装配空间
2. 不要从连接器外观猜线序
**检查**:10针线逐芯直通且pin 1对应,连接器完全就位。
目标:连接前髋电机并进行受控的阶段性机身检查。
两只ID1髋电机接6英寸6针线,用每台2枚M2.5×10固定,线朝主控留出电池空间
1. 接入相应左右端口后整理线缆
2. 原教程有阶段性盖板测试,后续装腿还需打开
3. 不在半装状态解除步态急停
**检查**:左右ID1接口已核对;未完成下肢前不解除步态急停。
目标:锁定电池机械结构并检查供电极性。
按原第40–43页核对3枚M3×8固定的部件、PCB电池接片与插槽对齐
1. 装入电池应锁住,轻拉确认且不突出机身底面
2. 无短路、接片方向正确后上电
3. 测试完断电拆电池再继续装腿
4. 原表2块电池并非串联方案
**检查**:电池不突出且锁定,接片无短路/反向;通电检查后重新断电取下。
目标:区分左右腿并按关节编号布置电机线束。
分开L/R打印件
1. ID3膝电机接12英寸线、ID2电机接8英寸线,编织护套靠电机侧贴齐,板侧留必要裸露长度
2. 原BOM护套备注与部分线长不一致,以原图和全关节行程试配为准
**检查**:L/R零件分组正确;ID3接12英寸线、ID2接8英寸线,活动范围无拉扯。
目标:将下腿及上腿结构装到膝关节电机。
下腿以3枚M3×8装到ID3电机输出面,全部先带牙再均匀锁紧
1. 上腿槽与电机出线对齐
2. 仅移除原图明确指出的干涉外壳螺丝,再按原第50–51页用M2.5×10及盖板固定,不拆驱动电路
**检查**:下腿三枚M3×8锁紧,上腿槽与出线对齐;仅移除图示干涉壳螺钉。
目标:安装外展支架与ID2电机,先解决螺钉长度冲突。
支架以3枚M3×8固定,电机线从支架限位块下通过
1. 只移除图示干涉螺丝
2. 两面全部对齐再锁紧
3. 重要:原Slides第56页正文M2.5×8与图上M2.5×10冲突,BOM列×10
4. 先核孔深、垫层与原CAD,不能强行拧到底
**检查**:M2.5×8与×10冲突已按孔深/原CAD确认;未确认不锁入。
目标:将前腿接入髋部并检查线束余量。
上腿以3枚M3×8接ID2
1. ID2/3线从机身侧孔穿入对应电源板接口,线不要扭转
2. 前线夹先带2枚M2.5×10不锁死
3. 手动缓慢扫过全部允许行程,保留余量后再锁
4. 左右前腿分别镜像检查
**检查**:左右腿镜像正确,电机线不过度扭转,前线夹锁紧后仍有行程余量。
目标:安装后髋与后腿,按后腿图确认端口。
后ID1电机用6英寸线和2枚M2.5×10装到机身,接电源板
1. 支架3枚M3×8,按前腿方式装ID2及整腿,保持左对左、右对右
2. ID2/3走线按后腿原图插入槽后接板
3. 不要把前腿端口规则未经核对搬到后腿
**检查**:后腿端口按后腿图逐一确认,线束置入指定槽且无夹压。
目标:完成线夹、提带、关节罩和最终合壳。
后夹用2枚M2.5×10,扫过完整行程后锁紧
1. 柔性提带4枚M2.5×10装到电源板盖
2. 盖板最终6枚螺丝固定,底壳最终按原第77页每边4枚
3. 避开螺孔夹线,滑入关节罩,选配耳朵最后装小螺丝
4. 原教程早期临时4螺丝合壳不能当最终数量
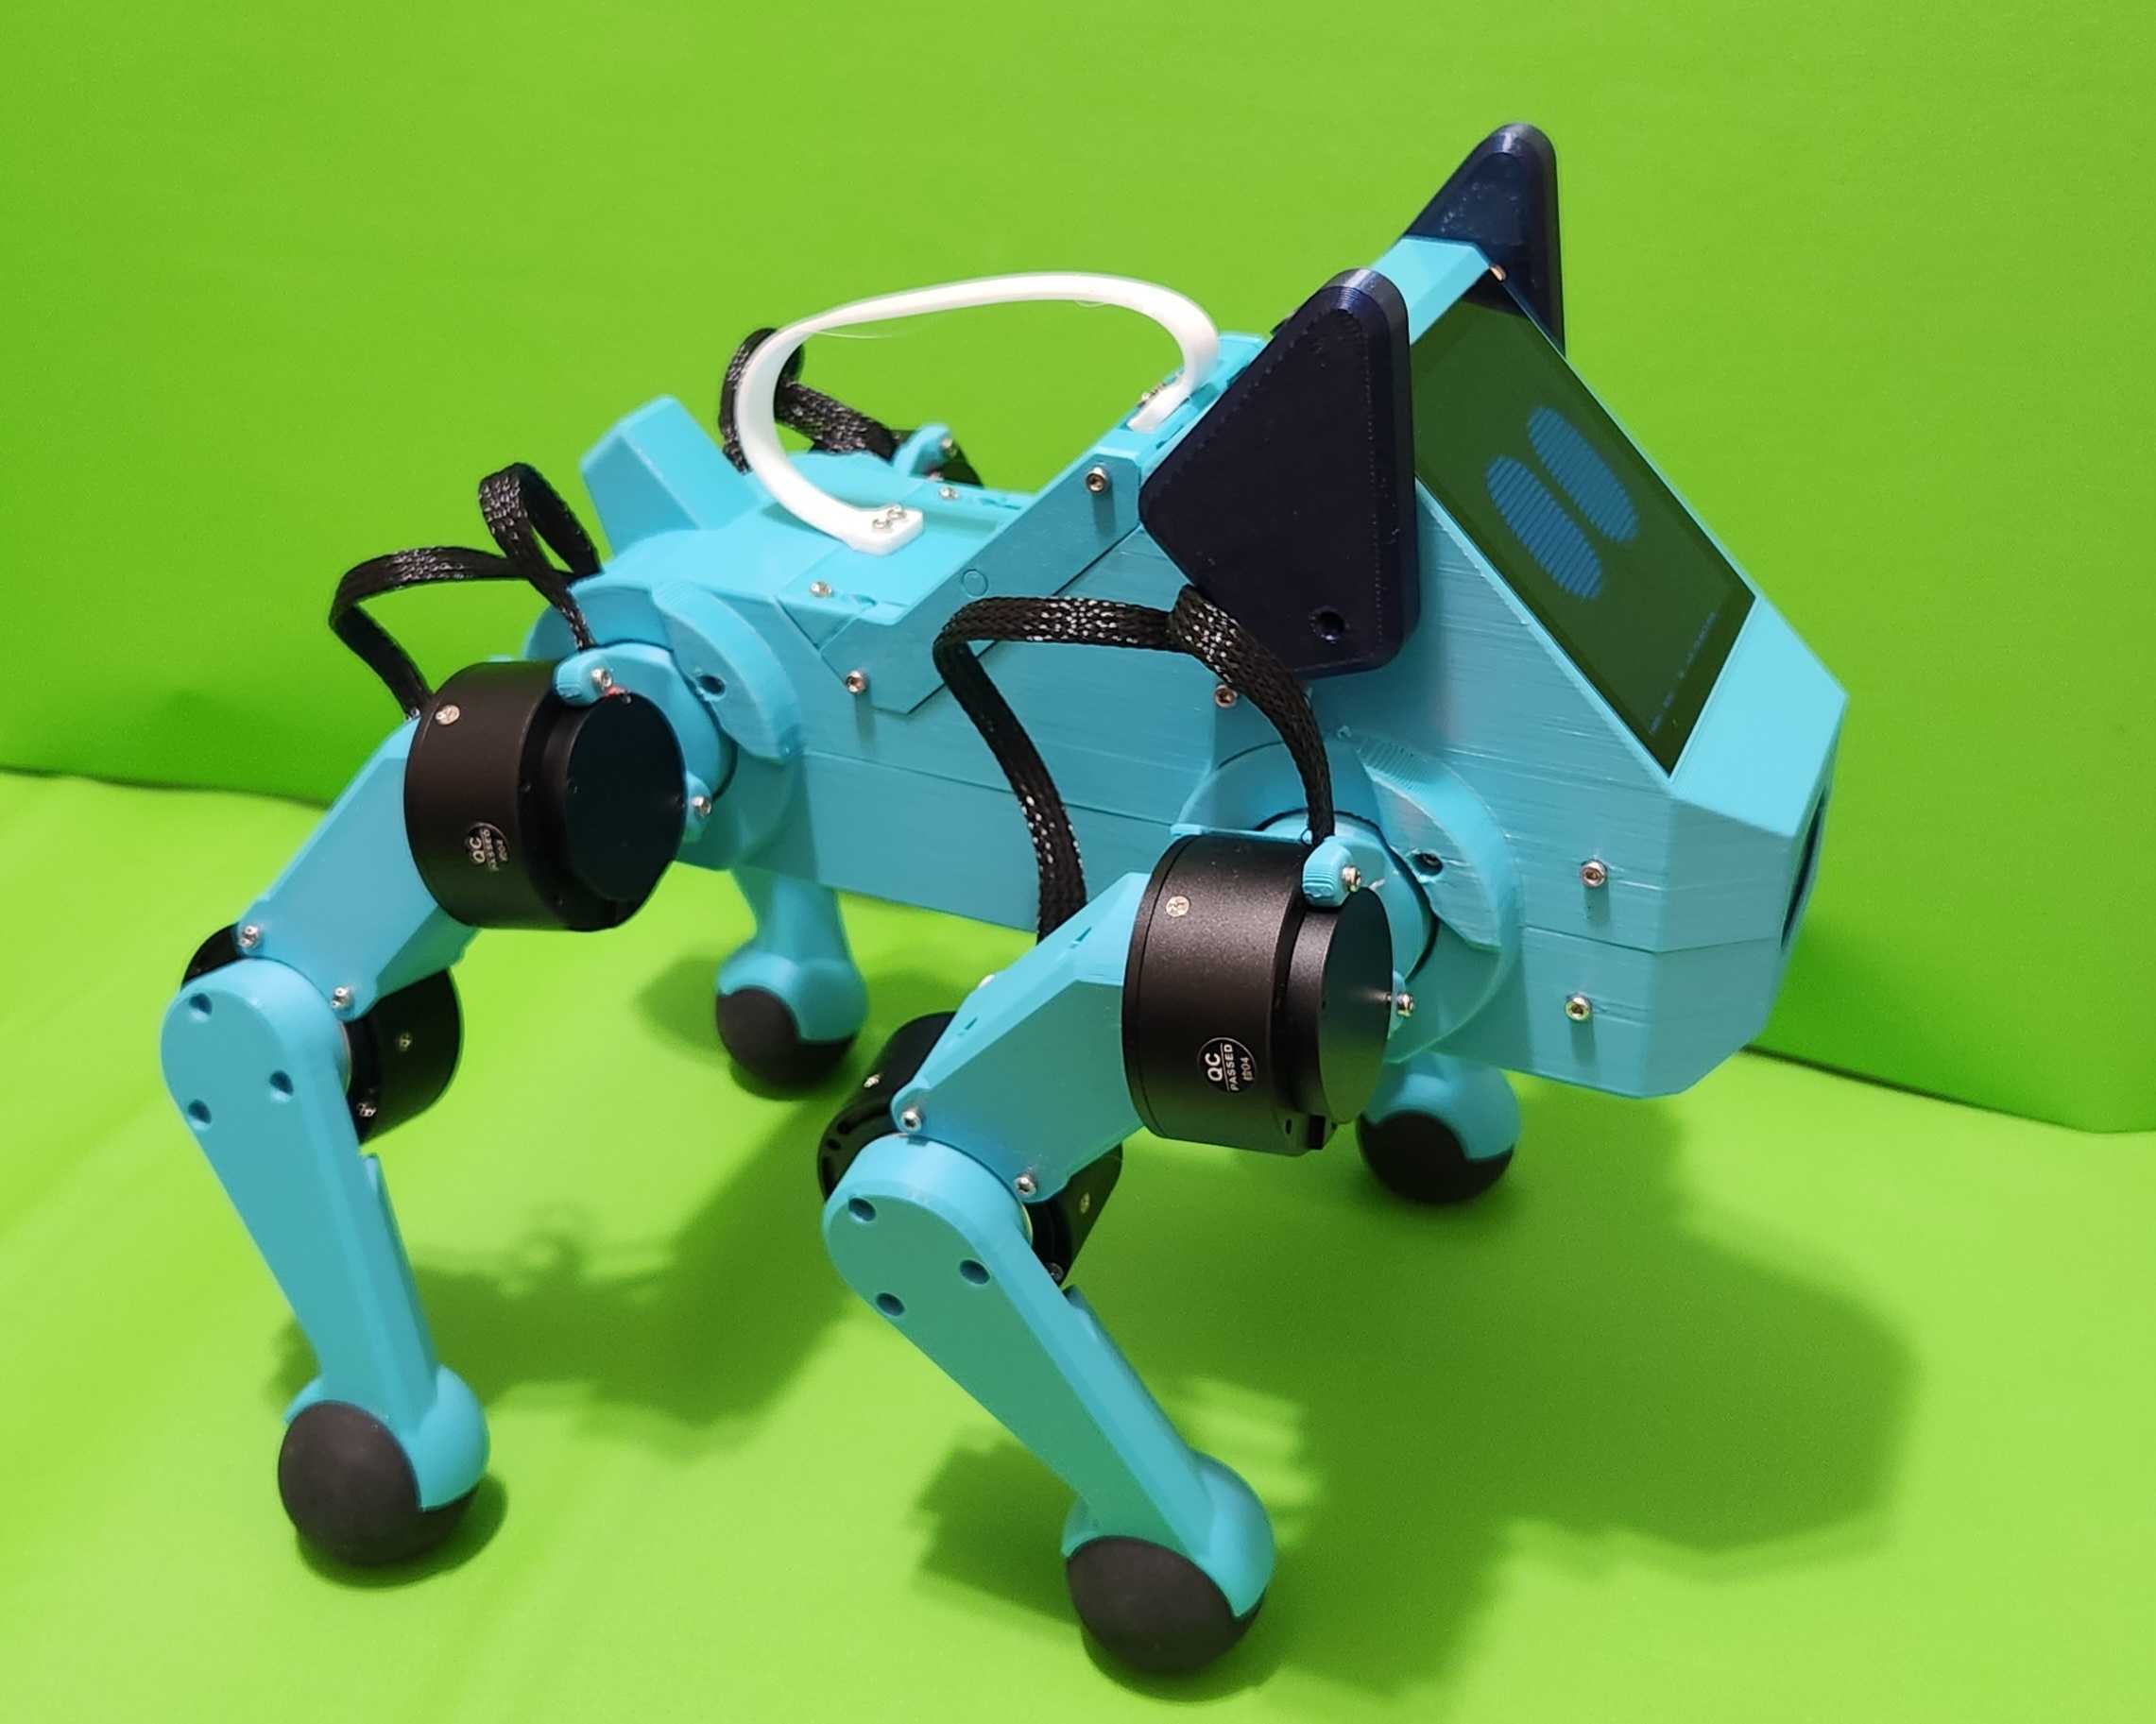**检查**:前后夹具移动全行程不拉线,最终螺钉数量按终装图完成。
目标:配对PS5手柄并检查寻零和休息姿态。
按官方图用PS5的创建键+PS键进入蓝牙配对,Pi端配对成功应呈稳定指示灯
1. 首次在地面空旷区域、关节无障碍条件下启动
2. 机器人会向机械端点寻零然后回到休息姿态
3. 检查每腿方向和急停,异常马上断电,不抓运动中的腿
**检查**:手柄连接稳定,机器人能寻零并回休息姿态;异常立即断电。
目标:在空旷区域低速验证步态、停止和急停。
按手柄示意释放e-stop后再激活步态,先短时低速前后、转向和停止
1. 核查无线失联/急停后的行为,保存视频与日志
2. 只能提柔性提带,不能提线
3. 电机长时间运行可能烫伤
4. 本机无硬件低电压截止。按电池规格监控电压,达到电池规定下限即停机;原指南另要求单次运行不超过40分钟,时间限制不能代替电压监测
**检查**:只在完整装配、无遮挡场地短时低速测试;急停可停止运动,电机温升和电池时间受控。
目标:归档本机版本和测试记录,便于复现和后续开发。
验收保存BOM快照、CAD修订、固件、电机ID/电流配置、系统镜像、源码提交和测试视频
1. 后续ROS2、强化学习、视觉和语言交互先在仿真测试再上实机
2. 语音云服务可能需用户另配账号、费用和隐私设置,不属于本页默认离线功能
**检查**:BOM、CAD、固件、电机参数、镜像、源码和视频均可对应到本机。